
VINS中的重力-尺度-速度初始化(2)
VINS中的重力-尺度-速度初始化(2)
细化重力
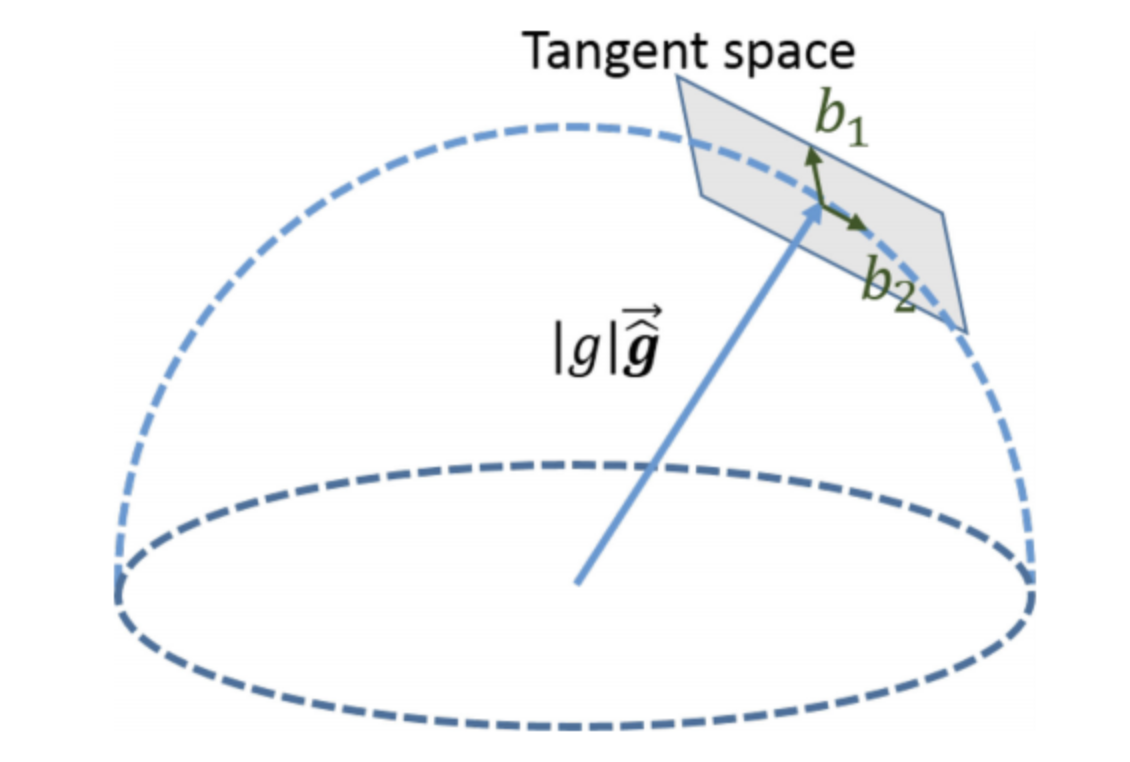
\(\quad\)上一篇文章中得到的 \(g\) 一般是存在误差的。因为在实际应用中,当地的重力向量的模一般是已知固定大小的(所以只有两个自由度未知),而我们在前面求解时并没有利用这个条件,因此最后计算出来的重力向量很难刚好满足这个条件。于是,在vins的初始化中,还会对得到的重力向量进行修正。
\(\quad\)首先,作者对重力向量进行参数化:
\]
其中,\(\overline{\hat{g}}\)是上一步中估计得到的重力向量方向的单位向量,\(b_1\)与\(b_2\)是另外两个单位向量,是\(\overline{\hat{g}}\)切平面上的两个互相垂直的单位向量,获得方式如下:
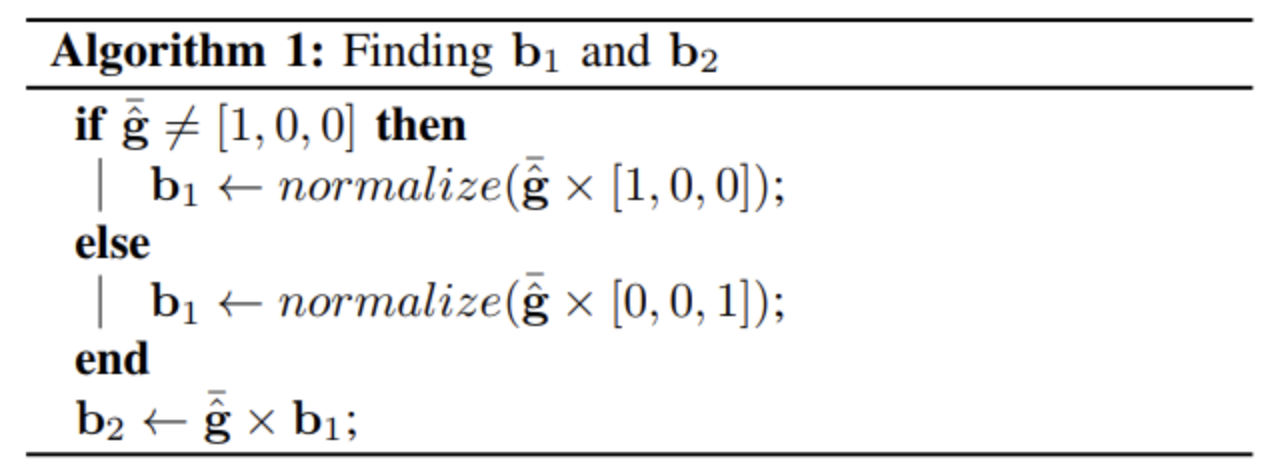
此时我们可以从上面的式子知道,原本三维的优化变量 \(g^{c 0}\) 已经可以使用两维的 \(w^{2 \times 1}\) 替代。参考上一节的推导,待优化变量变成了
v_{b_{k}}^{b_{k}} \\
v_{b_{k+1}}^{b_{k+1}} \\
w^{2 \times 1} \\
s
\end{array}\right]
\]
最后得到的观测方程也变为了
-I \Delta t_{k} & 0 & \frac{1}{2} R_{c_{0}}^{b_{k}} \Delta t_{k}^{2} \vec{b} & R_{c_{0}}^{b_{k}}\left(p_{c_{k+1}}^{c_{0}}-p_{c_{k}}^{c_{0}}\right) \\
-I & R_{c_{0}}^{b_{k}} R_{b_{k+1}}^{c_{0}} & R_{c_{0}}^{b_{k}} \Delta t_{k} \vec{b} & 0
\end{array}\right]\left[\begin{array}{c}
v_{b_{k}}^{b_{k}} \\
v_{b_{k+1}}^{b_{k+1}} \\
w \\
s
\end{array}\right]=\left[\begin{array}{c}
\alpha_{b_{k+1}}^{b_{k}}+R_{c_{0}}^{b_{k}} R_{b_{k+1}}^{c_{0}} p_{c}^{b}-p_{c}^{b}-\frac{1}{2} R_{c_{0}}^{b_{c}} \Delta t_{k}^{2}\|g\| \hat{\hat{g}} \\
\beta_{b_{k+1}}^{b_{k}}-R_{c_{0}}^{b_{k}} \Delta t_{k}\|g\| \hat{g}
\end{array}\right]
\]
基于新得到的观测方程(可以使用LDLT分解求解),我们可以通过重力约束不断地对初始化结果进行修正,迭代对其 进行求解(vins中迭代了4次),最后得到一个修正后的初始化结果。
与世界坐标系对齐
这一步一般是最后一步,一般世界坐标系选择的是东北天坐标系。则这个对齐操作就是得到将重力向量旋转到Z轴上的旋转矩阵,这个旋转矩阵就是将原本坐标变换到世界坐标系(东北天坐标系)的变换矩阵。
找到这个变换矩阵后,接下来就是使用这个变换矩阵将位姿,速度等状态信息都变换到世界坐标系下。
加速度计bias
通过上面的阅读,我们会发现在vins的初始化中并没有对加速度计的bias进行估计,感觉对于超定的方程,多计算一个加速度计的bias好像也不是什么难事,,而且建模应该会更准确。在这个初始化工作的论文中其实有解释原因:
- 通过仿真实验证明,如果运动不剧烈,加速度计的bias很难被观测出来;
- 忽略加速计的bias对估计其他初始值的影响不大;
- 加速度计的bias是可以通过之后的VIO紧耦合优化,慢慢估计出来的;
参考资料
- [1] https://github.com/HKUST-Aerial-Robotics/VINS-Mono
- [2] VINS-Mono: A Robust and Versatile Monocular Visual-Inertial State Estimator, Tong Qin, Peiliang Li, Zhenfei Yang, Shaojie Shen, IEEE Transactions on Robotics
- [3] https://xhy3054.github.io/
VINS中的重力-尺度-速度初始化(2)的更多相关文章
- VI ORB-SLAM初始化与VINS初始化对比(将vi orb-slam初始化方法移植到vins中)
初始化时需要求出的变量:相机和imu外参r t.重力g.尺度s.陀螺仪和加速度计偏置ba bg. 下面对两种算法初始化的详细步骤进行对比: 求陀螺仪偏置bg 求解公式相同,求解方法不同.公式如下,VI ...
- SpringMVC的Controller中使用线程安全的初始化
因为SpringMVC的Controller默认是单例, 在这种情况下, Controller中使用的私有变量必须也是单例, 例如各种service, 否则会有多线程访问数据互相修改的问题. 对于需要 ...
- Struts2中实现Web项目的初始化工作
Struts2中实现Web项目的初始化工作 注:通常web系统在启动时需要做一些初始化的工作,比如初始化系统全局变量,加载自定义配置文件,启动定时任务等. 一.在Struts中实现系统的初始化工作 ...
- [百度空间] [转] 在 Visual C++ 中控制全局对象的初始化顺序
from: http://blog.csdn.net/classfactory/archive/2004/08/07/68202.aspx 在 C++ 中,同一个翻译单位(.cpp文件)里的全局对象的 ...
- java中哪些数值不能被初始化
main方法中的变量不能被初始化 final修饰的变量不能被初始化·
- 如何设置vim中tab键缩进---配置初始化设置
转载自:http://blog.51cto.com/xuding/1725376:加了一些补充说明 问题: Linux系统下,Tab键默认为8个字符,需呀将其修改为4个字符的方式使用 步骤: 1.在用 ...
- linux内核中网络文件系统的注册初始化
针对内核3.9 系统开启时,会使用init/main.c,然后再里面调用kernel_init(),在里面会再调用do_basic_setup(),调用do_initcalls(),调用do_one_ ...
- 从以下哪一个选项中可以获得Servlet的初始化参数。
从以下哪一个选项中可以获得Servlet的初始化参数. A.Servlet B.ServletContext C.ServletConfig D.GenericServlet 解答:C servlet ...
- C++ 类中的static成员的初始化和特点
C++ 类中的static成员的初始化和特点 #include <iostream> using namespace std; class Test { public: Test() : ...
- 记一次uboot中gunzip解压速度慢的问题排查
背景 在项目中需要用到解压功能,之前还记录了下,将uboot解压代码移植到另外的bootloader中时,碰到的效率问题.最终查明是cache的配置导致的. https://www.cnblogs.c ...
随机推荐
- qq飞车端游最全按键指法教学
目录 起步篇 超级起步 弹射起步 段位起步 基础篇 点飘 撞墙漂移 撞墙点喷 进阶篇 双喷 叠喷 断位漂移 段位双喷 侧身漂移 快速出弯 CW WCW CWW 牵引 甩尾点飘 甩尾漂移 右侧卡 左侧卡 ...
- Java(多态)
1.多态 动态编译:类型 即同一方法可以根据发送对象的不同而采用不同的行为方式 一个对象的实际类型是确定的,但可以指向对象的引用可以有很多 多态存在条件 有继承关系 子类重写父类方法 父类引用指向子类 ...
- Galaxy 平台下 LEfSe 安装与使用教程
LEfSe (Linear discriminant analysis Effect Size) 是一种用于发现和解释高维度数据生物标识(基因.通路和分类单元等)的分析工具,可以进行两个或多个分组的比 ...
- 关于Pod中进程在节点中的研究
最近研究OpenShift virtulization, 各种Pod对KVM进程的封装,引发了Pod中进程到底在Node中是什么表现形势的好奇,因为对基础知识的不扎实,还是希望找个环境能仔细看看,建立 ...
- 9.3 Django框架
Django 是一个非常流行的 Python Web 开发框架,它是完整且强大的,适用于构建大型 Web 应用.在这一章节中,我们将详细介绍 Django 的基本概念.组件和用法.为了便于理解,我们将 ...
- Wise 的平台工程 KPI 探索之旅
作者|Lambros Charissis 翻译|Seal软件 链接|https://medium.com/wise-engineering/platform-engineering-kpis-6a32 ...
- CKS 考试题整理 (01)-NetworkPolicy
Task 创建一个名为 pod-restriction 的 NetworkPolicy 来限制对在 namespace dev-team 中运行的 Pod products-service 的访问. ...
- 10. docker方式下的mysql设置主从复制(一主两从)
上一篇 [centos 使用 docker 方式安装 mysql] 笔记中,我们在三个虚拟机中使用 docker 方式新建了三个 mysql 容器服务,那么我们这篇文章来记录下,如何在这三台机器中设置 ...
- 前端Vue自定义服务说明弹窗弹框 自下而上底部弹框
前端Vue自定义服务说明弹窗弹框 自下而上底部弹框, 请访问uni-app插件市场地址:https://ext.dcloud.net.cn/plugin?id=13108 效果图如下: cc-serv ...
- 密码学概念科普(加密算法、数字签名、散列函数、HMAC)
密码散列函数 密码散列函数 (Cryptographic hash function),是一个单向函数,输入消息,输出摘要.主要特点是: 只能根据消息计算摘要,很难根据摘要反推消息 改变消息,摘要一定 ...