
(原)堆叠hourglass网络
转载请注明出处:
https://www.cnblogs.com/darkknightzh/p/11486185.html
论文:
https://arxiv.org/abs/1603.06937
官方torch代码(没具体看):
https://github.com/princeton-vl/pose-hg-demo
第三方pytorch代码(位于models/StackedHourGlass.py):
https://github.com/Naman-ntc/Pytorch-Human-Pose-Estimation
1. 简介
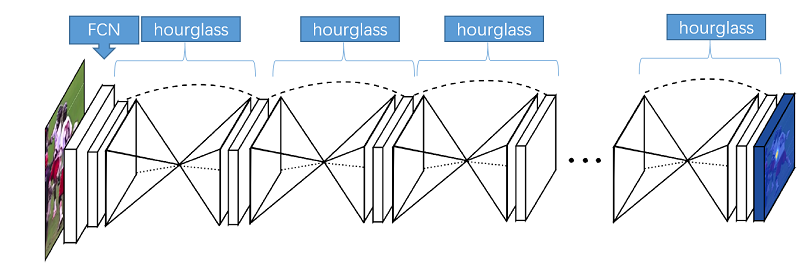
该论文利用多尺度特征来识别姿态,如下图所示,每个子网络称为hourglass Network,是一个沙漏型的结构,多个这种结构堆叠起来,称作stacked hourglass。堆叠的方式,方便每个模块在整个图像上重新估计姿态和特征。如下图所示,输入图像通过全卷积网络fcn后,得到特征,而后通过多个堆叠的hourglass,得到最终的热图。
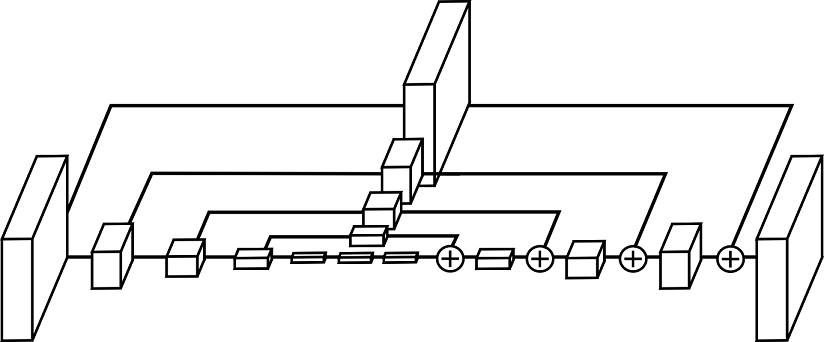
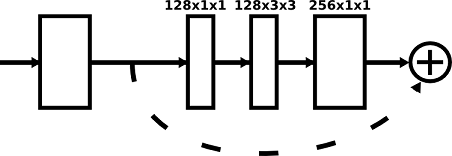
Hourglass如下图所示。其中每个方块均为下下图的残差模块。
Hourglass采用了中间监督(Intermediate Supervision)。每个hourglass均会有热图(蓝色)。训练阶段,将这些热图和真实热图计算损失MSE,并求和,得到损失;推断阶段,使用的是最后一个hourglass的热图。

2. stacked hourglass
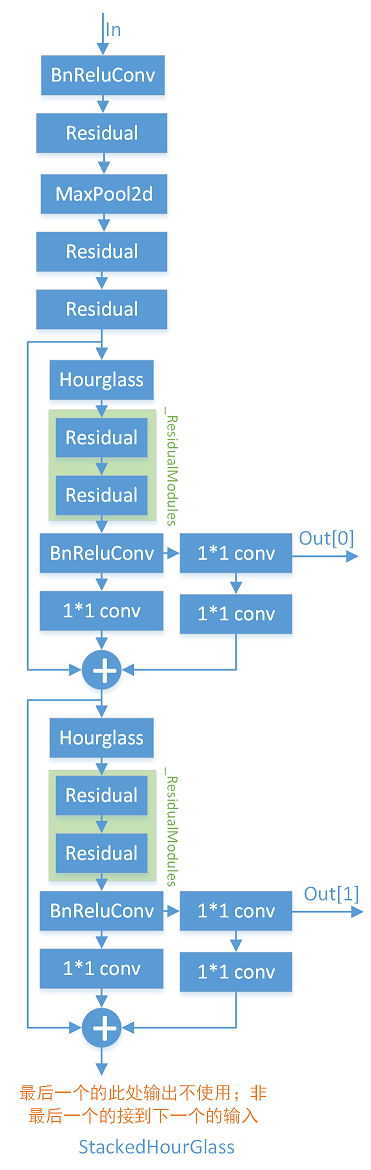
堆叠hourglass结构如下图所示(nChannels=256,nStack=2,nModules=2,numReductions=4, nJoints=17):
代码如下:
 class StackedHourGlass(nn.Module):

     """docstring for StackedHourGlass"""

     def __init__(self, nChannels, nStack, nModules, numReductions, nJoints):

         super(StackedHourGlass, self).__init__()

         self.nChannels = nChannels

         self.nStack = nStack

         self.nModules = nModules

         self.numReductions = numReductions

         self.nJoints = nJoints

         self.start = M.BnReluConv(3, 64, kernelSize = 7, stride = 2, padding = 3)  # BN+ReLU+conv

         self.res1 = M.Residual(64, 128) # 输入和输出不等,输入通过1*1conv结果和3*(BN+ReLU+conv)求和

         self.mp = nn.MaxPool2d(2, 2)

         self.res2 = M.Residual(128, 128) # 输入和输出相等,为x+3*(BN+ReLU+conv)

         self.res3 = M.Residual(128, self.nChannels) # 输入和输出相等,为x+3*(BN+ReLU+conv);否则输入通过1*1conv结果和3*(BN+ReLU+conv)求和。

         _hourglass, _Residual, _lin1, _chantojoints, _lin2, _jointstochan = [],[],[],[],[],[]

         for _ in range(self.nStack):  # 堆叠个数

             _hourglass.append(Hourglass(self.nChannels, self.numReductions, self.nModules))

             _ResidualModules = []

             for _ in range(self.nModules):

                 _ResidualModules.append(M.Residual(self.nChannels, self.nChannels))   # 输入和输出相等,为x+3*(BN+ReLU+conv)

             _ResidualModules = nn.Sequential(*_ResidualModules)

             _Residual.append(_ResidualModules)   # self.nModules 个 3*(BN+ReLU+conv)

             _lin1.append(M.BnReluConv(self.nChannels, self.nChannels))       # BN+ReLU+conv

             _chantojoints.append(nn.Conv2d(self.nChannels, self.nJoints,1))  # 1*1 conv,维度变换

             _lin2.append(nn.Conv2d(self.nChannels, self.nChannels,1))        # 1*1 conv,维度不变

             _jointstochan.append(nn.Conv2d(self.nJoints,self.nChannels,1))   # 1*1 conv,维度变换

         self.hourglass = nn.ModuleList(_hourglass)

         self.Residual = nn.ModuleList(_Residual)

         self.lin1 = nn.ModuleList(_lin1)

         self.chantojoints = nn.ModuleList(_chantojoints)

         self.lin2 = nn.ModuleList(_lin2)

         self.jointstochan = nn.ModuleList(_jointstochan)

     def forward(self, x):

         x = self.start(x)

         x = self.res1(x)

         x = self.mp(x)

         x = self.res2(x)

         x = self.res3(x)

         out = []

         for i in range(self.nStack):

             x1 = self.hourglass[i](x)

             x1 = self.Residual[i](x1)

             x1 = self.lin1[i](x1)

             out.append(self.chantojoints[i](x1))

             x1 = self.lin2[i](x1)

             x = x + x1 + self.jointstochan[i](out[i])   # 特征求和

         return (out)
3. hourglass
hourglass在numReductions>1时,递归调用自己,结构如下:
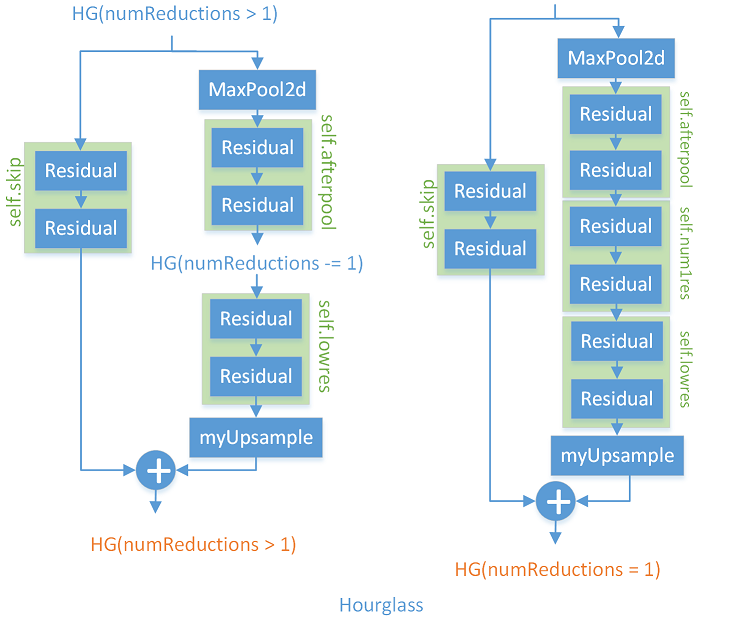
代码如下:
 class Hourglass(nn.Module):

     """docstring for Hourglass"""

     def __init__(self, nChannels = 256, numReductions = 4, nModules = 2, poolKernel = (2,2), poolStride = (2,2), upSampleKernel = 2):

         super(Hourglass, self).__init__()

         self.numReductions = numReductions

         self.nModules = nModules

         self.nChannels = nChannels

         self.poolKernel = poolKernel

         self.poolStride = poolStride

         self.upSampleKernel = upSampleKernel

         """For the skip connection, a residual module (or sequence of residuaql modules)  """

         _skip = []

         for _ in range(self.nModules):

             _skip.append(M.Residual(self.nChannels, self.nChannels))  # 输入和输出相等,为x+3*(BN+ReLU+conv)

         self.skip = nn.Sequential(*_skip)

         """First pooling to go to smaller dimension then pass input through

         Residual Module or sequence of Modules then  and subsequent cases:

             either pass through Hourglass of numReductions-1 or pass through M.Residual Module or sequence of Modules """

         self.mp = nn.MaxPool2d(self.poolKernel, self.poolStride)

         _afterpool = []

         for _ in range(self.nModules):

             _afterpool.append(M.Residual(self.nChannels, self.nChannels))  # 输入和输出相等,为x+3*(BN+ReLU+conv)

         self.afterpool = nn.Sequential(*_afterpool)

         if (numReductions > 1):

             self.hg = Hourglass(self.nChannels, self.numReductions-1, self.nModules, self.poolKernel, self.poolStride)  # 嵌套调用本身

         else:

             _num1res = []

             for _ in range(self.nModules):

                 _num1res.append(M.Residual(self.nChannels,self.nChannels))  # 输入和输出相等,为x+3*(BN+ReLU+conv)

             self.num1res = nn.Sequential(*_num1res)  # doesnt seem that important ?

         """ Now another M.Residual Module or sequence of M.Residual Modules  """

         _lowres = []

         for _ in range(self.nModules):

             _lowres.append(M.Residual(self.nChannels,self.nChannels))   # 输入和输出相等,为x+3*(BN+ReLU+conv)

         self.lowres = nn.Sequential(*_lowres)

         """ Upsampling Layer (Can we change this??????) As per Newell's paper upsamping recommended  """

         self.up = myUpsample()#nn.Upsample(scale_factor = self.upSampleKernel)   # 将高和宽扩充为原来2倍,实现上采样

     def forward(self, x):

         out1 = x

         out1 = self.skip(out1)          # 输入和输出相等,为x+3*(BN+ReLU+conv)

         out2 = x

         out2 = self.mp(out2)            # 降维

         out2 = self.afterpool(out2)     # 输入和输出相等,为x+3*(BN+ReLU+conv)

         if self.numReductions>1:

             out2 = self.hg(out2)        # 嵌套调用本身

         else:

             out2 = self.num1res(out2)   # 输入和输出相等,为x+3*(BN+ReLU+conv)

         out2 = self.lowres(out2)        # 输入和输出相等,为x+3*(BN+ReLU+conv)

         out2 = self.up(out2)            # 升维

         return out2 + out1              # 求和
4. 上采样myUpsample
上采样代码如下:
 class myUpsample(nn.Module):

     def __init__(self):

         super(myUpsample, self).__init__()

         pass

     def forward(self, x):   # 将高和宽扩充为原来2倍,实现上采样

         return x[:, :, :, None, :, None].expand(-1, -1, -1, 2, -1, 2).reshape(x.size(0), x.size(1), x.size(2)*2, x.size(3)*2)
其中x为(N)(C)(H)(W)的矩阵,x[:, :, :, None, :, None]为(N)(C)(H)(1)(W)(1)的矩阵,expand之后变成(N)(C)(H)(2)(W)(2)的矩阵,最终reshape之后变成(N)(C)(2H) (2W)的矩阵,实现了将1个像素水平和垂直方向各扩充2倍,变成4个像素(4个像素值相同),完成了上采样。
5. 残差模块
残差模块结构如下:
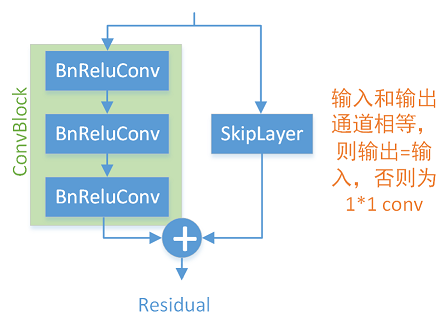
代码如下:
 class Residual(nn.Module):

         """docstring for Residual"""  # 输入和输出相等,为x+3*(BN+ReLU+conv);否则输入通过1*1conv结果和3*(BN+ReLU+conv)求和

         def __init__(self, inChannels, outChannels):

                 super(Residual, self).__init__()

                 self.inChannels = inChannels

                 self.outChannels = outChannels

                 self.cb = ConvBlock(inChannels, outChannels)      # 3 * (BN+ReLU+conv) 其中第一组降维,第二组不变,第三组升维

                 self.skip = SkipLayer(inChannels, outChannels)    # 输入和输出通道相等,则输出=输入,否则为1*1 conv

         def forward(self, x):

                 out = 0

                 out = out + self.cb(x)

                 out = out + self.skip(x)

                 return out
其中skiplayer代码如下:
 class SkipLayer(nn.Module):

         """docstring for SkipLayer"""  # 输入和输出通道相等,则输出=输入,否则为1*1 conv

         def __init__(self, inChannels, outChannels):

                 super(SkipLayer, self).__init__()

                 self.inChannels = inChannels

                 self.outChannels = outChannels

                 if (self.inChannels == self.outChannels):

                         self.conv = None

                 else:

                         self.conv = nn.Conv2d(self.inChannels, self.outChannels, 1)

         def forward(self, x):

                 if self.conv is not None:

                         x = self.conv(x)

                 return x
6. conv
 class BnReluConv(nn.Module):

         """docstring for BnReluConv"""    # BN+ReLU+conv

         def __init__(self, inChannels, outChannels, kernelSize = 1, stride = 1, padding = 0):

                 super(BnReluConv, self).__init__()

                 self.inChannels = inChannels

                 self.outChannels = outChannels

                 self.kernelSize = kernelSize

                 self.stride = stride

                 self.padding = padding

                 self.bn = nn.BatchNorm2d(self.inChannels)

                 self.conv = nn.Conv2d(self.inChannels, self.outChannels, self.kernelSize, self.stride, self.padding)

                 self.relu = nn.ReLU()

         def forward(self, x):

                 x = self.bn(x)

                 x = self.relu(x)

                 x = self.conv(x)

                 return x
7. ConvBlock
 class ConvBlock(nn.Module):

         """docstring for ConvBlock"""  # 3 * (BN+ReLU+conv) 其中第一组降维,第二组不变,第三组升维

         def __init__(self, inChannels, outChannels):

                 super(ConvBlock, self).__init__()

                 self.inChannels = inChannels

                 self.outChannels = outChannels

                 self.outChannelsby2 = outChannels//2

                 self.cbr1 = BnReluConv(self.inChannels, self.outChannelsby2, 1, 1, 0)        # BN+ReLU+conv

                 self.cbr2 = BnReluConv(self.outChannelsby2, self.outChannelsby2, 3, 1, 1)    # BN+ReLU+conv

                 self.cbr3 = BnReluConv(self.outChannelsby2, self.outChannels, 1, 1, 0)       # BN+ReLU+conv

         def forward(self, x):

                 x = self.cbr1(x)

                 x = self.cbr2(x)

                 x = self.cbr3(x)

                 return x
(原)堆叠hourglass网络的更多相关文章
- [原] KVM虚拟机网络闪断分析
背景 公司云平台的机器时常会发生网络闪断,通常在10s-100s之间. 异常情况 VM出现问题时,表现出来的情况是外部监控系统无法访问,猜测可能是由于系统假死,OVS链路问题等等.但是在出现网络问题的 ...
- [原]NYOJ-无线网络覆盖-199
大学生程序代写 /*无线网络覆盖 时间限制:3000 ms | 内存限制:65535 KB 难度:3 描述 我们的乐乐同学对于网络可算得上是情有独钟,他有一个计划,那就是用无线网覆盖郑州大学. 现 ...
- 论文笔记 Stacked Hourglass Networks for Human Pose Estimation
Stacked Hourglass Networks for Human Pose Estimation key words:人体姿态估计 Human Pose Estimation 给定单张RGB ...
- Linux资源监控命令/工具(网络)
1.手动/自动设定与启动/关闭IP参数:ifconfig,ifup,ifdown 这三个指令的用途都是在启动网络接口,不过,ifup与ifdown仅能就/etc/sysconfig/netw ...
- 5、Docker容器网络
使用Linux进行IP层网络管理的指 http://linux-ip.net/html/ # yum install iproute http://linux-ip.net/html/tool ...
- 基于 Keras 用 LSTM 网络做时间序列预测
目录 基于 Keras 用 LSTM 网络做时间序列预测 问题描述 长短记忆网络 LSTM 网络回归 LSTM 网络回归结合窗口法 基于时间步的 LSTM 网络回归 在批量训练之间保持 LSTM 的记 ...
- ACM-ICPC 2018 徐州赛区网络预赛 I. query 树状数组
I. query 题目链接: Problem Description Given a permutation \(p\) of length \(n\), you are asked to answe ...
- 深度残差网络——ResNet学习笔记
深度残差网络—ResNet总结 写于:2019.03.15—大连理工大学 论文名称:Deep Residual Learning for Image Recognition 作者:微软亚洲研究院的何凯 ...
- NASNet : Google Brain经典作,改造搜索空间,性能全面超越人工网络,继续领跑NAS领域 | CVPR 2018
论文将搜索空间从整体网络转化为卷积单元(cell),再按照设定堆叠成新的网络家族NASNet.不仅降低了搜索的复杂度,从原来的28天缩小到4天,而且搜索出来的结构具有扩展性,在小模型和大模型场景下都能 ...
随机推荐
- LG2530 「SHOI2001」化工厂装箱员 高维DP+记忆化搜索
问题描述 LG2530 题解 设\(opt[i][a][b][c][d]\)代表装到第\(i\)个后,第\(1,2,3\)手上分别还剩\(a,b,c\)个的最小操作数. 记忆化搜索即可. 启示:如果状 ...
- luoguP3704 [SDOI2017]数字表格
题意 默认\(n\leqslant m\) 所求即为:\(\prod\limits_{i=1}^n\prod\limits_{j=1}^mf[\gcd(i,j)]\) 枚举\(\gcd(i,j)\)变 ...
- 高效Redis工具类
一.引言 本篇博客以redis缓存为主.至于什么是redis缓存?还有没有其它的缓存?哪个缓存的性能会更好?这里就不一一做介绍了!(有兴趣的可以自己去百度一下) 在日常的开发中,我们或多或少(必须)的 ...
- DBLog: A Generic Change-Data-Capture Framework
转自:https://medium.com/netflix-techblog/dblog-a-generic-change-data-capture-framework-69351fb9099b 期待 ...
- Linux学习笔记-第5天- 坚持去做一件对的事
坚持去做一件对的事情,并完成它.不要再给自己留遗憾了,人生已如此,是时候应该做出点改变了.
- B1020 月饼(25分)
#include<cstdio> #include<algorithm> #include<iostream> using namespace std; struc ...
- Spring Cloud组件使用/配置小记
仅使用,无多少技术含量,权记于此以备忘. 微服务架构下的主要组件 服务注册组件:Consul.Etcd等 网关:Zuul.Spring Cloud Gateway等 容错框架:Hystrix 负载均衡 ...
- OsharpNS轻量级.net core快速开发框架简明入门教程-切换数据库(从SqlServer改为MySql)
OsharpNS轻量级.net core快速开发框架简明入门教程 教程目录 从零开始启动Osharp 1.1. 使用OsharpNS项目模板创建项目 1.2. 配置数据库连接串并启动项目 1.3. O ...
- 用Python搞定九宫格式的朋友圈。内附“马云”朋友圈
PIL(Python Imaging Library)是一个非常强大的Python库,但是它支持Python2.X, 在Python3中则使用的是Pillow库,它是从PIL中fork出来的一个分支. ...
- Javascript笔记:作用域和执行上下文
一.作用域 Javascript的作用域规则是在编译阶段确定的,有声明时的位置决定. JS中有全局作用域,函数作用域,块级作用域(ES6引入). 1. 全局作用域 在整个程序生命周期内都是有效的,在任 ...