
ROS 下使用3D激光雷达 velodyne vlp-16
Velodyne VLP16型激光雷达横向视角360°,纵向视角30°
系统和ROS版本:Ubuntu 14.04 ,ros indigo
1. 安装驱动
sudo apt-get install ros-indigo-velodyne
2. 虚拟机VM->Setting
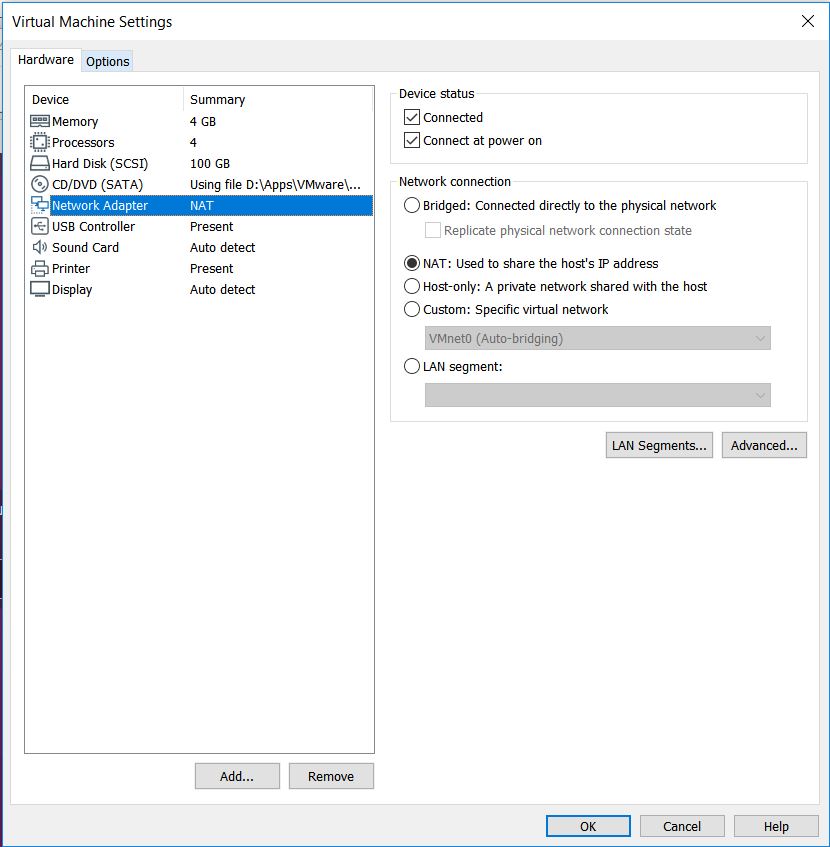
Network connection设置成为Bridged,然后将自己的IP设置成为接受激光数据的IP(主机和虚拟机此时必须在同一网段)
sudo ifconfig erh0 192.168.1.28 255.255.255.0
如果激光已经插入网口,此时打开虚拟机浏览器输入192.168.1.201可以看到激光雷达的配置文件。
3. 新建一个ROS的工程
mkdir -p catkin_velodyne/src

cd catkin_velodyne/src

git clone https://github.com/ros-drivers/velodyne.git

cd ..

catkin_make

source devel/setup.bash
4. 把Velodyne XML文件转成ROS节点的YAML文件(转换后生成VLP-16.yaml) (没有校准文件可以省略),或者去https://github.com/XinWenfei/useful下载(实际操作,转换不成功,所以我没用校准文件)
rosrun velodyne_pointcloud gen_calibration.py ~/filepath/VLP-16.xml
5. 加载
roslaunch velodyne_pointcloud VLP16_points.launch calibration:=/filepath/VLP-16.yaml
6. 实时显示点云图
rosrun rviz rviz -f velodyne  //无法显示

#-f: set fixed frame
建议还是
rosrun rviz rviz

#之后在手动设置Fixed Frame= velodyne
然后在rviz中点Add by topic,增加PointCloud2,这样就可以实时显示获取的3D点云图
7. 记录数据
rosbag record -O saved_filename /velodyne_points
ROS 下使用3D激光雷达 velodyne vlp-16的更多相关文章
- ROS机器人程序设计(原书第2版)补充资料 (肆) 第四章 在ROS下使用传感器和执行器
ROS机器人程序设计(原书第2版)补充资料 (肆) 第四章 在ROS使用传感器和执行器 书中,大部分出现hydro的地方,直接替换为indigo或jade或kinetic,即可在对应版本中使用. 第四 ...
- LSD-SLAM深入学习(1)-基本介绍与ros下的安装
前言 借鉴来自RGB-D数据处理的两种方法-基于特征与基于整体的,同样可以考虑整个图片的匹配,而不是只考虑特征点的…… 一般这种稠密的方法需要很大的计算量,DTAM: Dense tracking a ...
- ros下多机器人系统(1)
multi-robot system 经过两个多月的ros学习,对ros的认识有了比较深入的了解,本篇博客主要记录在ros下开发多机器人系统以及对ros更深入的开发.本篇博客是假定读者已经学习完了全部 ...
- ZED 相机 && ORB-SLAM2安装环境配置与ROS下的调试
注:1. 对某些地方进行了更新(红色标注),以方便进行配置. 2. ZED ROS Wrapper官方github已经更新,根据描述新的Wrapper可能已经不适用与Ros Indigo了,如果大家想 ...
- pl-svo在ROS下运行笔记
一.程序更改的思路(参考svo_ros的做法): 1.在ROS下将pl-svo链接成库需要更改相应的CMakeLists.txt文件,添加package.xml文件: 2.注册一个ROS节点使用svo ...
- ORB-SLAM2(2) ROS下配置和编译
1配置USB相机 1.1网友参考: http://www.liuxiao.org/2016/07/ubuntu-orb-slam2-%E5%9C%A8-ros-%E4%B8%8A%E7%BC%96%E ...
- Windows 7硬盘安装CentOS 6.4 双系统 (WIN7下硬盘安装Linux(Fedora 16,CentOS 6.2,Ubuntu 12.04))
WIN7下硬盘安装Linux(Fedora 16,CentOS 6.2,Ubuntu 12.04) 最近在看<鸟哥私房菜:基础学习篇>,觉得很不错,想要用U盘装个windows 7 和 ...
- ros下基于百度语音的,语音识别和语音合成
代码地址如下:http://www.demodashi.com/demo/13153.html 概述: 本demo是ros下基于百度语音的,语音识别和语音合成,能够实现文字转语音,语音转文字的功能. ...
- ROS下使用ASUS Xtion Pro Live
一.ROS官网hydro版本OpenNI安装 3. Installation 3.1 Ubuntu installation To install only openni_camera: sudo a ...
随机推荐
- [转载] ffmpeg函数介绍
本文对在使用ffmpeg进行音视频编解码时使用到的一些函数做一个简单介绍,我当前使用的ffmpeg版本为:0.8.5,因为本人发现在不同的版本中,有些函数名称会有点小改动,所以在此有必要说明下ffmp ...
- c++11新特性之宽窄字符转换
C++11增加了unicode字面量的支持,可以通过L来定义宽字符:str::wstring str = L"中国人": 将宽字符转换为窄字符串需要用到codecvt库中的std: ...
- asp.net core microservices 架构之Task 事务一致性 事件源 详解
一 aspnetcore之task的任务状态-CancellationToken 我有一篇文章讲解了asp.net的线程方面的知识.我们知道.net的针对于多线程的一个亮点就是Task,net clr ...
- iOS开发单例模式 dispatch_once
什么是单例 单例模式是一种常用的软件设计模式.在它的核心结构中只包含一个被称为单例类的特殊类.通过单例模式可以保证系统中一个类只有一个实例而且该实例易于外界访问,从而方便对实例个数的控制并节约系统资源 ...
- LeetCode Kill Process
原题链接在这里:https://leetcode.com/problems/kill-process/description/ 题目: Given n processes, each process ...
- nmon的使用
Linux性能评测工具之一:nmon篇 分类: 敏捷实践2010-06-08 11:27 7458人阅读 评论(0) 收藏 举报 工具linuxfilesystemsaixx86excel 目录( ...
- WPF 自定义DateControl DateTime控件(转)
自定义日期控件,月份选择.如下是日期的一些效果图. 具体的样式.颜色可以根据下面的代码,自己调节即可 1.日期控件的界面 <UserControl x:Class="WpfApp ...
- 从jvm角度来解析java语法糖
java有很多语法糖,比如自动拆箱,自动装箱,foreach等等,这些原理相信每一个入门教程里都有讲,但是我相信不是每一个人 都通过查看这些语法糖的字节码来确认这些原理,因为我也是现在才想看一下. 1 ...
- datasnap 上传/下载大文件(本Demo以图传片文件为例)
好久没写技术文了 datasnap传大流. 完整代码,同时感谢叶兄传流的指点,(只公开十天) 附:下面代码,转载请注明出处 ::code 服务端: function TServerMethods1.D ...
- MinGW安装与环境变量配置和Sublime Text 2搭建C++编译环境
MinGW安装与环境变量配置 从http://sourceforge.net/projects/mingw/下载MinGW,安装到D:\MinGW.工具集选择安装(之后还可以进行安装卸载):至少需要安 ...