
32、从零开始写CMOS摄像头驱动
使用的内核:linux-3.4.2
参考源码:
第32课_新内核下的I2C驱动\i2c\1th_i2c_new_device
第2课第1.1.7节文档和图片(从0写USB摄像头)\myuvc
设备地址:
写 -- 0x42(01000010)
读 -- 0x43(01000011)
8bit的地址 = 7bit设备地址 + 1bit的读/写控制位
设备地址 = 0100001 = 0x21
问:为什么需要复位摄像头模块?
答:IIC能够正常操作CMOS摄像头模块内部的寄存器的前提是:
-- 提供符合它需求的系统时钟(CAMCLK)
-- 需要给它一个复位信号
问:怎样才能复位摄像头模块?
答:通过操作CAMIF控制器中相应的寄存器,让CAMRST发出复位
信号,从而复位摄像头模块,具体操作见驱动源码。
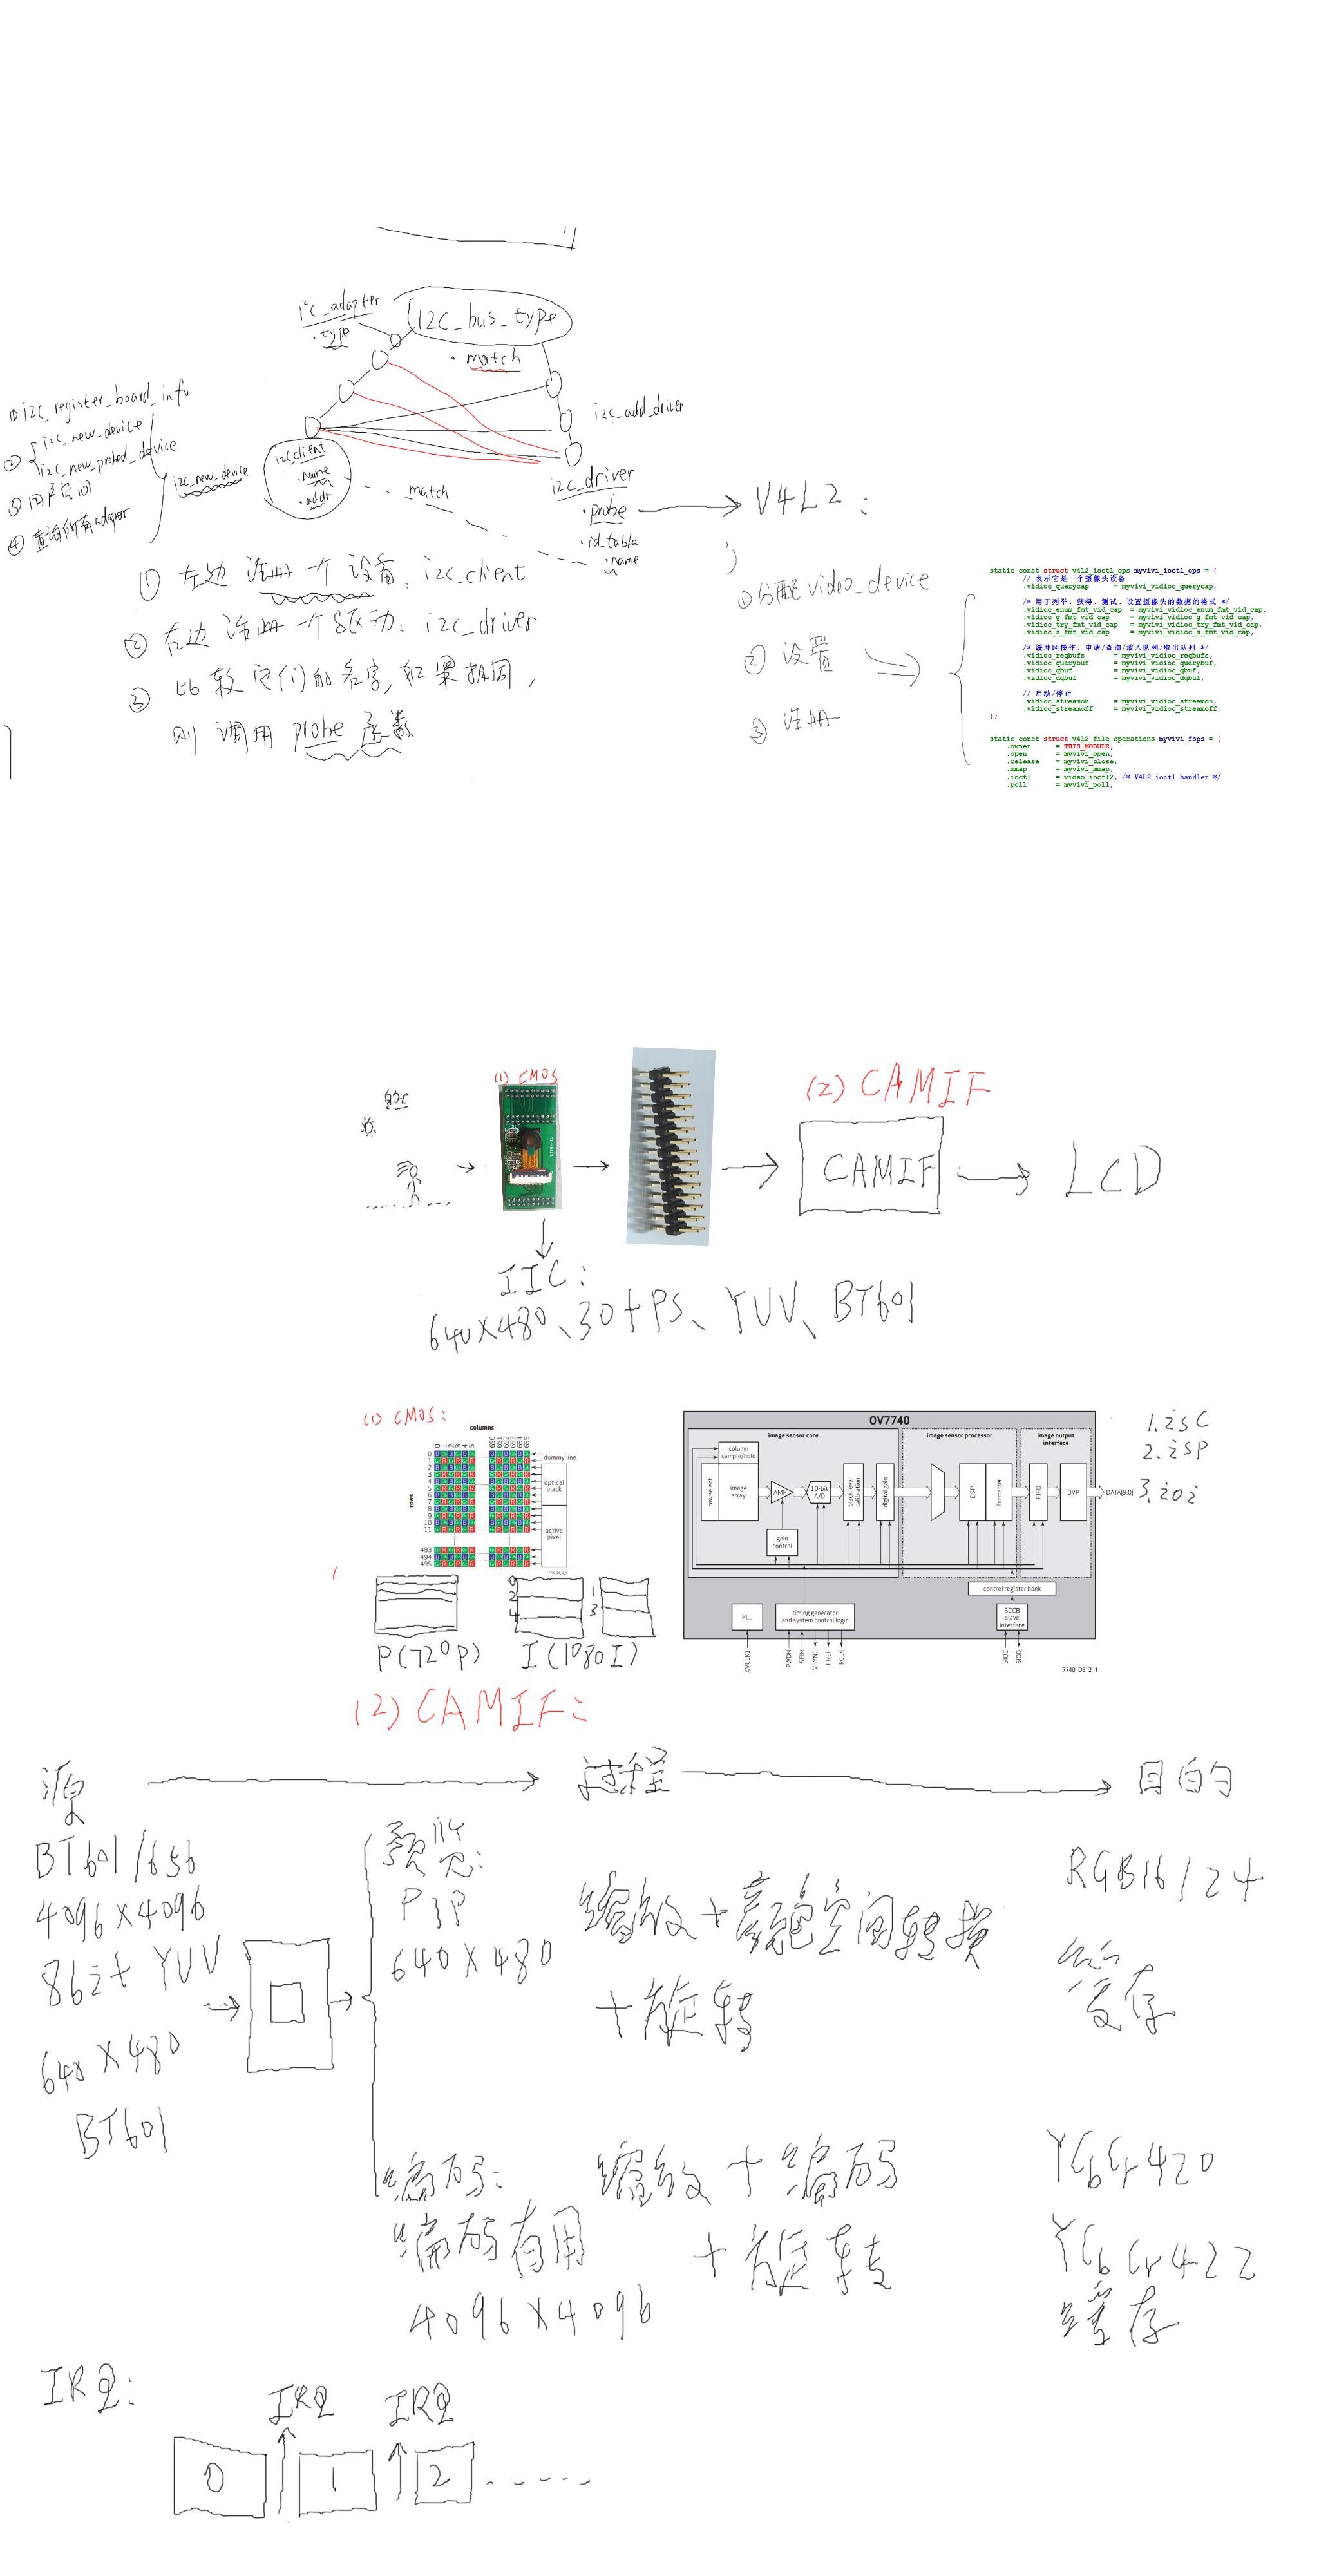
举例:说明CIPRCTRL寄存器
48字节(DMA需要传输的长度) = 10字节(DMA一次能传输的最大长度(Main burst length)) + 10字节 + 10字节 + 10字节 + 8字节(remain burst length)
burst length必须是2/4/8/16,不管是Main burst length或者remain burst length,计算方法见代码,计算的变量是使用一行有多少字在计算
/*
CIPRSCPRERATIO:
bit[31:28]: 预览缩放的变化系数(SHfactor_Pr)
bit[22:16]: 预览缩放的水平比(PreHorRatio_Pr)
bit[6:0]: 预览缩放的垂直比(PreVerRatio_Pr)
CIPRSCPREDST:
bit[27:16]: 预览缩放的目标宽度(PreDstWidth_Pr)
bit[11:0]: 预览缩放的目标高度(PreDstHeight_Pr)
CIPRSCCTRL:
bit[29:28]: 告诉摄像头控制器(图片是缩小、放大)(ScaleUpDown_Pr)
bit[24:16]: 预览主缩放的水平比(MainHorRatio_Pr)
bit[8:0]: 预览主缩放的垂直比(MainVerRatio_Pr)
bit[31]: 必须固定设置为1
bit[30]: 设置图像输出格式是RGB16、RGB24
bit[15]: 预览缩放开始
*/
cmos_ov7740_calculate_scaler_info();缩放函数的具体计算方法可以见s3c2440手册Figure23-12图的下面
驱动测试条件:
1.
要有IIC总线驱动;
要有LCD驱动;
2.
要配置上V4L2相关选项
Device Drivers --->
<*> Multimedia support --->
<*> Video For Linux
[*] Video capture adapters (NEW) --->
[*] V4L USB devices (NEW) --->
[*] V4L platform devices --->
32、从零开始写CMOS摄像头驱动的更多相关文章
- 29、从零写USB摄像头驱动之通过urb接受数据后上报数据是函数中fid的作用
原因分析如下: 视频数据是由一帧一帧数据组成,为了防止数据错乱,会给每一帧数据分配一个frameid,从第0帧开始,接着是第1帧,接着又是第0帧这样交错进行的,对usb摄像头来说每一帧数据来源于多个包 ...
- Linux摄像头驱动学习之:(三)从零写虚拟驱动(仿照vivi.c)
本篇仿照vivi.c 写虚拟视频驱动,代码(myvivi.c+fillbuf.c+Makefile)如下: //==========================myvivi.c========== ...
- Linux USB摄像头驱动【转】
本文转载自:http://www.itdadao.com/articles/c15a509940p0.html 在 cortex-a8 中,可接入摄像头的接口通常可以分为两种, CAMERA 接口和 ...
- Linux USB 摄像头驱动
在 cortex-a8 中,可接入摄像头的接口通常可以分为两种, CAMERA 接口和 USB 接口的摄像头.这一章主要是介绍 USB 摄像头的设备驱动程序.在我们印象中,驱动程序都是一个萝卜一个坑, ...
- V4L2(二)虚拟摄像头驱动vivi深入分析【转】
转自:http://www.cnblogs.com/tureno/articles/6694463.html 转载于: http://blog.csdn.net/lizuobin2/article/d ...
- 31、CMOS摄像头说明
ov7740(摄像头模块) 输入信号: 自然景观等的模拟信号输出信号: RGB.YUV格式的数字信号 1). 常用参数输入信号: 自然景观等的模拟信号输出信号: 输出格式为:RAW RGB.YUV输出 ...
- 2018-10-20-C#-从零开始写-SharpDx-应用-初始化dx修改颜色
title author date CreateTime categories C# 从零开始写 SharpDx 应用 初始化dx修改颜色 lindexi 2018-10-20 17:34:37 +0 ...
- C# 从零开始写 SharpDx 应用 初始化dx修改颜色
原文:C# 从零开始写 SharpDx 应用 初始化dx修改颜色 版权声明:博客已迁移到 https://blog.lindexi.com 欢迎访问.如果当前博客图片看不到,请到 https://bl ...
- 荣品RP4412开发板摄像头驱动调用及对焦控制
1.关于更换不同摄像头驱动调用问题. 问:RP4412开发板,我用的摄像头640*480图像预览时OK的,但是我调用1280*720的初始化预览,摄像头没有图像了,是不是camera程序也需要修改? ...
随机推荐
- Day 3 EX 购物车自写
# -*- coding: utf_8 _*_# Author:Vi import copygoods = [0,[1,'iphone',20],[2,'ipad',2500]]salary = in ...
- P1145 约瑟夫
P1145 约瑟夫 题目描述 n个人站成一圈,从某个人开始数数,每次数到m的人就被杀掉,然后下一个人重新开始数,直到最后只剩一个人.现在有一圈人,k个好人站在一起,k个坏人站在一起.从第一个好人开始数 ...
- python学习一,python基本语法
python基本语法: 1.python基本语句结构: 首先,在其他的语言中,比如java,c++,c#等,没写完一行语句之后,都需要在语句的末尾加一个分号,表示该语句结束,但是在python中,我们 ...
- Ubuntu系统简介
1.ubuntu 远程连接 需要开启ssh 服务 sudo apt-get install openssh-server service ssh start|stop|restart 2.查看Linu ...
- [Node.js] Serve Static Files with Express
In this lesson we will find out how to serve static assets (images, css, stylesheets, etc.) with Exp ...
- C/C++函数指针声明
前天看APUE,看到signal的声明竟然是 void (*signal(int,void(*)(int)))(int); 初看下面,还真是看不出这是啥意思.道行太浅,仅仅能看到这样的函数指针 voi ...
- Android RingtoneManager 铃声管理
package com.Aina.Android; import java.io.File; import android.app.Activity; import android.content.I ...
- 1.1 Introduction中 Topics and Logs官网剖析(博主推荐)
不多说,直接上干货! 一切来源于官网 http://kafka.apache.org/documentation/ Topics and Logs 话题和日志 (Topic和Log) Let's fi ...
- [python]两种编程思维--面向过程和面向对象
例如:eg:炒一份西红柿鸡蛋 一.面向过程 面向过程的编程思维,如下 二.面向对象 制作一台炒菜机器人,然后告诉机器人做一道西红柿炒鸡蛋.在这里,我们直接面对的是机器人,而非炒菜的过程,所以这里机器人 ...
- Mongodb总结6-数据库启动、停止、备份等命令
#启动Mongodb默认启动,需要在/data/db,Windows下对应的目录是Mongod.exe所在磁盘分区的根目录,例如Mongodb存放在D:/Mongodb,那么对应的路径就是D:/dat ...