
微软Xbox One无线手柄控制机器人
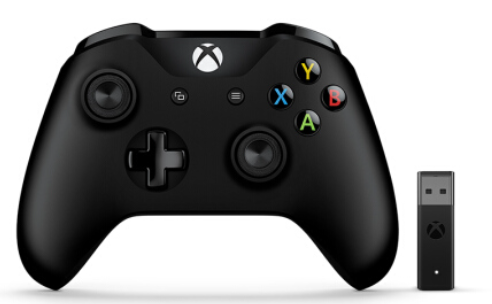
ROS中的joy包提供了游戏手柄的驱动,并且包含joy_node节点,这一节点可以发布包含手柄按钮和轴信息的Joy消息。在终端中输入下面命令,安装joy包:
$ sudo apt-get install ros-kinetic-joy
Configuring the Joystick
安装好之后,将用USB线将手柄连上电脑,然后输入下面指令看看Linux能否找到设备:
$ ls /dev/input/
通常会输出下面类似的信息:
by-id    event0  event2  event4  event6  event8  mouse0  mouse2  uinput

by-path  event1  event3  event5  event7  js0     mice    mouse1
游戏手柄的名字一般为jsX,这里我们的手柄为js0,可以使用jstest命令来测试手柄:
$ sudo jstest /dev/input/js0
按下手柄上不同的按钮或者移动摇杆,可以看到相应数据发生变化:

接下来要让ROS节点joy_node能获取手柄信息,先列出手柄的权限( ls -l: 以长格式的形式查看当前目录下所有可见文件的详细属性):
$ ls -l /dev/input/js0
将会看到下面类似的输出:
crw-rw-XX- root dialout , -- : /dev/input/jsX
如果XX为rw,表示js设备配置正确;如果XX为--表示设备没有配置正确,需要添加权限:
$ sudo chmod a+rw /dev/input/js0
Starting the Joy Node
为了能发布joy消息我们需要运行joy_node节点,并且指定设备名,默认为js0(tell the joy node which joystick device to use the default is js0):
$ roscore

$ rosparam set joy_node/dev "/dev/input/js0"
然后就可以运行joy_node节点:
$ rosrun joy joy_node
如果运行成功,端中会显示下面的信息:
[ INFO] [1513180661.775001483]: Opened joystick: /dev/input/js0. deadzone_: 0.050000.
打开一个新终端,输入下面命令查看具体的joy消息:
$ rostopic echo joy
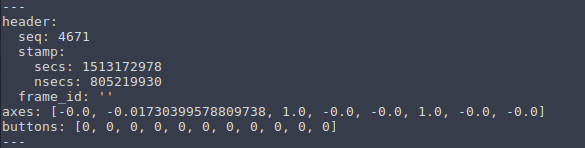
sensor_msgs/Joy消息格式如下:
# Reports the state of a joysticks axes and buttons.

Header header           # timestamp in the header is the time the data is received from the joystick

float32[] axes          # the axes measurements from a joystick

int32[] buttons         # the buttons measurements from a joystick
蓝牙无线连接
打开Ubuntu16.04的蓝牙,查找到Xbox Wireless Controller后进行连接:
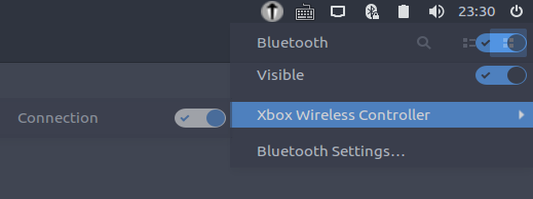
不过在连接过程中遇到了一些问题,蓝牙一连上就掉了。下面这个方法可以解决这一问题:
1. install
sudo apt install sysfsutils
2. 以管理员权限用gedit打开sysfs.conf文件
sudo gedit /etc/sysfs.conf
3. 在文件中加入下面一行:
module/bluetooth/parameters/disable_ertm =
4. 保存文件然后重启电脑。开机后再次连接:
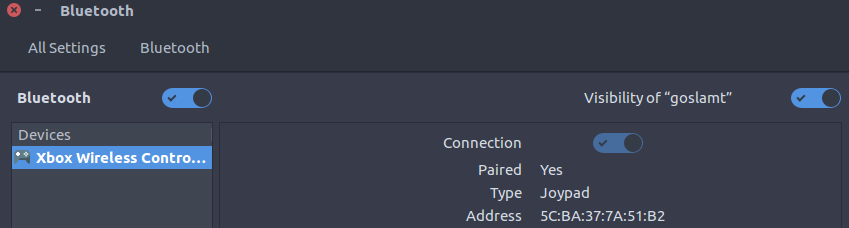
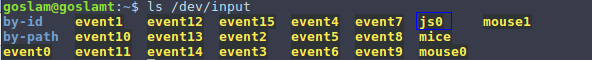
待手柄上的指示灯常亮,用ls命令查看设备,可以看出js0已经安装好:
测试与校准
JStest is a simple and useful tool that you can use to calibrate your controllers’ axis.
sudo apt-get install jstest-gtk
输入下面命令打开jstest的GUI界面,选择已经连接上的Xbox One手柄
$ jstest-gtk
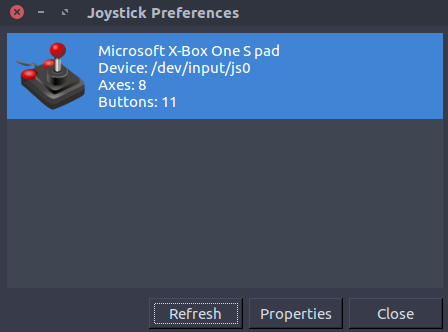
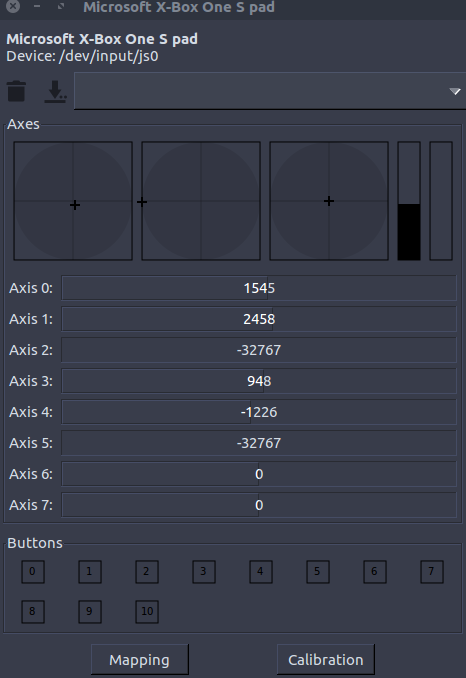
点击Properties属性按钮,可以进行手柄测试:
Writing a Teleoperation Node for a Linux-Supported Joystick
在工作空间中创建一个测试package:
$ cd ~/catkin_ws/src

$ catkin_create_pkg learning_joy roscpp turtlesim joy

$ cd ~/catkin_ws/

$ catkin_make
然后在package的src文件夹中创建turtle_teleop_joy.cpp源文件
#include <ros/ros.h>

#include <geometry_msgs/Twist.h>

#include <sensor_msgs/Joy.h>

// create the TeleopTurtle class and define the joyCallback function that will take a joy msg

class TeleopTurtle

{

public:

  TeleopTurtle();

private:

  void joyCallback(const sensor_msgs::Joy::ConstPtr& joy);

  ros::NodeHandle nh_;

  int linear_, angular_;   // used to define which axes of the joystick will control our turtle

  double l_scale_, a_scale_;

  ros::Publisher vel_pub_;

  ros::Subscriber joy_sub_;

};

TeleopTurtle::TeleopTurtle(): linear_(), angular_()

{

  //  initialize some parameters

  nh_.param("axis_linear", linear_, linear_);

  nh_.param("axis_angular", angular_, angular_);

  nh_.param("scale_angular", a_scale_, a_scale_);

  nh_.param("scale_linear", l_scale_, l_scale_);

  // create a publisher that will advertise on the command_velocity topic of the turtle

  vel_pub_ = nh_.advertise<geometry_msgs::Twist>("turtle1/cmd_vel", );

  // subscribe to the joystick topic for the input to drive the turtle

  joy_sub_ = nh_.subscribe<sensor_msgs::Joy>("joy", , &TeleopTurtle::joyCallback, this);

}


void TeleopTurtle::joyCallback(const sensor_msgs::Joy::ConstPtr& joy)

{

  geometry_msgs::Twist twist;

  // take the data from the joystick and manipulate it by scaling it and using independent axes to control the linear and angular velocities of the turtle

  twist.angular.z = a_scale_*joy->axes[angular_];

  twist.linear.x = l_scale_*joy->axes[linear_];

  vel_pub_.publish(twist);

}

int main(int argc, char** argv)

{
  // initialize our ROS node, create a teleop_turtle, and spin our node until Ctrl-C is pressed

  ros::init(argc, argv, "teleop_turtle");

  TeleopTurtle teleop_turtle;

  ros::spin();

}
在CMakeLists中加入下面这两行:
add_executable(turtle_teleop_joy src/turtle_teleop_joy.cpp)

target_link_libraries(turtle_teleop_joy ${catkin_LIBRARIES})
按照前面的操作连接并配置好手柄以后,在learning_joy目录下新建一个launch文件夹并在其中创建turtle_joy.launch文件(注意joystick设备名称要写对):
<launch>

 <!-- Turtlesim Node-->

  <node pkg="turtlesim" type="turtlesim_node" name="sim"/>

 <!-- joy node -->

  <node pkg="joy" type="joy_node" name="turtle_joy" respawn="true">

    <param name="dev" type="string" value="/dev/input/js0" />

    <param name="deadzone" value="0.12" />

  </node>

 <!-- Axes -->

  <param name="axis_linear" value="1" type="int"/>

  <param name="axis_angular" value="0" type="int"/>

  <param name="scale_linear" value="2" type="double"/>

  <param name="scale_angular" value="2" type="double"/>

  <node pkg="learning_joy" type="turtle_teleop_joy" name="teleop"/>

</launch>
编译好之后执行下面的命令,可以开启3个节点(turtlesim_node海龟仿真节点、joy_node发布手柄消息节点、turtle_teleop_joy订阅手柄消息并发布turtle1/cmd_vel消息节点),实现用手柄控制海龟运动:
roslaunch learning_joy turtle_joy.launch
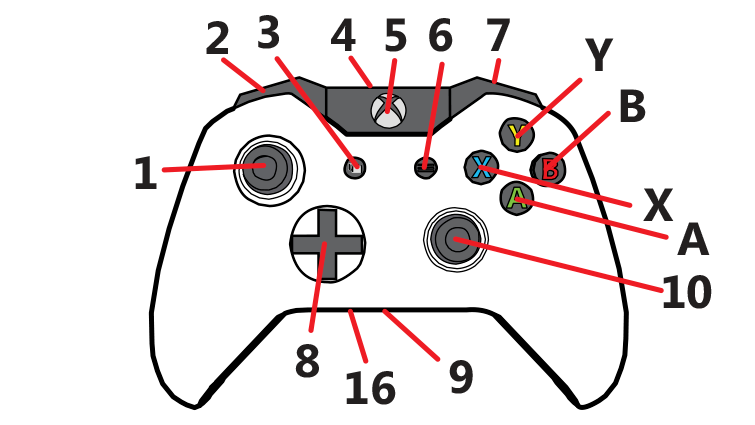
用手柄上的左摇杆(下图中的1)来控制海龟:Up/Down Axis控制前进和后退;Left/Right Axis控制左转和右转

参考:
如何将 Xbox One 无线控制器连接到 Windows PC
Get to know your Xbox One Wireless Controller
How to Set Up an Xbox One Controller in Ubuntu
How do I get an Xbox One controller to work with 16.04
Configuring and Using a Linux-Supported Joystick with ROS
Writing a Teleoperation Node for a Linux-Supported Joystick
微软Xbox One无线手柄控制机器人的更多相关文章
- ROS中测试机器人里程计信息
在移动机器人建图和导航过程中,提供相对准确的里程计信息非常关键,是后续很多工作的基础,因此需要对其进行测试保证没有严重的错误或偏差.实际中最可能发生错误的地方在于机器人运动学公式有误,或者正负号不对, ...
- 百视通与微软共同宣布9月在华发布Xbox One
4月30日消息,百视通今日与微软共同宣布,于今年9月在华发布Xbox One.这是继百视通与微软2013年9月成立合资公司后,双方合作的又一进展. 微软副总裁,硬件及设计工作室部门主管尤瑟夫 •梅赫迪 ...
- XBox 开发者大会
今天参加了微软的Xbox开发者大会,虽然没我什么事情,不过还是有不少的收获,随便说说自己的一点感受吧. 先上几张图,附带妹子一个,不过手机不清楚哈,~~ 1 ID@XBOX开发者计划与独立游戏开发者 ...
- ID@Xbox计划宣传片 XboxOne喜迎大波小游戏(转)
微软Xbox One游戏不够多?别担心,微软的ID@Xbox计划将带来一大波独立游戏!微软在今天正式公布了即将登陆旗下的Xbox One主机平台的独立游戏阵容,数量多达32款,官方的宣传片也已放出,感 ...
- 无线手柄+步进电机——控制方向
今天测试了一下无线手柄控制电机转向的改变 1: #include <PS2X_lib.h> //for v1.6 2: #include <Stepper.h> 3: 4: ...
- 疫情之下微软收入猛增15%!远程办公产品Teams日活达7500万
当地时间 2020 年 4 月 29 日,微软公布了截止 2020 年 3 月 31 日的 2020 财年第三季度财报. 这是微软首次在财报中显示新冠疫情的影响——疫情之下,远程办公.远程教育和游戏场 ...
- 微软和Google的盈利模式对比分析
一: 微软和Google是世界上最成功科技巨头之一,但他们之间却有着不同的产品和业务,二者的盈利方式也各有不同,本文将分析和探讨的二者盈利模式的异同. 微软的盈利模式 在1975年由大学肄业的Bill ...
- Android零基础入门第1节:Android的前世今生
原文:Android零基础入门第1节:Android的前世今生 现在网上有很多各色Android资料了,但相对来说还是比较零散,Android覆盖的范围极广,最近刚好有机会全部拉通整理一遍,也保存起来 ...
- 游戏引擎架构 (Jason Gregory 著)
第一部分 基础 第1章 导论 (已看) 第2章 专业工具 (已看) 第3章 游戏软件工程基础 (已看) 第4章 游戏所需的三维数学 (已看) 第二部分 低阶引擎系统 第5章 游戏支持系统 (已看) 第 ...
随机推荐
- 在 Linux 下用 CMAKE 编译安装 OpenCV 3.2.0
[安装相关软件和库] 1.安装CMAKE:这里使用apt-get来安装; CMAKE 是一个跨平台编译工具,能够输出各种makefile,和project 文件,指导编译器编译,对CMAKE具体的可以 ...
- 接口隔离原则(Interface Segregation Principle,ISP)
接口隔离原则: 1.使用多个专门的接口比使用单一的总接口要好. 2.一个类对另外一个类的依赖性应当是建立在最小的接口上的. 3.一个接口代表一个角色,不应当将不同的角色都交给一个接口.没有关系的接口合 ...
- 测试 Java 类的非公有成员变量和方法
引言 对于软件开发人员来说,单元测试是一项必不可少的工作.它既可以验证程序的有效性,又可以在程序出现 BUG 的时候,帮助开发人员快速的定位问题所在.但是,在写单元测试的过程中,开发人员经常要访问类的 ...
- ds18b20驱动及应用程序
---------------------------------------------------------------------------------------------------- ...
- leetcode关于数组的问题
关于数组的几道面试题 [Leetcode] 628. 三个数的最大乘积 解题思路: 这个一开始我是没想到思路的(除了遍历),因为有正负号的问题,后来看了一下别人的思路然后自己写的,思路是这样的: 三个 ...
- Centos安装FTP服务器和配置
安装 yum install vsftpd 启动/重启/关闭 /sbin/service vsftpd start /sbin/service vsftpd restart /sbin/service ...
- NLP常用信息资源
ACL Anthology,囊括了ACL,EMNLP,CL等NLP领域重要会议和期刊的论文.http://www.aclweb.org/anthology-new/ LDC: The Linguist ...
- fastjson生成json时Null属性不显示 (转)
http://blog.csdn.net/u010648555/article/details/51422340 null对应的key已经被过滤掉:这明显不是我们想要的结果,这时我们就需要用到fast ...
- Java 大型系统高并发大数据的处理方式
页面静态化 (页面层面的缓存) 缓存 (memcached.redis等,数据缓存.避免多次请求) 集群负载均衡(单机处理能力不足) 分库分表(大量数据的处理.原则分.分.分) 读写分离 队列.MQ. ...
- Node.js 笔记(一) nodejs、npm、express安装
Windows平台下的node.js安装 直接去nodejs的官网http://nodejs.org/上下载nodejs安装程序,双击安装就可以了 测试安装是否成功: 在命令行输入 node –v 应 ...