
挥舞的手臂(mixly+二次开发)
从vb6到vb.net,一路c#, java, python, nn, c,对技术的切换早已经没有害怕的感觉了,一直有的是技术的热情和我所认为的技术信仰。
扯完,开始正文。
看看效果图:

使用的是Arduino UNO+16 Servo Drive Board+2个SG90舵机(左右手分别1个舵机摇摆)
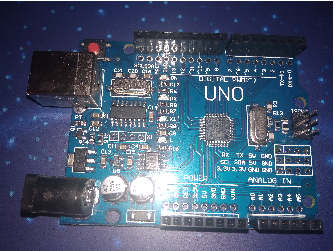
Arduino UNO:
16 Servo Drive Board

然后将这2块叠在一起插上引脚硬件就好了
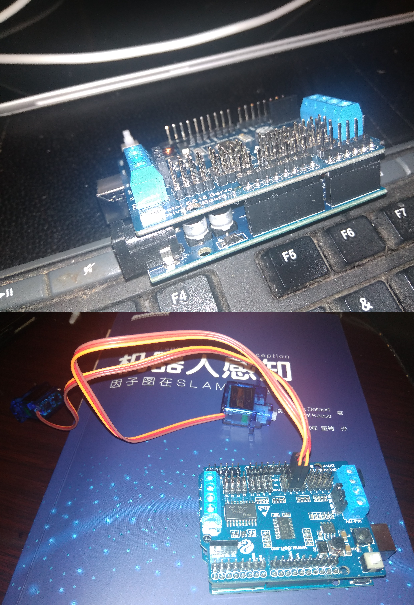
连的是5和6引脚

接下来就程序了,直接编码算是很简单的,就2步:
- 拷贝厂商的.h/.cpp文件夹到arduino的libraries目录
- 写代码如下:
#include <Adafruit_PWMServoDriver.h>

#define SERVOMIN 200

#define SERVOMAX 540

#define SERVOMIN_Angle 0

#define SERVOMAX_Angle 112

Adafruit_PWMServoDriver pwm = Adafruit_PWMServoDriver();

void servo_goto_angle(int pinId, int angle)

{

     int anglePwmValue=map(angle, SERVOMIN_Angle, SERVOMAX_Angle, SERVOMIN, SERVOMAX);

     pwm.setPWM(pinId,, anglePwmValue);

}

void servo_init()

{

     Serial.begin();

     pwm.begin();

     pwm.setPWMFreq();

     delay();

}

void setup(){

  servo_init();

}

void loop(){

  for (int i = ; i <= ; i = i + ()) {

    servo_goto_angle(, i);

    delay();

  }

  for (int i = ; i >= ; i = i + (-)) {

    servo_goto_angle(, i);

    delay();

  }

  for (int i = ; i <= ; i = i + ()) {

    servo_goto_angle(, i);

    delay();

  }

  for (int i = ; i >= ; i = i + (-)) {

    servo_goto_angle(, i);

    delay();

  }

}
然后交叉编译,上传就好了。
可是(哈哈,这里还有,故意空出了一大段),考虑到我还要教女儿学会这个,就不能这么直接代码给她看了,毕竟才小学1年级,还好,有mixly,好,希望来了,图形化编程来了。

鼓捣了一般,最后发现通用的组件都能用,只是这个舵机由于是厂商买来的,还没法很好的支持,得自定义!这下麻烦了,找了点mixly二次开发的资料看了看,最终决定自己写mixly插件。
看了看mixly插件其实就是用js编写外观以及生成代码部分拼c代码出来,然后就好办了,下面是完整插件的目录结构(xml是描述文件、block中的js是生成积木外观的、generator中的js是生成c代码的):
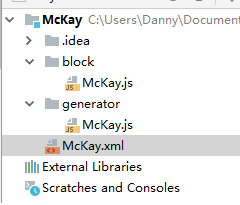
McKay.xml
<!--

type="company"

block="block/McKay.js"

generator="generator/McKay.js"

media="media/McKay"

language="language/McKay"

-->

<script type="text/javascript" src="../../blocks/company/McKay.js"></script>

<script type="text/javascript" src="../../generators/arduino/company/McKay.js"></script>

<category id="McKay_ServoDriveBoard" name="McKay-舵机" colour="20">

    <block type="ServoDriveBoard_Init">

        <value name="MinAngle">

        </value>

        <value name="MaxAngle">

        </value>

    </block>

    <block type="ServoDriveBoard_Do">

        <value name="ServoNumber">

        </value>

        <value name="Angle">

        </value>

    </block>

</category>
block\McKay.js
'use strict';

goog.provide('Blockly.Blocks.McKay');

goog.require('Blockly.Blocks');

Blockly.Blocks.ServoDriveBoard_Init={

init:function(){

    this.appendDummyInput("")

          .appendField("初始化舵机");

        this.appendValueInput("MinAngle").setCheck(Number).appendField("最小角度");

        this.appendValueInput("MaxAngle").setCheck(Number).appendField("最大角度");

        this.setColour(20);

        this.setPreviousStatement(true);

        this.setNextStatement(true);

        this.setInputsInline(false);

        this.setTooltip("初始化舵机");

  }

};

Blockly.Blocks.ServoDriveBoard_Do={

init:function(){

    this.appendDummyInput("")

          .appendField("舵机运行");

        this.appendValueInput("ServoNumber").setCheck(Number).appendField("舵机编号");

        this.appendValueInput("Angle").setCheck(Number).appendField("角度");

        this.setColour(20);

        this.setPreviousStatement(true);

        this.setNextStatement(true);

        this.setInputsInline(true);

        this.setTooltip("舵机运行");

  }

};
generator\McKay.js
'use strict';

goog.provide('Blockly.Arduino.McKay');

goog.require('Blockly.Arduino');

Blockly.McKay_ServoDriveBoard_MinAngle=0;

Blockly.McKay_ServoDriveBoard_MaxAngle=0;

Blockly.Arduino.ServoDriveBoard_Init=function(){

    var MinAngle = Blockly.Arduino.valueToCode(this, 'MinAngle', Blockly.Arduino.ORDER_ATOMIC) || '0';

    var MaxAngle = Blockly.Arduino.valueToCode(this, 'MaxAngle', Blockly.Arduino.ORDER_ATOMIC) || '112';

    Blockly.McKay_ServoDriveBoard_MinAngle=parseInt(MinAngle);

    Blockly.McKay_ServoDriveBoard_MaxAngle=parseInt(MaxAngle);

    Blockly.Arduino.definitions_["define_McKay_ServoDriveBoard_Include"] = "#include <Adafruit_PWMServoDriver.h>\n";

    var defines="#define SERVOMIN 200\n";

    defines+="#define SERVOMAX 540\n";

    defines+="#define SERVOMIN_Angle "+Blockly.McKay_ServoDriveBoard_MinAngle+"\n";

    defines+="#define SERVOMAX_Angle "+Blockly.McKay_ServoDriveBoard_MaxAngle+"\n";

    Blockly.Arduino.definitions_["define_McKay_ServoDriveBoard_Defines"] = defines;

    Blockly.Arduino.definitions_["define_McKay_ServoDriveBoard_pwmObj"] = "Adafruit_PWMServoDriver pwm = Adafruit_PWMServoDriver();\n";

    var gotoCode="void servo_goto_angle(int pinId, int angle)\n";

    gotoCode+="{\n";

    gotoCode+="     int anglePwmValue=map(angle, SERVOMIN_Angle, SERVOMAX_Angle, SERVOMIN, SERVOMAX);\n";

    gotoCode+="     pwm.setPWM(pinId,0, anglePwmValue);\n";

    gotoCode+="}\n";

    Blockly.Arduino.definitions_["define_McKay_ServoDriveBoard_goto_angle"] = gotoCode;

    var initCode="void servo_init()\n";

    initCode+="{\n";

    initCode+="     Serial.begin(9600);\n";

    initCode+="     pwm.begin();\n";

    initCode+="     pwm.setPWMFreq(60);\n";

    initCode+="     delay(200);\n";

    initCode+="}\n";

    Blockly.Arduino.definitions_["define_McKay_ServoDriveBoard_initCode"] = initCode;

    return "servo_init();\n";

};

Blockly.Arduino.ServoDriveBoard_Do=function(){

    var ServoNumber = Blockly.Arduino.valueToCode(this, 'ServoNumber', Blockly.Arduino.ORDER_ATOMIC) || '0';

    var Angle = Blockly.Arduino.valueToCode(this, 'Angle', Blockly.Arduino.ORDER_ATOMIC) || '0';

  var code="servo_goto_angle("+ServoNumber+", "+Angle+");\n";

  return code;

};
多年编程经验的你肯定得出结论其实就是通过js拼string,string里是c代码。。。
然后就可以老少皆宜的写代码了:

有兴趣玩玩这些,挺有意思的
欢迎加入钉钉创客Maker群:

挥舞的手臂(mixly+二次开发)的更多相关文章
- Navisworks API 简单二次开发 (自定义工具条)
在Navisworks软件运行的时候界面右侧有个工具条.比较方便.但是在二次开发的时候我不知道在Api那里调用.如果有网友知道请告诉我.谢谢. 我用就自己设置一个工具.界面比较丑!没有美工. 代码: ...
- [连载]《C#通讯(串口和网络)框架的设计与实现》- 12.二次开发及应用
目 录 第十二章 二次开发及应用... 2 12.1 项目配制... 3 12.2 引用相关组件... 4 12.3 构建主程序... 5 ...
- OBS-Studio二次开发记录
OBS-Studio 是一款跨平台的,开源的视频直播客户端软件. 公司需要对他进行二次开发,开发的目的是使用它的录屏功能. 开发的要求是:定制全新的界面,所见即所得,window系统兼容要好. 开发步 ...
- 小猪cms微信二次开发之怎样分页
$db=D('Classify'); $zid=$db->where(array('id'=>$this->_GET('fid'),'token'=>$this->tok ...
- 承接 AutoCAD 二次开发 项目
本人有多年的CAD开发经验,独立完成多个CAD二次开发项目.熟悉.net及Asp.net开发技术,和Lisp开发技术. 现在成立了工作室,独立承接CAD二次开发项目.结项后提供源码及开发文档,有需要的 ...
- 【工业串口和网络软件通讯平台(SuperIO)教程】七.二次开发服务驱动
SuperIO相关资料下载:http://pan.baidu.com/s/1pJ7lZWf 1.1 服务接口的作用 围绕着设备驱动模块采集的数据,根据需求提供多种应用服务,例如:数据上传服务.数 ...
- 【工业串口和网络软件通讯平台(SuperIO)教程】三.二次开发流程
1.1 二次开发流程图 1.2 引用相关组件 找到“开发包”,引用里边的相关组件.如下图: 1.3 开发设备驱动模块 1.3.1 开发发送协议驱动 继承SuperIO.Devi ...
- Civil 3D API二次开发学习指南
Civil 3D构建于AutoCAD 和 Map 3D之上,在学习Civil 3D API二次开发之前,您至少需要了解AutoCAD API的二次开发,你可以参考AutoCAD .NET API二次开 ...
- visio二次开发——图纸解析之线段
多写博客,其实还是蛮好的习惯的,当初大学的时候导师就叫我写,但是就是懒,大学的时候,谁不是魔兽或者LOL呢,是吧,哈哈哈. 好了,接着上一篇visio二次开发——图纸解析,我继续写. 摘要: (转发请 ...
随机推荐
- 使用描述符实现property功能
# Author : Kelvin # Date : 2019/1/25 14:46 class Decproperty: def __init__(self, func): self.func = ...
- 将svg文件化成字体图标的步骤
一 前提摘要 有一个活就是按照需求在现有的项目中新增几个项目和修改几个项目,是很简单的,但当中遇到了一个小问题,就是tabs中图标选中和被选中的颜色问题,如果是新开发的,目前掌握的有两种办法 ...
- java~集合分组groupby的实现
对于数据聚合来说,分组操作是很常见的,在.net里有lambda和linq,而在java里也有lambda,现在我们来实现对一个集合进行分组. 一 准备工作,有两个类型 @Value class It ...
- MySQL自定义函数与存储过程
1.前置条件 MySQL数据库中存在表user_info,其结构和数据如下: mysql> desc user_info; +-----------+----------+------+---- ...
- 与其想当然的 overdesign,不如自己动手做个试验
Conmajia Jan. 29th, 2019 早在2012年,我曾经针对 C# System.Random 不同的初始化方案专门做过一次试验,得出了单次默认初始化即可获得质量很好的随机数的结论.可 ...
- 分享基于 websocket 网页端聊天室
博客地址:https://ainyi.com/67 有一个月没有写博客了,也是因为年前需求多.回家过春节的原因,现在返回北京的第二天,想想,应该也要分享技术专题的博客了!! 主题 基于 websock ...
- AJAX获取JSON WEB窗体代码
1.添加引用 using System.Web.Services; 2.添加方法 [WebMethod] public static string getFoodClasses(int parentI ...
- 包、继承以及 LeetCode 27、28题
1 package.import 和 import static 1.1 Package Java 引入了包(Package)机制,提供了类的多层命名空间,用于解决类的命名冲突.类文件管理问题.Jav ...
- HashMap源码分析 JDK1.8
本文按以下顺序叙述: HashMap的感性认识. 官方文档中对HashMap介绍的解读. 到源码中看看HashMap这些特性到底是如何实现的. 把源码啃下来有一种很爽的感觉, 相信你读完后也能体会到~ ...
- WinForm DataGridView实时更新表格数据
前言 一个特殊的项目没有用第三方控件库,但用到了DataGridView,由于是客户端产生的数据,所以原始数据源就是一个集合. 根据需要会向集合中添加数据项,或是修改某些数据项的值,但DataGrid ...