
Connect to a ROS Network---2
原创博文:转载请标明出处(周学伟):http://www.cnblogs.com/zxouxuewei/tag/
一.Introduction
ROS网络由单个ROS主机和多个ROS节点组成。 ROS主机通过跟踪所有活动的ROS节点来促进ROS网络中的通信。 每个节点需要向ROS主机注册,以便能够与网络的其他节点进行通信。 MATLAB可以启动ROS主机,或者主机可以在MATLAB外部启动(例如,在不同的计算机上)。 所有ROS节点向主机注册,并声明它们可以到达的网络地址。
使用ROS时,您通常会执行以下步骤:
1. 要连接到ROS网络,您可以在MATLAB中创建ROS主机或连接到现有的ROS主机。 在这两种情况下,MATLAB还将创建和注册自己的ROS节点(称为MATLAB“全局节点”)与主机。 rosinit函 数管理这个过程。
2.交换数据。 一旦连接,MATLAB通过发布者,订阅者和服务与其他ROS节点交换数据。
3.断开ROS网络。 调用rosshutdown函数断开MATLAB与ROS网络的连接。
1.在MATLAB中创建ROS主机。
2.连接到外部ROS主机。
二.Create a ROS Master in MATLAB
要在MATLAB中创建ROS主控,请调用rosinit而不使用任何参数。 这也将创建“全局节点”,MATLAB将使用它来与ROS网络中的其他节点通信。
rosinit

MATLAB外部的ROS节点现在可以加入ROS网络。 他们可以使用MATLAB主机的主机名或IP地址连接到MATLAB中的ROS主机。
您可以通过调用rosshutdown关闭ROS主节点和全局节点。
rosshutdown

三.Connect to an External ROS Master
您还可以使用rosinit命令连接到外部ROS主机(例如在机器人或虚拟机上运行)。 您可以通过两种方式指定主站的地址:由IP地址或运行主站的计算机的主机名。
每次调用rosinit后,在使用不同语法调用rosinit之前,必须调用rosshutdown。 为简洁起见,在以下部分中将省略对rosshutdown的这些调用。
首先在同网段的Ubuntu主机终端上运行如下:
1.查看IP地址
ifconfig

2.启动ros主机
roscore
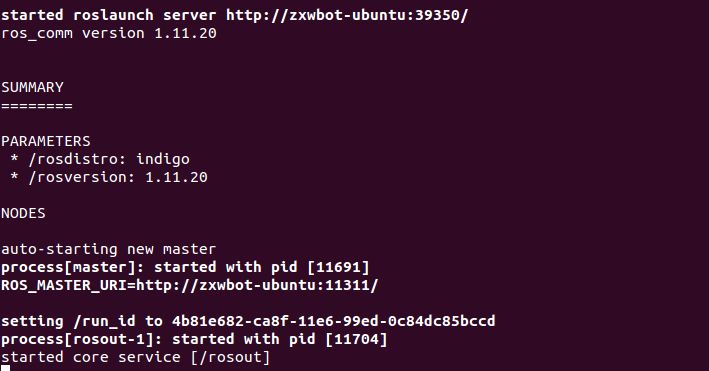
在本示例中,使用master_host作为示例主机名,并使用192.168.1.1作为外部ROS主机的IP地址示例。 根据外部主站在网络中的位置来调整这些地址。 请注意,如果在指定的地址中找不到主站,则以下命令将失败。
rosinit('192.168.1.171')

rosinit('zxwbot-ubuntu')
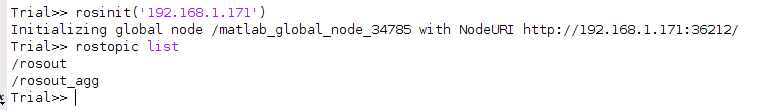
这两个调用rosinit假定主机将接受端口11311的网络连接,是标准的ROS主端口。
如果主机在不同的端口上运行,您可以将其指定为第二个参数。 要连接到在主机名master_host和端口12000上运行的ROS主机,请使用以下命令:
rosinit('zxwbot-ubuntu', )
rosinit('http://192.168.1.171:12000')
rosshutdown
rosinit('http://192.168.1.171:11311')

Node Host Specification
在某些情况下,您的计算机可能连接到多个网络,并有多个IP地址。 以下图为例。

左下角的计算机运行MATLAB并连接到两个不同的网络。在一个子网中,其IP地址为73.195.120.50,在另一个子网中,其IP为192.168.1.100。此计算机想要在IP地址为192.168.1.1的TurtleBot计算机上连接到ROS主机。作为向主机注册的一部分,MATLAB全局节点必须指定其他ROS节点可以访问的IP地址或主机名。 TurtleBot上的所有节点将使用此地址在MATLAB中将数据发送到全局节点。
当使用主机的IP地址调用rosinit时,它将尝试检测用于联系主机的网络接口,并将其用作全局节点的IP地址。
如果此自动检测失败,您可以使用rosinit调用中的NodeHost名称 - 值对显式指定IP地址或主机名。所有以前的调用rosinit的方法仍然允许添加NodeHost名称 - 值对。
对于以下命令,假设您要将计算机的IP地址作为192.168.1.100通告给ROS网络。
rosinit('192.168.1.1', 'NodeHost', '192.168.1.100')

rosinit('http://192.168.1.1:11311', 'NodeHost', '192.168.1.100')

rosinit('master_host', 'NodeHost', '192.168.1.100')

一旦节点在ROS网络中注册,您可以使用命令rosnode info NODE查看它通告的地址。 NODE是ROS网络中的节点的名称。 您可以通过调用rosnode列表来查看所有注册节点的名称。

ROS Environment Variables
在高级用例中,您可能需要通过标准ROS环境变量指定ROS主机的地址和您通告的节点地址。 在前面的部分中解释的调用语法应该足以满足大多数用例。
如果没有为rosinit提供参数,函数也将检查标准ROS环境变量的值。 这些变量是ROS_MASTER_URI,ROS_HOSTNAME和ROS_IP。 您可以使用getenv命令查看其当前值:
getenv('ROS_MASTER_URI')

getenv('ROS_HOSTNAME')

getenv('ROS_IP')
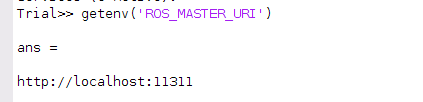
您可以使用setenv命令设置这些变量。 设置环境变量后,调用没有参数的rosinit。 ROS主机的地址由ROS_MASTER_URI指定,全局节点的通告地址由ROS_IP或ROS_HOSTNAME给定。 如果为rosinit指定其他参数,它们将覆盖环境变量中的值。
rosshutdown
setenv('ROS_MASTER_URI','http://192.168.1.1:11311')

setenv('ROS_IP','192.168.1.100')

rosinit
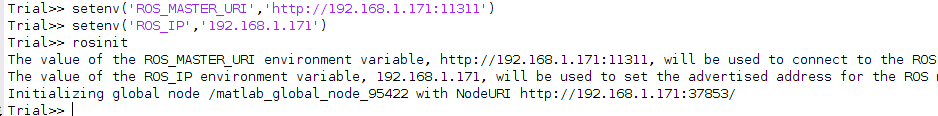
您不必同时设置ROS_HOSTNAME和ROS_IP。 如果两者都设置,ROS_HOSTNAME优先。
Verify Connection
要使ROS连接正常工作,必须确保所有节点都可以与主服务器和彼此进行通信。 各个节点必须与主机通信以注册订阅者,发布者和服务。 它们还必须能够彼此通信以发送和接收数据。
由于通信以这种方式工作,如果ROS网络未正确设置,则可能能够发送数据并且无法接收数据(反之亦然)。
这里是ROS网络中的通信结构的图。 有一个ROS主机和两个不同的节点向主机注册自己。 每个节点将联系主机以找到ROS网络中的另一个节点的通告地址。 一旦每个节点知道另一节点的地址,就可以建立数据交换而不涉及主机。

Connect to a ROS Network---2的更多相关文章
- 【记录】vmware fusion 7 windows 10 unidentified network
今天在 vmware fusion 7 中,使用 windows 10 时,突然报出一个错误(忘记截图了),当时就要求强制重启系统,也没怎么在意,但是重启之后,发现 windows 10 居然不能联网 ...
- Docker-2:network containers
docker run -d -P --name web training/webapp python app.py # -name means give the to-be-run container ...
- SNMP: Simple? Network Management Protocol(转)
转自:http://www.rane.com/note161.html An SNMP Overview The Message Format The Actual Bytes Introductio ...
- Network Load Balancing Technical Overview--reference
http://technet.microsoft.com/en-us/library/bb742455.aspx Abstract Network Load Balancing, a clusteri ...
- windows系统下安装和使用ROS的解决方案 (1 win_ros 2 rosserial_windows)
具体请参考官网: 1 http://wiki.ros.org/win_ros 2 https://github.com/ros-windows/win_ros 3 http://wiki.ros ...
- Get started with ros -- 1
原创博文:转载请标明出处(周学伟):http://www.cnblogs.com/zxouxuewei/tag/ 一.Introduction: 机器人操作系统(ROS)是使机器人系统的不同部分能够发 ...
- ROS教程
Learning ROS 学习ROS Depending on your learning style and preferences, you can take two approaches to ...
- Network Function Virtualization for a Network Device
An apparatus for performing network function virtualization (NFV), comprising: a memory, a processor ...
- ros:init()
ros::init()是ROS程序调用的第一个函数,用于对ROS程序的初始化. ros::init()函数的声明在ROS代码中的./src/ros_comm/roscpp/include/ros/in ...
随机推荐
- Extjs4.x treegrid,check-tree,locked getChecked() 方法错误
当在treegrid中,锁定treecolumn列的时候,是无法通过执行getView().getChecked()获取选中的节点的,这是tree的一个bug, 详见:http://www.sench ...
- android开发(35) fragment和actionbar组合使用。解决不触发onOptionsItemSelected的问题,获得actionbar 的默认 get icon
先说说我的使用场景: 我写了一个activity,使用了actionbar. 在这个activity中,有fragment,默认先打开一个 homeFragment,点击某个按钮会进入 detailF ...
- 如何将mysql表结构导出成Excel格式的(并带备注)另附转为word表格的方法
方法一: 1.使用一个MySQL管理工具:SQLyog,点击菜单栏“数据库”下拉的最后一项: 导出的格式如下: 2.要想转成Excel格式的只需手动将该表复制到Excel中去. 方法二: 1.以下用的 ...
- Linux系统下邮件服务器的搭建(Postfix+Dovecot)
对于网站来说,发送各种例如注册通知的邮件是很基本的一个需求,之前我一直用的是腾讯的企业邮箱,感觉挺方便的,直接可以绑定QQ邮箱接收邮件,网站配置一下SMTP也就可以发出邮件. 但是在前几天由于有重要信 ...
- E/MediaPlayer: start called in state 4, mPlayer(0xcc719a40)解决
在使用MediaPlayer播放音频时报出 E/MediaPlayer: start called in state 4, mPlayer(0xcc719a40)错误 贴出代码 mMediaPlaye ...
- css实现三角形及应用示例
css实现三角形,网上讲了很多,但我发现一般都是三角向上或者向下的,向左向右这两方向似乎讲得很少,本人试了一下,发现原来在IE下很难搞~~(万恶的IE)...css实现三角形的原理是:当元素的宽高为0 ...
- C语言中二维字符数组的定义和初始化
本篇日志关于二维字符数组的定义和初始化.我相信这篇文章属于菜鸟级的,高手请直接无视. 一般来说,我们可能会希望定义一个二维字符数组并且在定义的时候就用一些字符串来初始化它.比如说: ][MAX_LEN ...
- FileOutPutStream in 创新实训 自然语言交流系统
FileOutPutStream在c盘等一级目录下是可以创建文件的,如: new FileOutputStream("c:\\kk.txt");但是在c\\test等就创建不了,F ...
- VMware快照的工作原理
VMware中的快照是对VMDK在某个时间点的“拷贝”,这个“拷贝”并不是对VMDK文件的复制,而是保持磁盘文件和系统内存在该时间点的状态,以便在出现故障后虚拟机能够恢复到该时间点.如果对某个虚拟机创 ...
- [Python学习]Iterator 和 Generator的学习心得
[Python学习]Iterator 和 Generator的学习心得 Iterator是迭代器的意思,它的作用是一次产生一个数据项,直到没有为止.这样在 for 循环中就可以对它进行循环处理了.那么 ...