
Google Cardboard的九轴融合算法——基于李群的扩展卡尔曼滤波
Google Cardboard的九轴融合算法
——基于李群的扩展卡尔曼滤波
极品巧克力
前言
九轴融合算法是指通过融合IMU中的加速度计(三轴)、陀螺仪(三轴)、磁场计(三轴),来获取物体姿态的方法。它是开发VR头显中的一个至关重要的部分。VR头显必须要实时准确地获取用户头部的姿态,然后在屏幕上渲染出在对应的姿态所应该要看到的画面,才能让用户在VR世界里获得沉浸感。
因为人眼是非常精密的器官,如果渲染出来的画面稍微有一点点的延时或者偏差,人眼都能察觉出来,导致用户头晕想吐,再也不相信VR了。所以,VR头显对九轴融合算法的实时性和精度提出了非常高的要求。
而另一方面,公开的九轴融合方法又少之又少,常见的就是互补滤波算法和Madgwick算法,但是这两个方法的精度都不能达到VR头显的要求。而精度高的九轴融合算法都掌握在一些算法公司手里,需要向他们支付高昂的算法使用费,源码的价格更是天价。
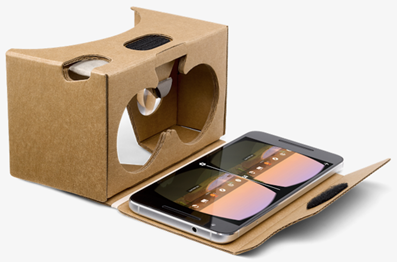
Cardboard是谷歌在2014年发布的VR盒子,虽然它不是开源的,但是在GitHub上有很多Cardboard的反编译工程,比如https://github.com/rsanchezsaez/cardboard-java。Cardboard的VR体验,可以在一定程度上,证明它的九轴融合算法是满足VR要求的。所以,我对Cardboard反编译工程中的九轴融合部分的程序进行了研读,这部分的程序大概有5000行左右。我在通读完程序之后,结合文献[1],把程序背后的算法理论公式全部都反推出来,总结成了本文,与各位分享。
虽然早在2014年,Cardboard就已经在GitHub上被反编译了,但是这么多年过去了,有关它的代码原理分析的文章却是几乎没有。能结合源代码,把它背后的算法理论基础详细推导出来的,本文应该算是第一篇。如有推导错误的地方,还请各位不吝赐教。
本文目标读者:传感器融合算法工程师。
一.预测
基于陀螺仪积分来预测出下一个姿态。
假设在 时刻的状态的SO3形式
 的概率
 满足高斯分布,
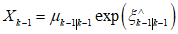
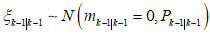
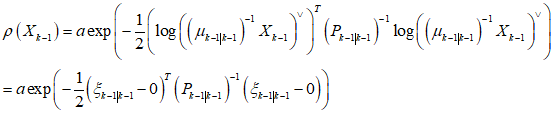
其中 为归一化常数。为方便起见,把满足上面条件的
 表示成,
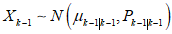 。
在 时刻,陀螺仪的测量值为
 ,如果没有噪声的话,则对下一个时刻
 的状态均值的预测
 为,
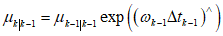
其中, 为时刻
 到时刻
 的时间间隔,
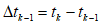 。
而如果考虑噪声的影响的话,则对时刻 的预测的状态分布
 要满足,
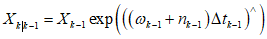
其中, 表示陀螺仪数据的噪声,协方差
 可以通过采集一段时间的数据
 ,计算得到
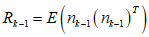 。

所以,新的均值 附近的扰动
 要满足这样的分布,
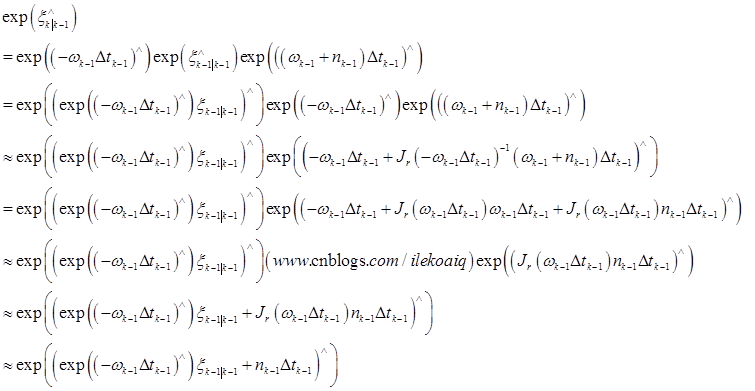
又因为有SO3上的性质,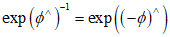 ,所以,上式中的
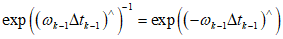 。所以,原式可以转换如下,

这时候,又因为有SO3上的伴随性质,

原式就可以转换为,

所以,就可以得到,
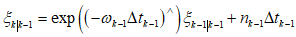
所以,新的扰动 的均值
 ,
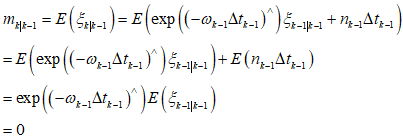
新的扰动 的协方差,
 ,
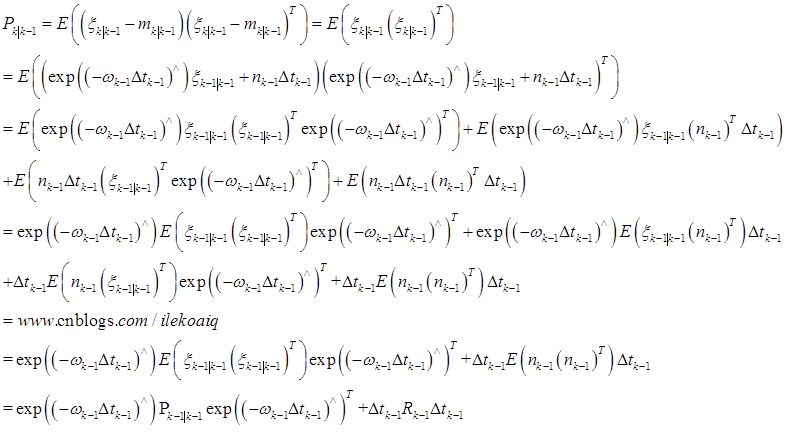
所以,最终得到,
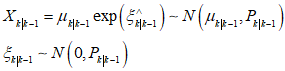
二.更新
设在世界坐标系下,加速度计所测的重力向量为 ,磁场计所测的磁场向量为
 。则在时刻
 时,加速度计所测的重力向量为
 ,磁场计所测的磁场向量为
 。加速度计上面的测量噪声
 满足
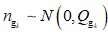 。磁场计上面的测量噪声
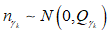 。
2.1加速度计测量更新
把第一部分预测出来的姿态 ,作为预测的测量姿态,可以预测出当前加速度计的测量值
 ,其计算过程如下,
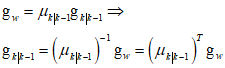
而根据实际测量值 ,可以反过来计算出姿态
 ,作为实际的测量姿态。以之前的预测姿态
 为初值,则把两者的关系表示为,
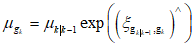
可以把 优化出来,或者直接叉乘出来。
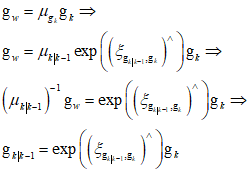
根据李代数与向量叉乘的转换关系。不考虑测量噪声 ,则可以得到
 的均值
 。

设 上的噪声为
 ,则关系满足如下,
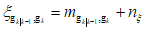
进一步得到,
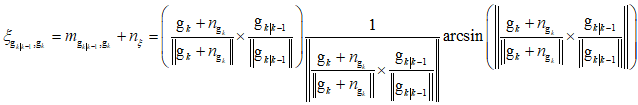
要获得 与
 之间的关系,
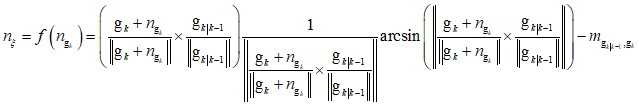
这两者间的关系不是线性化的,那么就只能进行线性化,一阶泰勒展开,

其中,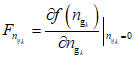 的计算,采用数值扰动的方法。
从而,可以得到 。

最终得到, 的分布,
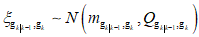
再进行转换,用跟第一部分同样的方法,转换出扰动 。
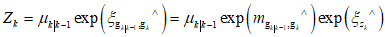

用 来表示。
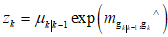
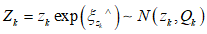
所以,根据第一部分,可以得到 ,现在又得到了
 。综合这两者的信息,可以得到,
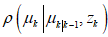 。就是要求一个
 ,使得
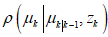 最大,用公式表达如下。
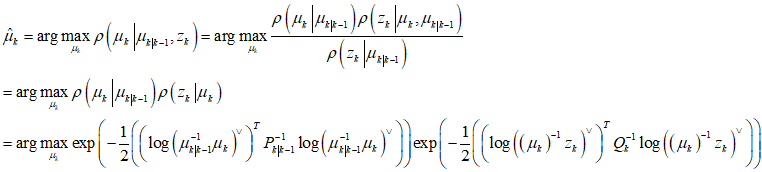
其中, 是个未知数,用
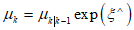 ,转换成用未知数
 来表示。然后,上式就可以转换为,
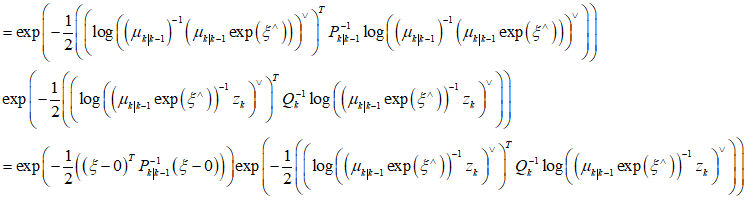
但这样子也解不出来。对上式中的部分,在 处进行线性化,一阶泰勒展开。则可以转换为,
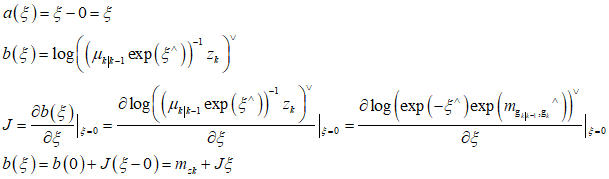
其中, 的计算,程序里面是用数值扰动的方法。这里应该也可以用解析的方法,把公式都展开来推导。
接下来,为了转换成卡尔曼滤波的形式,用 来表示。
所以,原式就可以表示为,
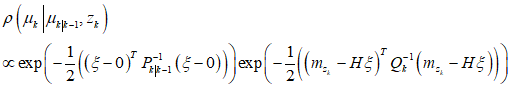
参考《State Estimation for Robotics》的3.1.2和3.3.2,求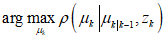 ,则上式最终可以转换出卡尔曼滤波的形式了。
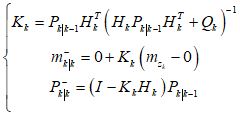
所以,
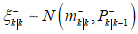
同时,
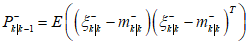
则融合后的姿态的均值 为,
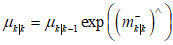
设相对于姿态 的李代数扰动
 。则
 与
 的关系要满足,

所以,得到扰动 的均值
 ,
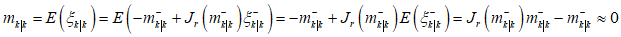
得到扰动 的协方差
 ,

所以, 的分布满足,
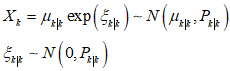
2.2公式总结
2.1中的公式总结出来就是,

上面的方法跟《State Estimation for Robotics》的7.3.4和8.2.4很像,但是上面的方法,对协方差的处理更加精细。
要融合磁场计,也是同样的方法。
要融合视觉SLAM中送过来的姿态,也是同样的方法。
3.实际程序
在cardboard的实际程序中,还有很多细节的处理。比如,
增加了很多加权滤波的方法。
把加速度计的模的变化滤波出来,实时更新加速度计的协方差。这一步,相当于是madgwick里面的动态调整权重,但这一步更好,因为是直接算加速度计的协方差来调整权重,而不是通过陀螺仪的测量值来间接表示运动过快而调整权重。
在静止的时候,把陀螺仪的偏移滤波出来。
还有时间差平滑滤波的方法。
在融合磁场计的时候,把磁场计向量映射到水平面上,相当于只优化水平面上的旋转偏差。这个,在空间想象时,应该保持重力竖直方向(0,0,1)不变,以此作为参考,再看原来的模型,就容易理解了。
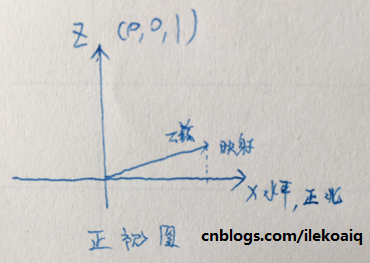
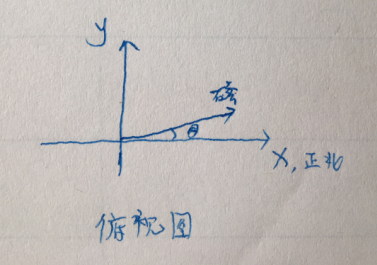
但是没有对磁场计进行修正。如果要对磁场计进行修正,简单的方法可以参考madgwick里面的方法。全面的方法,则要参考那些专门搞磁场计标定的论文了。
4.总结
Cardboard里面的九轴融合算法,效果比Madgwick方法和互补滤波方法都要好,对细节的处理也非常棒。以后再写一篇文章,详细比较基于李群的扩展卡尔曼滤波方法,Madgwick算法,互补滤波的异同。
根据参考文献[1],这套理论也同样可以使用在六自由度(位移+旋转)融合上面,只需要把SO3改成SE3就可以了。可以用同一套理论,把视觉SLAM的位姿与IMU位姿融合在一起,得到融合后的六自由度数据,应用在VR头显中。
希望有一天,VR头显的体验能做到像电影《头号玩家》里面那样。与仍然还在做VR的各位同行共勉。

5.求赞赏
您觉得,本文值多少?
6.有奖问答
给各位出一道思考题。
已知,一个IMU水平地放在桌面上不动。重力大小为 。陀螺仪和加速度计以相同的频率同时输出,输出的时间间隔为
 。它的初始状态为
 。陀螺仪数据的噪声为
 ,加速度计数据的噪声为
 。
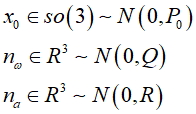
其中, ,
 ,
 都为对角矩阵。则随着时间的增长,请问,
(1)这个IMU的后验状态协方差是否会收敛?
(2)如果收敛的话,会收敛到什么值?
请在下面评论区作答。第一名正确回答的,将可以获得哈士企公仔一只。
7.参考文献
- Bourmaud G, Megret R, Giremus A, et al. Discrete Extended Kalman Filter on Lie groups[C]// Signal Processing Conference. EURASIP, 2013:1-5.
- Timothy D. Barfoot. State Estimation for Robotics [M].Cambridge University Press, 2017.
Google Cardboard的九轴融合算法——基于李群的扩展卡尔曼滤波的更多相关文章
- [stm32] MPU6050 HMC5883 Kalman 融合算法移植
一.卡尔曼滤波九轴融合算法stm32尝试 1.Kalman滤波文件[.h已经封装为结构体] /* Copyright (C) 2012 Kristian Lauszus, TKJ Electronic ...
- SLAM+语音机器人DIY系列:(三)感知与大脑——2.带自校准九轴数据融合IMU惯性传感器
摘要 在我的想象中机器人首先应该能自由的走来走去,然后应该能流利的与主人对话.朝着这个理想,我准备设计一个能自由行走,并且可以与人语音对话的机器人.实现的关键是让机器人能通过传感器感知周围环境,并通过 ...
- 基于均值坐标(Mean-Value Coordinates)的图像融合算法的具体实现
目录 1. 概述 2. 实现 2.1. 准备 2.2. 核心 2.2.1. 均值坐标(Mean-Value Coordinates) 2.2.2. ROI边界栅格化 2.2.3. 核心实现 2.2.4 ...
- 基于均值坐标(Mean-Value Coordinates)的图像融合算法的优化实现
目录 1. 概述 2. 实现 2.1. 原理 2.2. 核心代码 2.3. 第二种优化 3. 结果 1. 概述 我在之前的文章<基于均值坐标(Mean-Value Coordinates)的图像 ...
- 九大排序算法Java实现
之前学习数据结构与算法时花了三天时间整理九大排序算法,并采用Java语言来实现,今天第一次写博客,刚好可以把这些东西从总结的文档中拿出来与大家分享一下,同时作为自己以后的备忘录. 1.排序算法时间复杂 ...
- Beaglebone Black – 连接 GY-91 MPU9250+BMP280 九轴传感器(2)
这次用 SPI.BBB 有两套 SPI 接口可用,两套都是默认 disable,需要用 overlay 方式启用,即: echo BB-SPIDEV0 > /sys/devices/bone_c ...
- [python] A*算法基于栅格地图的全局路径规划
# 所有节点的g值并没有初始化为无穷大 # 当两个子节点的f值一样时,程序选择最先搜索到的一个作为父节点加入closed # 对相同数值的不同对待,导致不同版本的A*算法找到等长的不同路径 # 最后c ...
- Beaglebone Black – 连接 GY-91 MPU9250+BMP280 九轴传感器(1)
本篇内容为,通过 I2C 配置 GY-91 MPU9250+BMP280 里面的 MPU9250 连接 AK8963 磁感应.两个办法,1)MPU9250 设置 Master Mode 通过 AUX ...
- 【Cardboard】 体验 - Google Cardboard DIY及完成后简单体验
体验 - Google Cardboard DIY及完成后简单体验 今年的Google I/O最让我感兴趣的除了Material Design以外就是这个Google Cardboard了.据说是Go ...
随机推荐
- 【Python】 用户图形界面GUI wxpython III 更多组件
wxpython - 更多组件 我写到的这些组件可能一来不是很详细,二来不是最全的,想要更好地用这些组件,应该还是去看看教程和别的示例.比较简单的,推荐http://download.csdn.net ...
- Sort of Python
表达式和运算符 什么是表达式? 1+2*3 就是一个表达式,这里的加号和乘号叫做运算符,1.2.3叫做操作数.1+2*3 经过计算后得到的结果是7,就1+2*3 = 7.我们可以将计算结果保存在一个变 ...
- 走进webpack(2)--第三方框架(类库)的引入及抽离
在当代的前端开发中,很少会用原生JS来开发页面,最基本的都会使用jQuery来节省我们开发的时间和效率,而angular,vue,react的出现更是为前端开发者带来了福音.那么这篇文章就说说如何用w ...
- Linux下ping,telnet,ssh命令的比较
ping工作在OSI模型的第三层,网络层. 主要用于测试到达目的主机的网络是否连接,不能检测某个端口是否开放. ping使用ICMP协议,不使用某个特定端口. 也可以 ping 域名 ,这样可以直接看 ...
- 移动前端的html5 head 头标签
DOCTYPE DOCTYPE(Document Type),该声明位于文档中最前面的位置,处于 html 标签之前,此标签告知浏览器文档使用哪种 HTML 或者 XHTML 规范. 使用 HTML5 ...
- C语言博客作业指针
一.PTA实验作业 题目1:统计大于等于平均分人数 本题PTA提交列表 设计思路 定义形参s存放s的首地址,n存放人数m的值,aver存放平均分aver的地址 定义i控制循环,count用来统计高于等 ...
- 敏捷冲刺每日报告一(Java-Team)
第一天报告(10.25 周三) 团队:Java-Team 成员: 章辉宇(284) 吴政楠(286) 陈阳(PM:288) 韩华颂(142) 胡志权(143) github地址:https://gi ...
- Git学习使用
1.注册码云并建立远程仓库 2.安装git 3.使用eclipse egit 推送以及克隆 建立本地仓库,成功后如图 推送项目至本地仓库与远程仓库 使用右键菜单team-share 选项,与仓库关联后 ...
- oracle删除某个用户所有表(转)
1. select 'Drop table '||table_name||';' from all_tables where owner ...
- "未找到应用程序的“aps-environment”的权利字符串"
1.先生成App ID,在去Provisioning里面生成新的Profile 2.删除Xcode里面原来的push profile(如果没有就不用删除)再次双击新下载的profile(mobilep ...