
基于RT-Thread的开源飞控StarryPilot
背景描述
近年来无人机应用市场日趋火热,无人机开始被应用在多个领域之中,比如航拍,植保,运输,安防等。随着应用场景的增加,对于无人机的大脑一飞控,的性能和功能要求也变得越来越高。国内具有一大批优质的无人机企业,如DJI,零度,亿航,极飞等。可是这些企业的飞控系统并不开源,而开源飞控市场却基本被国外所垄断,比如APM, PX4, Autoquad等,国内目前还没有一款开源飞控可以与之抗衡,在国际上也没有令人熟知的“国产”开源飞控。 正是基于开发出一款世界知名的中国的开源飞控,我从2016年开始了StarryPilot这个项目。飞控的设计理念是一款轻量,功能强大的飞控,主要面向科研和无人机行业应用,使得无人机开发技术更加普及,也更容易将无人机技术应用到各个行业。
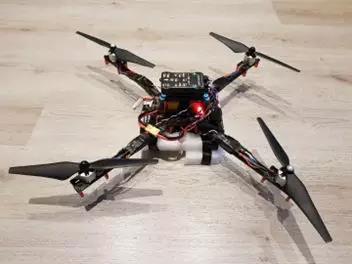
无人机整机

Pixhawk

室外定高飞行
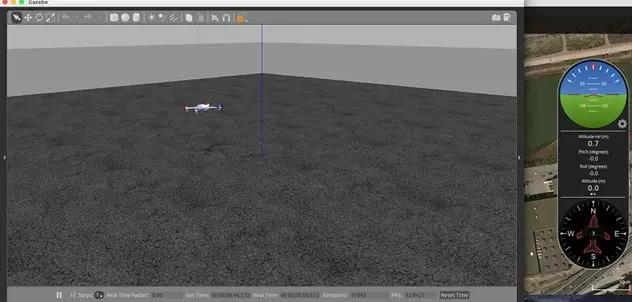
Gazebo HITL(硬件在环)仿真

Msh shell系统
开发环境
主控:STM32F427 + STM32F100(从控制器)
编译环境: Keil MDK5.23
RT-Thread版本: RTT-2.1.0
硬件设计
硬件采用国外开源的自驾仪Pixhawk(https://pixhawk.org/modules/pixhawk), 如下图所示。Pixhawk也是目前世界上应用最广,支持的飞控系统最多的开源飞控硬件。

其主要性能参数如下:
168MHz / 256 MIPS Cortex M4F
14路 PWM/伺服 输出
外扩总线接口 (I2C,CAN,UART)
冗余电源输入
外部安全开关
多色LED指示灯
外置microSD卡槽
传感器:
ST Micro L3GD20 16位陀螺仪
ST Micro LSM303D 16位加速度计/磁力计
Invensense MPU 6000 三轴加速度计/陀螺仪
MEAS MS5611 气压计
接口:
5x UART, 2x CAN, I2C, SPI
DSM/DSM2/DSM-X 卫星兼容输入
PPWM, S-BUS
3.3 和 6.6V ADC输入
microUSB
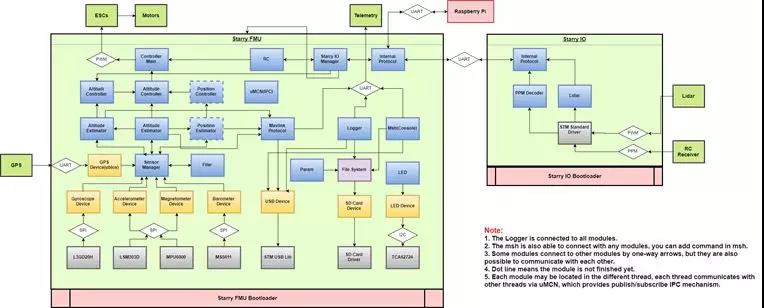
整个系统除了Pixhawk之外,还有一些外接的电子设备,如无刷电机,GPS,电调,数传,RC接收机,Lidar-Lite激光雷达等。整体的系统框架图如下图所示:
软件设计
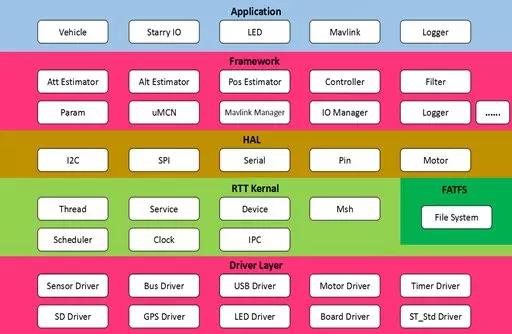
软件采用分层结构设计,如下图所示,从底层到上层分别是Driver层,RTOS(RTT + Fatfs),HAL硬件虚拟层,Framework层和应用层。

一、Driver层
Driver层实现了Pixhawk板载的所有硬件设备的驱动,如传感器设备(陀螺仪,加速度计,磁力计,气压计等),总线设备(UART, I2C, SPI等),USB,电机驱动,SD卡驱动,GPS驱动,LED灯以及一些板载设备的驱动。 各个驱动以Device的形式向RTT进行注册,并且提供各自的init(), read(), write, ioctrl()函数供上层调用。这里仅以hmc5883磁力计的驱动举例说明驱动程序的一般设计步骤。
- 设备初始化函数
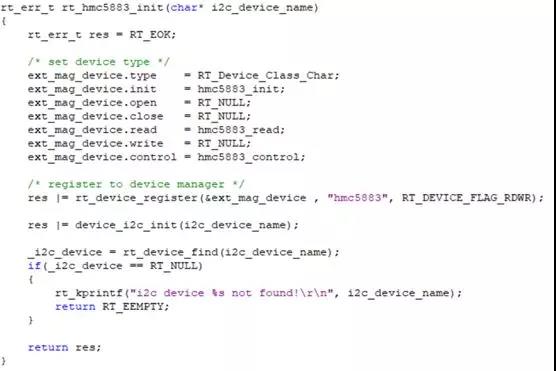
如下为hmc5883的初始化函数。首先对设备的功能函数进行函数指针赋值,这里定义了init(), read()和ioctrl()三个函数。然后向RTT注册名为hmc5883的驱动设备,上层可以通过查找设备名的方式来获取该驱动设备。接下来就是给hmc5883设置对应的总线设备。这里 hmc5883使用的是i2c通信,所以初始化中会为其查找对应的i2c设备。
- init()函数
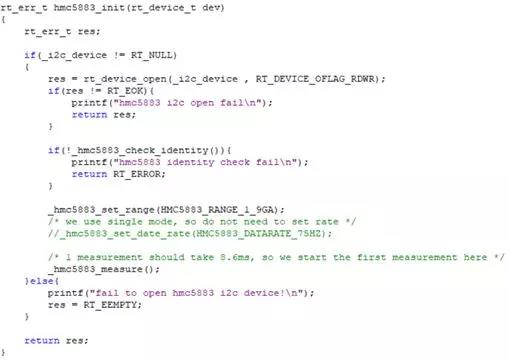
Init()函数主要做一些芯片的初始化的工作,包括寄存器配置等。
- read()函数
read()函数实现设备数据读取的功能,如原始磁场数据和标定后的磁场数据读取。

- ioctrl()函数
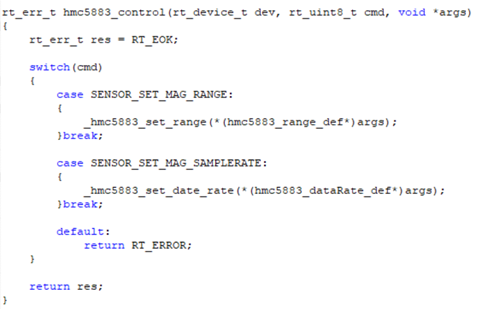
Ioctrl()函数主要实现一些设备的配置功能,如设置测量磁场的范围,采样频率等。
二、RTOS层
RTOS采用RT-Thread嵌入式操作系统,它的功能强大,除了提供基本的线程调度,内存管理,同步等基本功能外,还提供了如msh的shell系统,device设备驱动系统,使得系统的整体架构更加清晰,功能也更加完善。
三、HAL层
HAL层主要是对底层驱动设备进行进一步封装,将具体的设备抽象为一个类别的设备。以串口设备为例,不同的硬件平台,串口的底层驱动会有差异,通过HAL层,将串口设备封装为统一的接口,这样当系统移植到不同平台的时候,上层代码不需要做任何改变,而只需要将对应底层驱动进行简单替换就行。这将大大降低系统移植的复杂程度。
四、Framework层
Framework层实现了飞控设备的主要功能,如姿态估计,位置估计,控制器,通信,日志管理等等。可以说,这一层是整个系统的核心,大部分的功能模块都在这一层来实现。
五、Application层
应用层是将飞控的各个大的功能进行分割,变成一个个小的功能。每个功能在系统中为一个单独的线程,每个线程负责执行自己的任务,并且跟其他线程通过IPC进行通信。Vehicle线程具有最高优先级,执行周期为1ms。其负责实现无人机飞行相关的所有功能,如状态估计和电机的控制。
启动流程
下面介绍一下系统的启动流程. 启动流程沿用RTT提供的原始结构。首先在rtthread_startup()函数中进行RTOS的一些初始化,然后进入到rt_application_init()中。 在这个函数中会建立一个init的初始线程,在这个线程中,会对飞控各个模块进行初始化的工作。在初始化完成之后,会根据Application层的定义,建立各个线程,并唤醒,最后将init线程自己给销毁掉,避免不必要的内存消耗。
演示视频
控制算法和飞行效果测试( ADRC vs PID ) 暂时无法上传 可以关注 “RT-Thread物联网操作系统”公众号浏览
项目特色
使用RT-Thread嵌入式操作系统, Fatfs文件系统,完整的系统功能支持(如跨进程通信,文件管理,参数系统等)
基于Pixhawk硬件平台开发,完美支持Pixhawk硬件
ADRC控制和PID(串级)控制
支持Mavlink协议(QGC地面站)
支持Gazebo硬件在环(HITL)仿真
Msh指令系统,提供丰富以及可扩展的系统指令
Log日志系统,方便抓取飞行日志信息,并提供相应的日志查看工具。
基于最小二乘法的最优椭球拟合校准算法(可校准零偏误差,缩放误差,非正交误差),可用于磁力计和加速度计的校准
软件代码: https://github.com/JcZou/StarryPilot
基于RT-Thread的开源飞控StarryPilot的更多相关文章
- RT Thread 通过ENV来配置SFUD,操作SPI Flash
本实验基于正点原子stm32f4探索者板子 请移步我的RT Thread论坛帖子. https://www.rt-thread.org/qa/forum.php?mod=viewthread& ...
- NodeBB – 基于 Node.js 的开源论坛系统
NodeBB 是一个更好的论坛平台,专门为现代网络打造.它是免费的,易于使用. NodeBB 论坛软件是基于 Node.js 开发,支持 Redis 或 MongoDB 的数据库.它利用 Web So ...
- 基于存储过程的MVC开源分页控件
基于存储过程的MVC开源分页控件--LYB.NET.SPPager 摘要 现在基于ASP.NET MVC的分页控件我想大家都不陌生了,百度一下一大箩筐.其中有不少精品,陕北吴旗娃杨涛大哥做的分页控件M ...
- 基于Eclipse IDE的Ardupilot飞控源码阅读环境搭建
基于Eclipse IDE的Ardupilot飞控源码阅读环境搭建 作者:Awesome 日期:2017-10-21 需准备的软件工具 Ardupilot飞控源码 PX4 toolchain JAVA ...
- 分享一个基于小米 soar 的开源 sql 分析与优化的 WEB 图形化工具
soar-web 基于小米 soar 的开源 sql 分析与优化的 WEB 图形化工具,支持 soar 配置的添加.修改.复制,多配置切换,配置的导出.导入与导入功能. 环境需求 python3.xF ...
- TriAquae 是一款由国产的基于Python开发的开源批量部署管理工具
怀着鸡动的心情跟大家介绍一款国产开源运维软件TriAquae,轻松帮你搞定大部分运维工作!TriAquae 是一款由国产的基于Python开发的开源批量部署管理工具,可以允许用户通过一台控制端管理上千 ...
- 微信小程序--简约风博客小程序(基于云开发 - 全开源)
微信小程序--简约风博客小程序(基于云开发 - 全开源) 项目启动纯属突发奇想,想看看博客小程序,例如wehalo博客小程序,但是感觉自建平台还要浪费自己的服务器算力,还没有访问量,省省吧. 本着白嫖 ...
- CountBoard 是一个基于Tkinter简单的,开源的桌面日程倒计时应用
CountBoard 是一个基于Tkinter简单的,开源的桌面日程倒计时应用. 项目地址 https://github.com/Gaoyongxian666/CountBoard 基本功能 置顶功能 ...
- 基于tp5的免费开源企业官网系统
基于tp5的免费开源企业官网系统 基本功能: 自定义菜单,单页 添加新闻文章前台展示 前台页面自动适配电脑与手机端等.后台模板用的是:AdminLTE 项目放在github上有兴趣开源下载看看 htt ...
随机推荐
- nyoj 84-阶乘的0 (规律题)
84-阶乘的0 内存限制:64MB 时间限制:3000ms 特判: No 通过数:7 提交数:9 难度:3 题目描述: 计算n!的十进制表示最后有多少个0 输入描述: 第一行输入一个整数N表示测试数据 ...
- C语言|博客作业05
这个作业属于哪个课程 C语言程序设计II 这个作业的要求在哪里 https://edu.cnblogs.com/campus/zswxy/CST2019-1/homework/9825 我在这个课程的 ...
- linux网络测试命令
一.ping 它通过向目标主机发送一个个数据包以及接受数据包的回应来判断主机和目标主机之间网络连接情况.ping的两个功能:判断网络是否可达.网络性能统计. ping使用的是网络层的ICMP协议. p ...
- 将Swagger2文档导出为HTML或markdown等格式离线阅读
网上有很多<使用swagger2构建API文档>的文章,该文档是一个在线文档,需要使用HTTP访问.但是在我们日常使用swagger接口文档的时候,有的时候需要接口文档离线访问,如将文档导 ...
- ubuntu 16.04 上使用pybind11进行C++和Python代码相互调用 | Interfacing C++ and Python with pybind11 on ubuntu 16.04
本文首发于个人博客https://kezunlin.me/post/a41adc1/,欢迎阅读! Interfacing C++ and Python with pybind11 on ubuntu ...
- 带你涨姿势的认识一下 Kafka 消费者
之前我们介绍过了 Kafka 整体架构,Kafka 生产者,Kafka 生产的消息最终流向哪里呢?当然是需要消费了,要不只产生一系列数据没有任何作用啊,如果把 Kafka 比作餐厅的话,那么生产者就是 ...
- nslookup命令查找域名
了解 DNS 域名服务 熟悉使用 nslookup 查找 DNS 服务器上登记的域名,记录几次查询的结果, 及服务器的 ip. 1. 某个子域下的一部分主机的名字- IP 地址对应关系,如 flame ...
- SVN常用命令详解
命令的使用1.检出 svn co http://路径(目录或文件的全路径) [本地目录全路径] --username 用户名 --password 密码svn co svn://路径(目录或文件的全路 ...
- 04_seaborn基本使用
1.seaborn设置整体风格 seaborn提供5中主题风格: darkgrid whitegrid dark white ticks 主要通过set()和set_style()两个函数对整体风格进 ...
- 【搞定面试官】你还在用Executors来创建线程池?会有什么问题呢?
前言 上文我们介绍了JDK中的线程池框架Executor.我们知道,只要需要创建线程的情况下,即使是在单线程模式下,我们也要尽量使用Executor.即: ExecutorService fixedT ...