
ROS学习笔记七:在ROS中使用USB摄像头
下面是一些USB摄像头的驱动(大多数摄像头都支持uvc标准):
1 使用软件库里的uvc-camera功能包
1.1 检查摄像头
lsusb
-------------------------------------
显示如下:
Bus 002 Device 001: ID 1d6b:0003 Linux Foundation 3.0 root hub
Bus 001 Device 007: ID 046d:082b Logitech, Inc. Webcam C170
Bus 001 Device 006: ID 0461:4e2a Primax Electronics, Ltd
Bus 001 Device 001: ID 1d6b:0002 Linux Foundation 2.0 root hub
1.2 安装uvc camera功能包
sudo apt-get install ros-indigo-uvc-camera
1.3 安装image相关功能包
sudo apt-get install ros-kinetic-image-*

sudo apt-get install ros-kinetic-rqt-image-view
1.4 运行uvc_camera节点
rosrun uvc_camera uvc_camera_node
1.5 查看图像信息
(1)使用image_view节点查看图像
rosrun image_view image_view image:=/image_raw
-------------------------------------
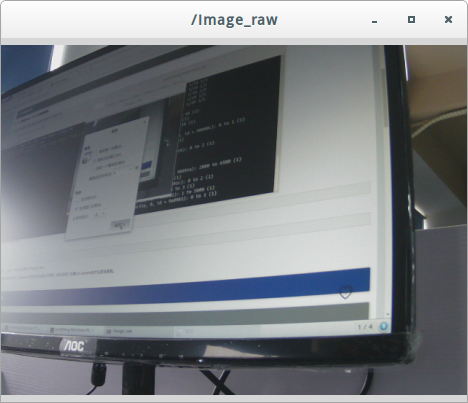
说明:最后面的附加选项“image:=/image_raw”是把话题列表中的话题以图像形式查看的选项。
(2)用rqt_image_view节点检查
rqt_image_view image:=/image_raw
(3)使用rviz查看
rviz
增加image,然后将[Image] → [Image Topic]的值更改为“/image_raw”。
使用apt-get安装的软件包好像只有执行程序,没有launch文件和节点源文件等等,所以采用了自建uvc-camera软件包更该参数。
2 使用usb_cam软件包
2.1 安装usb_cam软件包
sudo apt-get install ros-kinetic-usb-cam
2.2 启用launch文件
roslaunch usb_cam usb_cam-test.launch
-------------------------------------
显示如下:
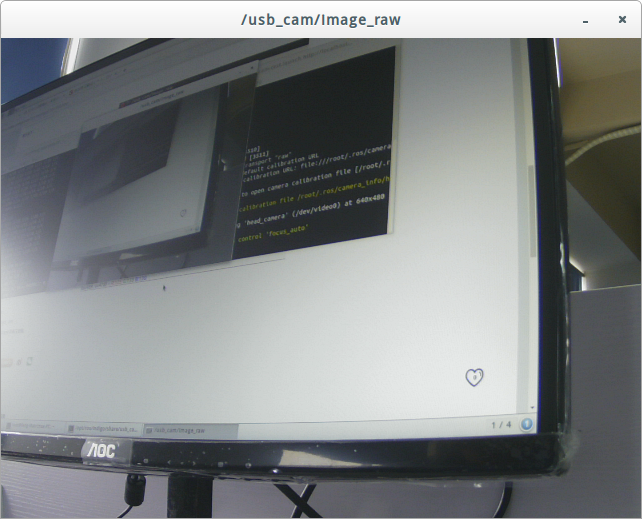
launch文件的目录为:/opt/ros/kinetic/share/usb_cam,可在该目录下找到luanch文件并修改参数。
3 使用opencv驱动USB摄像头
首先创建一个工作空间:
$ mkdir -p ~/ros_ws/src

$ cd ~/ros_ws/

$ catkin_make

$ source devel/setup.bash
再建立一个功能包:
$ cd ~/ros_ws/src

$ catkin_create_pkg learning_image_transport roscpp std_msgs cv_bridge image_transport sensor_msgs
然后在功能包learning_image_transport下的src目录中建立两个cpp文件:
$ cd ~/ros_ws/src/learning_image_transport/src/

$ gedit my_publisher.cpp
然后在功能包learning_image_transport下的src目录中建立两个cpp文件:
$ cd ~/ros_ws/src/learning_image_transport/src/

$ gedit my_publisher.cpp
将下列代码复制进去:
#include <ros/ros.h>

#include <image_transport/image_transport.h>

#include <opencv2/highgui/highgui.hpp>

#include <cv_bridge/cv_bridge.h>

#include <sstream> // for converting the command line parameter to integer

int main(int argc, char** argv)

{

    // Check if video source has been passed as a parameter

    if(argv[1] == NULL)

    {

        ROS_INFO("argv[1]=NULL\n");

        return 1;

    }

    ros::init(argc, argv, "image_publisher");

    ros::NodeHandle nh;

    image_transport::ImageTransport it(nh);

    image_transport::Publisher pub = it.advertise("camera/image", 1);

    // Convert the passed as command line parameter index for the video device to an integer

    std::istringstream video_sourceCmd(argv[1]);

    int video_source;

    // Check if it is indeed a number

    if(!(video_sourceCmd >> video_source))

    {

        ROS_INFO("video_sourceCmd is %d\n",video_source);

        return 1;

    }

    cv::VideoCapture cap(video_source);

    // Check if video device can be opened with the given index

    if(!cap.isOpened())

    {

        ROS_INFO("can not opencv video device\n");

        return 1;

    }

    cv::Mat frame;

    sensor_msgs::ImagePtr msg;

    ros::Rate loop_rate(5);

    while (nh.ok())

    {

        cap >> frame;

        // Check if grabbed frame is actually full with some content

        if(!frame.empty())

        {

            msg = cv_bridge::CvImage(std_msgs::Header(), "bgr8", frame).toImageMsg();

            pub.publish(msg);

            //cv::Wait(1);

    	}

    }

    ros::spinOnce();

    loop_rate.sleep();

}
保存以后,继续创建my_subscriber.cpp:
$ gedit my_subscriber.cpp
复制下列代码:
#include <ros/ros.h>

#include <image_transport/image_transport.h>

#include <opencv2/highgui/highgui.hpp>

#include <cv_bridge/cv_bridge.h>

void imageCallback(const sensor_msgs::ImageConstPtr& msg)

{

	try

	{

		cv::imshow("view", cv_bridge::toCvShare(msg, "bgr8")->image);

		// cv::waitKey(30);

	}

	catch (cv_bridge::Exception& e)

	{

		ROS_ERROR("Could not convert from '%s' to 'bgr8'.", msg->encoding.c_str());

	}

}

int main(int argc, char **argv)

{

	ros::init(argc, argv, "image_listener");

	ros::NodeHandle nh;

	cv::namedWindow("view");

	cv::startWindowThread();

	image_transport::ImageTransport it(nh);

	image_transport::Subscriber sub = it.subscribe("camera/image", 1,imageCallback);

	ros::spin();

	cv::destroyWindow("view");

}
接下来要把涉及到的各种包和opencv在CMakeList中声明一下,回到程序包目录下。
$ cd ~/ros_ws/src/learning_image_transport/

$ gedit CMakeLists.txt
添加以下语句:
find_package(OpenCV REQUIRED)

# add the publisher example

add_executable(my_publisher src/my_publisher.cpp)

target_link_libraries(my_publisher ${catkin_LIBRARIES} ${OpenCV_LIBRARIES})

# add the subscriber example

add_executable(my_subscriber src/my_subscriber.cpp)

target_link_libraries(my_subscriber ${catkin_LIBRARIES} ${OpenCV_LIBRARIES})
将这个包进行编译:
$ cd ~/ros_ws/

$ catkin_make
接下来开始运行程序,首先启动ROS。
$ roscore
运行my_publisher节点.(如果运行不起来,需要先source devel/setup.bash)。
$ rosrun learning_image_transport my_publisher 0
这时候会看到我们的摄像头灯已经亮起来了,0代表默认摄像头,如果有多个摄像头,则第二个是1,依次类推。
接下来运行my_subscriber节点来接收图像。
$ rosrun learning_image_transport my_subscriber
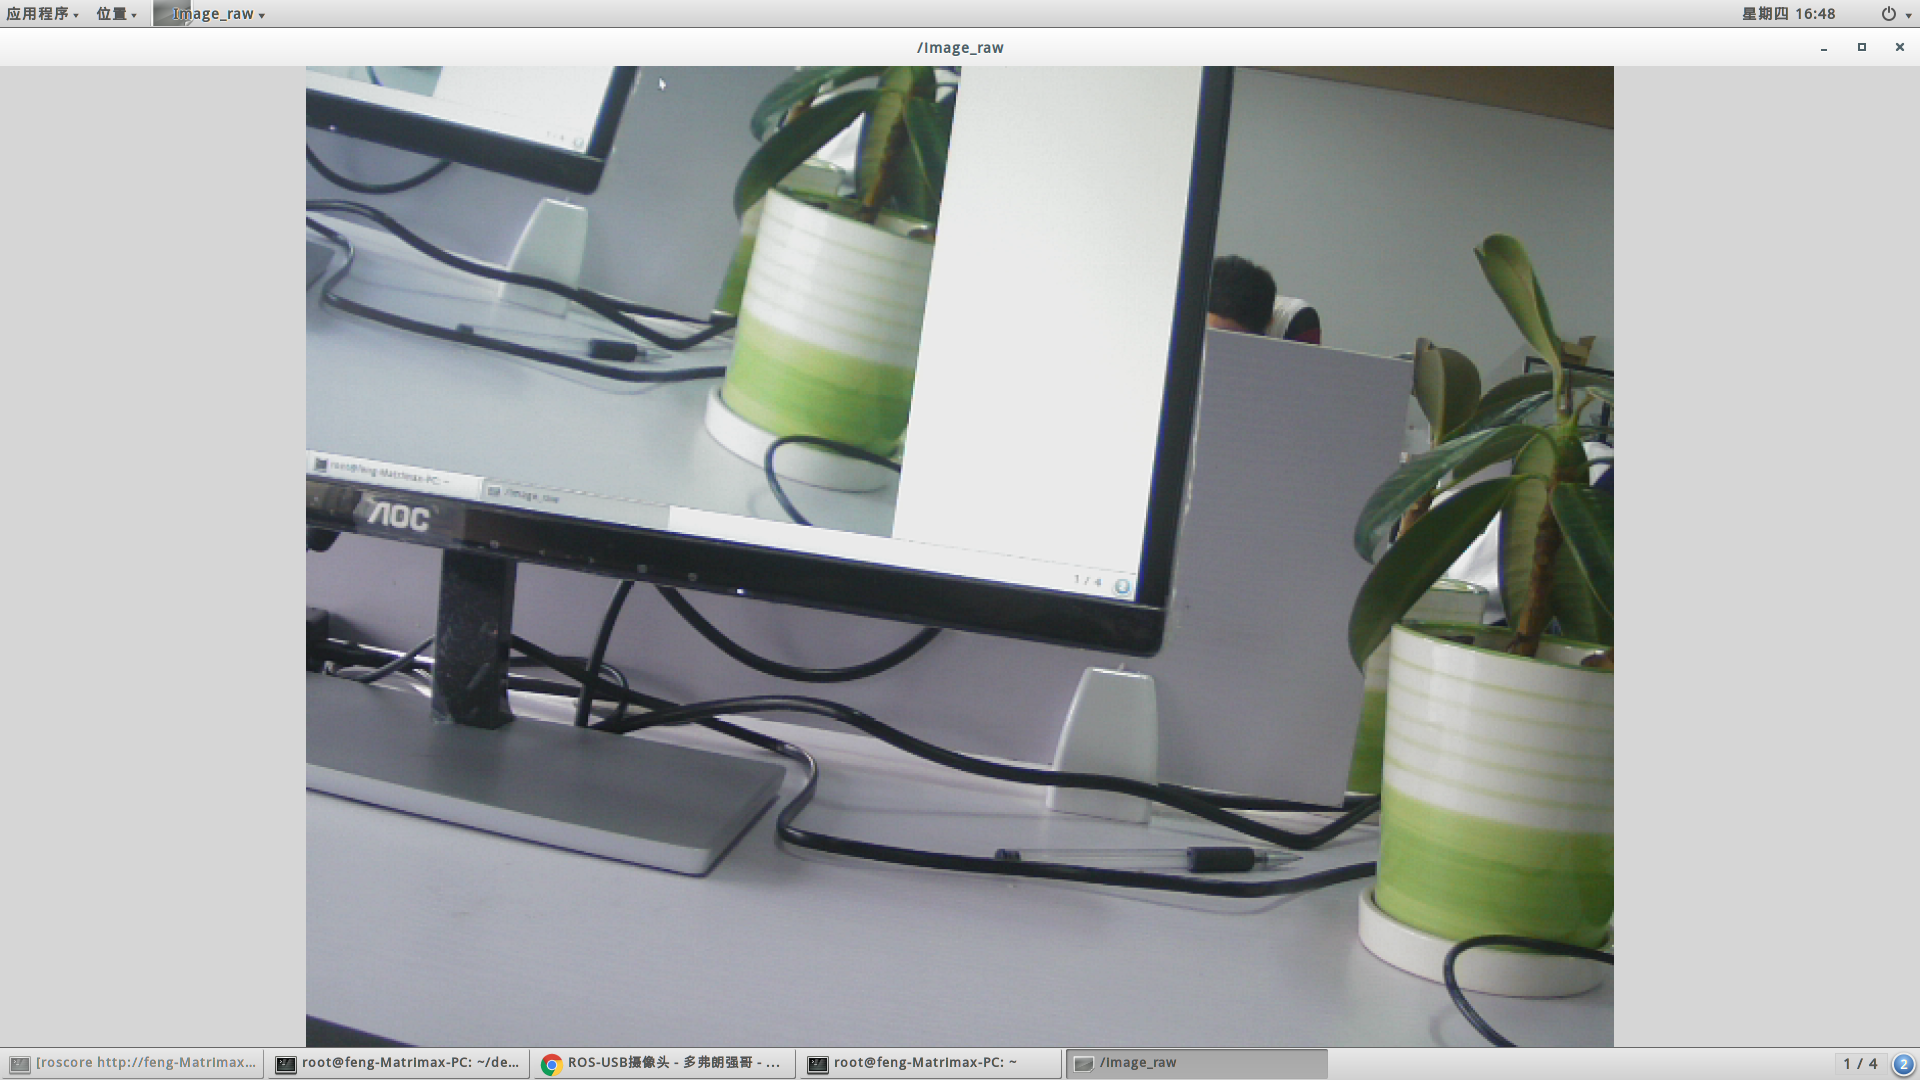
这时候如果没有错误的话就会弹出图像窗口,如下所示:
参考:
ROS学习笔记(一):在ROS中使用USB网络摄像头传输图像
ROS学习笔记七:在ROS中使用USB摄像头的更多相关文章
- ROS学习笔记一:ROS安装与测试
1 Ubuntu和ROS版本的对应关系 Ubuntu 和 ROS 都存在不同的版本,其对应关系如下: 注:如果Ubuntu版本和ROS版本不对应的话,安装就不会成功了- 笔者安装的是Ubuntu14. ...
- ROS学习笔记一(ROS的catkin工作空间)
在安装完成ROS indigo之后,需要查看环境变量是否设置正确,并通过创建一个简单的实例来验证ROS能否正常运行. 1 查看环境变量 在ROS的安装过程中,我们执行了如下命令:(此命令就是向当前用户 ...
- ROS学习笔记九:ROS工具
ROS有各种工具可以帮助用户使用ROS.应该指出,这些GUI工具是对输入型命令工具的补充.如果包括ROS用户个人发布的工具,那么ROS工具的数量很庞大.其中,本文讨论的工具是对于ROS编程非常有用的辅 ...
- Java泛型学习笔记 - (七)浅析泛型中通配符的使用
一.基本概念:在学习Java泛型的过程中, 通配符是较难理解的一部分. 主要有以下三类:1. 无边界的通配符(Unbounded Wildcards), 就是<?>, 比如List< ...
- [转]ROS学习笔记十一:ROS中数据的记录与重放
本节主要介绍如何记录一个正在运行的ROS系统中的数据,然后在一个运行的系统中根据记录文件重新产生和记录时类似的运动情况.本例子还是以小海龟例程为例. 记录数据(创建一个bag文件) 首先运行小海龟例程 ...
- ROS学习笔记二:ROS系统架构及概念
本文主要是了解ROS的系统架构.文件夹结构以及工作所需的核心文件. ROS系统架构主要被设计和划分为三部分,每一部分代表一个层级的概念:文件系统级(The filesystem level).计算图级 ...
- ROS学习笔记9-创建ros消息和服务
该节内容主要来自于官方文档的两个小节:1.使用rosed来编辑2.创建ros消息的服务 先来看rosed: rosedrosed命令是rosbash的一部分,使用rosed可以直接编辑包中的一个文件, ...
- Vue学习笔记七:Vue中的样式
目录 两种样式 class样式 内联样式 两种样式 Vue中使用样式方式有两种,一种是class样式,一种是内联样式也就是style class样式 class样式使用的方式有5种,HTML如下 &l ...
- MYSQL初级学习笔记七:MySQL中使用正则表达式!(视频序号:初级_44)
知识点九:MySQL中使用正则表达式(44) (1):REGEXP‘匹配方式’: (2):常用匹配方式: 模式字符 ^ 匹配字符开始的部分 $ 匹配字符串结尾的部分 . 代表字符串中的任意一个字符,包 ...
随机推荐
- Java泛型的主要用途
1.泛型的主要用途就是代替各种类型,作为一个笼统的整体类型代替,也就是代替参数,不论是传入参数还是返回参数.都可以用泛型来代替. 如dao操作类的增删改查操作,因为传入参数的类型不同,但基本都是相同接 ...
- Java处理XSS漏洞的工具类代码
原文:http://www.open-open.com/code/view/1455809388308 public class AntiXSS { /** * 滤除content中的危险 HTML ...
- zedboard硬件连接过程
1. ZedBoard – Connect a 2nd micro-USBcable between the host machine and connector J17 (JTAG) 2. ...
- Defcon 23最新开源工具NetRipper代码分析与利用
0×01 研究背景 在分析了俄罗斯人被曝光的几个银行木马的源码后,发现其大多均存在通过劫持浏览器数据包来获取用户个人信息的模块,通过截获浏览器内存中加密前或解密后的数据包来得到数据包的明文数据.在De ...
- VB程序逆向反汇编常见的函数(修改版)
VB程序逆向常用的函数 1) 数据类型转换: a) __vbaI2Str 将一个字符串转为8 位(1个字节)的数值形式(范围在 0 至 255 之间) 或2 个字节的数值形式(范围在 -32,7 ...
- [Angular] Refactor Angular Component State Logic into Directives
Allow the base toggle to be a tag (<toggle>) or attribute (<div toggle>). The <toggle ...
- oracle获取字符串长度函数length()和lengthb()
oracle获取字符串长度函数length()和lengthb() lengthb(string)计算string所占的字节长度:返回字符串的长度,单位是字节 length(string)计算st ...
- 谁是性能杀手?Kafka多Topic下启用SSL时延增大问题分析
问题背景 项目中将Kafka接口进行RESTful封装,在使用RESTful接口进行性能测试时,发现Topic数增多后,开启SSL与非SSL进行测试,发现开启SSL后性能下降得厉害.例如600个Top ...
- 竞赛中经常使用的C++写法
首先是构造函数,重载 #include <iostream> #include <cstdio> #include <cstring> #include <s ...
- UVa 401 Palindromes(镜像回文字符串)
题意 给一个字符串 判定其是否为回文串和镜像串 回文串非常好推断 镜像串对于每个字符用数组保存它的镜像字符即可了 没有的就是空格 注意若字符串长度为奇数 中间那个字母必须是对称的才是镜 ...