
机器人学 —— 机器人感知(Mapping)
对于移动机器人来说,最吸引人的莫过于SLAM,堪称Moving Robot 皇冠上的明珠。Perception 服务于 SLAM,Motion Plan基于SLAM。SLAM在移动机器人整个问题框架中,起着最为核心的作用。为了专注于Mapping,此章我们假设 Location 是已知的。
1、Metric Map
轨迹规划任务是再Metric Map的基础上完成的。当然,层次最高的是语意图,语意图是未来研究的热点方向。获取Metric Map 的难度最大之处在于:1、传感器噪声(May be solved by PGM; 2、机器人在移动(Location 问题);
常见的MAP是基于UGV而言的, 使用的地图是Occupancy Map,与之前在轨迹规划栏目中的图一样,以 0 表示无法到达的区域,以 1 表示可以达到的区域。
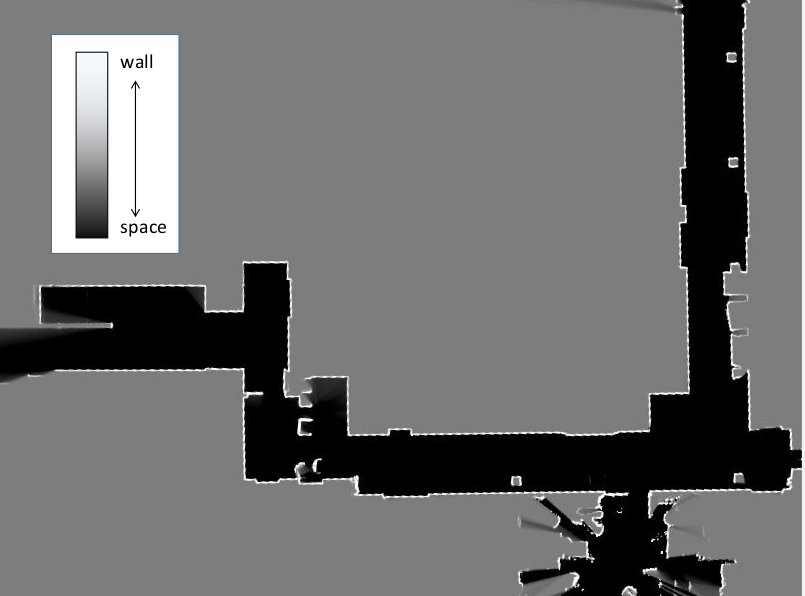
2、传感器噪声问题的Naive Solution
解决传感器噪声问题的方法是对传感器进行建模,其模型为概率模型:
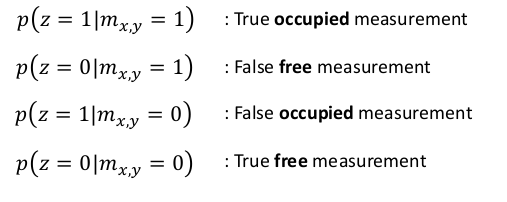
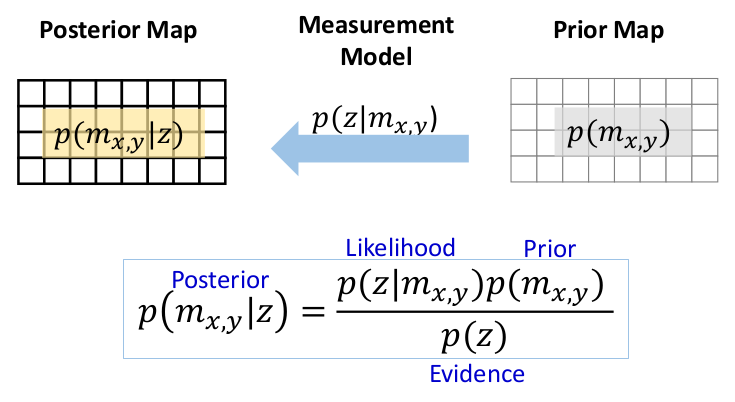
对于给定的观测,其factor 如上,当连续N次观测到同一个xy的值时,利用 factor product,即可获得n次观测的Joint CPD ,在Joint CPD 上运行MAP算法,即可获得最终的地图了。在通解的基础上,确实是这样设计算法的,但是我们目前面对的Mapping 问题还太Naive,不需要如此复杂的手段。
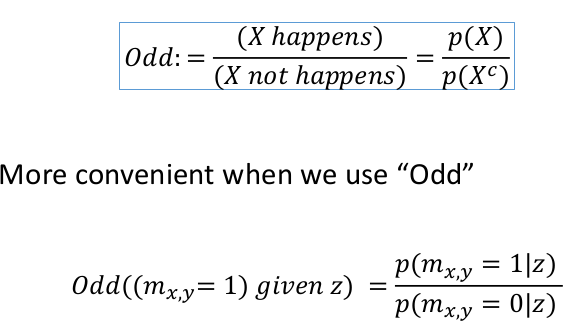
此处定义了一个odd,表示发生与否可能性的比值。换言之,就是传感器出错的概率比,这是一个可以估计的量。比如传感器测出有物体的odd是2,没物体的odd是3.
依据Beyes 公式把Odd展开:

其中,p(m = 1|z)/p(m = 0/z) 表示的是测量完成后 odd 的值,它等于 此次测量值 + 之前的odd。
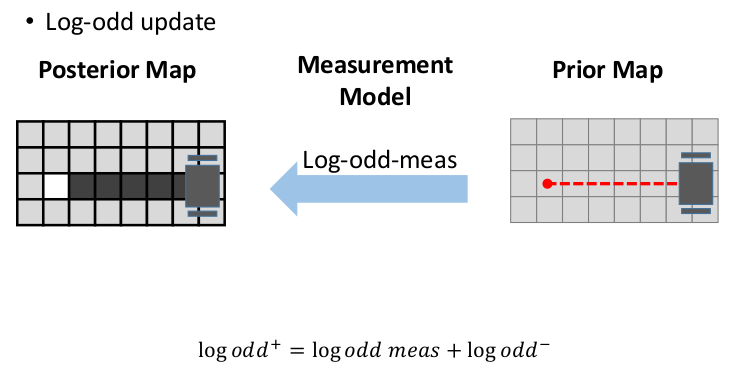
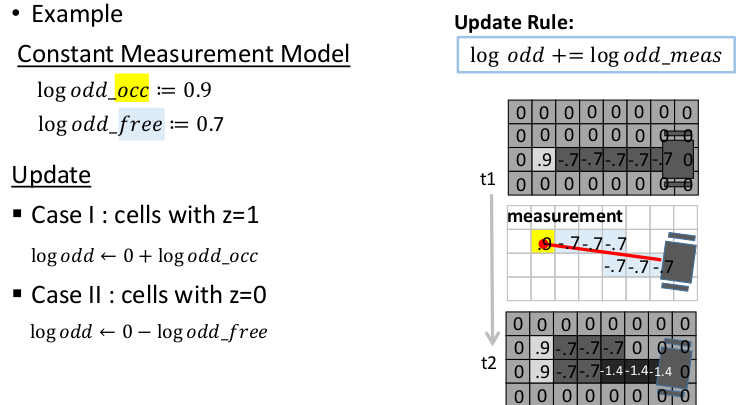
换言之,我们只要定义好先验图与log-odd-meas,就可以了。
3、Mapping Algorithm
所有的东西总是说起来容易做起来难。即使是如此Naive的Map,真正Coding还是很难的。尤其是如何高效的实现Map的更新,此外,机器人每次发出的激光线达上千条,每个位姿都要更新上前个点。对此问题,我设计了并行算法,即使在并行的条件下,生成一次Map也要近20s.
算法流程如下:
1、将激光击中的点变换到全局坐标系下
2、利用Breshenman 算法,获取激光通过的路径
3、获取Occupied Map 与 Free Map
4、更新Map.
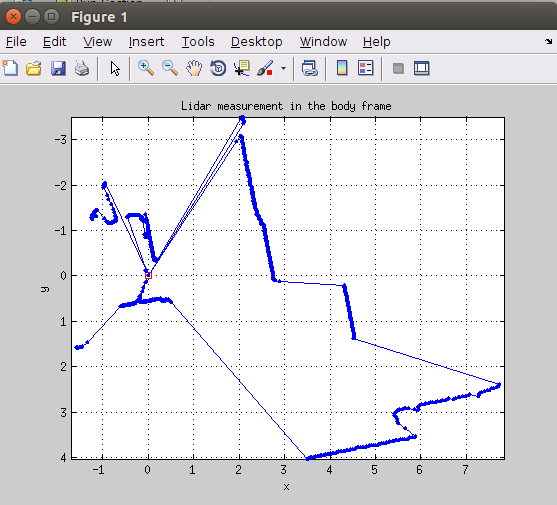
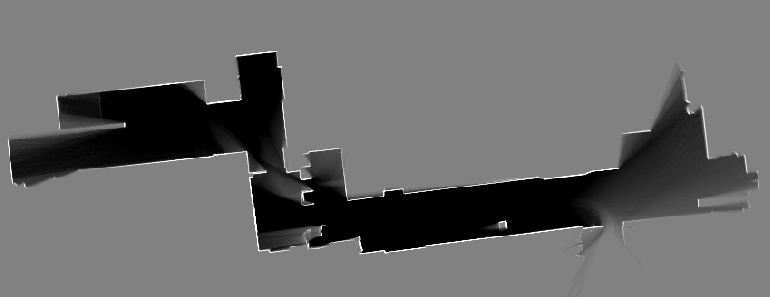
左图是单次测量的图,也就是机器人一个位姿的测量结果。显然,在靠近机器人的地方,噪声严重。右图是机器人在空间中移动后最终的Map。
4、3D Mapping
对于2维地图,我们采用 free+occupy 的形式储存空间中的障碍物。然而有障碍物的地方毕竟还是少数,或者说,地图是稀疏的。
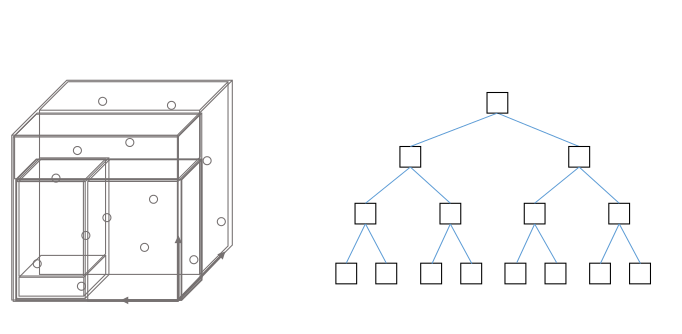
对于3维数据而言,我们用3维的空间来描述显然不划算,由其是当空间巨大时。此时我们选择的地图,或者说是数据结构是kd-tree 与 OcTree. 此部分内容在点云相关博客中有过介绍,不赘述。

机器人学 —— 机器人感知(Mapping)的更多相关文章
- 机器人学 —— 机器人感知(Kalman Filter)
对于机器人感知任务而言,经常需要预判物体的运动,保证机器人在物体与自身接触之前进行规避.比如无人机与障碍物的碰撞,足球机器人判断足球的位置.预判的前提是对当前状态进行准确的估计,比如足球的速度,障碍物 ...
- 机器人学 —— 机器人感知(Gaussian Model)
机器人感知是UPNN机器人专项中的最后一门课程,其利用视觉方法来对环境进行感知.与之前提到的机器人视觉不同,机器人感知更侧重于对环境物体的识别与检测.与计算机视觉不同,机器人视觉所识别的物体往往不需要 ...
- 机器人学 —— 机器人感知(Location)
终于完成了Robotic SLAM 所有的内容了.说实话,课程的内容比较一般,但是作业还是挺有挑战性的.最后一章的内容是 Location. Location 是 Mapping 的逆过程.在给定ma ...
- 机器人学 —— 机器人视觉(Bundle Adjustment)
今天完成了机器人视觉的所有课程以及作业,确实是受益匪浅啊! 最后一个话题是Bundle Adjustment. 机器人视觉学中,最顶尖的方法. 1.基于非线性优化的相机位姿估计 之前已经在拟合一篇中, ...
- Robot Perception for Indoor Navigation《室内导航中的机器人感知》
Felix Endres 论文下载 Technische Fakult¨ atAlbert-Ludwigs-Universit¨ at Freiburg Betreuer: Prof. Dr. Wol ...
- ROSCon 2016视频和幻灯片发布 ROS机器人操作系统重要参考资料
ROSCon 2016视频和幻灯片发布 By Tully Foote on 十月19,2016 7:28 AM 全部PPT下载地址:http://pan.baidu.com/s/1gf2sn2F RO ...
- (转) SLAM系统的研究点介绍 与 Kinect视觉SLAM技术介绍
首页 视界智尚 算法技术 每日技术 来打我呀 注册 SLAM系统的研究点介绍 本文主要谈谈SLAM中的各个研究点,为研究生们(应该是博客的多数读者吧)作一个提纲挈领的摘要.然后,我 ...
- 漫谈 SLAM 技术(上)
欢迎大家前往腾讯云社区,获取更多腾讯海量技术实践干货哦~ 作者:解洪文 导语 随着最近几年机器人.无人机.无人驾驶.VR/AR的火爆,SLAM技术也为大家熟知,被认为是这些领域的关键技术之一.本文对S ...
- 视觉SLAM漫谈 (三): 研究点介绍
1. 前言 读者朋友们大家好!(很久很久)之前,我们为大家介绍了SLAM的基本概念和方法.相信大家对SLAM,应该有了基本的认识.在忙完一堆写论文.博士开题的事情之后,我准备回来继续填坑:为大家介绍S ...
随机推荐
- python之装饰器篇
一.基本装饰器 基本装饰器的作用: 在不改变原函数的基础上, 通过装饰器, 给原函数新增某些功能 实现方法: 在原函数上加 @装饰器名字 其中@叫做语法糖 定义装饰器 第一层函数传入参数(用于传入原函 ...
- 使用html5 Canvas绘制线条(直线、折线等)
使用html5 Canvas绘制直线所需的CanvasRenderingContext2D对象的主要属性和方法(有"()"者为方法)如下: 属性或方法 基本描述 strokeSty ...
- json获取数据生成动态菜单(转)
<!DOCTYPE html PUBLIC "-//W3C//DTD XHTML 1.0 Transitional//EN" "http://www.w3.org/ ...
- GMA Round 1 函数求值
传送门 函数求值 设函数$f(x)=x^{2018}+a_{2017}*x^{2017}+a_{2016}*x^{2016}+...+a_{2}*x^2+a_{1}*x+a_{0}$,其中$a_{0} ...
- Asp.NET WebApi+Redis实现单用户登录实战演练
一.课程介绍 本次分享课程属于<C#高级编程实战技能开发宝典课程系列>中的一部分,阿笨后续会计划将实际项目中的一些比较实用的关于C#高级编程的技巧分享出来给大家进行学习,不断的收集.整理和 ...
- Get Set的问题解决
- Taints 与 Tolerations
节点亲和性是描述Pods如何分配到一个或一组节点的策略,亲和性的相关资料可以参考Kubernetes中的亲和性与反亲和性.与亲和性规则不同, Taints 描述节点拒绝一个或一组Pods的策略.其实现 ...
- hdu 3555 Bomb ( 数位DP)
Bomb Time Limit: 2000/1000 MS (Java/Others) Memory Limit: 131072/65536 K (Java/Others) Total Subm ...
- dubbo配置多个注册中心
用法: <dubbo:registry address="zookeeper://10.0.1.131:2181?backup=10.0.1.132:2181,10.0.1.133:2 ...
- C# 中字符串转换成日期
我们在处理字符串日期格式常用DateTime.Pares() 但是这个形式的转换是相当有限的,有些C#是会不懂你写入的日期格式的如20031231.那么类似 "20100101" ...