
cartographer 点云同步处理
1.点云同步处理的类 RangeDataCollator
    class RangeDataCollator {

     public:

      explicit RangeDataCollator(

          const std::vector<std::string>& expected_range_sensor_ids)

          : expected_sensor_ids_(expected_range_sensor_ids.begin(),

                                 expected_range_sensor_ids.end()) {}

      sensor::TimedPointCloudOriginData AddRangeData(

          const std::string& sensor_id,

          const sensor::TimedPointCloudData& timed_point_cloud_data);

     private:

      sensor::TimedPointCloudOriginData CropAndMerge();

      const std::set<std::string> expected_sensor_ids_;

      // Store at most one message for each sensor.

      std::map<std::string, sensor::TimedPointCloudData> id_to_pending_data_;

      common::Time current_start_ = common::Time::min();

      common::Time current_end_ = common::Time::min();

    };
其中有四个成员函数:
生成点云的所有传感器的 sensor_ids
const std::set<std::string> expected_sensor_ids_;
修剪合并点云时的所有点云 sensor_id 和与之对应的数据
std::map<std::string, sensor::TimedPointCloudData> id_to_pending_data_;
时间撮 记录点云
      common::Time current_start_ = common::Time::min();

      common::Time current_end_ = common::Time::min();
2.AddRangeData
    sensor::TimedPointCloudOriginData RangeDataCollator::AddRangeData(

        const std::string& sensor_id,

        const sensor::TimedPointCloudData& timed_point_cloud_data)
1.首先检测该点云数据 sensor_id 是否在期望的sensor_ids里面,否则程序停止
CHECK_NE(expected_sensor_ids_.count(sensor_id), );
2.当该sensor_id 已经在 id_to_pending_data_ 中
当我们有两个相同传感器的消息时,移除两个中旧的数据,但不发送电流
1>跟新current_start,current_end 时间
    current_start_ = current_end_;

    current_end_ = id_to_pending_data_.at(sensor_id).time;
2>修剪合并在 id_to_pending_data_ 中的数据 CropAndMerge
auto result = CropAndMerge();
3>将当前传感器数据放入 id_to_pending_data_ 中,并且返回result
        id_to_pending_data_.emplace(sensor_id, timed_point_cloud_data);

        return result;
3.当sensor_id 不在 id_to_pending_data_ 中时
1>首先当前数据加到 id_to_pending_data_ 中,
id_to_pending_data_.emplace(sensor_id, timed_point_cloud_data);
2>使 id_to_pending_data_ 中 包含期望的所有数据
      if (expected_sensor_ids_.size() != id_to_pending_data_.size()) {

        return {};

      }
3>跟新时间
      current_start_ = current_end_;

      // We have messages from all sensors, move forward to oldest.

      common::Time oldest_timestamp = common::Time::max();

      for (const auto& pair : id_to_pending_data_) {

        oldest_timestamp = std::min(oldest_timestamp, pair.second.time);

      }

      current_end_ = oldest_timestamp;
4>修剪合并 CropAndMerge
3.CropAndMerge
sensor::TimedPointCloudOriginData RangeDataCollator::CropAndMerge()
1.定义返回对象
sensor::TimedPointCloudOriginData result{current_end_, {}, {}};
2.遍历 id_to_pending_data_ 中所有传感器的数据,其对于传感器数据处理一样
      for (auto it = id_to_pending_data_.begin();

           it != id_to_pending_data_.end();) {

        sensor::TimedPointCloudData& data = it->second;

        sensor::TimedPointCloud& ranges = it->second.ranges;
2>将在[current_start_,current_end_]区间内的传感器数据 下表确定出来
        auto overlap_begin = ranges.begin();

        while (overlap_begin < ranges.end() &&

               data.time + common::FromSeconds((*overlap_begin)[]) <

                   current_start_) {

          ++overlap_begin;

        }

        auto overlap_end = overlap_begin;

        while (overlap_end < ranges.end() &&

               data.time + common::FromSeconds((*overlap_end)[]) <= current_end_) {

          ++overlap_end;

        }
3>复制重叠范围。
        if (overlap_begin < overlap_end) {

          std::size_t origin_index = result.origins.size();

          result.origins.push_back(data.origin);

          double time_correction = common::ToSeconds(data.time - current_end_);

          for (auto overlap_it = overlap_begin; overlap_it != overlap_end;

               ++overlap_it) {

            sensor::TimedPointCloudOriginData::RangeMeasurement point{*overlap_it,

                                                                      origin_index};

            // current_end_ + point_time[3]_after == in_timestamp +

            // point_time[3]_before

            point.point_time[] += time_correction;

            result.ranges.push_back(point);

          }

        }
涉及到: 处理了前一时刻的点云,然后将时间跟新
4>将缓冲点丢弃,直到overlap_end。
        if (overlap_end == ranges.end()) {

          it = id_to_pending_data_.erase(it);

        } else if (overlap_end == ranges.begin()) {

          ++it;

        } else {

          data = sensor::TimedPointCloudData{

              data.time, data.origin,

              sensor::TimedPointCloud(overlap_end, ranges.end())};

          ++it;

        }
3.按照时间排序,并且返回结果
      std::sort(result.ranges.begin(), result.ranges.end(),

                [](const sensor::TimedPointCloudOriginData::RangeMeasurement& a,

                   const sensor::TimedPointCloudOriginData::RangeMeasurement& b) {

                  return a.point_time[] < b.point_time[];

                });

      return result;
感觉cartographer处理点云数据有一帧延时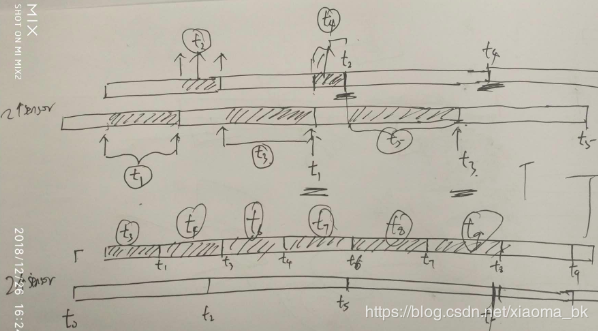
原文地址:https://blog.csdn.net/xiaoma_bk/article/details/85261422
cartographer 点云同步处理的更多相关文章
- 配置mac百度云同步盘
1. 选择同步盘在电脑中的位置,该文件夹中的内容与云端保持一致.默认位置/Users/LemonVerbena/百度云同步盘.电脑同步盘的作用与百度云网盘的主页一样,下面可以包括多个同步文件夹. 2. ...
- 打造自己的MyLifeOrganized 2(MLO2)云同步
0x01 官方云同步,付费也很卡 MyLifeOrganized(MLO)是Windows平台下强大的GTD软件,PC版本和Android版本需要分别购买授权,云同步还要再买包月或包年服务真不便宜,关 ...
- 黄聪:VPS实现自动定时备份网站数据以及Mysql数据库到百度云同步盘
建站多了,备份成了头疼的问题,因为你不知道你的VPS什么时候会宕机或者服务商跑路,一旦网站数据丢失,那么相当于前功尽弃了,所以自己研究出了一套自动备份的方法. 需要的东西: 1.一个VPS(虚拟空间没 ...
- 小白也能用Git管理团队项目了:百度云同步+Git Extensions+Git Source Control Provider
百度云同步 百度云同步,会将本地的某个文件目录和云端进行同步.如果在本地将这个同步的目录设置为Git的中心服务器,那么本地push到中心服务器的内容也会被同步到云端.其他开发者只要也进行相同的设置,就 ...
- 使用百度云同步盘和Git Extensions进行代码托管
一.软件安装 百度云同步盘和Git Extensions的安装和配置略过. 二.建立Git代码库,以[GHO2VMDK转换工具]项目为例 1. 建立本地代码库 进入[GHO2VMDK转换工具]项目文件 ...
- leanote使用本地账户+坚果云同步
1. 换机器后笔记无法显示 这是因为新建账户与原账户userid不一致. 正确的同步方式为: 下载leanote并解压,不运行,不新建账户 从坚果云同步leanote数据 创建leanote的数据目录 ...
- 亿级日PV的魅族云同步的核心协议与架构实践(转)
云同步的业务场景 这是魅族云同步的演进,第一张是M8.M9,然后到后面的是MX系统,M9再往后发展,我们的界面可以看到基本上是没有什么变化的,但本质发生了很大的变化,我们经过了一些协议优化,发展到今天 ...
- 亿级日PV的魅族云同步的核心协议与架构实践
声明:本文根据msup和魅族联合举办的<第三期魅族技术开放日-架构设计与优化>录音整理原创首发,转载或节选内容前需获授权. 嘉宾:沈辉煌,魅族高级架构师,魅族云同步负责人.2010年加入魅 ...
- 使用BestSync同步软件与坚果云同步
坚果云的免费用户可以享受每个月的1G上传与3G下载流量,同时号称是国内唯一支持WebDAV的云.我的工作备份的文档不多,正好手头有BestSync同步软件可以用.决定试试BestSync的与WebDA ...
随机推荐
- PS图片后期之超简易造光调色方法
技法是死的,而人是活的,说的简单一点就是我们要学会开拓一下思维,调色的方法并不是只有[可选颜色]而已. 在修片之前,我们先要学会分析,在拍摄这一组照片时我希望有一种夕阳的光穿透晒在脸庞的感觉,而左边的 ...
- 2019微信公开课 同行With Us 听课笔记及演讲全文
[2019WeChat 微信公开课] 产品理念: 微信启动页 一个小人站在地球前面,每个人都有自己的理解和解读 所谓异类,表示与别人与众不同,即优秀的代名词. 微信的与众不同体现在尊重用户对产品的感受 ...
- SpringMVC学习手册(三)------EL和JSTL(上)
1.含义 EL: Expression Language , 表达式语言 JSTL: Java Server Pages Standard Tag Library, JSP标准标签库 ...
- ABP拦截器之UnitOfWorkRegistrar(一)
ABP中UnitOfWorkRegistrar拦截器是整个ABP中非常关键的一个部分,这个部分在整个业务系统中也是用的最多的一个部分,这篇文章的主要思路并不是写如何使用ABP中的UnitOfWork, ...
- dl,dt,dd标签的使用
dl就是定义一个列表 dt说明白了就是这个列表的标题dd就是内容,能缩进和UL,OL性质差不多 <dl> <dt>标题标题</dt> <dd>内容内容& ...
- [洛谷P2107] 小Z的AK计划
题目类型:贪心,堆 传送门:>Here< 题意:给出\(N\)个房间,每个房间距离起点的距离为\(x[i]\),每个房间可以选择进去和不进去,如果进去了那么要\(t[i]\)秒后才能出来. ...
- Nim积解法小结
由于某毒瘤出题人 redbag 不得不学习一下这个史诗毒瘤算法. 本文参考了 Owaski 的 GameTheory 的课件. 定义 我们对于一些二维 \(\mathrm{Nim}\) 游戏(好像更高 ...
- class文件解释
- pillow的用法
这是原图 from PIL import Image im=Image.open('C:/Users/history/Desktop/微信图片_20190408110611.jpg') r,g,b=i ...
- null引用,有时候是实现了父类的方法,方法体没写任何实现
null引用,有时候是实现了父类的方法,方法体没写任何实现 /* @Override public void attachView(MonthListContract.View view) { } * ...