
软件篇-03-基于ORB_SLAM2手写SLAM稠密地图构建实现
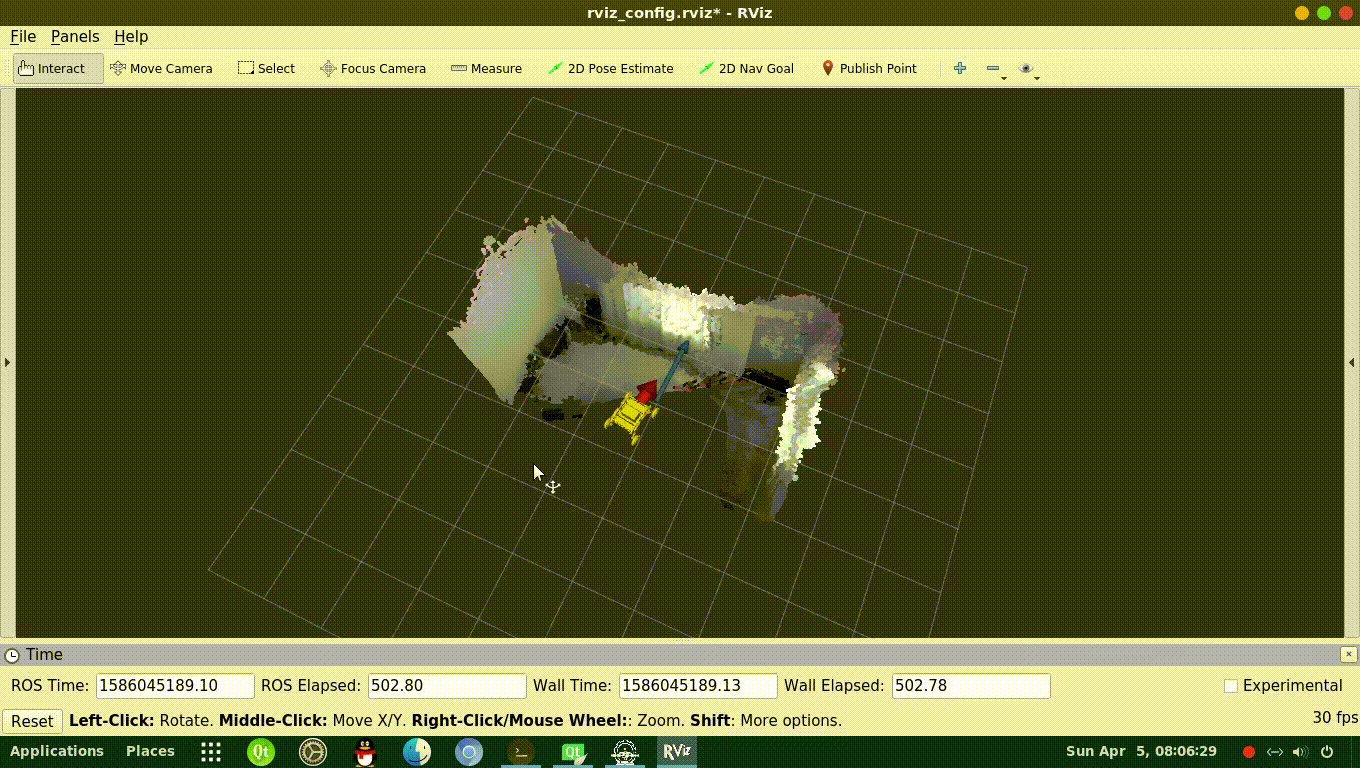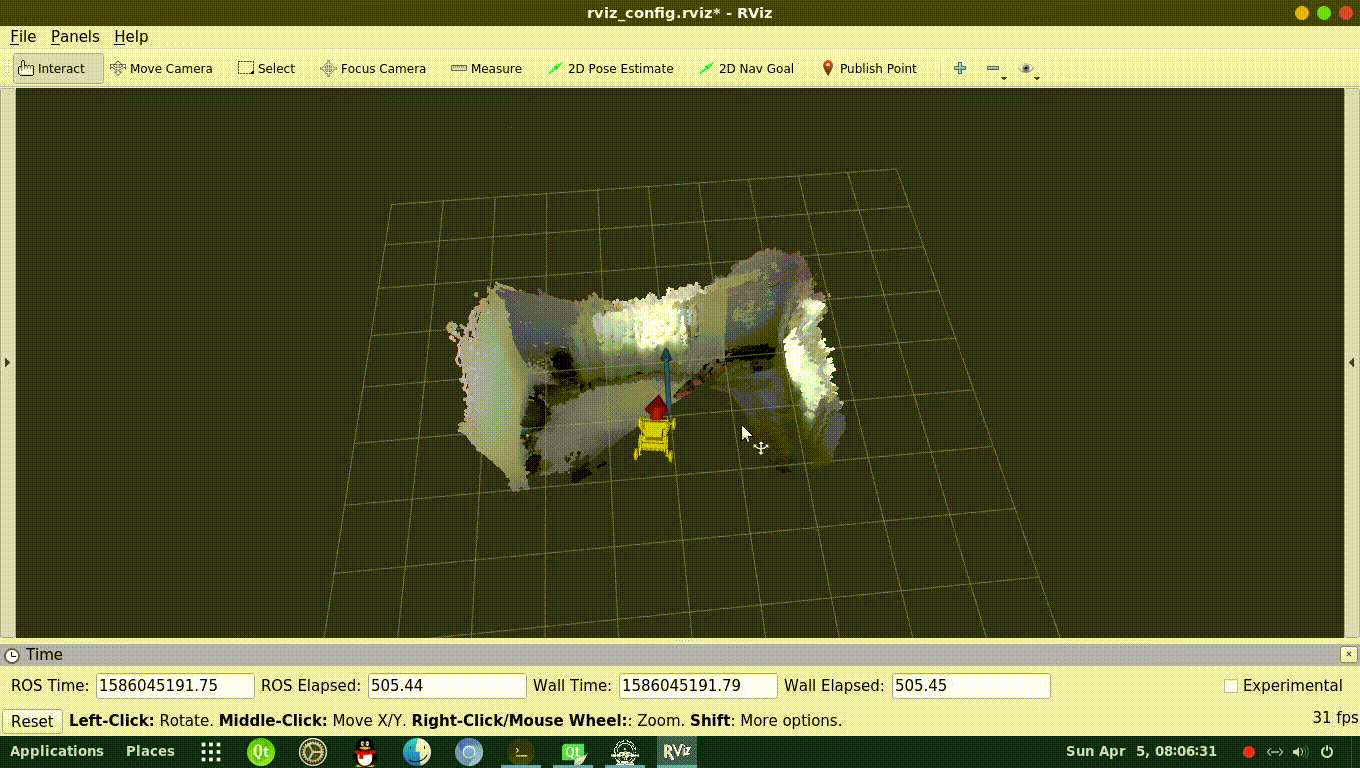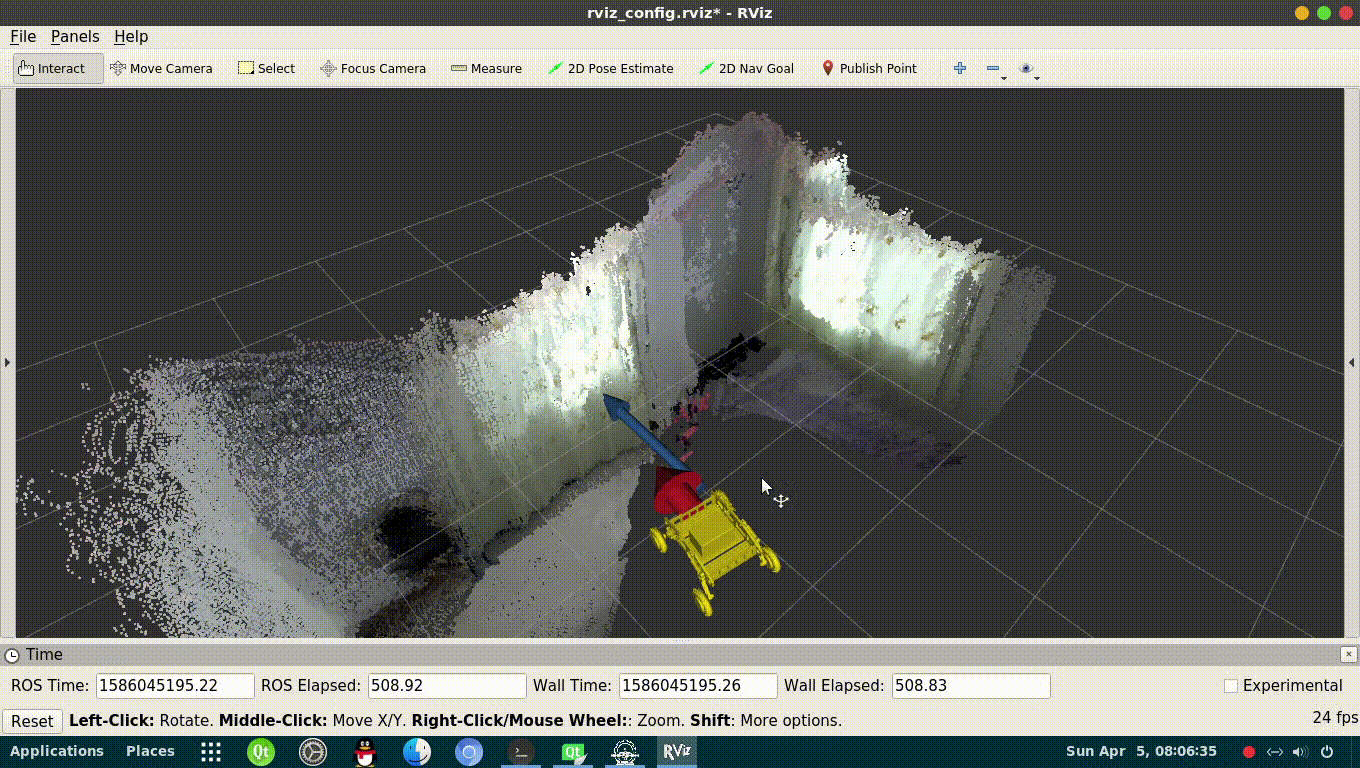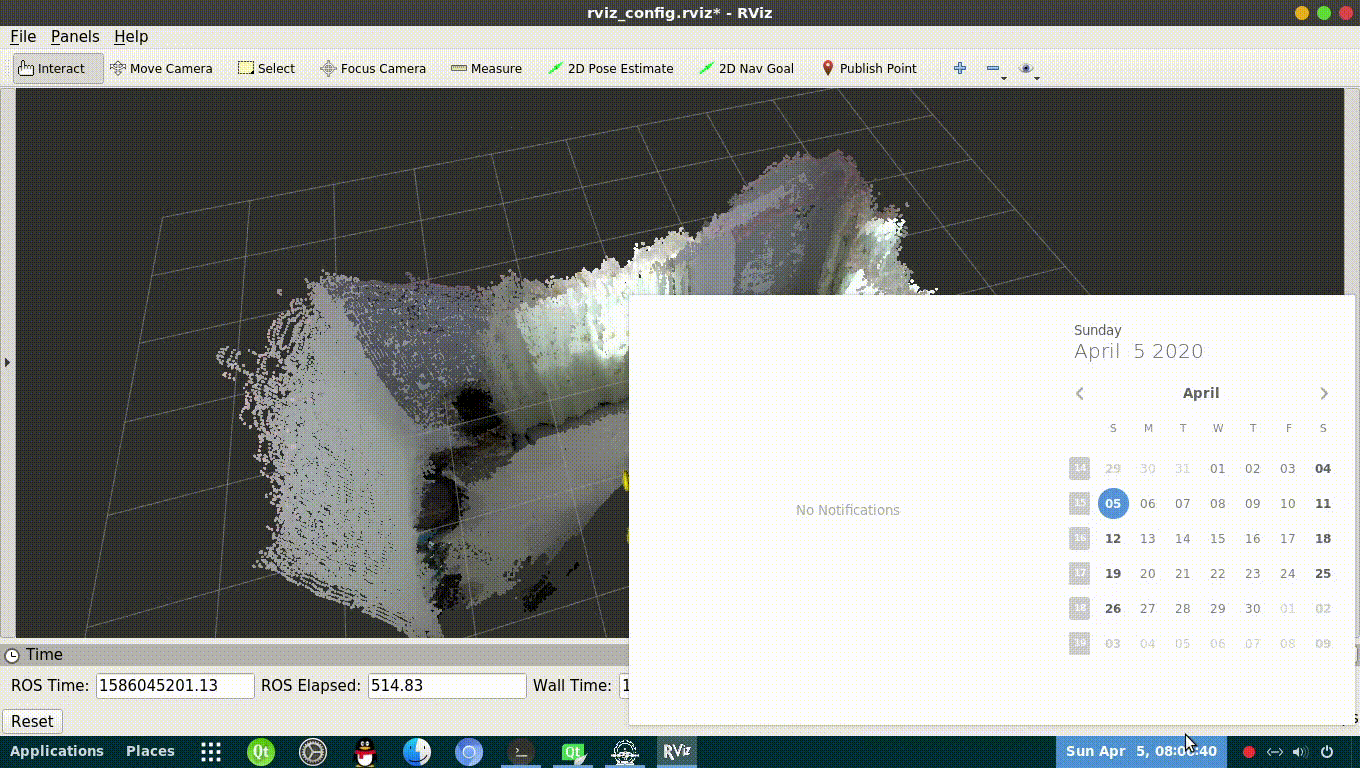
本文使用的方法不是从内部修改ORBSLAM2源码以获取稠密点云,而是先从ZED2 sdk获取以摄像头坐标系为描述的三维点云/作为点云地图的一个子集,然后融合IMU与ORB_SLAM2进行实时定位,通过点云滤波,点云融合建图。
 1 if(!startTimer)

 2 {

 3   timeLast = ros::Time::now().toSec(); startTimer = 1;

 4   ROS_ERROR("\noffect between two poseMsgs is too big, stop mapping...");

 5   ROS_WARN("the offset from zed2Pose to orbPose2 is:\nx:%f y:%f z:%f \n-------------" ,carTF_zed2.pose.position.x - carTF_orb.pose.position.x ,carTF_zed2.pose.position.y - carTF_orb.pose.position.y ,carTF_zed2.pose.position.z - carTF_orb.pose.position.z);

 6 }else if(timeNow = ros::Time::now().toSec() - timeLast > 10)

 7 {

 8   startTimer = 0;

 9   timeLast = timeNow = 0;

10   ROS_WARN("Don't warry, it seems that something wrong happend, trying to fix it..."); x_bias = carTF_zed2.pose.position.x - carTF_orb.pose.position.x; y_bias = carTF_zed2.pose.position.y - carTF_orb.pose.position.y;

11   z_bias = carTF_zed2.pose.position.z - carTF_orb.pose.position.z;

12 }
1 imu_sub = n.subscribe("/zed/zed_node/imu/data", 1, &MapBuild::imuCallback,this);

2 carTF_orb_sub = n.subscribe("/orb_slam2_stereo/pose", 1, &MapBuild::carTF_orb_Callback,this);

3 pointCloud_sub = new message_filters::Subscriber<sensor_msgs::PointCloud2> ( n, "/zed2/zed_node/point_cloud/cloud_registered", 1);

4 carTF_zed2_sub = new message_filters::Subscriber<geometry_msgs::PoseStamped> (n, "/zed2/zed_node/pose", 1);

5 sync_ = new message_filters::Synchronizer<sync_pol> (sync_pol(10), *pointCloud_sub, *carTF_zed2_sub); sync_->registerCallback(boost::bind(&MapBuild::buildMap_callback, this, _1, _2));
 1 Quaterniond quaternion(carTF_zed2.pose.orientation.w, carTF_zed2.pose.orientation.x, carTF_zed2.pose.orientation.y, carTF_zed2.pose.orientation.z);

 2 Matrix3d rotation_matrix; rotation_matrix=quaternion.toRotationMatrix();

 3

 4 // transform the cloud link to the "map" frame

 5

 6 Vector3d position_transform (carTF_zed2.pose.position.x - x_bias, carTF_zed2.pose.position.y - y_bias, carTF_zed2.pose.position.z - z_bias);

 7

 8 for (int i=0; i<cloud_xyz->width; i++)

 9 {

10   Vector3d position_(cloud_xyz->at(i).x,cloud_xyz->at(i).y,cloud_xyz->at(i).z);

11   Vector3d position = rotation_matrix*position_ + position_transform;

12   cloud_xyz->at(i).x = position[0];

13   cloud_xyz->at(i).y = position[1];

14   cloud_xyz->at(i).z = position[2];

15 }
 1 // Perform the actual filtering

 2 // VoxelGrid(decrease the memory occupation) & PassThrough(delete some incorrect points)

 3

 4 pcl::PCLPointCloud2* cloud2 = new pcl::PCLPointCloud2;

 5 pcl::PCLPointCloud2ConstPtr cloudPtr(cloud2);

 6 pcl_conversions::toPCL(*cloud, *cloud2);

 7

 8 // VoxelGrid pcl::PCLPointCloud2* cloud_filtered_1 = new pcl::PCLPointCloud2;

 9 pcl::PCLPointCloud2ConstPtr cloud_filter_1_Ptr(cloud_filtered_1);

10 pcl::VoxelGrid<pcl::PCLPointCloud2> filter_1;

11 filter_1.setInputCloud (cloudPtr);

12 filter_1.setLeafSize (0.03, 0.03, 0.03); filter_1.filter(*cloud_filtered_1);

13 // PassThrough pcl::PCLPointCloud2* cloud_filtered_2 = new pcl::PCLPointCloud2; pcl::PCLPointCloud2ConstPtr cloud_filter_2_Ptr(cloud_filtered_2); pcl::PassThrough<pcl::PCLPointCloud2> filter_2; filter_2.setInputCloud (cloud_filter_1_Ptr); filter_2.setFilterFieldName ("y"); filter_2.setFilterLimits (-1.2, 1.2); // filter_2.setFilterLimitsNegative (true); filter_2.filter(*cloud_filtered_2); pcl::PCLPointCloud2 cloud_filtered_3; filter_2.setInputCloud (cloud_filter_2_Ptr); filter_2.setFilterFieldName ("z"); filter_2.setFilterLimits (-2,2);// filter_2.setFilterLimitsNegative (true); filter_2.filter(cloud_filtered_3);
1 // fused the current cloud to the fused cloud

2 *cloud_xyzFused += *cloud_xyz; pcl::toROSMsg(*cloud_xyzFused, mPointcloudFusedMsg);

3 mPointcloudFusedMsg.header.frame_id = "map"; pointCloudFused_pub.publish(mPointcloudFusedMsg);
 1 pcl::registration::CorrespondenceEstimation<pcl::PointXYZRGB, pcl::PointXYZRGB> est; cloud_xyzFusedPtr = cloud_xyzFused->makeShared();

 2 cloud_xyzPtr = cloud_xyz->makeShared();

 3 est.setInputSource (cloud_xyzPtr);

 4 est.setInputTarget (cloud_xyzFusedPtr);

 5 pcl::Correspondences all_correspondences;

 6 // Determine all reciprocal correspondences

 7

 8 est.determineReciprocalCorrespondences (all_correspondences);

 9 // filter the reciprocal points cloud

10

11 if(1.0*all_correspondences.size()/cloud_xyz->width < 0.9) {

12   // fused the current cloud to the fused cloud

13   *cloud_xyzFused += *cloud_xyz; pcl::toROSMsg(*cloud_xyzFused, mPointcloudFusedMsg);

14   mPointcloudFusedMsg.header.frame_id = "map";

15   pointCloudFused_pub.publish(mPointcloudFusedMsg);

16 }
软件篇-03-基于ORB_SLAM2手写SLAM稠密地图构建实现的更多相关文章
- 放弃antd table,基于React手写一个虚拟滚动的表格
缘起 标题有点夸张,并不是完全放弃antd-table,毕竟在react的生态圈里,对国人来说,比较好用的PC端组件库,也就antd了.即便经历了2018年圣诞彩蛋事件,antd的使用者也不仅不减,反 ...
- [年薪60W分水岭]基于Netty手写Apache Dubbo(带注册中心和注解)
阅读这篇文章之前,建议先阅读和这篇文章关联的内容. 1. 详细剖析分布式微服务架构下网络通信的底层实现原理(图解) 2. (年薪60W的技巧)工作了5年,你真的理解Netty以及为什么要用吗?(深度干 ...
- Tensorflow之基于MNIST手写识别的入门介绍
Tensorflow是当下AI热潮下,最为受欢迎的开源框架.无论是从Github上的fork数量还是star数量,还是从支持的语音,开发资料,社区活跃度等多方面,他当之为superstar. 在前面介 ...
- 看了这篇你就会手写RPC框架了
一.学习本文你能学到什么? RPC的概念及运作流程 RPC协议及RPC框架的概念 Netty的基本使用 Java序列化及反序列化技术 Zookeeper的基本使用(注册中心) 自定义注解实现特殊业务逻 ...
- 基于vue手写tree插件那点事
目录 iview提供的控件 手写控件 手写控件扩展 手写控件总结 # 加入战队 微信公众号 主题 Tree树形控件在前端开发中必不可少,对于数据的展示现在网站大都采取树形展示.因为大数据全部展示出来对 ...
- 软件篇-05-融合ORB_SLAM2和IMU闭环控制SLAM底盘运动轨迹
前面我们已经得到了当前底盘在世界坐标系中的位姿,这个位姿是通过融合ORB_SLAM2位姿和IMU积分得到的,在当前位姿已知的case下,给SLAM小车设置一个goal,我这里是通过上位机设置,然后 ...
- 基于netty手写RPC框架
代码目录结构 rpc-common存放公共类 rpc-interface为rpc调用方需要调用的接口 rpc-register提供服务的注册与发现 rpc-client为rpc调用方底层实现 rpc- ...
- 基于Vue手写一个下拉刷新
当然不乏有很多下拉刷新的插件可以直接使用,但是自定义程度不强,大部分都只能改改文字,很难满足设计师的创意,譬如淘宝和京东首页那种效果,就需要自己花心思倒腾了,最近刚好有这种需求,做完了稍微总结一下,具 ...
- 基于springJDBC手写ORM框架
一.添加MySQLjar包依赖 二.结构 三.文件内容 (一).bean包 1.ColumnInfo.java 2.javaFiledInfo.java 3.TableInfo.java 4.Conf ...
随机推荐
- Django-1.11中文文档——操作关联对象
关联对象参考 写在最前面--基础示例模型如下: from django.db import models class Blog(models.Model): name = models.CharFie ...
- react入个门
起步 react 特点 不使用模板 不是一个mvc框架 响应式 轻量级的js库 原理 虚拟dom 将dom抽象成js对象 diff算法 搭建开发环境 react.js 核心文件 react-dom.j ...
- 区分函数防抖&函数节流
1. 概念区分 函数防抖:触发事件后,在n秒内函数只能执行一次,如果触发事件后在n秒内又触发了事件,则会重新计算函数延执行时间. 简单说: 频繁触发, 但只在特定的时间内才执行一次代码,如果特定时间内 ...
- 10万级etl调度软件Taskctl-web版免费授权及产品功能特性
转: 10万级etl调度软件Taskctl-web版免费授权及产品功能特性 初识Taskctl-Web版 Taskctl Free应用版原型是在原有商用版Taskctl 6.0衍生扩展开发出的专门为批 ...
- 【MaixPy3文档】写好 Python 代码!
本文是给有一点 Python 基础但还想进一步深入的同学,有经验的开发者建议跳过. 前言 上文讲述了如何认识开源项目和一些编程方法的介绍,这节主要来说说 Python 代码怎么写的一些演化过程和可以如 ...
- jdk8的安装与环境搭建
jdk8的安装与环境搭建 jdk8下载网址:https://www.oracle.com/cn/java/technologies/javase/javase-jdk8-downloads.html ...
- AmazonS3 使用AWS SDK for Java实现跨源资源共享 (CORS)
CORS 配置 创建 CORS 配置并对存储桶设置该配置 通过添加规则来检索并修改配置 向存储桶添加修改过的配置 删除配置 import com.amazonaws.AmazonServiceExce ...
- Java程序中的代理作用和应用场景及实现
body { margin: 0 auto; font: 13px / 1 Helvetica, Arial, sans-serif; color: rgba(68, 68, 68, 1); padd ...
- Apache Hudi:CDC的黄金搭档
1. 介绍 Apache Hudi是一个开源的数据湖框架,旨在简化增量数据处理和数据管道开发.借助Hudi可以在Amazon S3.Aliyun OSS数据湖中进行记录级别管理插入/更新/删除.AWS ...
- mysql大于当前时间置顶并按升序排序,小于当前时间的置尾并按降序排序
现在用id来代替时间这样好测试 看一下测试表数据 执行按需求规则排序的sql SELECT * FROM number_generator ORDER BY id < 16 , IF(id &l ...