
立体像对空间前方交会-共线方程求解法(python实现)
一、原理

二、步骤
a.用各自像片的角元素计算出左右像片的旋转矩阵R1和R2。
b.有同名像点列出共线方程。
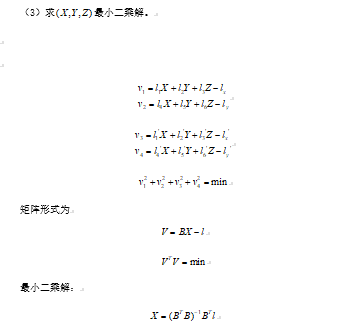
c.将方程写为未知数的线性方程形式,计算线性系数。
d.写出误差方程,系数矩阵与常数项。
e.计算未知点的最小二乘解。
f.重复以上步骤完成所有点的地面坐标的计算。
三、示例代码
# -*- coding: utf-8 -*-

"""

Created on Mon Nov 25 09:38:08 2019

@author: L JL

"""

import numpy as np

import math as m

def r_mat(f,w,k):

   Rf = np.mat([[m.cos(f), 0, -m.sin(f)],

              [0,         1,          0],

              [m.sin(f), 0,  m.cos(f)]])

   Rw = np.mat([[1,         0,          0],

              [0, m.cos(w), -m.sin(w)],

              [0, m.sin(w),  m.cos(w)]])

   Rk = np.mat([[m.cos(k), -m.sin(k), 0],

              [m.sin(k),  m.cos(k), 0],

              [0,         0,          1]])

   R = Rf*Rw*Rk

   return R

def l_mat(In,R,coor):

    l = np.mat(np.zeros((2,3)))

    f = In[0,2]

    xo = In[0,0]

    yo = In[0,1]

    x = coor[0]

    y = coor[1]

    l[0,0] = f*R[0,0] + (x-xo)*R[0,2]

    l[0,1] = f*R[1,0] + (x-xo)*R[1,2]

    l[0,2] = f*R[2,0] + (x-xo)*R[2,2]

    l[1,0] = f*R[0,1] + (y-yo)*R[0,2]

    l[1,1] = f*R[1,1] + (y-yo)*R[1,2]

    l[1,2] = f*R[2,1] + (y-yo)*R[2,2]

    return l

def l_approximate(In,R,coor,Ex):

    l_app = np.mat(np.zeros((2,1)))

    f = In[0,2]

    xo = In[0,0]

    yo = In[0,1]

    x = coor[0]

    y = coor[1]

    Xs = Ex[0,0]

    Ys = Ex[1,0]

    Zs = Ex[2,0]

    l_app[0,0] = (f*R[0,0]*Xs + f*R[1,0]*Ys + f*R[2,0]*Zs

         + (x-xo)*R[0,2]*Xs + (x-xo)*R[1,2]*Ys + (x-xo)*R[2,2]*Zs)

    l_app[1,0] = (f*R[0,1]*Xs + f*R[1,1]*Ys + f*R[2,1]*Zs

         + (y-yo)*R[0,2]*Xs + (y-yo)*R[1,2]*Ys + (y-yo)*R[2,2]*Zs)

    return l_app

#main

left_HomonymousImagePoints = [0.153,91.798]

right_HomonymousImagePoints = [-78.672,89.122]

left_In = np.mat([0,0,152.91])

left_Ex = np.mat([[970302.448784],

           [-1138644.971216],

           [3154.584941],

           [0.010425],

           [-0.012437],

           [0.003380]])

right_In = np.mat([0,0,152.91])

right_Ex = np.mat([[971265.303768],

            [-1138634.245942],

            [3154.784258],

            [0.008870],

            [-0.005062],

            [-0.008703]])

R_L = np.mat(np.zeros((3,3)))

R_R = np.mat(np.zeros((3,3)))

L = np.mat(np.zeros((4,3)))

L_app = np.mat(np.zeros((4,1)))

R_L = r_mat(left_Ex[3,0],left_Ex[4,0],left_Ex[5,0])

R_R = r_mat(right_Ex[3,0],right_Ex[4,0],right_Ex[5,0])

L[0:2,:] = l_mat(left_In,R_L,left_HomonymousImagePoints)

L[2:4,:] = l_mat(right_In,R_R,right_HomonymousImagePoints)

L_app[0:2,0] = l_approximate(left_In,R_L,left_HomonymousImagePoints,left_Ex)

L_app[2:4,0] = l_approximate(right_In,R_R,right_HomonymousImagePoints,right_Ex)

GPCoordinates = np.mat(np.zeros((3,1)))

GPCoordinates = (L.T * L).I * L.T * L_app

print("左影像同名点:",left_HomonymousImagePoints)

print("左影像同名点:",right_HomonymousImagePoints)

print("地面点坐标:\n         X=%f,\n         Y=%f,\n         Z=%f"

      %(GPCoordinates[0,0],GPCoordinates[1,0],GPCoordinates[2,0]))
立体像对空间前方交会-共线方程求解法(python实现)的更多相关文章
- 立体像对空间前方交会-点投影系数法(python实现)
一.原理 二.步骤 a.用各自像片的角元素计算出左右像片的旋转矩阵R1和R2. b.根据左右像片的外方位元素计算摄影基线分量Bx,By,Bz. c.逐点计算像点的空间辅助坐标. d.计算投影系数. e ...
- MATLAB线性方程组的迭代求解法
MATLAB线性方程组的迭代求解法 作者:凯鲁嘎吉 - 博客园http://www.cnblogs.com/kailugaji/ 一.实验目的 1. 借助矩阵按模最大特征值,判断解方程组的Jacobi ...
- UVA725 Division (暴力求解法入门)
uva 725 Division Write a program that finds and displays all pairs of 5-digit numbers that between t ...
- 今天建了一个Python学习交流的QQ群,求喜欢python的一起来交流。
版权归作者所有,任何形式转载请联系作者.作者:枫(来自豆瓣)来源:https://www.douban.com/note/666182545/ 现在学python的人越来越多了,我也开始学习了,大群里 ...
- 中缀表达式变后缀表达式、后缀表达式(逆波兰)求值(python版本)
定义: 中缀表达式: 在通常的表达式中,二元运算符总是置于与之相关的两个运算对象之间,这种表示法也称为中缀表达式 后缀表达式: 又叫逆波兰表达式 ,不包含括号,运算符放在两个运算对象的后面,所有的计算 ...
- Leetcode 234 Palindrome Linked List 复杂度为时间O(n) 和空间(1)解法
1. 问题描写叙述 给定一个单链表,推断其内容是不是回文类型. 比如1–>2–>3–>2–>1.时间和空间复杂都尽量低. 2. 方法与思路 1)比較朴素的算法. 因为给定的数据 ...
- Linux服务器CPU、内存、磁盘空间、负载情况查看python脚本
[本文出自天外归云的博客园] 网上搜,东拼西凑,组装了一个可以查Linux服务器CPU使用率.内存使用率.磁盘空间占用率.负载情况的python脚本. 脚本内容如下: # -*- coding:utf ...
- ACM1174_爆头解题思路_空间三维坐标求点到直线的距离
/* 爆头 Description gameboy是一个CS高手,他最喜欢的就是扮演警察, 手持M4爆土匪的头.也许这里有人没玩过CS,有必 要介绍一下“爆头”这个术语:所谓爆头,就是子 弹直接命中对 ...
- 均值滤波器(平滑空间滤波器)基本原理及Python实现
1. 基本原理 使用元素的领域内像素的平均值代替该元素,可明显的降低图像灰度的尖锐变换.它的一种重要应用是模糊处理:得到感兴趣的区域的粗略表示,将次要的/小的元素与背景融合,使得主要的/较大的元素变得 ...
随机推荐
- JVM 扩展类加载器1
1.创建类 public class MyTest19 { public static void main(String[] args) throws Exception { System.out.p ...
- GB28181技术基础之3 - RTP
一. RTP协议 实时传输协议 RTP(Real-time Transport Protocol)是一个网络传输协议,它是由IETF的多媒体传输工作小组1996年在RFC 1889中公布的,后在RFC ...
- OpenJudge 计算概论1007:点评赛车
总时间限制: 1000ms 内存限制: 65536kB描述4名专家对4款赛车进行评论1)A说:2号赛车是最好的:2)B说:4号赛车是最好的:3)C说:3号赛车不是最好的:4)D说: B说错了.事实上只 ...
- phpstorm yii2框架的redis和mongodb提示
随便找个目录创建一个 yii_helper.php 文件,内容如下: /** * Class Yii */ class Yii { /** * @var MyApplication */ public ...
- Windows10安装NTP服务器
步骤1:打开注册表 步骤2:打开注册表中[HKEY_LOCAL_MACHINE\SYSTEM\CurrentControlSet\Services\W32Time\Config\AnnounceFla ...
- Flutter响应式编程 - RxDart
import 'package:flutter/material.dart'; import 'package:rxdart/rxdart.dart'; import 'dart:async'; cl ...
- postgresql 利用pgAgent实现定时器任务
1.安装pgAgent 利用Application Stack Builder安装向导,安装pgAgent. 根据安装向导一步一步安装即可. 安装完成之后,windows服务列表中会增加一个服务:Po ...
- Django ORM的继承关系
ORM中通常将对象引用映射到外键,但是对于继承,关系数据库中没有自然有效的方法来对应.从数据存储的角度来看,在映射继承关系时,可以采用几种方式(参考JPA中的InheritanceType.定义): ...
- Mysql关键字之Group By(二)
原文地址,优先更新https://hhe0.github.io 我们在上一节简单介绍了Mysql中group by关键字的用法,没有看过的同学点击这里了解一下; 文中提到的courses表和相关记录可 ...
- Laya的调试,调试面板,断点调试
参考: 性能统计面板介绍 版本2.1.1.1 调试面板 Laya有两个调试选项,编辑模式F9. 第一个调试模式,除了调试面板,还有一个查看当前舞台对象的面板.类似白鹭的Egret Inspector. ...