
【cartogarpher_ros】二: 官方Demo的介绍与演示
上一节我们介绍了在linux中快速安装集成ros环境的cartographer。
本节我们会来跑一些官方demo,用于测试cartographer是否正确安装,顺便看看cartographer的建图与定位效果。
这里建议如果和作者一样用的是VMware虚拟机,最好给系统分配4G以上的内存。
官方用例
https://google-cartographer-ros.readthedocs.io/en/latest/demos.html
目录
1:德国博物馆
通过雷达LaserScan和陀螺仪IMU建图的案例
wget -P ~/Downloads https://storage.googleapis.com/cartographer-public-data/bags/backpack_2d/cartographer_paper_deutsches_museum.bag

roslaunch cartographer_ros demo_backpack_2d.launch bag_filename:=${HOME}/Downloads/cartographer_paper_deutsches_museum.bag
过程:
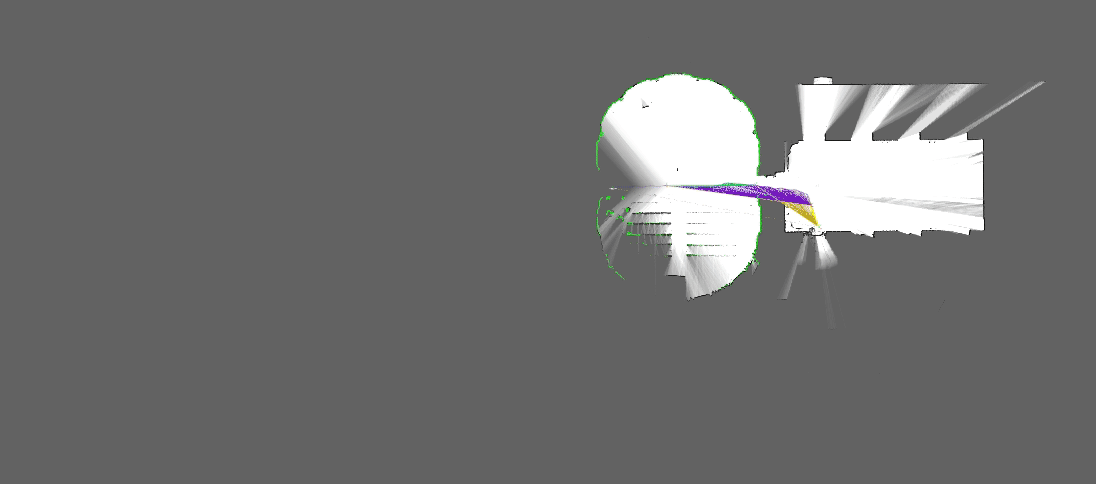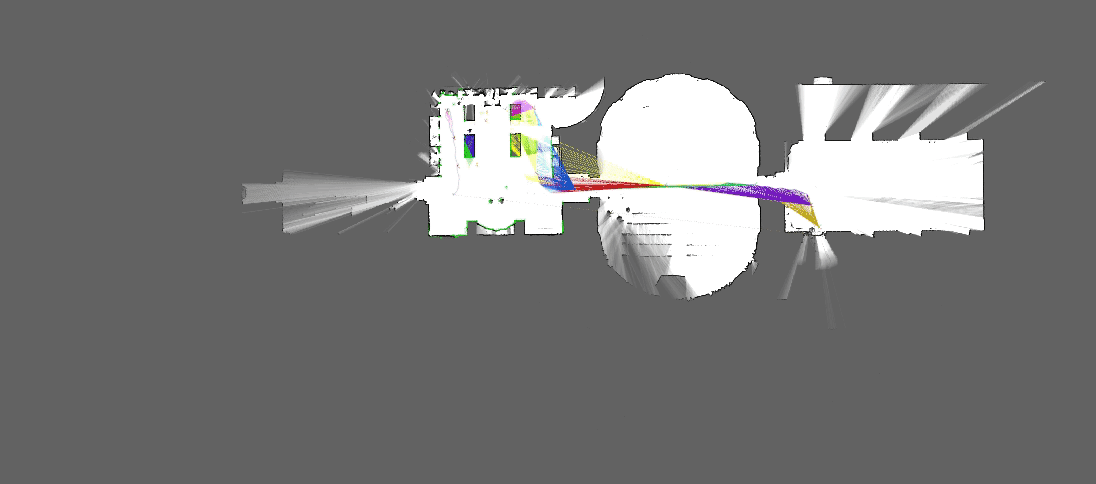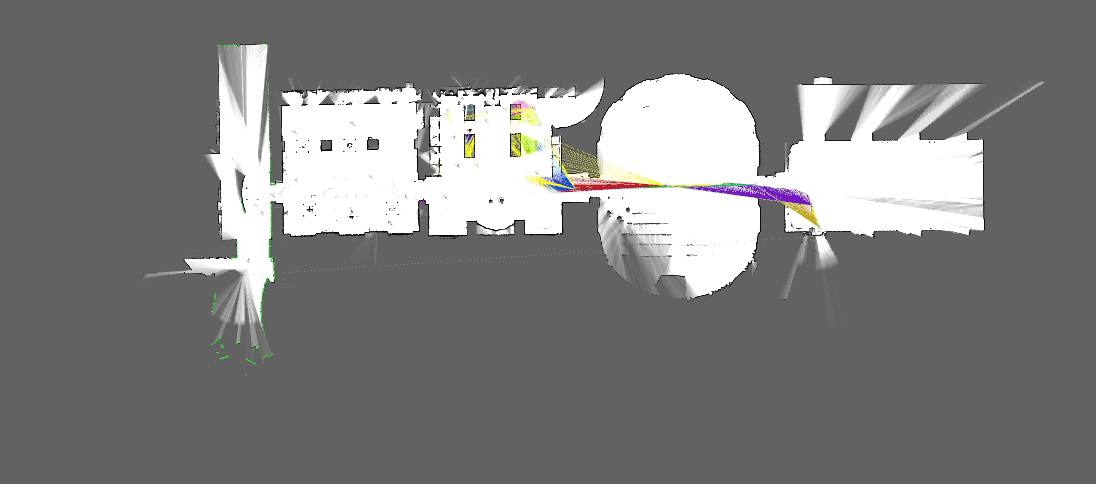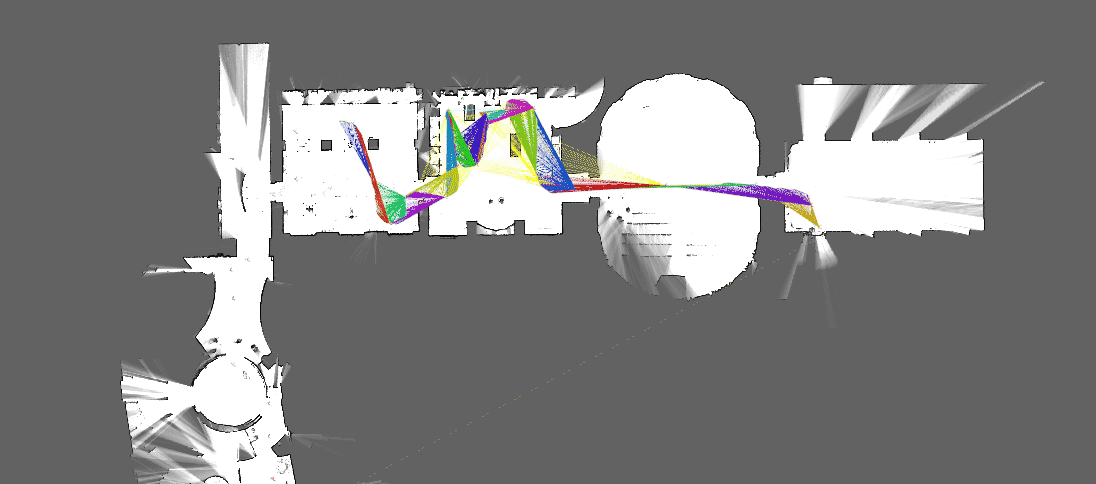
结果:
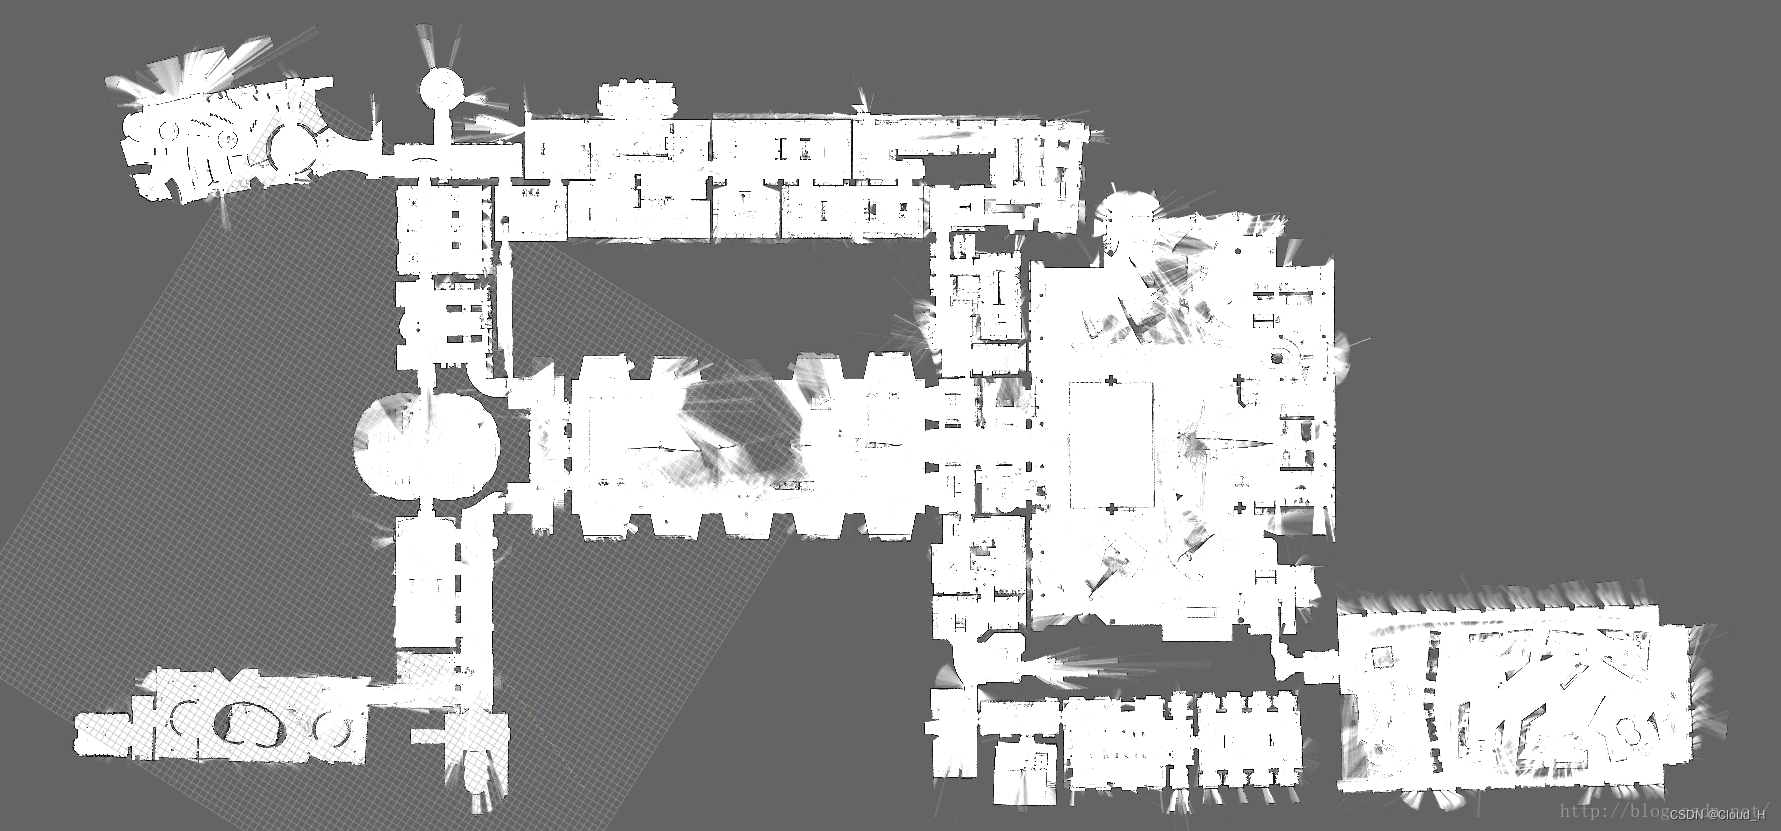
2:纯定位
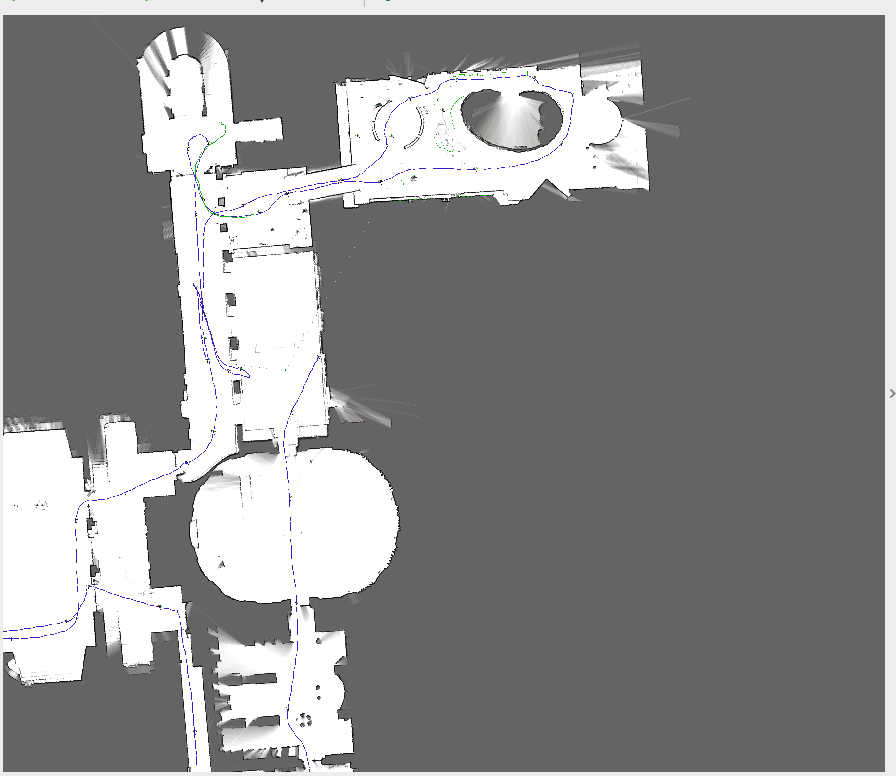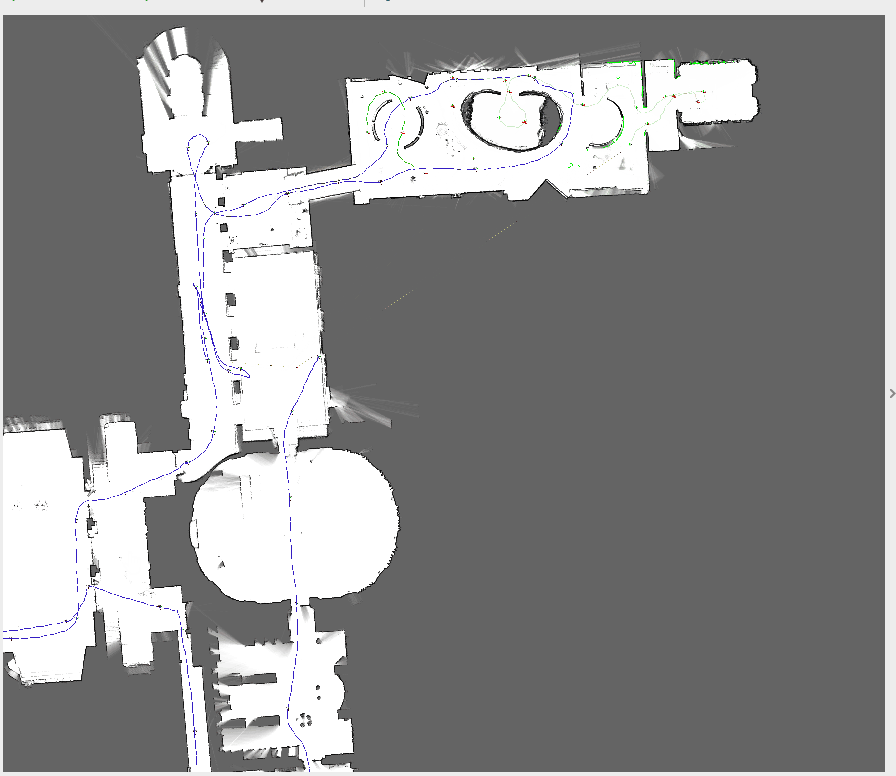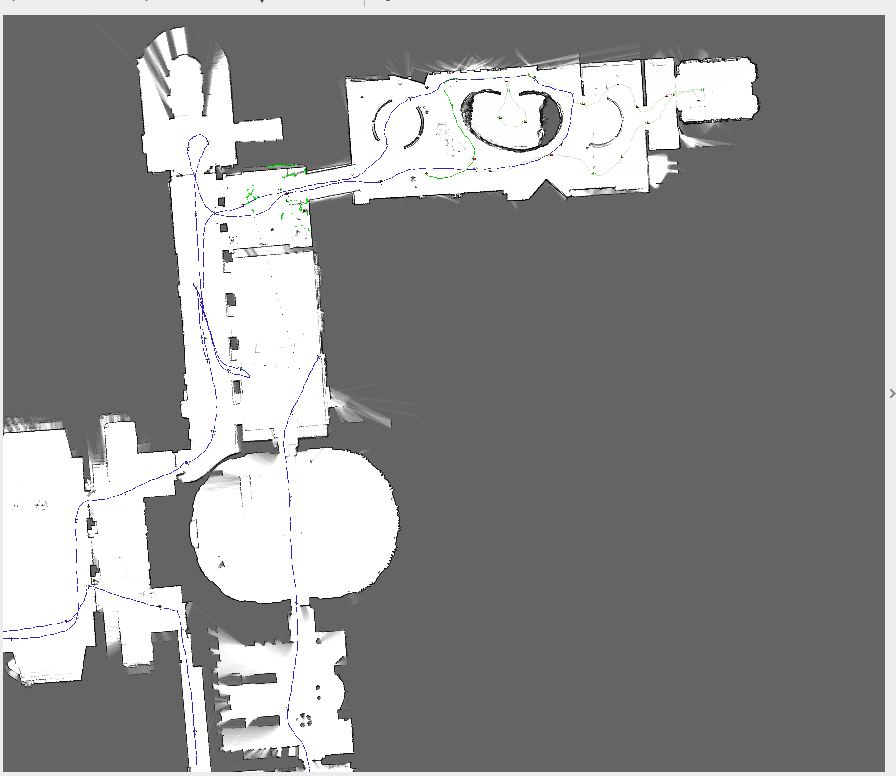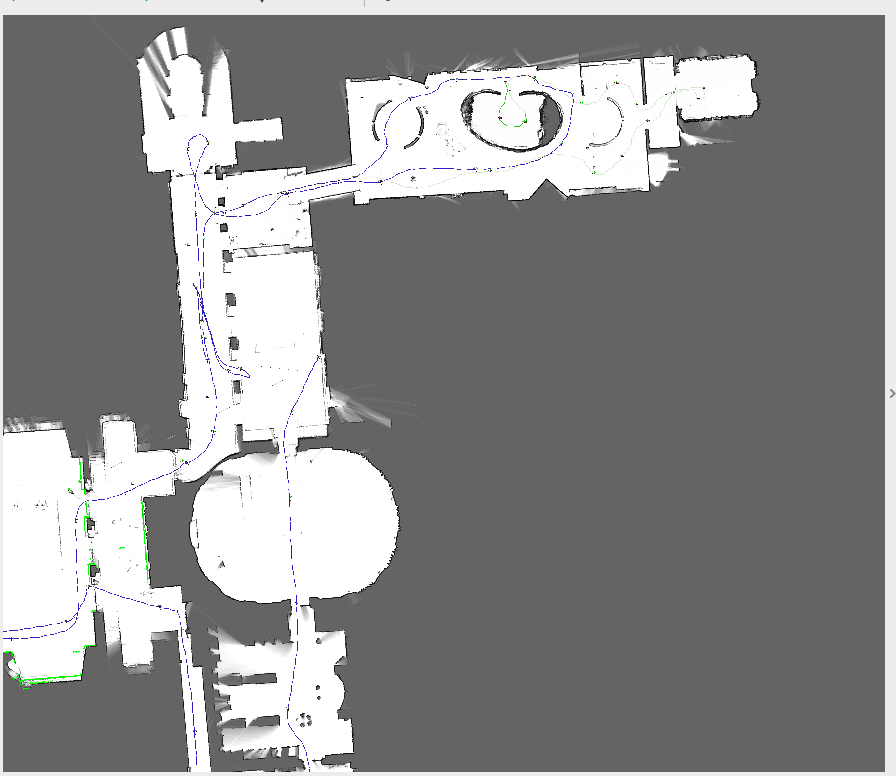
纯定位使用 2 个不同的包。第一个用于建图,第二个用于定位。
wget -P ~/Downloads https://storage.googleapis.com/cartographer-public-data/bags/backpack_2d/b2-2016-04-05-14-44-52.bag

wget -P ~/Downloads https://storage.googleapis.com/cartographer-public-data/bags/backpack_2d/b2-2016-04-27-12-31-41.bag
建图:
roslaunch cartographer_ros offline_backpack_2d.launch bag_filenames:=${HOME}/Downloads/b2-2016-04-05-14-44-52.bag

定位:
roslaunch cartographer_ros demo_backpack_2d_localization.launch \

   load_state_filename:=${HOME}/Downloads/b2-2016-04-05-14-44-52.bag.pbstream \

   bag_filename:=${HOME}/Downloads/b2-2016-04-27-12-31-41.bag
过程:
3:静态地标
此案例在建图过程中加入了landmark数据作为辅助。
wget -P ~/Downloads https://storage.googleapis.com/cartographer-public-data/bags/mir/landmarks_demo_uncalibrated.bag

roslaunch cartographer_mir offline_mir_100_rviz.launch bag_filenames:=${HOME}/Downloads/landmarks_demo_uncalibrated.bag

过程
过程:
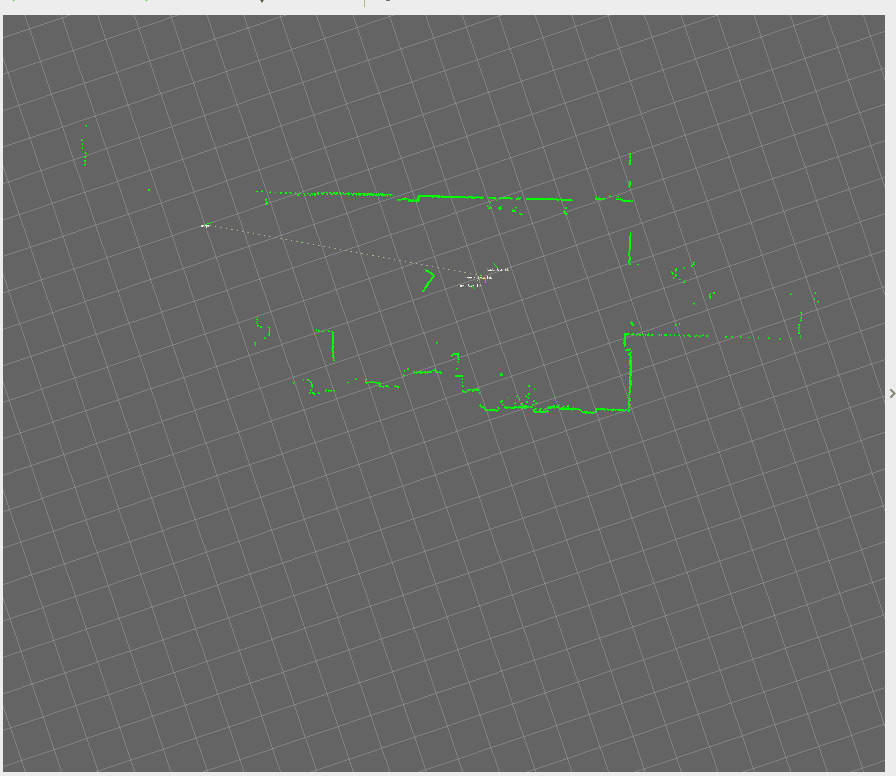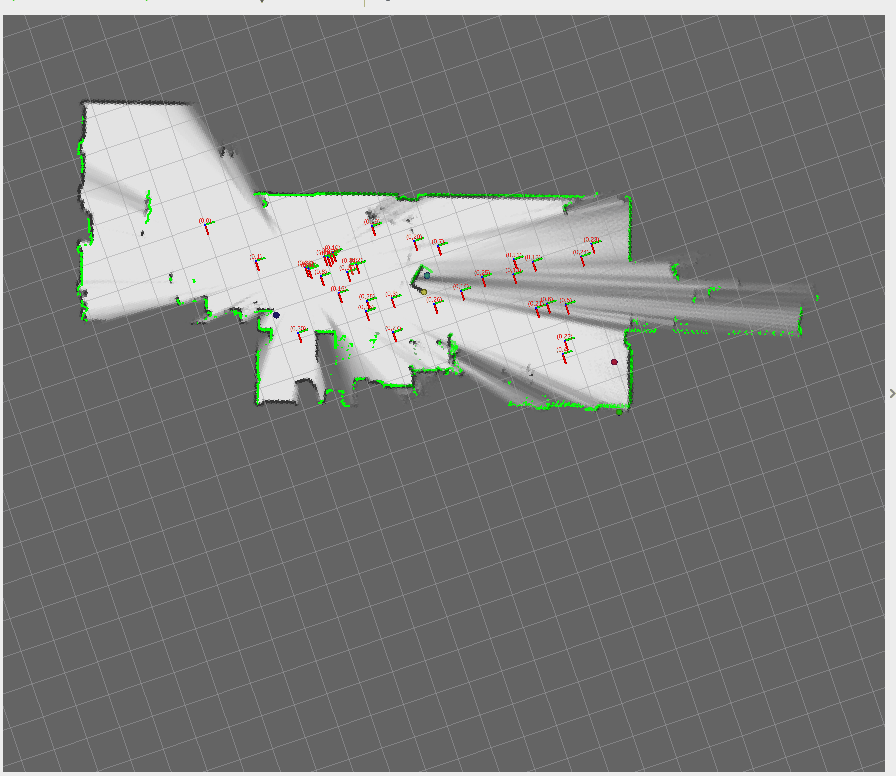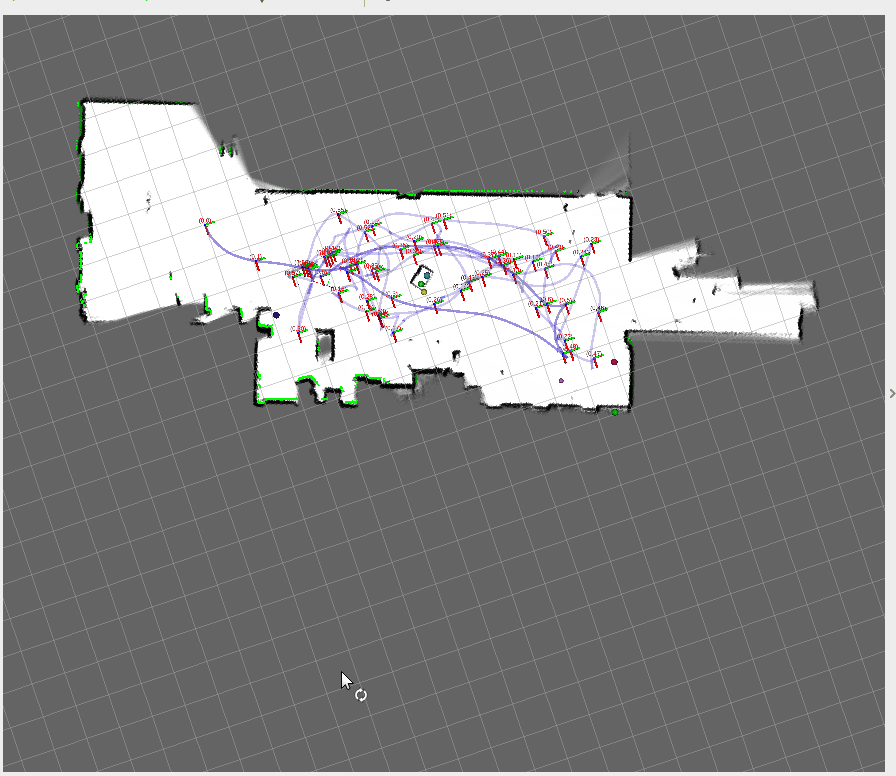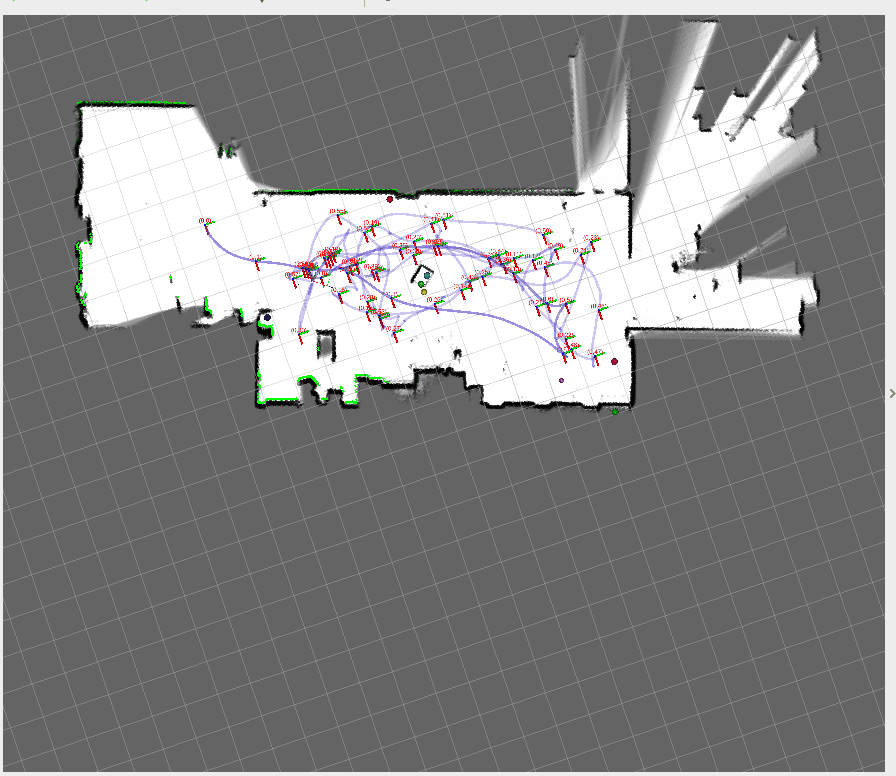
结果:
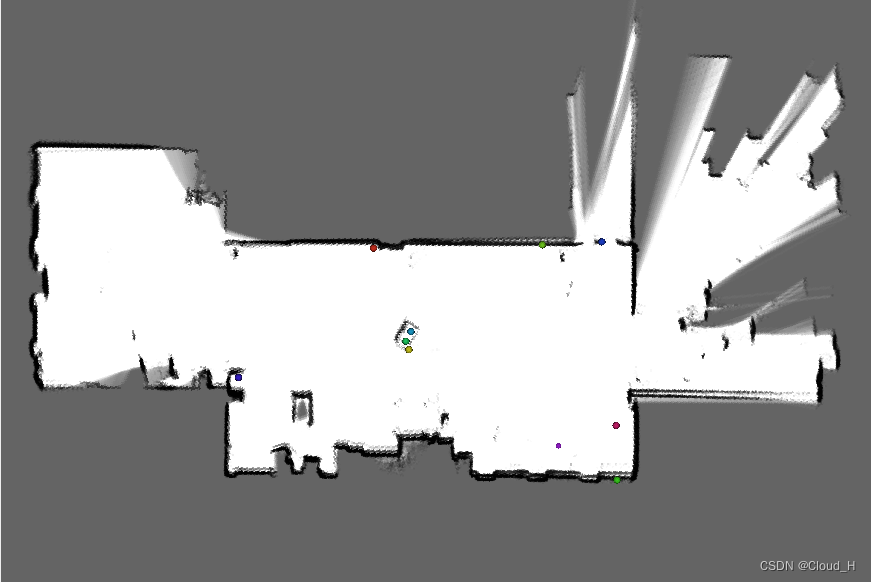
4:Revo LDS
从 Neato Robotics 真空吸尘器的低成本 Revo 激光距离传感器采集的Ros包,纯雷达建图。
wget -P ~/Downloads https://storage.googleapis.com/cartographer-public-data/bags/revo_lds/cartographer_paper_revo_lds.bag

roslaunch cartographer_ros demo_revo_lds.launch bag_filename:=${HOME}/Downloads/cartographer_paper_revo_lds.bag
过程:
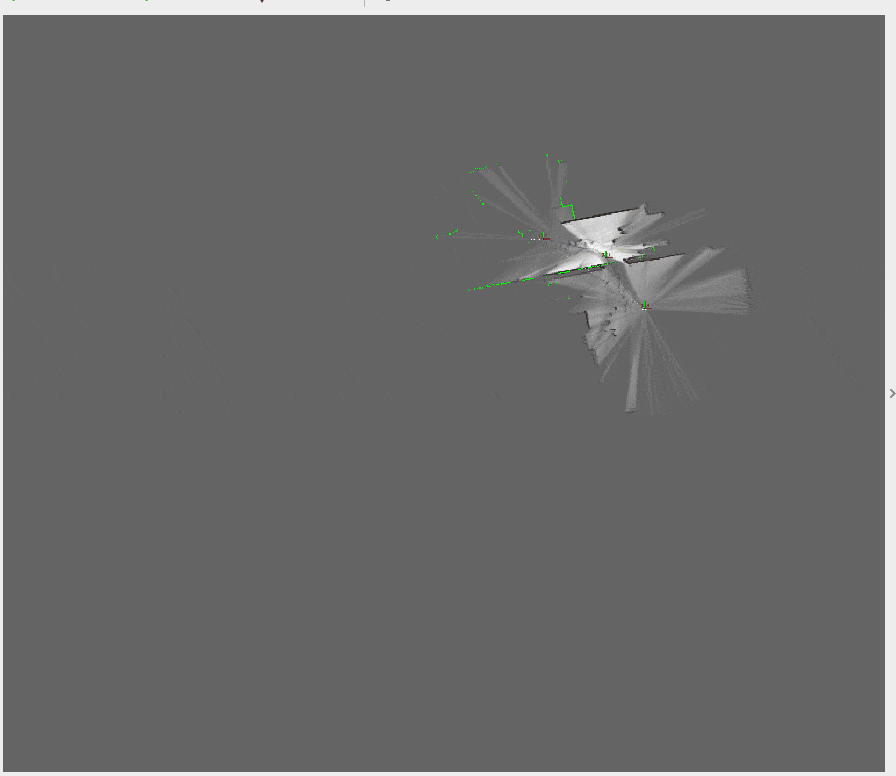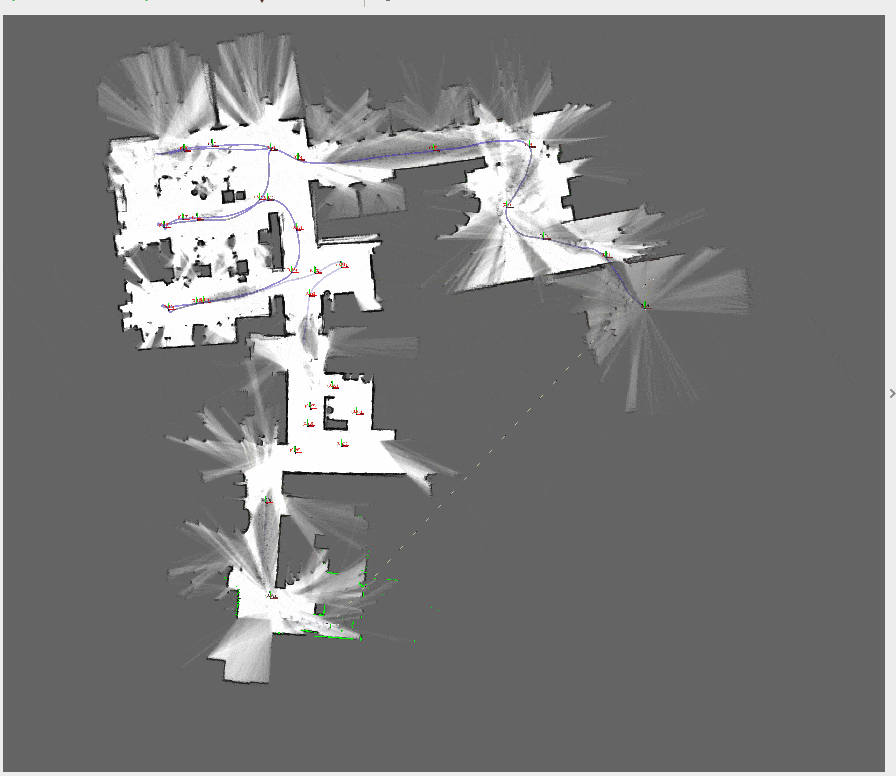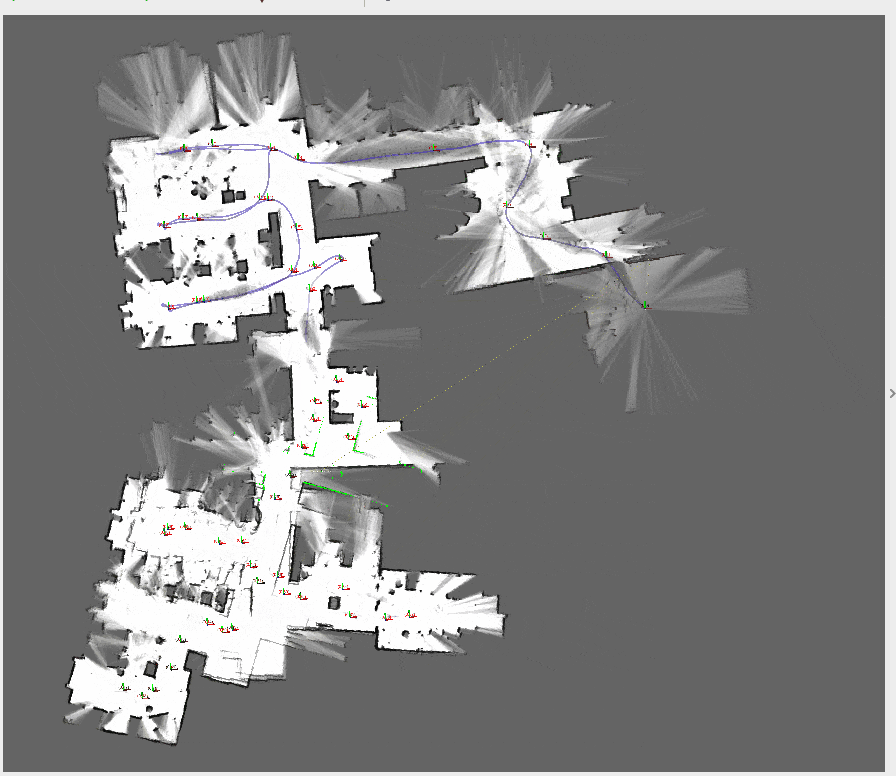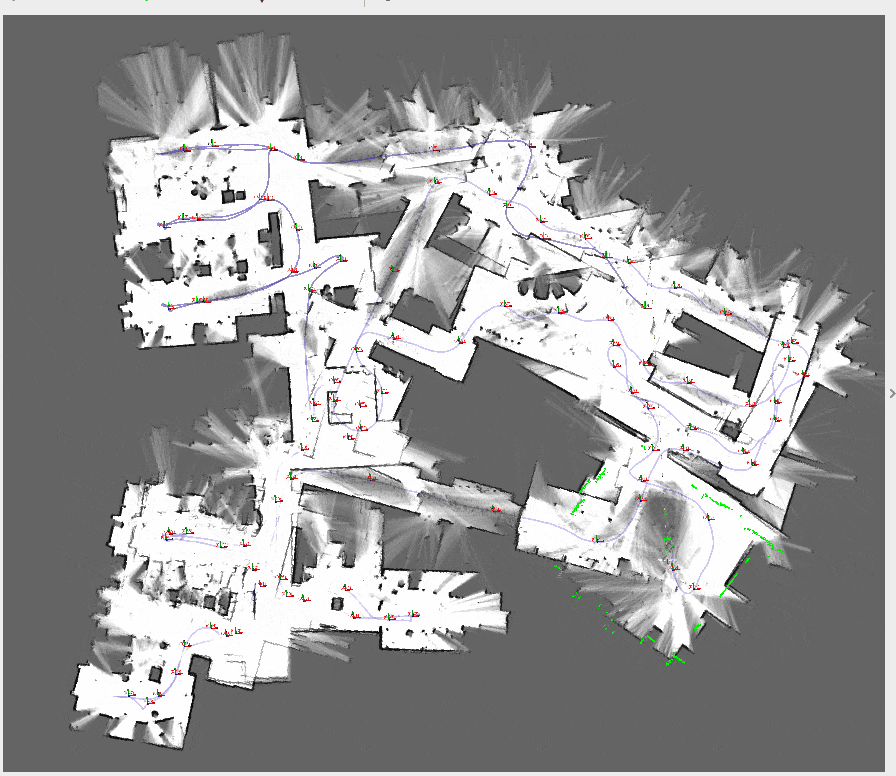
结果:
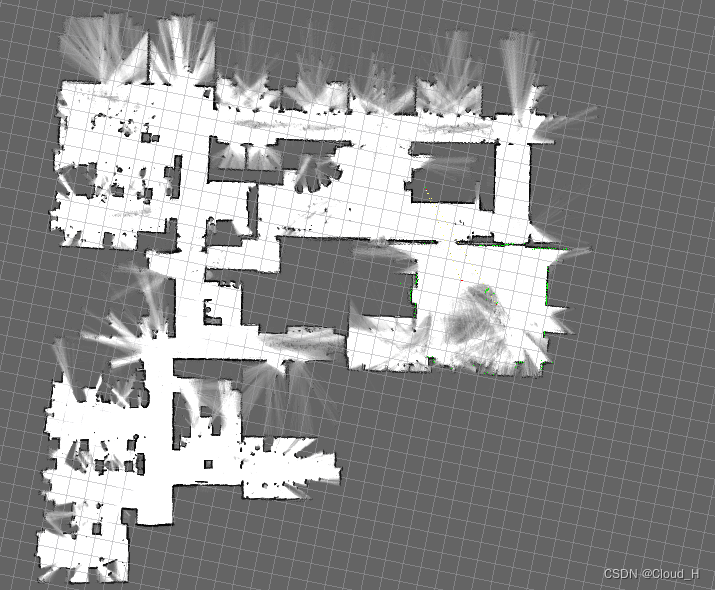
5:PR2
从 Willow Garage 的 PR2 研发机器人采集的Ros包。(这个包有3.7个G,不是必要的话可以不跑该示例)
wget -P ~/Downloads https://storage.googleapis.com/cartographer-public-data/bags/pr2/2011-09-15-08-32-46.bag

roslaunch cartographer_ros demo_pr2.launch bag_filename:=${HOME}/Downloads/2011-09-15-08-32-46.bag
过程:
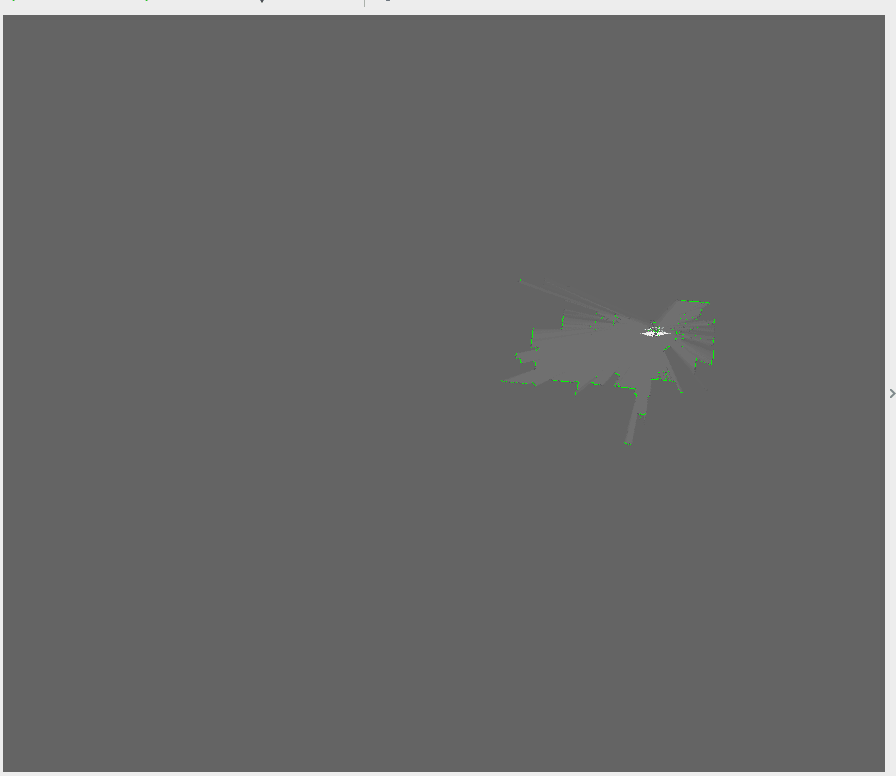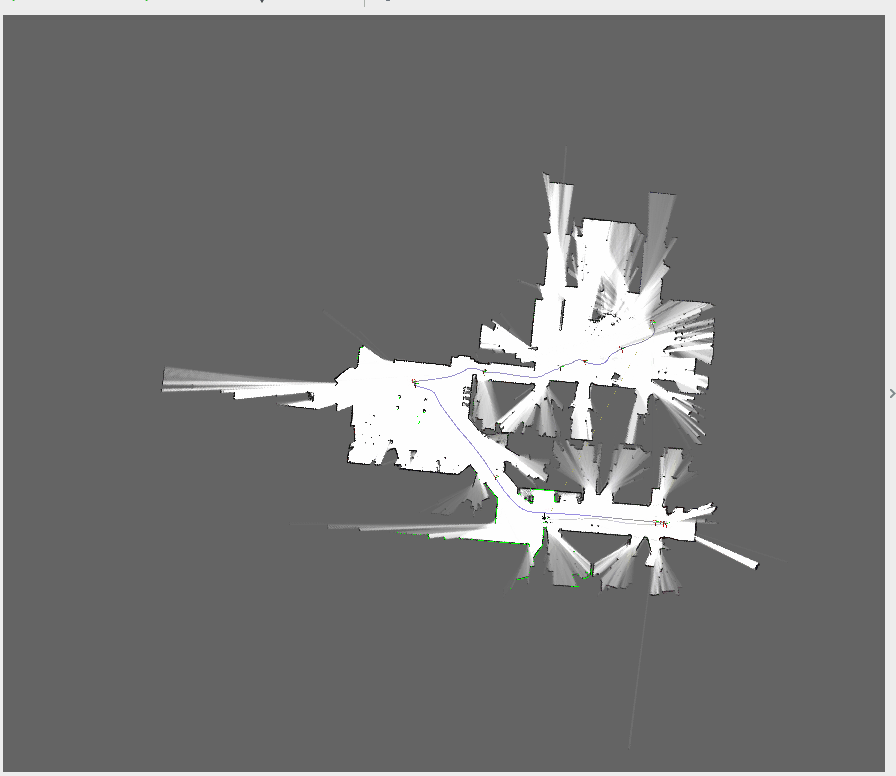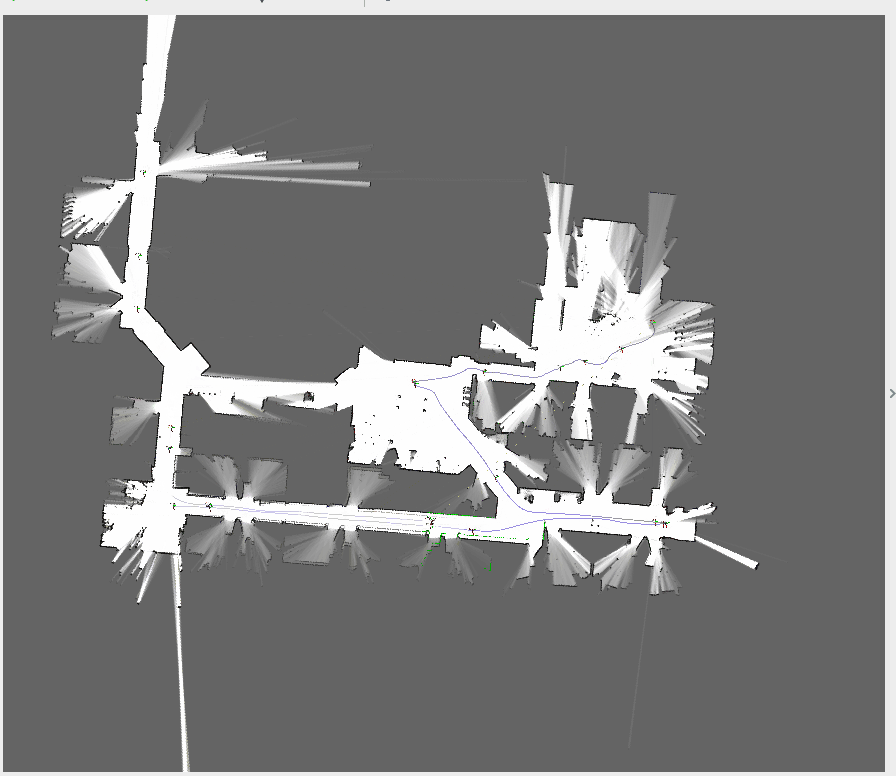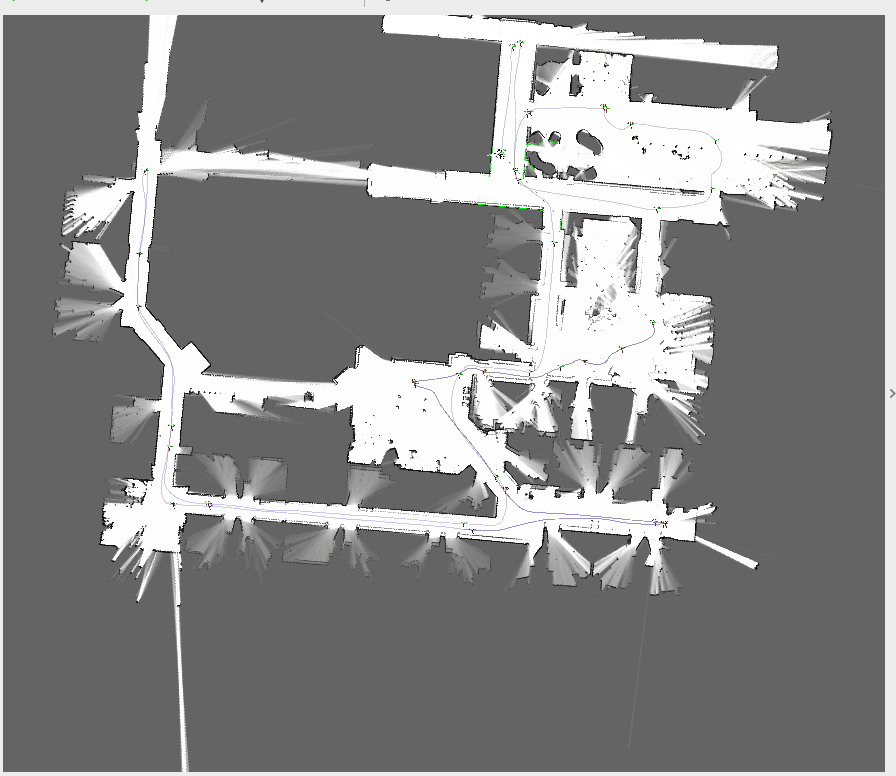
结果:
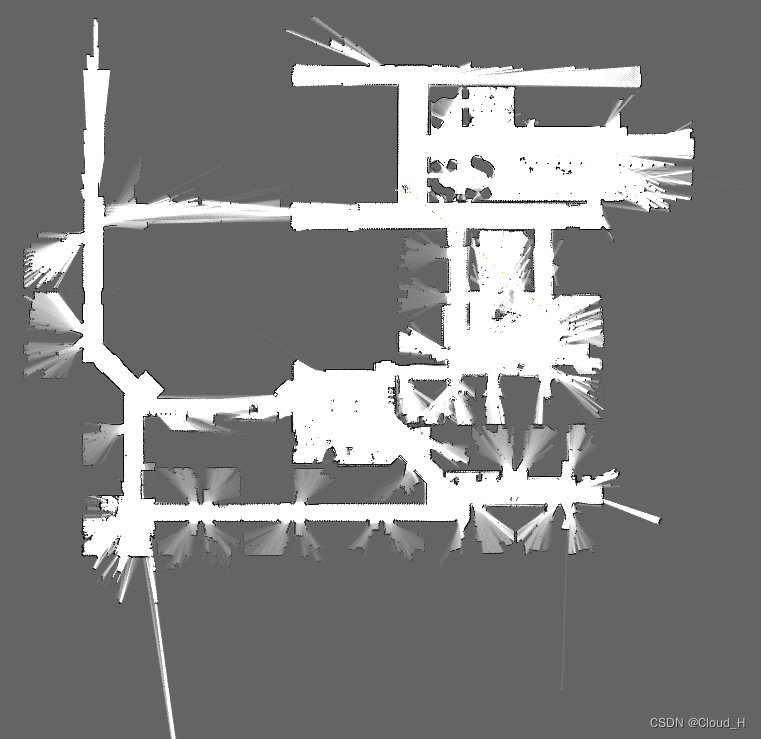
6:Taurob Tracker
从 Taurob Tracker 远程操作机器人采集的Ros包
wget -P ~/Downloads https://storage.googleapis.com/cartographer-public-data/bags/taurob_tracker/taurob_tracker_simulation.bag

roslaunch cartographer_ros demo_taurob_tracker.launch bag_filename:=${HOME}/Downloads/taurob_tracker_simulation.bag
过程:
结果:
【完】
下一节我们将介绍在ros系统中,根据自己的需求发布和订阅传感器消息,给cartographer算法使用。
【cartogarpher_ros】二: 官方Demo的介绍与演示的更多相关文章
- android开源项目之OTTO事件总线(二)官方demo解说
官方demo见 https://github.com/square/otto 注意自己该编译版本为2.3以上,默认的1.6不支持match_parent属性,导致布局文件出错. 另外需要手动添加an ...
- Dubbo系列(3)_官方Demo说明
一.本文目的 通过Dubbo的官方Demo介绍,学会搭建一个简单的Dubbo程序,包括服务端.客户端.接口等. Demo地址:https://github.com/alibaba/dubbo/ ...
- 制作Android Demo GIF:程序演示效果GIF图录制
[转] 制作Android Demo GIF:程序演示效果GIF图录制 在平时写博客或者分享自己写的程序效果的时候经常需要做成GIF图,以下就是介绍几种常用的GIF录制方法: 一.录制工具 1.( ...
- weex官方demo weex-hackernews代码解读(上)
一.介绍 weex 是阿里出品的一个类似RN的框架,可以使用前端技术来开发移动应用,实现一份代码支持H5,IOS和Android.最新版本的weex已默认将vue.js作为前端框架,而weex-hac ...
- 「小程序JAVA实战」运行微信官方demo(四)
转自:https://idig8.com/2018/08/09/xiaochengxu-chuji-04/ 微信官方小程序的demo 介绍 https://mp.weixin.qq.com/cgi-b ...
- Qt5官方demo解析集13——Qt Quick Particles Examples - Image Particles
本系列全部文章能够在这里查看http://blog.csdn.net/cloud_castle/article/category/2123873 接上文 Qt5官方demo解析集12--Qt Quic ...
- Redis总结(五)缓存雪崩和缓存穿透等问题 Web API系列(三)统一异常处理 C#总结(一)AutoResetEvent的使用介绍(用AutoResetEvent实现同步) C#总结(二)事件Event 介绍总结 C#总结(三)DataGridView增加全选列 Web API系列(二)接口安全和参数校验 RabbitMQ学习系列(六): RabbitMQ 高可用集群
Redis总结(五)缓存雪崩和缓存穿透等问题 前面讲过一些redis 缓存的使用和数据持久化.感兴趣的朋友可以看看之前的文章,http://www.cnblogs.com/zhangweizhon ...
- Qt5官方demo解析集28——Extending QML - Signal Support Example
本系列全部文章能够在这里查看http://blog.csdn.net/cloud_castle/article/category/2123873 接上文Qt5官方demo解析集27--Extendin ...
- Qt5官方demo分析集10——Qt Quick Particles Examples - Emitters
此系列的所有文章都可以在这里查看http://blog.csdn.net/cloud_castle/article/category/2123873 前段时间去听了Qt在北京的开发人员大会,感觉QML ...
随机推荐
- CentOS8更换yum源后出现同步仓库缓存失败的问题
1.错误情况更新yum时报错: 按照网上教程,更换阿里源.清华源都还是无法使用.可参考: centos8更换国内源(阿里源)_大山的博客-CSDN博客_centos8更换阿里源icon-default ...
- XCTF练习题---MISC---Excaliflag
XCTF练习题---MISC---Excaliflag flag:3DS{Gr4b_Only_th1s_B1ts} 解题步骤: 1.观察题目,下载附件 2.拿到手以后是一张图片,话不多说,直接上Ste ...
- 利用腾讯云函数部署.Net 5米游社原神每日签到功能
自从GitHub批量禁止滥用Action功能后,项目不得不考虑另外方案执行应用.其中腾讯云函数被大家作为不错的选择(虽然马上也要收费了). 但对于.Net的部署目前资源很少,而且我也没学过bash.在 ...
- 交换机POE技术知识大全
公众号关注 「开源Linux」 回复「学习」,有我为您特别筛选的学习资料~ 一个典型的以太网供电系统,在配线柜里保留以太网交换机设备,用一个带电源供电集线器(Midspan HUB)给局域网的双绞线提 ...
- Centos 7.4_64位系统安装指南
小土豆Linux学习随笔 -- 清听凌雪慕忆 目录 1. 范围 1.1标识 1.2 文档概述 2. 安装环境 3. 安装步骤 4. 注意事项 1. 范围 1.1标识 CentOS 7.4 64位系统安 ...
- 分享一下 Idea 的 scope 功能
分享一下 Idea 的 scope 功能 事情的起因是我在使用 idea 的call hierarchy功能时,觉得它没有像find usage那样有排除功能,并且如果点击了展开全部,当代码中使用了某 ...
- Vulnhub-Tomato靶机实战
前言 靶机下载地址:https://www.vulnhub.com/entry/tomato-1,557/ KALI地址:192.168.94.108 靶机地址:192.168.94.30 一.信息收 ...
- 【PyHacker】编写WAF指纹探测与Sqlmap相结合
使用Python编写探测WAF指纹脚本,再结合到Sqlmap中,这样以后再探测网站时,如果识别到此WAF指纹,就会显示出来.本文属于巡安似海PyHacker系列课程 编写探测识别WAF脚本 00x ...
- k8s中应用GlusterFS类型StorageClass
GlusterFS在Kubernetes中的应用 GlusterFS服务简介 GlusterFS是一个可扩展,分布式文件系统,集成来自多台服务器上的磁盘存储资源到单一全局命名空间,以提供共享文件存储. ...
- unity---动画基础
旧动画系统 using System.Collections; using System.Collections.Generic; using UnityEngine; public class Mo ...