
SSD网络结构
SSD算法,其英文全名是Single Shot MultiBox Detector。
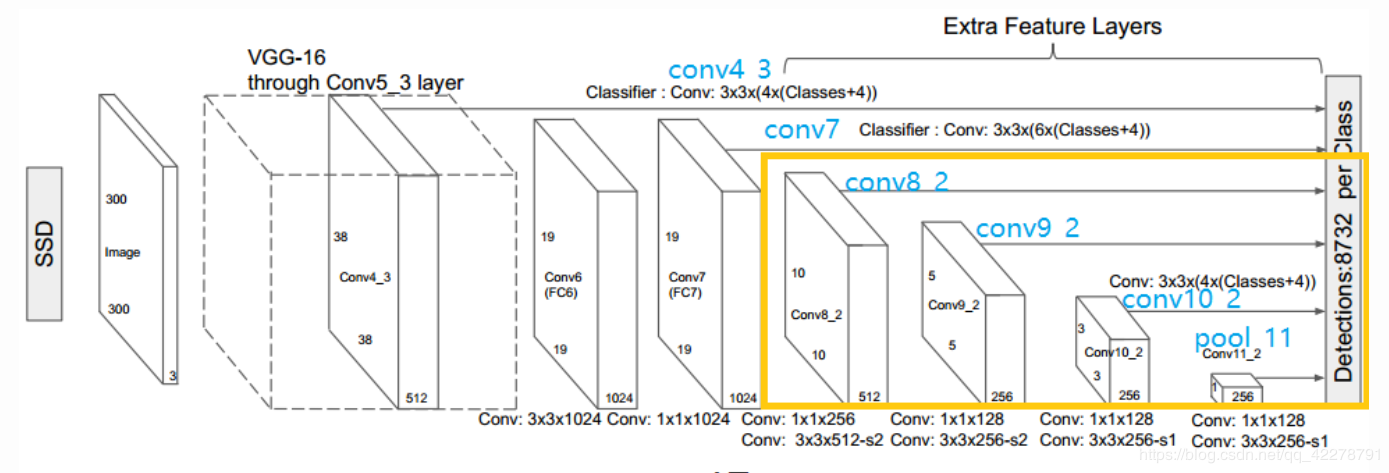
SSD的网络结构流程如下图所示:
SSD总共11个block,相比较于之前的VGG16,改变了第5个block的第4层,第6、7、8卷积层全部去掉,分别增加了红框、黑框、黄框、蓝框。
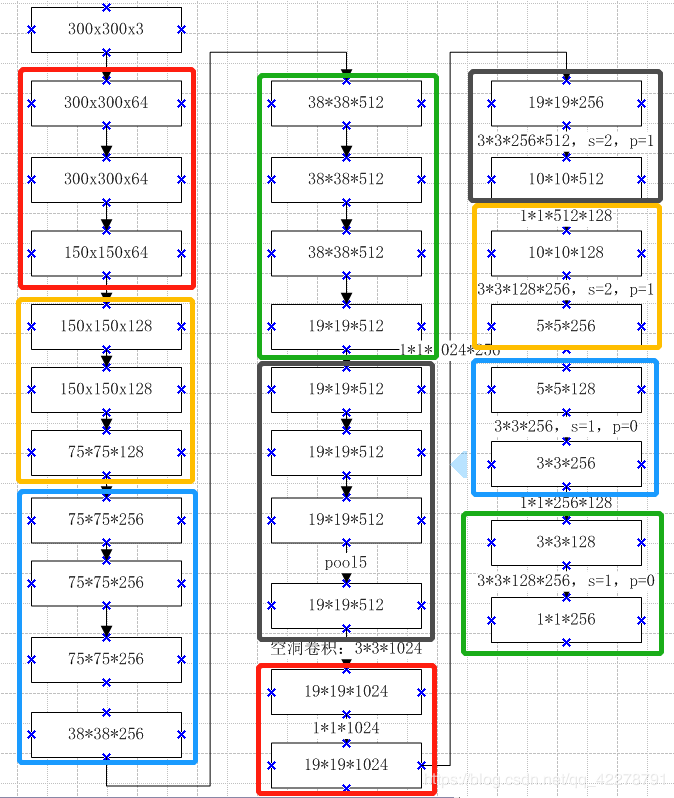
其tensorflow代码如下:
    with tf.variable_scope(scope, 'ssd_300_vgg', [inputs], reuse=reuse):

        # Original VGG-16 blocks.

        net = slim.repeat(inputs, 2, slim.conv2d, 64, [3, 3], scope='conv1')

        end_points['block1'] = net

        net = slim.max_pool2d(net, [2, 2], scope='pool1')

        # Block 2.

        net = slim.repeat(net, 2, slim.conv2d, 128, [3, 3], scope='conv2')

        end_points['block2'] = net

        net = slim.max_pool2d(net, [2, 2], scope='pool2')

        # Block 3.

        net = slim.repeat(net, 3, slim.conv2d, 256, [3, 3], scope='conv3')

        end_points['block3'] = net

        net = slim.max_pool2d(net, [2, 2], scope='pool3')

        # Block 4.

        net = slim.repeat(net, 3, slim.conv2d, 512, [3, 3], scope='conv4')

        end_points['block4'] = net

        net = slim.max_pool2d(net, [2, 2], scope='pool4')

        # Block 5.

        net = slim.repeat(net, 3, slim.conv2d, 512, [3, 3], scope='conv5')

        end_points['block5'] = net

        #注意处

        net = slim.max_pool2d(net, [3, 3], stride=1, scope='pool5')

        # Additional SSD blocks.

        # Block 6: let's dilate the hell out of it!

        #注意处

        net = slim.conv2d(net, 1024, [3, 3], rate=6, scope='conv6')

        end_points['block6'] = net

        net = tf.layers.dropout(net, rate=dropout_keep_prob, training=is_training)

        # Block 7: 1x1 conv. Because the fuck.

        #注意处

        net = slim.conv2d(net, 1024, [1, 1], scope='conv7')

        end_points['block7'] = net

        net = tf.layers.dropout(net, rate=dropout_keep_prob, training=is_training)

        # Block 8/9/10/11: 1x1 and 3x3 convolutions stride 2 (except lasts).

        end_point = 'block8'

        with tf.variable_scope(end_point):

            net = slim.conv2d(net, 256, [1, 1], scope='conv1x1')

            #注意点:实际上相当于下面的卷积操作进行padding了

            net = custom_layers.pad2d(net, pad=(1, 1))

            net = slim.conv2d(net, 512, [3, 3], stride=2, scope='conv3x3', padding='VALID')

        end_points[end_point] = net

        end_point = 'block9'

        with tf.variable_scope(end_point):

            net = slim.conv2d(net, 128, [1, 1], scope='conv1x1')

            #注意点:实际上相当于下面的卷积操作进行padding了

            net = custom_layers.pad2d(net, pad=(1, 1))

            net = slim.conv2d(net, 256, [3, 3], stride=2, scope='conv3x3', padding='VALID')

        end_points[end_point] = net

        end_point = 'block10'

        with tf.variable_scope(end_point):

            net = slim.conv2d(net, 128, [1, 1], scope='conv1x1')

            net = slim.conv2d(net, 256, [3, 3], scope='conv3x3', padding='VALID')

        end_points[end_point] = net

        end_point = 'block11'

        with tf.variable_scope(end_point):

            net = slim.conv2d(net, 128, [1, 1], scope='conv1x1')

            net = slim.conv2d(net, 256, [3, 3], scope='conv3x3', padding='VALID')

        end_points[end_point] = net
设计理念
参考博客:
SSD网络结构的更多相关文章
- SSD(single shot multibox detector)
SSD,全称Single Shot MultiBox Detector,是Wei Liu在ECCV 2016上提出的一种目标检测算法,截至目前是主要的检测框架之一,相比Faster RCNN有明显的速 ...
- AI佳作解读系列(二)——目标检测AI算法集杂谈:R-CNN,faster R-CNN,yolo,SSD,yoloV2,yoloV3
1 引言 深度学习目前已经应用到了各个领域,应用场景大体分为三类:物体识别,目标检测,自然语言处理.本文着重与分析目标检测领域的深度学习方法,对其中的经典模型框架进行深入分析. 目标检测可以理解为是物 ...
- 论文笔记 SSD: Single Shot MultiBox Detector
转载自:https://zhuanlan.zhihu.com/p/33544892 前言 目标检测近年来已经取得了很重要的进展,主流的算法主要分为两个类型(参考RefineDet):(1)two-st ...
- [目标检测]SSD原理
1 SSD基础原理 1.1 SSD网络结构 SSD使用VGG-16-Atrous作为基础网络,其中黄色部分为在VGG-16基础网络上填加的特征提取层.SSD与yolo不同之处是除了在最终特征图上做目标 ...
- 转:SSD详解
原文:http://blog.csdn.net/a8039974/article/details/77592395, http://blog.csdn.net/jesse_mx/article/det ...
- ssd原理及代码实现详解
通过https://github.com/amdegroot/ssd.pytorch,结合论文https://arxiv.org/abs/1512.02325来理解ssd. ssd由三部分组成: ba ...
- 【目标检测】SSD:
slides 讲得是相当清楚了: http://www.cs.unc.edu/~wliu/papers/ssd_eccv2016_slide.pdf 配合中文翻译来看: https://www.cnb ...
- 检测算法简介及其原理——fast R-CNN,faster R-CNN,YOLO,SSD,YOLOv2,YOLOv3
1 引言 深度学习目前已经应用到了各个领域,应用场景大体分为三类:物体识别,目标检测,自然语言处理.本文着重与分析目标检测领域的深度学习方法,对其中的经典模型框架进行深入分析. 目标检测可以理解为是物 ...
- 五、SSD原理(Single Shot MultiBox Detector)
主流的算法主要分为两个类型: (1)tow-stage R-CNN系列算法,其主要思路是先通过启发式方法(selective search)或者CNN网络(RPN)产生一些列稀疏的候选框,然后对这些候 ...
随机推荐
- 【异常】Caused by: java.lang.IllegalStateException: Method has too many Body parameters
出现此异常原因是引文使用feign客户端的时候,参数没有用注解修饰 1.1GET方式错误写法 @RequestMapping(value="/test", method=Reque ...
- signal - 有效信号的清单
描述 (DESCRIPTION) 下面 列出 Linux 支持的 信号. 某些 信号 依赖于 体系结构(architecture). 首先, POSIX.1 描述了 下列 信号. 信号 值 动作 说明 ...
- 转载:HTTP详解
第一部分: 1. HTTP简介 HTTP 协议(HyperText Transfer Protocol,超文本传输协议)是用于从WWW服务器传输超文本到本地浏览器的传送协议.它可以使浏览器更加高效,使 ...
- JavaScript常用技巧之进制转换
一.十进制转二进制 (8).toString(2) 二.二进制转十进制 parseInt("1000",2) 三.获取当前时间戳 // 方法 Date.now() // 对象和操作 ...
- java的BigDecimal比较大小
java的BigDecimal比较大小 //前提为a.b均不能为null if(a.compareTo(b) == -1){ System.out.println("a小于b"); ...
- python常用技巧 — 杂
目录: 1. 找到字符串中的所有数字(python find digits in string) 2. python 生成连续的浮点数(如 0.1, 0.2, 0.3, 0.4, ... , 0.9) ...
- 虚拟机(JVM)如何加载类
首先JVM加载类的一般流程分三步: 加载 链接 初始化 那么是否全部Java类都是这样三步走的方式加载呢?我们可以从Java的数据类型去出发.Java分基本类型和引用类型.其中按照面向对象的特性,一切 ...
- Rectangle类详解
一,概括: 乍一看,可能感觉是一个矩形类,矩形类就是画一个长方形吗??这是我一开始见到这个类的感觉. 其实不是的Rectangle是一个“区域”类,它的最大作用就是定义一个矩形的区域,如果问为什么是矩 ...
- IDEA的骚操作
1.var声明 "jack".var ==>final String name = "jack"; 2.null判空 user.null==>if( ...
- Postgresql物理存储结构
Postgresql目前不支持使用裸设备和块设备. Postgresql的属于 Relation:表示表或索引. Tuple:表示表中的行. Page:表示在磁盘中的数据块. Buffer:表示在内存 ...