
算法导论--最小生成树(Kruskal和Prim算法)
转载出处:勿在浮沙筑高台http://blog.csdn.net/luoshixian099/article/details/51908175
关于图的几个概念定义:
连通图:在无向图中,若任意两个顶点vivi与vjvj都有路径相通,则称该无向图为连通图。
强连通图:在有向图中,若任意两个顶点vivi与vjvj都有路径相通,则称该有向图为强连通图。
连通网:在连通图中,若图的边具有一定的意义,每一条边都对应着一个数,称为权;权代表着连接连个顶点的代价,称这种连通图叫做连通网。
生成树:一个连通图的生成树是指一个连通子图,它含有图中全部n个顶点,但只有足以构成一棵树的n-1条边。一颗有n个顶点的生成树有且仅有n-1条边,如果生成树中再添加一条边,则必定成环。
最小生成树:在连通网的所有生成树中,所有边的代价和最小的生成树,称为最小生成树。
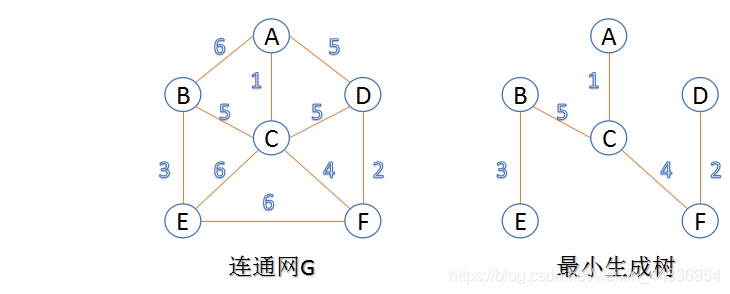
下面介绍两种求最小生成树算法
1.Kruskal算法
此算法可以称为“加边法”,初始最小生成树边数为0,每迭代一次就选择一条满足条件的最小代价边,加入到最小生成树的边集合里。
- 把图中的所有边按代价从小到大排序;
- 把图中的n个顶点看成独立的n棵树组成的森林;
- 按权值从小到大选择边,所选的边连接的两个顶点ui,viui,vi,应属于两颗不同的树,则成为最小生成树的一条边,并将这两颗树合并作为一颗树。
- 重复(3),直到所有顶点都在一颗树内或者有n-1条边为止。
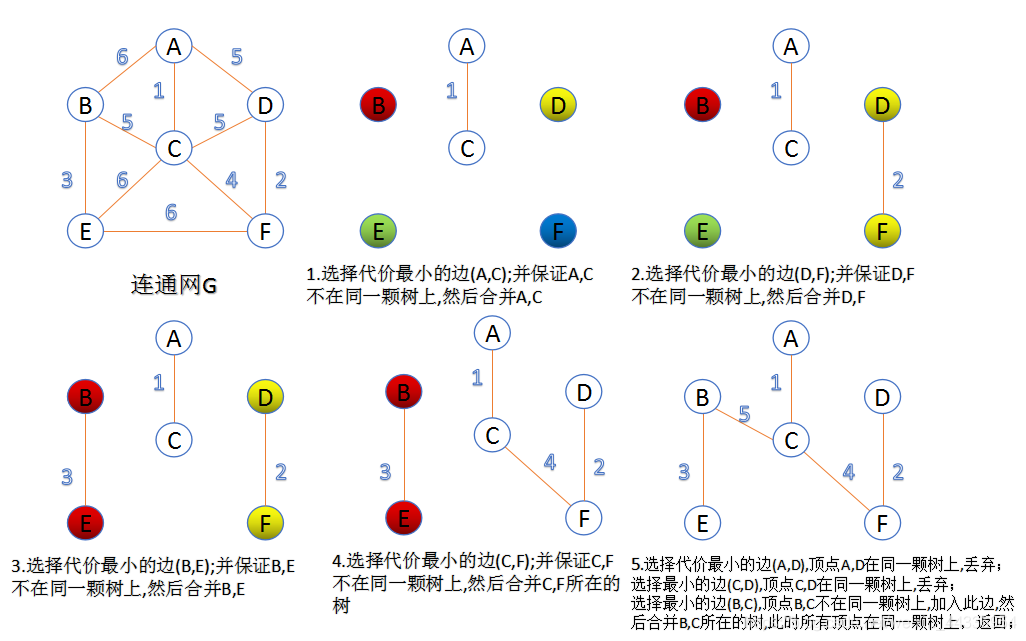
2.Prim算法
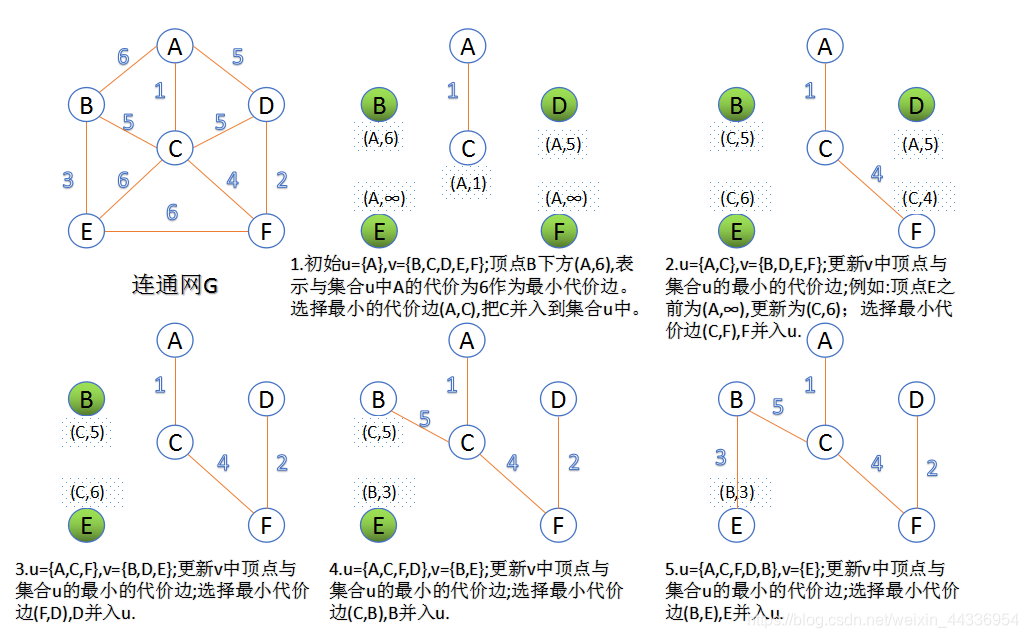
此算法可以称为“加点法”,每次迭代选择代价最小的边对应的点,加入到最小生成树中。算法从某一个顶点s开始,逐渐长大覆盖整个连通网的所有顶点。
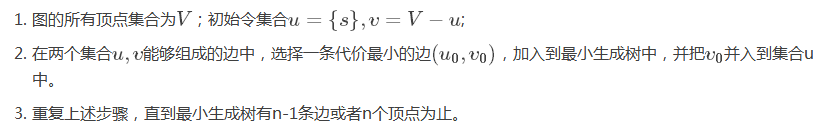
由于不断向集合u中加点,所以最小代价边必须同步更新;需要建立一个辅助数组closedge,用来维护集合v中每个顶点与集合u中最小代价边信息,:
struct

{

  char vertexData   //表示u中顶点信息

  UINT lowestcost   //最小代价

}closedge[vexCounts]
3.完整代码
/************************************************************************

CSDN 勿在浮沙筑高台 http://blog.csdn.net/luoshixian099算法导论--最小生成树(Prim、Kruskal)2016年7月14日

************************************************************************/

#include <iostream>

#include <vector>

#include <queue>

#include <algorithm>

using namespace std;

#define INFINITE 0xFFFFFFFF

#define VertexData unsigned int  //顶点数据

#define UINT  unsigned int

#define vexCounts 6  //顶点数量

char vextex[] = { 'A', 'B', 'C', 'D', 'E', 'F' };

struct node

{

    VertexData data;

    unsigned int lowestcost;

}closedge[vexCounts]; //Prim算法中的辅助信息

typedef struct

{

    VertexData u;

    VertexData v;

    unsigned int cost;  //边的代价

}Arc;  //原始图的边信息

void AdjMatrix(unsigned int adjMat[][vexCounts])  //邻接矩阵表示法

{

    for (int i = 0; i < vexCounts; i++)   //初始化邻接矩阵

        for (int j = 0; j < vexCounts; j++)

        {

            adjMat[i][j] = INFINITE;

        }

    adjMat[0][1] = 6; adjMat[0][2] = 1; adjMat[0][3] = 5;

    adjMat[1][0] = 6; adjMat[1][2] = 5; adjMat[1][4] = 3;

    adjMat[2][0] = 1; adjMat[2][1] = 5; adjMat[2][3] = 5; adjMat[2][4] = 6; adjMat[2][5] = 4;

    adjMat[3][0] = 5; adjMat[3][2] = 5; adjMat[3][5] = 2;

    adjMat[4][1] = 3; adjMat[4][2] = 6; adjMat[4][5] = 6;

    adjMat[5][2] = 4; adjMat[5][3] = 2; adjMat[5][4] = 6;

}

int Minmum(struct node * closedge)  //返回最小代价边

{

    unsigned int min = INFINITE;

    int index = -1;

    for (int i = 0; i < vexCounts;i++)

    {

        if (closedge[i].lowestcost < min && closedge[i].lowestcost !=0)

        {

            min = closedge[i].lowestcost;

            index = i;

        }

    }

    return index;

}

void MiniSpanTree_Prim(unsigned int adjMat[][vexCounts], VertexData s)

{

    for (int i = 0; i < vexCounts;i++)

    {

        closedge[i].lowestcost = INFINITE;

    }

    closedge[s].data = s;      //从顶点s开始

    closedge[s].lowestcost = 0;

    for (int i = 0; i < vexCounts;i++)  //初始化辅助数组

    {

        if (i != s)

        {

            closedge[i].data = s;

            closedge[i].lowestcost = adjMat[s][i];

        }

    }

    for (int e = 1; e <= vexCounts -1; e++)  //n-1条边时退出

    {

        int k = Minmum(closedge);  //选择最小代价边

        cout << vextex[closedge[k].data] << "--" << vextex[k] << endl;//加入到最小生成树

        closedge[k].lowestcost = 0; //代价置为0

        for (int i = 0; i < vexCounts;i++)  //更新v中顶点最小代价边信息

        {

            if ( adjMat[k][i] < closedge[i].lowestcost)

            {

                closedge[i].data = k;

                closedge[i].lowestcost = adjMat[k][i];

            }

        }

    }

}

void ReadArc(unsigned int  adjMat[][vexCounts],vector<Arc> &vertexArc) //保存图的边代价信息

{

    Arc * temp = NULL;

    for (unsigned int i = 0; i < vexCounts;i++)

    {

        for (unsigned int j = 0; j < i; j++)

        {

            if (adjMat[i][j]!=INFINITE)

            {

                temp = new Arc;

                temp->u = i;

                temp->v = j;

                temp->cost = adjMat[i][j];

                vertexArc.push_back(*temp);

            }

        }

    }

}

bool compare(Arc  A, Arc  B)

{

    return A.cost < B.cost ? true : false;

}

bool FindTree(VertexData u, VertexData v,vector<vector<VertexData> > &Tree)

{

    unsigned int index_u = INFINITE;

    unsigned int index_v = INFINITE;

    for (unsigned int i = 0; i < Tree.size();i++)  //检查u,v分别属于哪颗树

    {

        if (find(Tree[i].begin(), Tree[i].end(), u) != Tree[i].end())

            index_u = i;

        if (find(Tree[i].begin(), Tree[i].end(), v) != Tree[i].end())

            index_v = i;

    }

    if (index_u != index_v)   //u,v不在一颗树上,合并两颗树

    {

        for (unsigned int i = 0; i < Tree[index_v].size();i++)

        {

            Tree[index_u].push_back(Tree[index_v][i]);

        }

        Tree[index_v].clear();

        return true;

    }

    return false;

}

void MiniSpanTree_Kruskal(unsigned int adjMat[][vexCounts])

{

    vector<Arc> vertexArc;

    ReadArc(adjMat, vertexArc);//读取边信息

    sort(vertexArc.begin(), vertexArc.end(), compare);//边按从小到大排序

    vector<vector<VertexData> > Tree(vexCounts); //6棵独立树

    for (unsigned int i = 0; i < vexCounts; i++)

    {

        Tree[i].push_back(i);  //初始化6棵独立树的信息

    }

    for (unsigned int i = 0; i < vertexArc.size(); i++)//依次从小到大取最小代价边

    {

        VertexData u = vertexArc[i].u;

        VertexData v = vertexArc[i].v;

        if (FindTree(u, v, Tree))//检查此边的两个顶点是否在一颗树内

        {

            cout << vextex[u] << "---" << vextex[v] << endl;//把此边加入到最小生成树中

        }

    }

}

int main()

{

    unsigned int  adjMat[vexCounts][vexCounts] = { 0 };

    AdjMatrix(adjMat);   //邻接矩阵

    cout << "Prim :" << endl;

    MiniSpanTree_Prim(adjMat,0); //Prim算法,从顶点0开始.

    cout << "-------------" << endl << "Kruskal:" << endl;

    MiniSpanTree_Kruskal(adjMat);//Kruskal算法

    return 0;

}
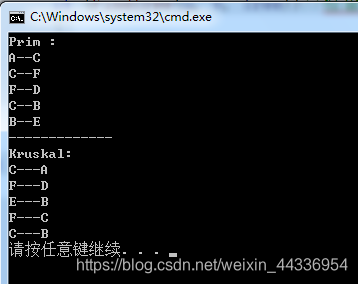
Reference:
数据结构–耿国华
算法导论–第三版
算法导论--最小生成树(Kruskal和Prim算法)的更多相关文章
- 最小生成树——Kruskal与Prim算法
最小生成树——Kruskal与Prim算法 序: 首先: 啥是最小生成树??? 咳咳... 如图: 在一个有n个点的无向连通图中,选取n-1条边使得这个图变成一棵树.这就叫“生成树”.(如下图) 每个 ...
- 最小生成树--Prim算法,基于优先队列的Prim算法,Kruskal算法,Boruvka算法,“等价类”UnionFind
最小支撑树树--Prim算法,基于优先队列的Prim算法,Kruskal算法,Boruvka算法,“等价类”UnionFind 最小支撑树树 前几节中介绍的算法都是针对无权图的,本节将介绍带权图的最小 ...
- 关于最小生成树 Kruskal 和 Prim 的简述(图论)
模版题为[poj 1287]Networking. 题意我就不说了,我就想简单讲一下Kruskal和Prim算法.卡Kruskal的题似乎几乎为0.(●-`o´-)ノ 假设有一个N个点的连通图,有M条 ...
- Kruskal和Prim算法求最小生成树
Kruskal算法求最小生成树 测试数据: 5 6 0 1 5 0 2 3 1 2 4 2 4 2 2 3 1 1 4 1 输出: 2 3 1 1 4 1 2 4 2 0 2 3 思路:在保证不产生回 ...
- 最小生成树(Kruskal和Prim算法)
关于图的几个概念定义: 关于图的几个概念定义: 连通图:在无向图中,若任意两个顶点vi与vj都有路径相通,则称该无向图为连通图. 强连通图:在有向图中,若任意两个顶点vi与vj都有路 ...
- 最小生成树的kruskal、prim算法
kruskal算法和prim算法 都说 kruskal是加边法,prim是加点法 这篇解释也不错:这篇 1.kruskal算法 因为是加边法,所以这个方法比较合适稀疏图.要码这个需要先懂并查集.因为我 ...
- 1.1.2最小生成树(Kruskal和Prim算法)
部分内容摘自 勿在浮沙筑高台 http://blog.csdn.net/luoshixian099/article/details/51908175 关于图的几个概念定义: 连通图:在无向图中,若任意 ...
- 算法设计和分析(Prim算法构建最小生成树)
问题: 给定无向图G(N,M)表明图G有N个顶点,M条边,通过Prim算法构造一个最小生成树 分析: 算法流程: 构造好的最小生成树就是step6 运行代码: #include<cstdio&g ...
- 【算法导论C++代码】Strassen算法
简单方阵矩乘法 SQUARE-MATRIX-MULTIPLY(A,B) n = A.rows let C be a new n*n natrix to n to n cij = to n cij=ci ...
随机推荐
- Win10版《芒果TV》全平台直播第89届奥斯卡颁奖典礼,特设第二演播室带来一手资讯
芒果TV为所有中国影迷们带来的:今年的奥斯卡直播与往年格外不同,为了让网友们观看这场盛典得到多维度体验,不管是来看热闹的还是看门道的都看得开心尽兴,芒果TV特设第二演播室,为大家带来第一手新鲜热辣的现 ...
- CSS技巧分享:如何用css制作横排二级下拉菜单
原文:CSS技巧分享:如何用css制作横排二级下拉菜单 导航菜单是每个网站所必备的功能,也是每个学习制作网站的朋友所必须接触的,如何用css样式制作一个简单漂亮的二级下拉菜单呢,下来小编就一步一步教大 ...
- Tobject 类解析
TObject = class //创建 constructor Create; //释放 procedure Free; //初始化实列 class functi ...
- QML于C++交互之信号与槽(signal&slot )
connect c++ SIGNAL with QML SLOT 简介 QML 与 C++ 混合编程时,总结了一下qml和c++互相直接调用.及信号与槽连接 的几种情况,详细使用情况看示例代码 所有的 ...
- 谷歌推出全新Android开发语言Sky:让App更流畅
土豆网同步更新:http://www.tudou.com/plcover/VHNh6ZopQ4E/ 使用HTML 创建Mac OS App 视频教程. 官方QQ群: (1)App实践出真知 434 ...
- linux下mysql定时备份
1. 在服务器上建立备份文件的存放文件夹 sudo mkdir /usr/local/dbbackup 2. 编写备份脚本 vi dbbackup.sh 在里面编写如下内容 mysqldump -ur ...
- [java代码库]-简易计算器(第一种)
简易计算器(效果如图所示) 第一种方案:采用Javascript+html完成计算器,支持+-*/,结果显示不允许使用input输入域(可以考虑使用<span>) <html> ...
- SPOJ130_Rent your airplane and make money_单调队列DP实现
题意比较简单,状态转移方程也比较容易得出: f[i]=max{ f [ j ] }+p[i],(j的结束时间在i开始时间之前) 若i开始之前没有结束的j,则f[i]=p[i]; 因数据量太大(n< ...
- 在.NET Core 3.0中的WPF中使用IOC图文教程
我们都知道.NET Core 3.0已经发布了第六个预览版,我们也知道.NET Core 3.0现在已经支持创建WPF项目了,刚好今天在写一个代码生成器的客户端的时候用到了WPF,所以就把WPF创建以 ...
- 关于学习js的Promise的心得体会
最近一直在研究js的Promise对象,其中有一篇blog写得比较通俗易懂,转发如下: http://www.cnblogs.com/lvdabao/p/es6-promise-1.html 参照上面 ...