
[SLAM] 02 Some algorithms of 3D reconstruction
链接:http://www.zhihu.com/question/29885222/answer/100043031
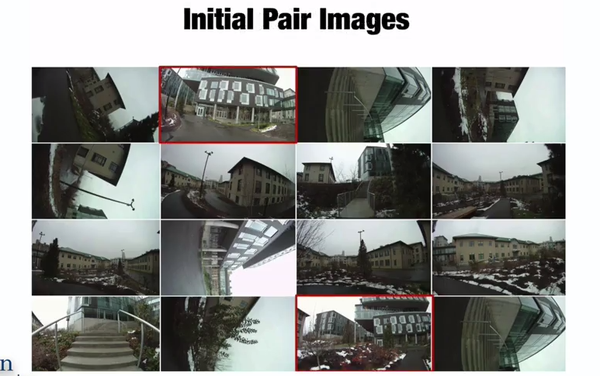
1, 首先对某一场景多角度多位置得到很多初始数据,选择其中的某两个来初始化,选定其中一个为空间原点。
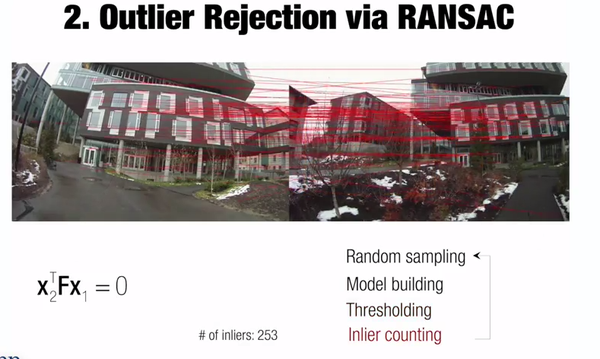
2. 通过SIFT ,SURF等特征点查找匹配之后,用 8点法 和 RANSAC,多次计算两张图之间的Fundamental Matrix,选择其中最好的一个。
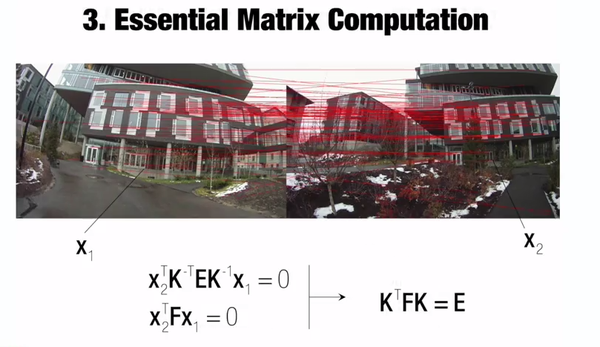
3. 用F-matrix 计算 Essential-matrix
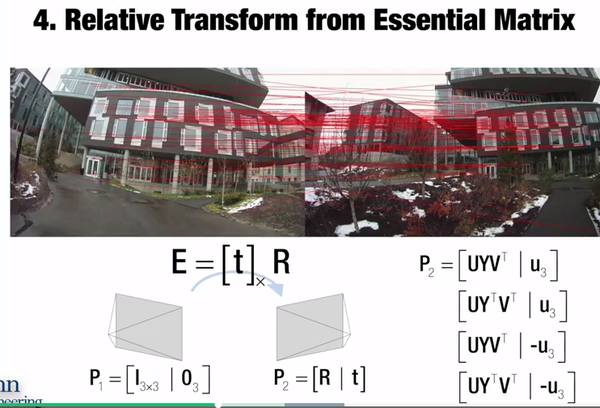
<img src="https://pic3.zhimg.com/ce0c15835abe5cd520d8c70945ce0232_b.png" data-rawwidth="809" data-rawheight="468" class="origin_image zh-lightbox-thumb" width="809" data-original="https://pic3.zhimg.com/ce0c15835abe5cd520d8c70945ce0232_r.png">4, 用E-matrix计算相机的R和T,需要用SVD分解,因为orientation R是一个正交阵。
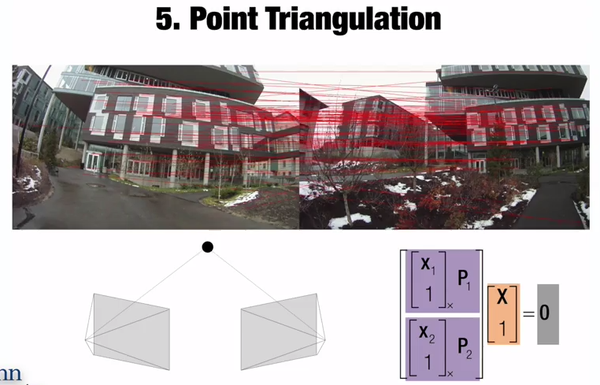
<img src="https://pic1.zhimg.com/6bf0b539b963550054d874f9697524f8_b.png" data-rawwidth="742" data-rawheight="504" class="origin_image zh-lightbox-thumb" width="742" data-original="https://pic1.zhimg.com/6bf0b539b963550054d874f9697524f8_r.png">5, 得到两个相机之间的P矩阵之后,通过对应点,用Triangulation计算对应点的空间坐标。
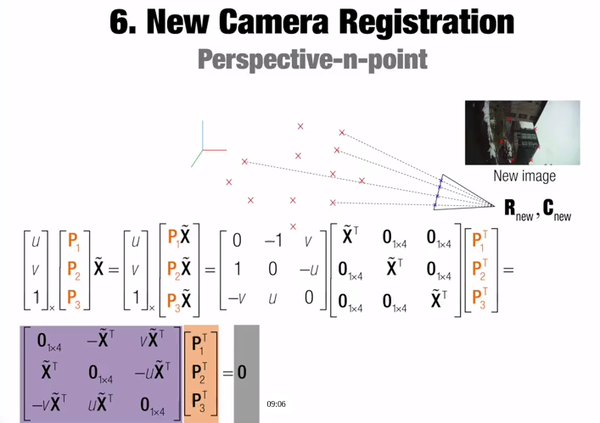
<img src="https://pic4.zhimg.com/e0b6757903e37599abf74fa0f30f7d0f_b.png" data-rawwidth="762" data-rawheight="489" class="origin_image zh-lightbox-thumb" width="762" data-original="https://pic4.zhimg.com/e0b6757903e37599abf74fa0f30f7d0f_r.png">6. 第三个位置的照片,直接根据已有的上步计算的点,与第三个位置图片上点的对应关系,计算P矩阵。
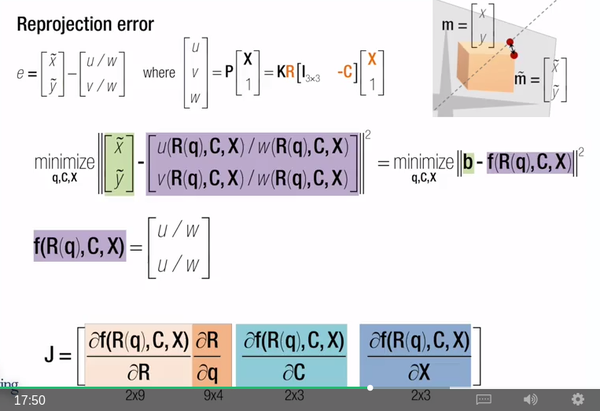
<img src="https://pic3.zhimg.com/08a972d34f7fa4f69bc6730324362b3e_b.png" data-rawwidth="631" data-rawheight="503" class="origin_image zh-lightbox-thumb" width="631" data-original="https://pic3.zhimg.com/08a972d34f7fa4f69bc6730324362b3e_r.png">
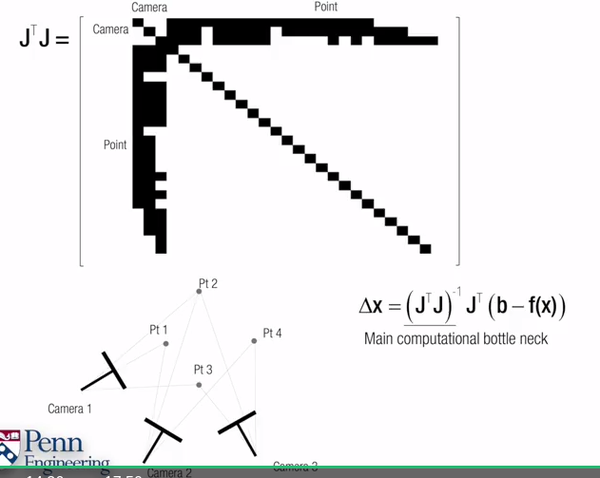
------------------------------------------------------------------------------------------------------------
推荐宾大Shi Jianbo教授在Coursera上的公开课 Robotics:Perception
上面所有的截图都来自他最后一次课的视频讲义截图
https://www.coursera.org/learn/robotics-perception/home/welcome
配合视觉圣经 Multiple View Geometry来看简直完美。Ransac, Bundle-adjustment, 2-View, Homography全部都有。一共四周,有线性代数基础(主要是SVD用来解线性方程),作业用Matlab.
第一周作业: Dolly Zoom
第二周作业: 平面摄影几何,广告牌在视频中的投影,类似2D增强现实
第三周作业: 在平面Barcode上通过sift检测特征点,通过H矩阵计算相机位置,做3D增强现实
第四周作业: 3D重建
[SLAM] 02 Some algorithms of 3D reconstruction的更多相关文章
- [SLAM] 02. Some basic algorithms of 3D reconstruction
链接:http://www.zhihu.com/question/29885222/answer/100043031 三维重建 3D reconstruction的一个算法思路介绍,帮助理解 首先一切 ...
- Camera Calibration and 3D Reconstruction
3D RECONSTRUCTION WITH OPENCV AND POINT CLOUD LIBRARY http://stackoverflow.com/questions/19205557/op ...
- Multi-View 3D Reconstruction with Geometry and Shading——Part-2
From PhDTheses Multi-View 3D Reconstruction with Geometry and Shading 我们的主要目标是只利用图像中的信息而没有额外的限制或假设来得 ...
- Multi-View 3D Reconstruction with Geometry and Shading——Part-1
From PhDTheses Multi-View 3D Reconstruction with Geometry and Shading 计算机视觉的主要任务就是利用图像信息能智能理解周围的世界. ...
- Real-time 3D Reconstruction using Kinect
http://jiakaizhang.com/project/real-time-3d-reconstruction/ Real-time 3D Reconstruction using Kinect ...
- 视觉SLAM的数学基础 第一篇 3D空间的位置表示
视觉SLAM中的数学基础 第一篇 3D空间的位置表示 前言 转眼间一个学期又将过去,距离我上次写<一起做RGBD SLAM>已经半年之久.<一起做>系列反响很不错,主要由于它为 ...
- 本人AI知识体系导航 - AI menu
Relevant Readable Links Name Interesting topic Comment Edwin Chen 非参贝叶斯 徐亦达老板 Dirichlet Process 学习 ...
- AI资源对接需求汇总:第3期
更好的阅读体验,请查看首发原文链接:AI资源对接需求汇总:第3期 平台介绍 平台由人工智能领域几个知名原创公众号发起,总读者约25万. 主要面向人工智能领域的从业者,涵盖图像处理.三维计算机视觉.机器 ...
- [SLAM] 01 "Simultaneous Localization and Mapping" basic knowledge
发信人: leecty (Terry), 信区: ParttimeJobPost标 题: 创业公司招SLAM 算法工程师发信站: 水木社区 (Thu Jun 16 19:18:24 2016), 站内 ...
随机推荐
- RecyclerView的使用
什么是RecyclerView RecyclerView是Android 5.0 materials design中的组件之一,相应的还有CardView.Palette等.看名字我们 ...
- linux服务器调整参数支持高并发
服务端调整系统的参数,在/etc/sysctl.conf中: ◦net.core.somaxconn = 2048◦net.core.rmem_default = 262144◦net.core.wm ...
- 通过生产者消费者模式例子讲解Java基类方法wait、notify、notifyAll
wait(),notify()和notifyAll()都是Java基类java.lang.Object的方法. 通俗解释wait():在当前线程等待其它线程唤醒.notify(): 唤醒一个线程正在等 ...
- Linux文件和windows文件在 换行符的区别
Linux或Unix文件,和windows文件,在来回处理时,如果不注意 换行符的区别,可能导致程序错误!!!深刻的教训.... 在早期的打印机时代,开始新的一行要占用两个字符的时间.如果到了一行的结 ...
- Mac上编译libimobiledevice库
0.准备工作: 使用brew或Mac Ports安装:libgnutls or openssl. libplist .libusb.libusbmuxd 1.下载代码: 下载地址:https://gi ...
- 学习之路三十九:新手学习 - Windows API
来到了新公司,一开始就要做个程序去获取另外一个程序里的数据,哇,挑战性很大. 经过两周的学习,终于搞定,主要还是对Windows API有了更多的了解. 文中所有的消息常量,API,结构体都整理出来了 ...
- 在SpringMVC中获取request对象的几种方式
1.最简单的方式(注解法) @Autowired private HttpServletRequest request; 2.最麻烦的方法 a. 在web.xml中配置一个监听 <listene ...
- Jconsole加载Jtop插件
Jconsole加载Jtop插件http://automationqa.com/forum.php?mod=viewthread&tid=3719&fromuid=2
- Spark1.0新特性-->Spark SQL
Spark1.0出来了,变化还是挺大的,文档比以前齐全了,RDD支持的操作比以前多了一些,Spark on yarn功能我居然跑通了.但是最最重要的就是多了一个Spark SQL的功能,它能对RDD进 ...
- apk签名
参考:http://stackoverflow.com/questions/13578134/how-to-automate-keystore-generation-using-the-java-ke ...