
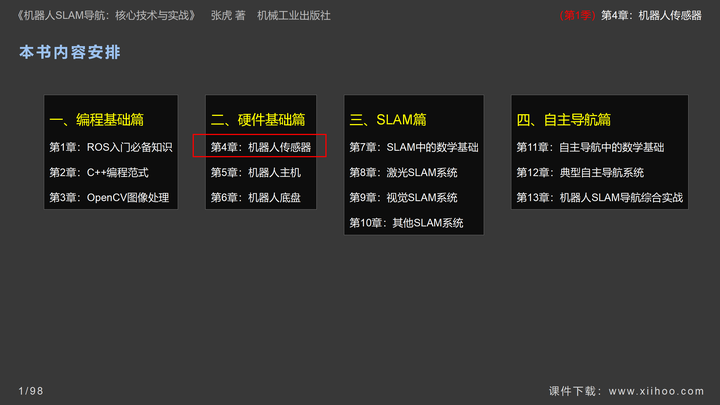
《机器人SLAM导航核心技术与实战》第1季:第4章_机器人传感器
《机器人SLAM导航核心技术与实战》第1季:第4章_机器人传感器
- 先 导 课
- 第 1 季 : 快 速 梳 理 知 识 要 点 与 学 习 方 法
- 第 2 季 : 详 细 推 导 数 学 公 式 与 代 码 解 析
- 第 3 季 : 代 码 实 操 以 及 真 实 机 器 人 调 试
- 答 疑 课
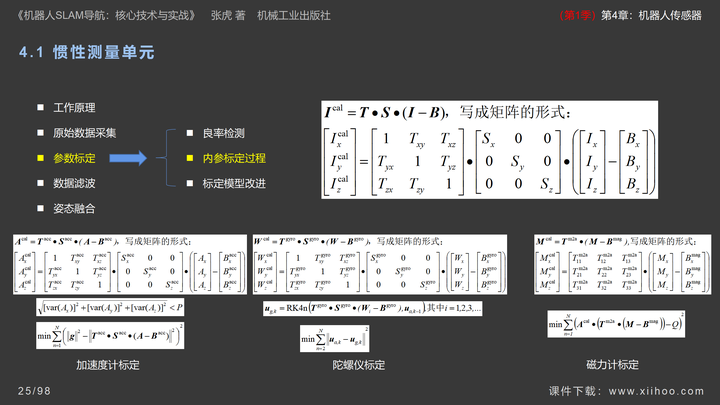
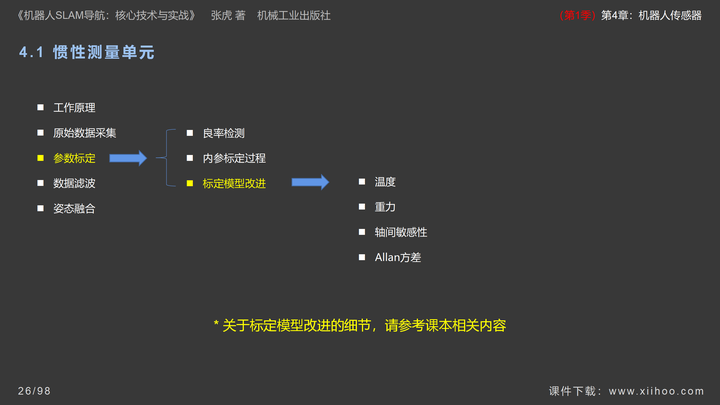
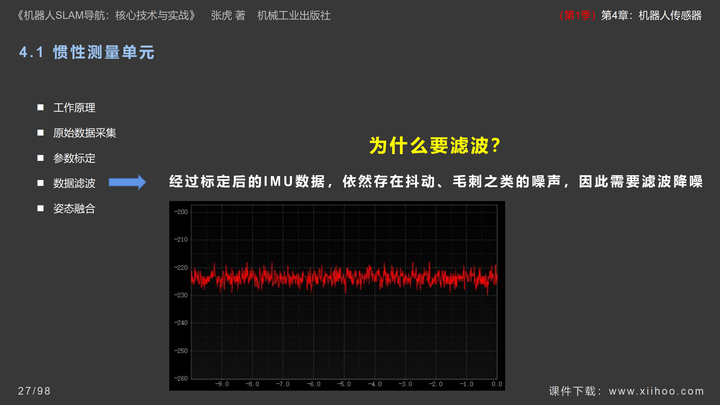
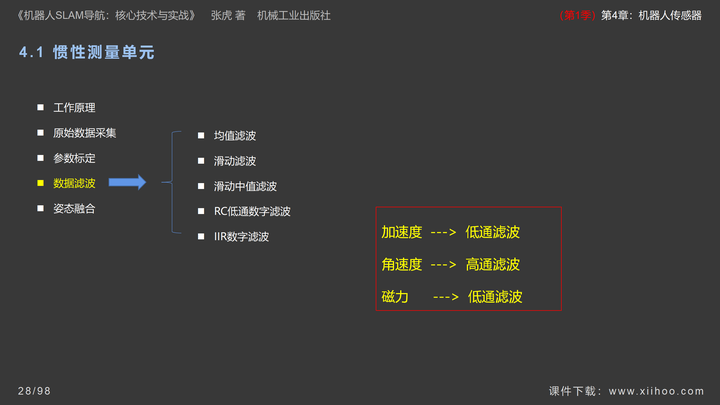
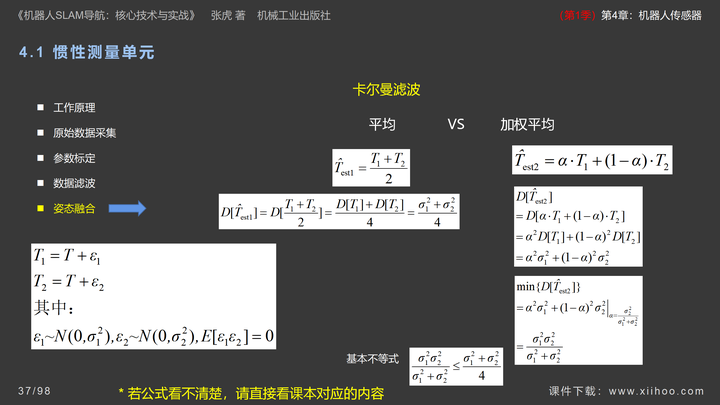
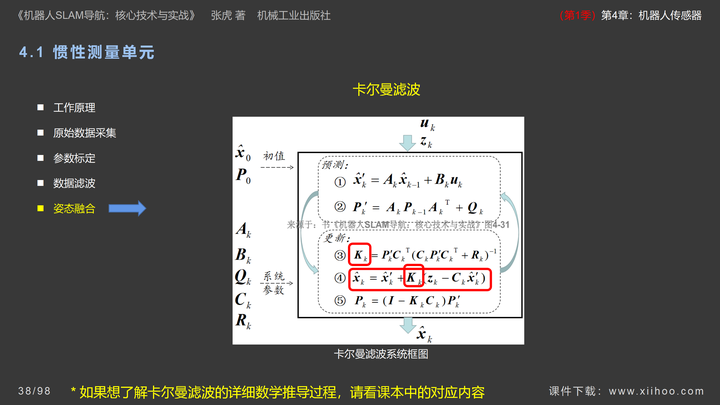
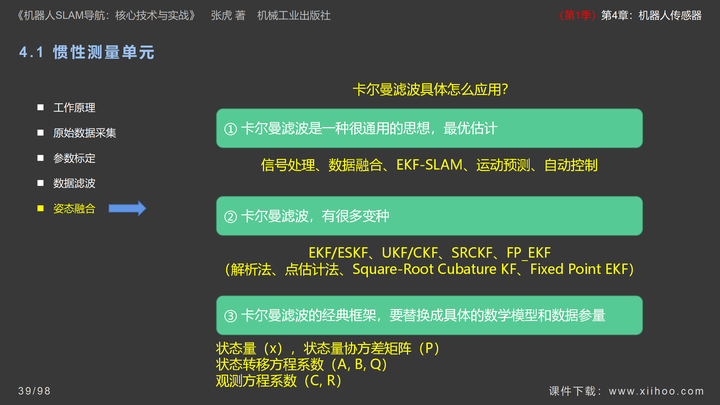
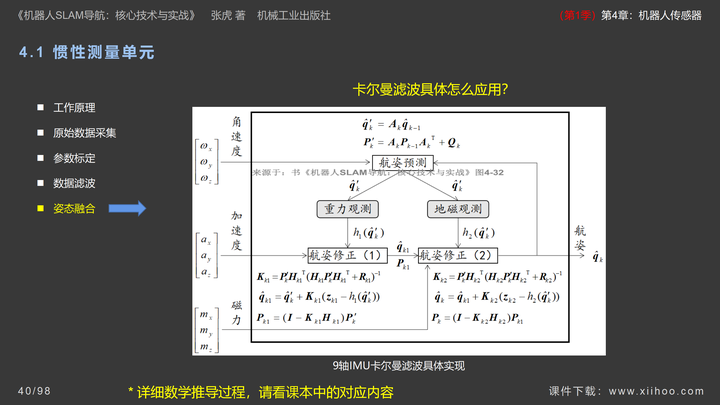
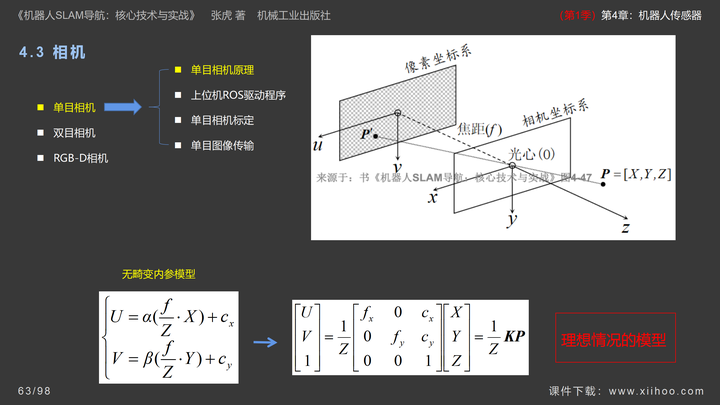
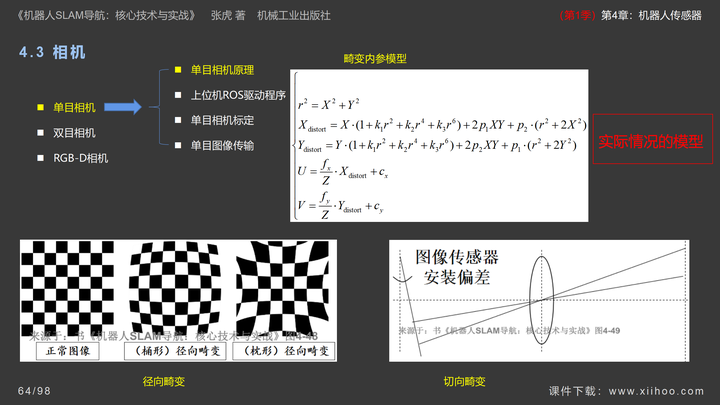
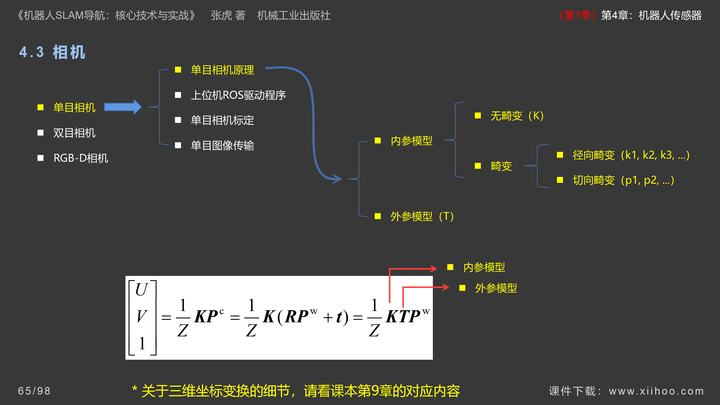
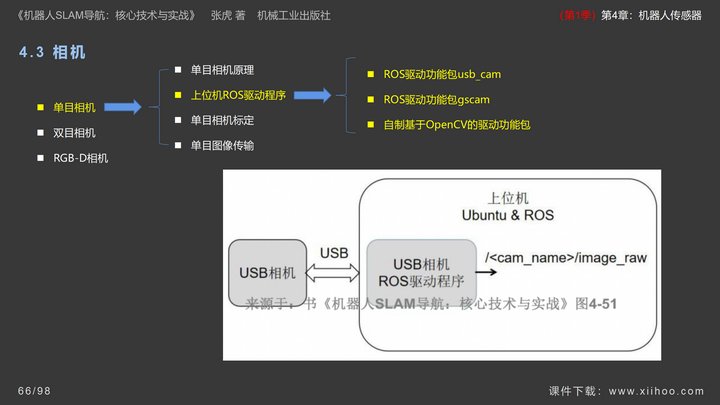
- Gitee下载(国内访问速度快):gitee.com/xiihoo-robot/Books_Robot_SLAM_Navigation
《机器人SLAM导航核心技术与实战》第1季:第4章_机器人传感器的更多相关文章
- RViz 实时观测机器人建立导航2D封闭空间地图过程 (SLAM) ----27
原创博客:转载请表明出处:http://www.cnblogs.com/zxouxuewei/ ROS提供了非常强大的图形化模拟环境 RViz,这个 RViz 能做的事情非常多.今天我们学习一下如何使 ...
- SLAM+语音机器人DIY系列:(六)SLAM建图与自主避障导航——2.google-cartographer机器人SLAM建图
摘要 通过前面的基础学习,本章进入最为激动的机器人自主导航的学习.在前面的学习铺垫后,终于迎来了最大乐趣的时刻,就是赋予我们的miiboo机器人能自由行走的生命.本章将围绕机器人SLAM建图.导航避障 ...
- 除了ROS, 机器人定位导航还有其他方案吗?
利用ROS进行机器人开发,我想大多数企业是想借助ROS实现机器人的导航.定位与路径规划,它的出现大大降低了机器人领域的开发门槛,开发者无需向前人一样走众多弯路,掌握多种知识才能开始实现机器人设计的梦想 ...
- Elasticsearch核心技术与实战-学习笔记
学习资源: Elasticsearch中文社区日报https://elasticsearch.cn/article/ Elasticsearch 官网 https://www.elastic.co/ ...
- Kafka核心技术与实战,分布式的高性能消息引擎服务
Kafka是LinkedIn开发并开源的一套分布式的高性能消息引擎服务,是大数据时代数据管道技术的首选. 如今的Kafka集消息系统.存储系统和流式处理平台于一身,并作为连接着各种业务前台和数据后台的 ...
- Elasticsearch核心技术与实战,性能是真牛
Elasticsearch 是一款非常强大的开源搜索及分析引擎.结合 Kibana.Logstash和Beats,Elasticsearch 还被广泛运用在大数据近实时分析,包括日志分析.指标监控.信 ...
- .NET Core实战项目之CMS 第十三章 开发篇-在MVC项目结构介绍及应用第三方UI
作为后端开发的我来说,前端表示真心玩不转,你如果让我微调一个位置的样式的话还行,但是让我写一个很漂亮的后台的话,真心做不到,所以我一般会选择套用一些开源UI模板来进行系统UI的设计.那如何套用呢?今天 ...
- php CI 实战教程第一季百度经验杂志
phpCI实战教程第一季_百度经验杂志_百度经验http://jingyan.baidu.com/magazine/16428 杂志为本人php CI实战教程系列经验 从实际项目使用中写系列实战经验, ...
- React实战之Ant Design—Upload上传_附件上传
React实战之Ant Design—Upload上传_附件上传 Upload组件大家都在官方文档中看过了,但写的时候还是会遇到许多问题,一些新手看了文档后感觉无从下手,本文过多的简绍就不说了,直接看 ...
- 【全面解禁!真正的Expression Blend实战开发技巧】第七章 MVVM初体验-在DataGrid行末添加按钮
原文:[全面解禁!真正的Expression Blend实战开发技巧]第七章 MVVM初体验-在DataGrid行末添加按钮 博客更新较慢,先向各位读者说声抱歉.这一节讲解的依然是开发中经常遇到的一种 ...
随机推荐
- 常用排序算法(C语言)
1.冒泡排序 void BubbleSort(int a[],int len) {int tmp; for (int i=0; i<n-1; i++) { int flag = FALSE; f ...
- etcd定时任务脚本执行失败
etcd定时任务脚本执行失败 报错如下:etcdctl命令不存在 是因为在脚本中etcdctl命令没有写绝对路径,修改标记部分改成绝对路径 可以先获取路径然后改成绝对路径问题解决 which etcd ...
- node 学习笔记 模块和包的管理与使用
1.前言 对于各种编程语言,代码组织是很重要的.而模块是node中的代码组织机制,node中的很多功能都以模块划分,而模块中又封装了许多方法,而且不会改变全局作用域,极大的方便了各开发者的需求. 2. ...
- 京东云开发者|mysql基于binlake同步ES积压解决方案
1 背景与目标 1.1 背景 国际财务泰国每月月初账单任务生成,或者重算账单数据,数据同步方案为mysql通过binlake同步ES数据,在同步过程中发现计费事件表,计费结果表均有延迟,ES数据与My ...
- 使用 html2canvas 将页面中某一部分转为图片下载
今天在项目中遇到一个需求是将生成的二维码和一些背景作为海报,然后将海报以图片的形式下载 使用了 html2canvas 插件 import html2canvas from "html2c ...
- Mybatis:解决调用带有集合类型形参的mapper方法时,集合参数为空或null的问题
此文章有问题,待修改! 使用Mybatis时,有时需要批量增删改查,这时就要向mapper方法中传入集合类型(List或Set)参数,下面是一个示例. // 该文件不完整,只展现关键部分 @Mappe ...
- 将C#的bitmap格式转换为Halcon的图像格式
/// <summary> /// Bitmap转HObject灰度图 /// </summary> /// <param name="bmp"> ...
- SpringBoot 08: SpringBoot综合使用 MyBatis, Dubbo, Redis
业务背景 Student表 CREATE TABLE `student` ( `id` int(11) NOT NULL AUTO_INCREMENT, `name` varchar(255) COL ...
- 8 STL-stack
重新系统学习c++语言,并将学习过程中的知识在这里抄录.总结.沉淀.同时希望对刷到的朋友有所帮助,一起加油哦! 生命就像一朵花,要拼尽全力绽放!死磕自个儿,身心愉悦! 写在前面,本篇章主要介绍S ...
- 这可能是最全的SpringBoot3新版本变化了!
11月24号,Spring Boot 3.0 发布了第一个正式的 GA 版本,一起看看新版本到底有哪些变化. 2.7版本升级指南 官方提供了一个从 2.7 版本升级到 3.0 的指南:https:// ...