
LOAM笔记
CSDN有篇结合paper分析代码的博文,下面是我对paper的理解:
1. 综述
整个LOAM本质就是一个激光里程计,没有闭环检测,也就没有图优化框架在里面,该算法把SLAM问题分为两个算法同时运行,实现实时建图,一个odometry算法,10Hz;另一个mapping算法,1Hz。两个算法都是从点云中提取尖锐的边(sharp edges)和平整表面(planar surface)特征点,然后进行特征匹配,来估计lidar的运动以及fine match with local map,匹配的过程核心思想还是基于距离的判断,LOAM里面的匹配(correspondence)并不是简单的feature point到feature point的,而是edge point 到 edge line以及planar point 到 planar patch,在后续运动估计中用到的dis也是点到线的距离以及点到面的距离,所以我感觉匹配的过程就像是一个基于feature的点到面(线)的ICP算法;当然odometry和mapping算法的edge line 和 planar patch的确定略有不同,具体看第3小结的介绍。
2. odometry算法
输入是已经消除畸变(所谓的消除畸变就是把Pk点云中的所有的点都映射到同一个时刻tk+1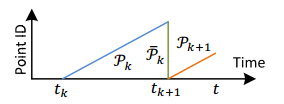 )的上一次扫描的点云
 、此次扫描过程中逐渐增长的点云Pk+1以及上一次计算的pose trans
 。如果是一次新的扫描就让
 等于0,然后从点云Pk+1中提取边和平面的特征点分别构成边的特征点集合
 和平面的特征点集合
 。对于每一个边的点以及平面的点我们找到在的对应边和对应平面,然后根据(11)式,构建约束方程,然后估计Lidar的运动,当然每个约束方程都分配一个权重,特征点到对应边(或者对应面)的距离越大就分配越小的权重,如果距离大于一定阈值,就把权重设置成0,这样就可以更新 ,当非线性优化收敛或者迭代次数到达预设值后,break。如果本次odometry算法已经到达一次扫描的结束时刻就把Pk+1的所有点映射到tk+2时刻,完成对Pk+1点云的运动补偿,否则就只输出已经更新的,为下一次的odometry算法做准备。

3. mapping算法
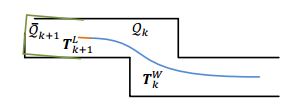
mapping算法就是将已经消除畸变的 点云先转换到全局坐标系变成
 ,然后与局部地图做match,所谓的局部地图就是在已经匹配好并且转换到全局坐标系下的前10m(当然范围是cube)点云
 。
mapping算法的match跟odometry算法的match过程略有不同(主要体现在correspondence确定方式的不同),在中提取特征点的方式跟之前一样,也就是根据c值判断一个点是edge or planar point,但是特征点的数量是odometry算法的10倍,然后在Qk中找特征点的correspondence,在odometry算法中,correspondence的确定是为了最快的计算速度(基于最近邻的思路找对应线以及对应面),而mapping算法是通过对特征点周围的点云簇进行PCA主成分分析(求点云簇的协方差矩阵的特征值和特征向量),来找到对应边和对应面。correspondence确定后的过程就跟之前一样了,实现将配准到local map.
4. 系统整体过程

其中trans整合过程如下:

LOAM笔记的更多相关文章
- git-简单流程(学习笔记)
这是阅读廖雪峰的官方网站的笔记,用于自己以后回看 1.进入项目文件夹 初始化一个Git仓库,使用git init命令. 添加文件到Git仓库,分两步: 第一步,使用命令git add <file ...
- js学习笔记:webpack基础入门(一)
之前听说过webpack,今天想正式的接触一下,先跟着webpack的官方用户指南走: 在这里有: 如何安装webpack 如何使用webpack 如何使用loader 如何使用webpack的开发者 ...
- SQL Server技术内幕笔记合集
SQL Server技术内幕笔记合集 发这一篇文章主要是方便大家找到我的笔记入口,方便大家o(∩_∩)o Microsoft SQL Server 6.5 技术内幕 笔记http://www.cnbl ...
- PHP-自定义模板-学习笔记
1. 开始 这几天,看了李炎恢老师的<PHP第二季度视频>中的“章节7:创建TPL自定义模板”,做一个学习笔记,通过绘制架构图.UML类图和思维导图,来对加深理解. 2. 整体架构图 ...
- PHP-会员登录与注册例子解析-学习笔记
1.开始 最近开始学习李炎恢老师的<PHP第二季度视频>中的“章节5:使用OOP注册会员”,做一个学习笔记,通过绘制基本页面流程和UML类图,来对加深理解. 2.基本页面流程 3.通过UM ...
- NET Core-学习笔记(三)
这里将要和大家分享的是学习总结第三篇:首先感慨一下这周跟随netcore官网学习是遇到的一些问题: a.官网的英文版教程使用的部分nuget包和我当时安装的最新包版本不一致,所以没法按照教材上给出的列 ...
- springMVC学习笔记--知识点总结1
以下是学习springmvc框架时的笔记整理: 结果跳转方式 1.设置ModelAndView,根据view的名称,和视图渲染器跳转到指定的页面. 比如jsp的视图渲染器是如下配置的: <!-- ...
- 读书笔记汇总 - SQL必知必会(第4版)
本系列记录并分享学习SQL的过程,主要内容为SQL的基础概念及练习过程. 书目信息 中文名:<SQL必知必会(第4版)> 英文名:<Sams Teach Yourself SQL i ...
- 2014年暑假c#学习笔记目录
2014年暑假c#学习笔记 一.C#编程基础 1. c#编程基础之枚举 2. c#编程基础之函数可变参数 3. c#编程基础之字符串基础 4. c#编程基础之字符串函数 5.c#编程基础之ref.ou ...
随机推荐
- 上下文的哲学思考:上下文=环境 & 上下文=对象+行为+环境
事物的存在和运行所依赖的全部资源(能够看到和使用的一切)(环境). 上下文研究的是一个时段内,多个主体.对象在历次操作活动时,在空间的信息投射. 上下文是事物存在和生存活动的气泡,气泡消失,事物消失. ...
- 分布式任务调度平台XXL-JOB快速使用与问题总结
1.XXL-JOB简介 XXL-JOB is a lightweight distributed task scheduling framework. It's core design goal is ...
- SpringBoot 通过jjwt快速实现token授权
A 10分钟了解JSON Web令牌(JWT)https://baijiahao.baidu.com/s?id=1608021814182894637&wfr=spider&for=p ...
- css+js实现自动伸缩导航栏
用css+js实现自动伸缩导航栏 需要达到的效果: 默认首页选中样式 设置鼠标滑过效果:颜色变化(#f60),宽度变化,字体变化 所涉及的知识点: 布局:float css: 元素状态切换(displ ...
- PIE SDK 精度分析(分类后处理)
1.算法功能简介 遥感图像分类精度分析通常把分类图与标准数据进行比较,然后用正确分类的百分比来表示分类的精度. PIE SDK支持算法功能的执行,下面对精度分析算法功能进行介绍. 2.算法功能实现说明 ...
- this(this的4种指向和改变this指向的方式)
this是Javascript语言的一个关键字. 随着函数使用场合的不同,this的值会发生变化.但是有一个总的原则,那就是this指的是,调用函数的那个对象. 1.this指向的形式4种 a.如果是 ...
- Unity3D协程(转)
这篇文章转自:http://blog.csdn.net/huang9012/article/details/38492937 协程介绍 在Unity中,协程(Coroutines)的形式是我最喜欢的功 ...
- Hyper-v,装XP的时候没有驱动上不了网,装这个集成服务(vmguest.iso )就可以了
Win10自带的Hyper-v,装XP的时候没有驱动上不了网,装这个集成服务(vmguest.iso )就可以了 安装后无法识别显卡及网卡设备,不能与虚拟网络通讯,设备管理器中显示三个未知设备. 在X ...
- Oracle 11.2.0.4打补丁
所需补丁及高版本opatch 上传后将p6880880_112000_Linux-x86-64.zip解压覆盖$ORACLE_HOME/OPatch目录即可 [oracle@localhost OPa ...
- centos7静黙安装Oracle11.2.0软件响应文件oracle_install.rsp
oracle.install.responseFileVersion=/oracle/install/rspfmt_dbinstall_response_schema_v11_2_0 oracle.i ...