
ROS-TF-新建坐标系
前言:在前面的试验中,我们分别有wolrd,turtle1和turtle2三个坐标系,并且world是turtle1和turtle2的父坐标系。现在我们来新建一个自定义坐标系,让turtle2跟着新的坐标系”carrot“运动。
参考自:http://wiki.ros.org/tf/Tutorials/Adding%20a%20frame%20%28C%2B%2B%29
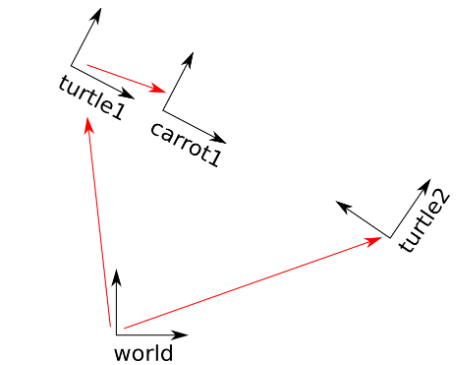
一、新建源文件
新建frame_tf_broadcaster.cpp文件,内容如下:
#include <ros/ros.h>
#include <tf/transform_broadcaster.h>

int main(int argc, char** argv){
  ros::init(argc, argv, "my_tf_broadcaster");
  ros::NodeHandle node;

  tf::TransformBroadcaster br;
  tf::Transform transform;

  ros::Rate rate(10.0);
  while (node.ok()){

    transform.setOrigin( tf::Vector3(0.0, 2.0, 0.0) );//设置新坐标系相对位置关系
    transform.setRotation( tf::Quaternion(, , , ) );//设置新坐标系相对旋转关系
    br.sendTransform(tf::StampedTransform(transform, ros::Time::now(), "turtle1", "carrot1"));//创建一个新坐标系carrot1,距离父坐标系turtle1距离2米
    rate.sleep();
  }
  ;
};
二、修改launch文件
在launch文件中添加代码:
  <launch>
    ...
    <node pkg="learning_tf" type="frame_tf_broadcaster"
          name="broadcaster_frame" />
  </launch>
三、修改广播信息
修改turtle_tf_listener.cpp文件
listener.lookupTransform(), transform);
四、运行
编译并运行launch文件
roslaunch learning_tf start_demo.launch
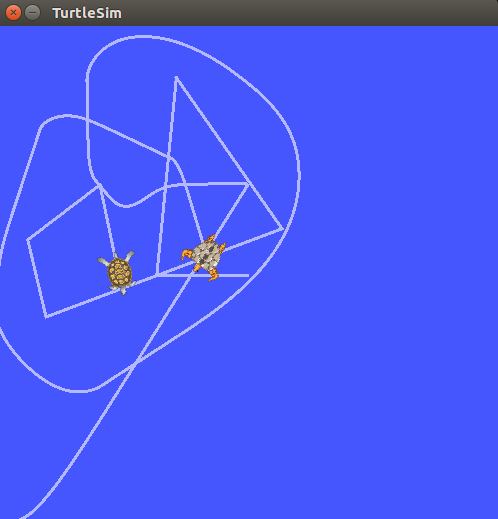
现在turtle2始终跟随在carrot坐标系运动。
-END-
ROS-TF-新建坐标系的更多相关文章
- ROS tf-增加坐标系
博客参考:https://www.ncnynl.com/archives/201702/1312.html ROS与C++入门教程-tf-增加坐标系 说明: 介绍如何为TF增加额外固定的坐标系 为何增 ...
- ROS tf监听编写
博客转载自:https://www.ncnynl.com/archives/201702/1311.html ROS与C++入门教程-tf-编写tf listener(监听) 说明: 介绍如何使用tf ...
- QT插件+ROS 2 新建项目
一QT插件开发ROS,http://www.ncnynl.com/archives/201701/1277.html 二QT开发遇到问题http://blog.csdn.net/u013453604/ ...
- ROS tf广播编写
博客参考:https://www.ncnynl.com/archives/201702/1310.html ROS与C++入门教程-tf-编写tf broadcaster(广播) 说明: 介绍如何广播 ...
- ROS tf 编程指南
ROS (Robot Operating System, 机器人操作系统)是最知名的机器人操作系统,广泛应用于无人驾驶和机器人,tf(transforms,坐标系转换)是ROS下的一个常用的工具库.r ...
- ROS tf基础使用知识
博客参考:https://www.ncnynl.com/archives/201702/1306.html ROS与C++入门教程-tf-坐标变换 说明: 介绍在c++实现TF的坐标变换 概念: Co ...
- ROS TF——learning tf
在机器人的控制中,坐标系统是非常重要的,在ROS使用tf软件库进行坐标转换. 相关链接:http://www.ros.org/wiki/tf/Tutorials#Learning_tf 一.tf简介 ...
- ROS tf
一.节点中使用(cpp,python) 1. ros wiki 提供的tutorials 2. https://blog.csdn.net/start_from_scratch/article/det ...
- ROS tf 两个常用的函数
/** \brief Get the transform between two frames by frame ID. * \param target_frame The frame to wh ...
- ROS Learning-014 learning_tf(编程) 坐标系变换(tf)广播员 (Python版)
ROS Indigo learning_tf-01 坐标系变换(tf)广播员 (Python版) 我使用的虚拟机软件:VMware Workstation 11 使用的Ubuntu系统:Ubuntu ...
随机推荐
- jquery ajax中各个事件执行顺序如下
$(function(){ setTimeout(function(){ $.ajax({ url:'/php/selectStudent.php', }); },0); $(document).aj ...
- Java对象的创建及使用
Java对象的创建及使用 对象是类的具体实例(instance),是真实存在的个体:
- 初学者怎么快速掌握Linux运维?
2018年里,Linux运维的职位数量和平均薪资水平仍然持续了去年的强劲增幅,比很多开发岗位涨的都快.从研究机构的数据来看,Linux职位数量和工资水平涨幅均在IT行业的前五之列,比去年的表现还要好一 ...
- 18清明校内测试T2
一道数论好题(math) Time Limit:1000ms Memory Limit:128MB 题目描述 rsy最近在研究欧几里得算法,不会的同学可以去看下课件以及代码…… 现在她想到了一个新 ...
- python爬虫14 | 就这么说吧,如果你不懂python多线程和线程池,那就去河边摸鱼!
你知道吗? 在我的心里 你是多么的重要 就像 恩 请允许我来一段 freestyle 你们准备好了妹油 你看 这个碗 它又大又圆 就像 这条面 它又长又宽 你们 在这里 看文章 觉得 很开心 就像 我 ...
- 303. Range Sum Query - Immutable(动态规划)
Given an integer array nums, find the sum of the elements between indices i and j (i ≤ j), inclusive ...
- hadoop balancer
一.balancer是当hdfs集群中一些datanodes的存储要写满了或者有空白的新节点加入集群时,用于均衡hdfs集群磁盘使用量的一个工具.这个工具作为一个应用部署在集群中,可以由集群管理员在一 ...
- scrapy——7 scrapy-redis分布式爬虫,用药助手实战,Boss直聘实战,阿布云代理设置
scrapy——7 什么是scrapy-redis 怎么安装scrapy-redis scrapy-redis常用配置文件 scrapy-redis键名介绍 实战-利用scrapy-redis分布式爬 ...
- Python 3 条件语句
条件语句: 用于判定,判定是否符合某条件,符合则执行,不符合则不执行该条件所定义的操作. 一步判定: 用于理解不会这样使用. if 1==1: if条件判定只能出现一次. print(&q ...
- Tomcat关闭后,重新启动,session中保存的对象为什么还存在解决方法
Tomcat关闭后,重新启动,session中保存的对象为什么还存在各们朋友大家好: 当我关闭Tomcat,重新启动后,session中保存的对象还依然存在,仍然可以使用,不知这是什么 ...