
【翻译】Kinect v2程序设计(C++) Body 篇
Kinect SDK v2预览版的主要功能的使用介绍,基本上完成了。这次,是关于取得Body(人体姿势)方法的说明。
Body

// Sensor

IKinectSensor* pSensor;   ……

HRESULT hResult = S_OK;

hResult = GetDefaultKinectSensor( &pSensor );  ……

if( FAILED( hResult ) ){

  std::cerr << "Error : GetDefaultKinectSensor" << std::endl;

  return -;

}

hResult = pSensor->Open();  ……

if( FAILED( hResult ) ){

  std::cerr << "Error : IKinectSensor::Open()" << std::endl;

  return -;

}
// Source

IBodyFrameSource* pBodySource;  ……

hResult = pSensor->get_BodyFrameSource( &pBodySource );  ……

if( FAILED( hResult ) ){

  std::cerr << "Error : IKinectSensor::get_BodyFrameSource()" << std::endl;

  return -;

}
// Reader

IBodyFrameReader* pBodyReader;  ……

hResult = pBodySource->OpenReader( &pBodyReader );  ……

if( FAILED( hResult ) ){

  std::cerr << "Error : IBodyFrameSource::OpenReader()" << std::endl;

  return -;

}
// Coordinate Mapper

ICoordinateMapper* pCoordinateMapper;  ……

hResult = pSensor->get_CoordinateMapper( &pCoordinateMapper );  ……

if( FAILED( hResult ) ){

  std::cerr << "Error : IKinectSensor::get_CoordinateMapper()" << std::endl;

  return -;

}
int width = ;

int height = ;

unsigned int bufferSize = width * height *  * sizeof( unsigned char );

cv::Mat bufferMat( height, width, CV_8UC4 );

cv::Mat bodyMat( height / , width / , CV_8UC4 );

cv::namedWindow( "Body" );

// Color Table

cv::Vec3b color[];

color[] = cv::Vec3b( ,   ,    );

color[] = cv::Vec3b(   , ,    );

color[] = cv::Vec3b(   ,   ,  );

color[] = cv::Vec3b( , ,    );

color[] = cv::Vec3b( ,   ,  );

color[] = cv::Vec3b(   , ,  );

while(  ){

  // Color Frame  ……1

  IColorFrame* pColorFrame = nullptr;

  hResult = pColorReader->AcquireLatestFrame( &pColorFrame );

  if( SUCCEEDED( hResult ) ){

    hResult = pColorFrame->CopyConvertedFrameDataToArray( bufferSize, reinterpret_cast<BYTE*>( bufferMat.data ), ColorImageFormat_Bgra );

    if( SUCCEEDED( hResult ) ){

      cv::resize( bufferMat, bodyMat, cv::Size(), 0.5, 0.5 );

    }

  }

  SafeRelease( pColorFrame );

  /* Body部分在列表1.6 */

  // Show Window

  cv::imshow( "Body", bodyMat );

  if( cv::waitKey(  ) == VK_ESCAPE ){

    break;

  }

}
列表1.5,相当于图1「Frame」,「Data」的部分(第1部分)
// Body Frame

  IBodyFrame* pBodyFrame = nullptr;  ……

  hResult = pBodyReader->AcquireLatestFrame( &pBodyFrame );  ……

  if( SUCCEEDED( hResult ) ){

    IBody* pBody[BODY_COUNT] = {  };  ……

    hResult = pBodyFrame->GetAndRefreshBodyData( BODY_COUNT, pBody );  ……

    if( SUCCEEDED( hResult ) ){

      for( int count = ; count < BODY_COUNT; count++ ){

        BOOLEAN bTracked = false;  ……

        hResult = pBody[count]->get_IsTracked( &bTracked );  ……

        if( SUCCEEDED( hResult ) && bTracked ){

          Joint joint[JointType::JointType_Count];  ……

          hResult = pBody[count]->GetJoints( JointType::JointType_Count, joint );  ……

          if( SUCCEEDED( hResult ) ){

            // Left Hand State

            HandState leftHandState = HandState::HandState_Unknown;  ……

            hResult = pBody[count]->get_HandLeftState( &leftHandState );  ……

            if( SUCCEEDED( hResult ) ){

              ColorSpacePoint colorSpacePoint = {  };  ……

              hResult = pCoordinateMapper->MapCameraPointToColorSpace( joint[JointType::JointType_HandLeft].Position, &colorSpacePoint );  ……

              if( SUCCEEDED( hResult ) ){

                int x = static_cast<int>( colorSpacePoint.X );

                int y = static_cast<int>( colorSpacePoint.Y );

                if( ( x >=  ) && ( x < width ) && ( y >=  ) && ( y < height ) ){

                  if( leftHandState == HandState::HandState_Open ){  ……

                    cv::circle( bufferMat, cv::Point( x, y ), , cv::Scalar( , ,  ), , CV_AA );

                  }

                  else if( leftHandState == HandState::HandState_Closed ){  ……

                    cv::circle( bufferMat, cv::Point( x, y ), , cv::Scalar( , ,  ), , CV_AA );

                  }

                  else if( leftHandState == HandState::HandState_Lasso ){  ……

                    cv::circle( bufferMat, cv::Point( x, y ), , cv::Scalar( , ,  ), , CV_AA );

                  }

                }

              }

            }

            // Right Hand State

            /* 和左手一样,获取右手Hand State绘制状态。 */

            // Joint  ……9

            for( int type = ; type < JointType::JointType_Count; type++ ){

              ColorSpacePoint colorSpacePoint = {  };

              pCoordinateMapper->MapCameraPointToColorSpace( joint[type].Position, &colorSpacePoint );

              int x = static_cast< int >( colorSpacePoint.X );

              int y = static_cast< int >( colorSpacePoint.Y );

              if( ( x >=  ) && ( x < width ) && ( y >=  ) && ( y < height ) ){

                cv::circle( bufferMat, cv::Point( x, y ), , static_cast<cv::Scalar>( color[count] ), -, CV_AA );

              }

            }

          }

        }

      }

      cv::resize( bufferMat, bodyMat, cv::Size(), 0.5, 0.5 );

    }

  }

  SafeRelease( pBodyFrame );
| Kinect SDK v1 | Kinect SDK v2预览版 | |
|---|---|---|
| 名称 | Skeleton | Body |
| 人体姿勢可以取得的人数 | 2人 | 6人 |
| Joint(关节) | 20处 | 25处 |
| Hand State(手的状態) | 2種類 | 3種類 |
| Hand State可以取得的人数 | 2人 | 2人 |
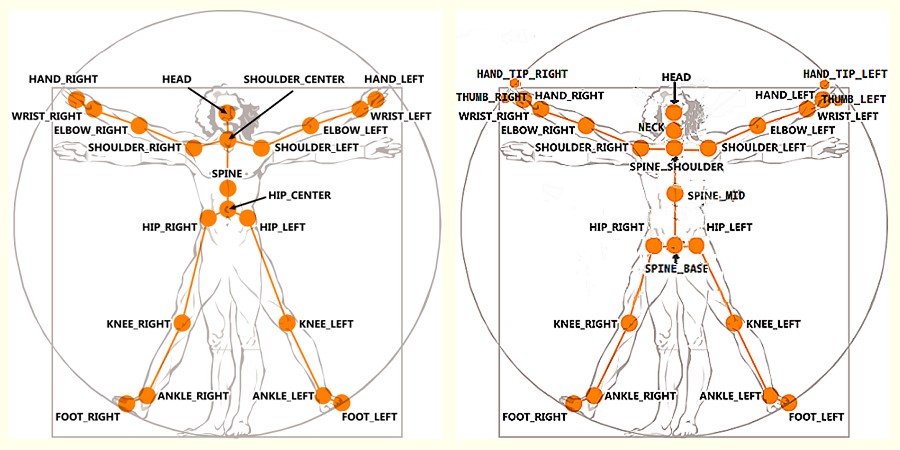

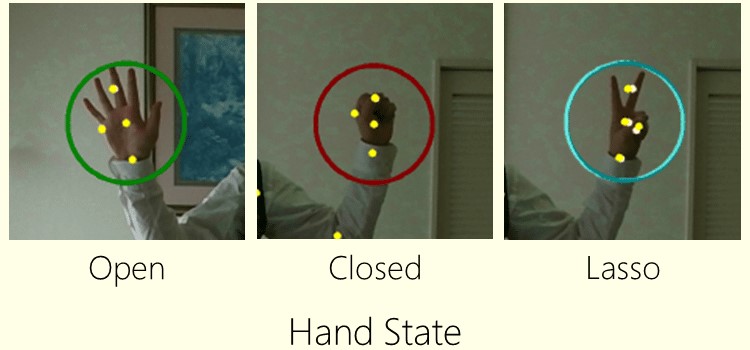
图4 Hand State的识别结果
【翻译】Kinect v2程序设计(C++) Body 篇的更多相关文章
- 【翻译】Kinect v2程序设计(C++-) AudioBeam篇
Kinect v2,Microphone Array可以用来对于水平面音源方向的推测(AudioBeam)和语音识别(Speech Recognition).这一节是介绍如何取得AudioBeam. ...
- 【翻译】Kinect v2程序设计(C++) BodyIndex篇
通过Kinect SDK v2预览版,取得BodyIndex(人体区域)的方法和示例代码. 上一节,介绍了从Kinect v2预览版用Kinect SDK v2预览版获取Depth数据的方法. 这 ...
- 【翻译】Kinect v2程序设计(C++) Color篇
Kinect SDK v2预览版,获取数据的基本流程的说明.以及取得Color图像的示例程序的介绍. 上一节,是关于当前型号Kinect for Windows(后面称作Kinect v1)和次世代型 ...
- 【翻译】Kinect v2程序设计(C++) Depth编
Kinect SDK v2预览版,取得Depth数据的方法说明. 上一节,介绍了通过使用Kinect for Windows SDK v2预览版(以下简称为,Kinect SDK v2预览版)从Kin ...
- 【翻译】Kinect v1和Kinect v2的彻底比较
本连载主要是比较Kinect for Windows的现行版(v1)和次世代型的开发者预览版(v2),以C++开发者为背景介绍进化的硬件和软件.本文主要是对传感的配置和运行条件进行彻底的比较. ...
- 【计算机视觉】深度相机(五)--Kinect v2.0
原文:http://blog.csdn.NET/qq1175421841/article/details/50412994 ----微软Build2012大会:Kinect for Windows P ...
- Kinect v2.0 for windows开发环境说明
官方文档里是这些: Supported Operating Systems and Architectures The following operating systems and architec ...
- Kinect v2(Microsoft Kinect for Windows v2 )配置移动电源解决方案
Kinect v2配置移动电源解决方案 Kinect v2如果用于移动机器人上(也可以是其他应用场景),为方便有效地展开后续工作,为其配置移动电源是十分必要的. 一.选择移动电源 Kinect v2原 ...
- Ubuntu_ROS中应用kinect v2笔记
Ubuntu_ROS中应用kinect v2笔记 个人觉得最重要的资料如下: 1. Microsoft Kinect v2 Driver Released http://www.ros.org/new ...
随机推荐
- centos 截图命令 screenshot
[root@ok ~]# gnome-screenshot#全屏截图 [root@ok ~]# gnome-screenshot --interactive#自定义截图
- **对比$_POST、$GLOBALS['HTTP_RAW_POST_DATA']和file_get_contents('php://input')
最近在开发微信接口,又学到了一些新的技术点,今天就把学到的关于接收数据的技术点给简单的罗列下. public function __construct($token, $wxuser = ''){ $ ...
- 同网段下,windows自带远程桌面连接
1.服务器关闭防火墙 2.右键点击’我的电脑‘进入’属性‘点击左侧菜单栏中的’远程设置‘: 把远程桌面选项设置成’允许运行任意版本远程桌面的计算机连接‘. 3.客户端点击“开始”在附件菜单下面找到“远 ...
- poj 1159 dp回文串
题意:添加最少的字符使之成为回文串 #include<cstdio> #include<iostream> #include<algorithm> #include ...
- 一个功能完备的.NET开源OpenID Connect/OAuth 2.0框架——IdentityServer3
今天推荐的是我一直以来都在关注的一个开源的OpenID Connect/OAuth 2.0服务框架--IdentityServer3.其支持完整的OpenID Connect/OAuth 2.0标准, ...
- 【现代程序设计】homework-09
1. 了解Lambda的用法 计算“Hello World!”中 a.字母‘e’的个数 b. 字母‘l’的个数 首先: ISO C++ 标准的另一大亮点是引入Lambda表达式.语法如下: [](形参 ...
- 【Tyvj】1473校门外的树3 线段树/树状数组 <区间修改+单点访问>
描述 校门外有很多树,有苹果树,香蕉树,有会扔石头的,有可以吃掉补充体力的……如今学校决定在某个时刻在某一段种上一种树,保证任一时刻不会出现两段相同种类的树,现有两个操作:K=1,读入l,r表示在l ...
- hdu 2545(并查集求节点到根节点的距离)
题目链接:http://acm.hdu.edu.cn/showproblem.php?pid=2545 思路:dist[u]表示节点u到根节点的距离,然后在查找的时候更新即可,最后判断dist[u], ...
- Intent实现页面跳转和传值
*Intent称为意图,是Android各大组件连接的桥梁 1.Activity页面跳转 同一个包内 Intent intent = new Intent(); intent.setClass(Mai ...
- js:数据结构笔记9--二叉树
树:以分层的方式存储数据:节点:根节点,子节点,父节点,叶子节点(没有任何子节点的节点):层:根节点开始0层: 二叉树:每个节点子节点不超过两个:查找快(比链表),添加,删除快(比数组): BST:二 ...