
SAM4E单片机之旅——15、触屏输入与SPI通信
开发板上配了一个电阻触摸屏,它的控制器是ADS7843,使用SPI进行通信。这次实现的功能是通过SPI接口与该控制器交互,获取触摸屏点击的坐标,并显示在LCD上。略为难点的是SPI作为同步时钟的一种,需要判断时钟的极性以及相位。
为了突出主题,就没有对电阻屏进行校准,显示的是控制器原始的输出值。
一、 电路图
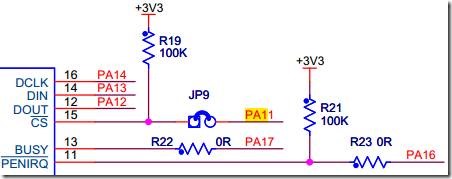
PA12、PA13和PA14引脚的外设A为SPI相关引脚,PA11为SPI的NPCS0。即,该控制器连接在SPI的片选设备0。
二、ADS7843简介
和该控制器交互过程大概如下:
- 根据设置,当控制器检测到有触摸时,PENIRQ引脚会拉低。
- 为获取触摸的位置,需要向控制器发送一个8bit的控制字。
- 控制器完成模数转换后,会拉高BUSY引脚电平。
- 因为SPI主设备在读取从设备的数据时,需要通过发送数据来提供时钟信息,所以需要发送数据给从设备,才能读取数据。
控制字的格式(只说明本次用到的值的含义):
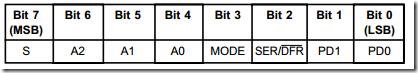
S为起始位:
必须为1。需要发送无效指令时,该位为0。
A[0-2]为通道选择位:
值为1时表示读取坐标Y值;为5时读取坐标X。
MODE为模式选择位:
值为0时表示进行12位转换。
SER/DFR为单端/差分模式选择位:
为低时表示控制器工作在差分模式。
PD[0-1]为休眠模式选择位:
值为0时表示该两次转换之间进行休眠,且在有触摸操作时开启IRQ中断;
值为3时表示不进行休眠,且禁用中断。
通信时序与时钟极性、相位:
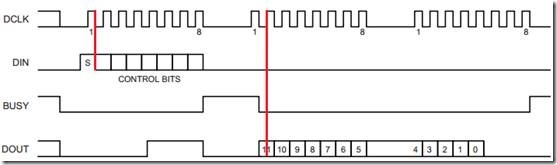
上图是ADS7843,在进行12位转换时,通信的时序图。
可以看到,每次传输的数据为8位。而在时钟无效时,时钟引脚是保持低电平的。并且,在一个时钟周期内,在第一个时钟边沿(即上升沿)时,传输的数据不变,即表示在时钟的第一个边沿进行数据采集;而在时钟第二个边沿(即下降沿)时,数据改变。
接收数据时的注意事项:
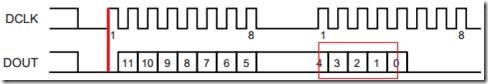
单独注意下ADS7843输出时的时序。
在第一次传输的过程中,在第一个时钟的上升沿时,其输出为低电平。而有效的数据在第二个时钟才开始被采集到。这意味着,第一次传输时SPI主机的接收到的数据中,只有低7位是有效的。
同样也可以看到,在第二次传输时,则有5位有效数据被传输。
三、 辅助函数
先实现一些辅助的函数,完成一些子功能。
引脚及常用命令的宏定义。
/* ADS7843 引脚 */

#define RT_BUSY_PIN		PIO_PA17

#define RT_IRQ_PIN		PIO_PA16

/* ADS7843 命令相关 */

#define RT_CMD_START		(1<<7)

#define RT_CMD_SWITCH_SHIFT 4

#define RT_CMD_PD_MOD		0x3		//不休眠且不产生中断

/* ADS7843 常用命令 */

#define RT_CMD_ENABLE_PENIRQ  \

		((1 << RT_CMD_SWITCH_SHIFT) | RT_CMD_START)

#define RT_CMD_X_POS \

		((5 << RT_CMD_SWITCH_SHIFT) | RT_CMD_START| RT_CMD_PD_MOD)

#define RT_CMD_Y_POS \

		((1 << RT_CMD_SWITCH_SHIFT) | RT_CMD_START | RT_CMD_PD_MOD)
SPI发送数据,并返回接收到的数据。在实际运用中,可能需要进行超时的处理。
uint16_t SPISend(uint16_t data)

{

	/* 发送 */

	while(!(SPI->SPI_SR & SPI_SR_TDRE));

	SPI->SPI_TDR = data;

	/* 接收 */

	while(!(SPI->SPI_SR & SPI_SR_RDRF));

	return (SPI_RDR_RD_Msk & SPI->SPI_RDR);

}
向ADS7843发送命令,并取得返回值。
/*这个函数默认发送完命令后,ADS7843会返回两次数据 */

uint32_t RTouchSendCmd(uint8_t uc_cmd)

{

	SPISend(uc_cmd);

	/* 等待输出 */

	while ((PIOA->PIO_PDSR & RT_BUSY_PIN) ==0);

	/* 读取数据 */

	uint32_t rec_data = SPISend(0);

	uint32_t uResult = rec_data << 8;

	rec_data = SPISend(0);

	uResult |= rec_data;

	uResult >>= 3;

	return uResult;

}
四、 初始化
GPIO引脚复用配置。将PA11—PA14复用为外设A,PA16和PA17配置为输入引脚。
// 代码略……
SPI设置。下面直接给我设置的代码,如此设置的原因已经在上一小节说明。对于波特率的选择,ADS7843的芯片手册中只要求了一个在时钟脉冲中,高电平和低电平的出现时间不少于200ns。在这里选择的波特率为1 MHz(MCK为96 MHz)
/* PMC */

PMC->PMC_PCER0 = (1 << ID_SPI);

const uint32_t RT_SPI_CS = 0;		// 片选设备0

SPI->SPI_MR = SPI_MR_MSTR		// Master 模式

	| SPI_MR_MODFDIS		// 关闭模式检测

	| SPI_MR_PCS(~(1<<RT_SPI_CS))	// 外设选择

	| (SPI_MR_PS & 0)		// 选择固定外设

	;

SPI->SPI_CSR[RT_SPI_CS] =

	  SPI_CSR_BITS_8_BIT	// 每次传输8比特数据

	| (SPI_CSR_CPOL & 0)	// 时钟无效时为低电平

	| SPI_CSR_NCPHA		// 在时钟的首边沿进行数据采集

	| SPI_CSR_CSAAT		// 传输完成后保持片选

	| SPI_CSR_SCBR(96)	// 波特率为对MCK进行96分频

	;

SPI->SPI_CR = SPI_CR_SPIEN;		// 使能SPI
使能ADS7843中断
RTouchSendCmd(RT_CMD_ENABLE_PENIRQ);
五、 具体功能实现
需要实现的功能在有触摸输入时,将ADS7843的输出绘制在LCD上。有了前面的基础,而且功能不复杂,所以实现起来也较为简单,直接看代码即可。
#include <stdio.h>

int pos_x, pos_y;

char print_buf[64];

const ili93xx_color_t bg_color = COLOR_WHITE;

const ili93xx_color_t fg_color = COLOR_BLACK;

ili93xx_fill(bg_color);

while (1)

{

	/* 判断是否有触摸输入 */

	if ((PIOA->PIO_PDSR & RT_IRQ_PIN) == 0)

	{

		/* 获取坐标 */

		pos_x = RTouchSendCmd(RT_CMD_X_POS);

		pos_y = RTouchSendCmd(RT_CMD_Y_POS);

		/* 清屏 */

		ili93xx_fill(bg_color);

		/* 将坐标绘制在屏幕上 */

		ili93xx_set_foreground_color(fg_color);

		sprintf(print_buf, "X: %x", pos_x);

		ili93xx_draw_string(100,100, print_buf);

		sprintf(print_buf, "Y: %x", pos_y);

		ili93xx_draw_string(100,150, print_buf);

		/* 等待 */

		for (volatile int i = 0; i < 500000; ++i)

			;

		/* 在获取输入坐标时停用了中断,需要重新启用*/

		RTouchSendCmd(RT_CMD_ENABLE_PENIRQ);

	}

}
SAM4E单片机之旅——15、触屏输入与SPI通信的更多相关文章
- cefsharp + winform 内嵌网页的触屏输入焦点问题
原文 现象 我正在使用 cefsharp + winform 建立一个桌面程序用于显示网页.但程序启动后触屏点击网页中的输入框,使用键盘输入,文字输入不进去.win + D 最小化程序后,再恢复窗口才 ...
- SAM4E单片机之旅——18、通过AFEC(ADC)获取输入的电压
很多时候,一个电压不仅仅需要定性(高电平或者低电平),而且要定量(了解具体电压的数值).这个时候就可以用到模数转换器(ADC)了.这次的内容是测量开发板搭载的滑动变阻器(VR1)的电压,然后把ADC转 ...
- SAM4E单片机之旅——24、使用DSP库求向量数量积
DSP(Digital Signal Processing,数字信号处理)中会使用大量的数学运算.Cortex-M4中,配置了一些强大的部件,以提高DSP能力.同时CMSIS提供了一个DSP库,提供了 ...
- SAM4E单片机之旅——23、在AS6(GCC)中使用FPU
浮点单元(Floating Point Unit,FPU),是用于处理浮点数运算的单元. 为使用FPU,除了需要启用FPU外,还需要对编译器进行设置,以使其针对浮点运算生成特殊的指令.虽然在Atmel ...
- SAM4E单片机之旅——22、GMAC和PHY的介绍与初始化
网络通信的作用不用多说,而这次进行的工作即是对以太网通信过程中,需要用到的硬件部分进行初始化,也介绍了发送和接收数据的方法. 由于较为复杂,所以使用了ASF框架.但是也会对用到的库函数的实现做一个介绍 ...
- SAM4E单片机之旅——17、通过UART进行标准IO
交互还是很有必要的,而且使用键盘和显示器的交互效率还是很高的.当然,可以直接使用UART进行字符的输入和输出.但是又何必浪费了C的标准输入输出的格式控制之类的功能呢? 这次内容就是使用scanf() ...
- SAM4E单片机之旅——16、NAND Flash读写
这次大概介绍了一下NAND Flash,以及在ASF中使用它的方法. 一. 接线 这个开发板搭载了一个256 MB,8位的NAND Flash(MT29F2G08ABAEA).引脚接线如下: 偷个懒, ...
- SAM4E单片机之旅——14、LCD之SMC的配置
在上个例子中,已经在ASF添加了ILI93xx模块,并做好了相关的声明.这次就做好SMC的配置,然后使用ASF提供的API在屏幕上打印出”Hello World!”字样. 一. 电路图 开发板的LCD ...
- SAM4E单片机之旅——13、LCD之ASF初步
在Atmel Studio 6中,集成了Atmel Software Framework(ASF框架).通过它提供的库,可以很快速地完成新的项目. 这次的最终目标使用ASF在LCD上显示出文字“Hel ...
随机推荐
- Nightwatch.js – 轻松实现浏览器的自动测试
Nightwatch.js 是一个易于使用的,基于 Node.js 平台的浏览器自动化测试解决方案.它使用强大的 Selenium WebDriver API 来在 DOM 元素上执行命令和断言. 语 ...
- Keypress – 超强大!捕获键盘输入的 JavaScript 库
Keypress 是一个强大的 JavaScript 库,用于捕获键盘输入.这是一个有非常特殊的功能的输入捕获库,它是很容易掌握和使用,并且不依赖第三方库.在网站开发中,经常会碰到需要处理键盘输入的场 ...
- iOS-UISegmentedControl-隐藏边框
原理: 1. 用tintColor属性,把整个UISEgmentControl 设置成为透明色. 2. 设置正常状态下的titleTextAttributes.和选中状态下的titleTextAttr ...
- Linux磁盘操作命令
查看本地磁盘使用情况:df或者df -l单位为k 容量便于查看,以1024单位换算为M或者G等:df -h或者df -lh 以1000为单位换算:df -H 显示文件系统类型:df -T 显示指定文件 ...
- IOS开发中设置控件内容对齐方式时容易混淆的几个属性
IOS开发中四个容易混淆的属性: 1. textAligment : 文字的水平方向的对齐方式 1> 取值 NSTextAlignmentLeft = 0, // 左对齐 NST ...
- IOS开发UI基础storyboard相关概念的认识
本文主要介绍一些基本的概念 为后面的学习做个准备 需要了解的知识点有以下几个方面: storyboard文件的认识 IBAction 和IBOutlet UIViewController控制器的认识 ...
- BZOJ3732 解析报告//LCA,最小生成树
3732: Network 题目描述 给你N个点的无向图 (1 <= N <= 15,000),记为:1…N. 图中有M条边 (1 <= M <= 30,000) ,第j条边的 ...
- mysqldump命令的常用组合
只导表结构完整语句: mysqldump -h192.168.1.174 --port=3306 -uroot -p --routines --events --no-data --no-cre ...
- dos系统
实验一 命令解释程序的编写 一.目的和要求 1. 实验目的 (1)掌握命令解释程序的原理: (2)掌握简单的DOS调用方法: (3)掌握C语言编程初步. 2.实验要求 编写类似于DOS,UNIX的命 ...
- 2015百度之星 IP聚合
IP聚合 Time Limit: 2000/1000 MS (Java/Others) Memory Limit: 65536/65536 K (Java/Others) Problem Descri ...