
ROS话题通信C++(附launch启动方式)
ROS话题通信C++(附launch启动方式)
创建工作空间
mkdir -p topic_ws/src

cd topic_ws

catkin_make
设置环境变量
source ./devel/setup.bash

source $ROS_PACKAGE_PATH
效果图
未使用launch
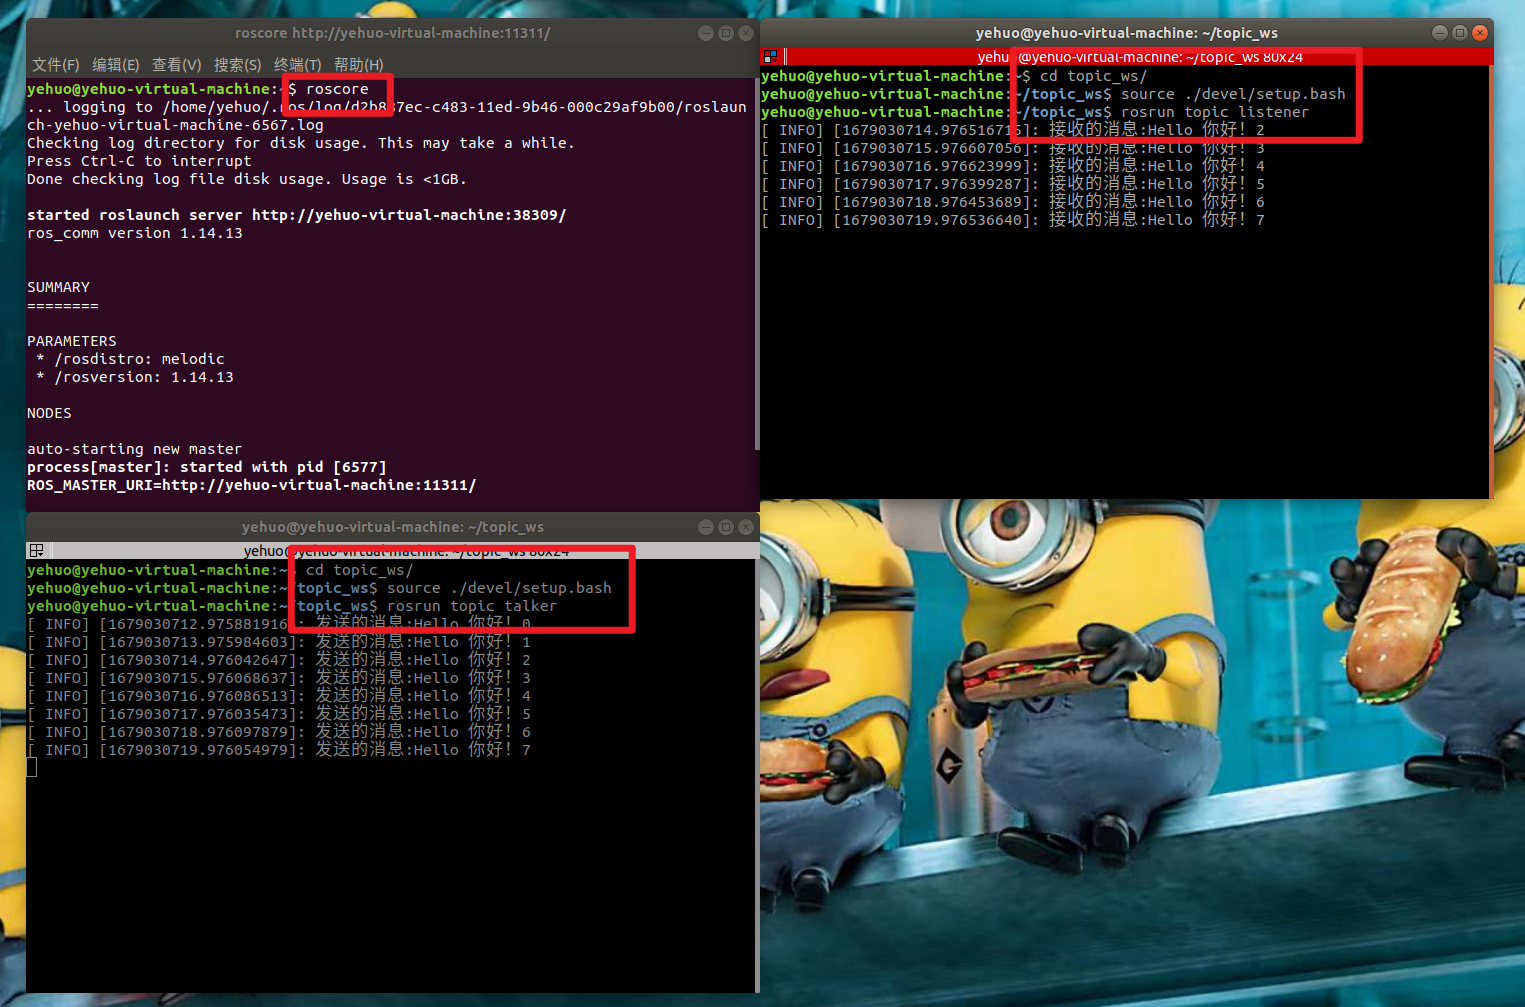
使用launch

结构总览

友情提醒
每一步编辑完,执行一下 Ctrl+Shift+B进行编译,及时排查错误
准备工作
第一步:创建工作空间
配置:roscpp rospy std_msgs
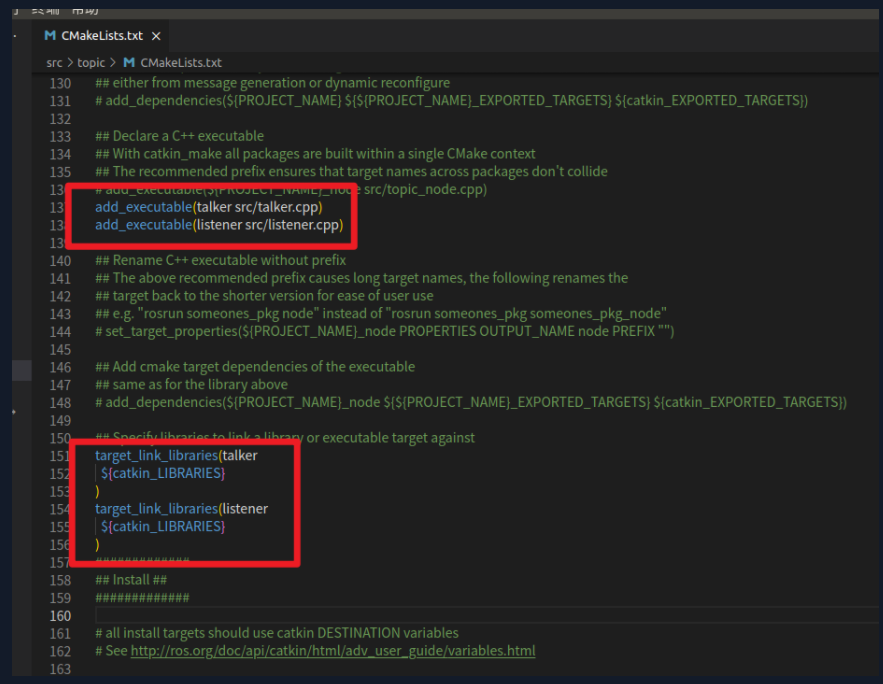
src/topic/CMakeLists.txt
src/topic/src/talker.cpp
// 1.包含头文件

#include "ros/ros.h"

#include "std_msgs/String.h" //普通文本类型的消息

#include <sstream>

int main(int argc, char  *argv[])

{

    //设置编码

    setlocale(LC_ALL,"");

    //2.初始化 ROS 节点:命名(唯一)

    // 参数1和参数2 后期为节点传值会使用

    // 参数3 是节点名称,是一个标识符,需要保证运行后,在 ROS 网络拓扑中唯一

    ros::init(argc,argv,"talker");

    //3.实例化 ROS 句柄

    ros::NodeHandle nh;//该类封装了 ROS 中的一些常用功能

    //4.实例化 发布者 对象

    //泛型: 发布的消息类型

    //参数1: 要发布到的话题

    //参数2: 队列中最大保存的消息数,超出此阀值时,先进的先销毁(时间早的先销毁)

    ros::Publisher pub = nh.advertise<std_msgs::String>("chatter",10);

    //5.组织被发布的数据,并编写逻辑发布数据

    //数据(动态组织)

    std_msgs::String msg;

    std::string msg_front = "Hello 你好!"; //消息前缀

    int count = 0; //消息计数器

    //逻辑(一秒10次)

    ros::Rate r(1);

    //节点

    while (ros::ok())

    {

        //使用 stringstream 拼接字符串与编号

        std::stringstream ss;

        ss << msg_front << count;

        msg.data = ss.str();

        //发布消息

        pub.publish(msg);

        //加入调试,打印发送的消息

        ROS_INFO("发送的消息:%s",msg.data.c_str());

        //根据前面制定的发送贫频率自动休眠 休眠时间 = 1/频率;

        r.sleep();

        count++;//循环结束前,让 count 自增

        //暂无应用

        ros::spinOnce();

    }

    return 0;

}
src/topic/src/listener.cpp
// 1.包含头文件

#include "ros/ros.h"

#include "std_msgs/String.h"

void doMsg(const std_msgs::String::ConstPtr& msg_p){

    ROS_INFO("接收的消息:%s",msg_p->data.c_str());

    // ROS_INFO("我听见:%s",(*msg_p).data.c_str());

}

int main(int argc, char  *argv[])

{

    setlocale(LC_ALL,"");

    //2.初始化 ROS 节点:命名(唯一)

    ros::init(argc,argv,"listener");

    //3.实例化 ROS 句柄

    ros::NodeHandle nh;

    //4.实例化 订阅者 对象

    ros::Subscriber sub = nh.subscribe<std_msgs::String>("chatter",10,doMsg);

    //5.处理订阅的消息(回调函数)

    //6.设置循环调用回调函数

    ros::spin();//循环读取接收的数据,并调用回调函数处理

    return 0;

}
启动指令
1、第一个终端执行 roscore
2、第二个终端进入topic_ws的路径
3、执行 source ./devel/setup.bash
4、执行 rosrun topic talker
5、第三个终端进入topic_ws的路径
6、执行 source ./devel/setup.bash
7、执行 rosrun topic listener
使用launch
src/topic/launch/start_topic.launch
<launch>

    <node pkg="topic" type="talker" name="talker" output="screen"/>

    <node pkg="topic" type="listener" name="listener" output="screen"/>

</launch>
启动指令
1、roscore
2、进入topic_ws的路径
3、source ./devel/setup.bash
4、roslaunch topic start_topic.launch
made by zyl
ROS话题通信C++(附launch启动方式)的更多相关文章
- (六)ROS话题---节点之间通信的方式
1. 理解 ROS 话题: (Ctrl+Alt+T 打开一个新终端) 运行下面的命令: $ roscore (Ctrl+Alt+T 打开一个新终端) $ rosrun turtlesim turtle ...
- ROS Learning-010 beginner_Tutorials 编写简单的启动脚本文件(.launch 文件)
ROS Indigo beginner_Tutorials-09 编写简单的启动脚本文件 我使用的虚拟机软件:VMware Workstation 11 使用的Ubuntu系统:Ubuntu 14.0 ...
- jenkins:新增节点是启动方式没有Launch agent by connecting it to the master
默认在这里的配置是禁用 所以启动方式只有两种,缺少Launch agent by connecting it to the master
- ROS Learning-008 beginner_Tutorials ROS话题
ROS Indigo beginner_Tutorials-07 ROS话题 我使用的虚拟机软件:VMware Workstation 11 使用的Ubuntu系统:Ubuntu 14.04.4 LT ...
- ROS Learning-011 beginner_Tutorials (编程) 编写 ROS 话题版的 Hello World 程序(Python版)
ROS Indigo beginner_Tutorials-10 编写 ROS 话题版的 Hello World 程序(Python版) 我使用的虚拟机软件:VMware Workstation 11 ...
- ROS串口通信
身处机器人行业,不想一直只做低端的单片机控制,老是待在舒适区,所以一直都想学一下ROS系统,但看了几个月资料后,感觉还是云里雾里,似懂非懂,感念似乎都很清楚,但要实际去做,却又感觉无从下手. 于是想先 ...
- 4.7 ROS分布式通信
4.7 ROS分布式通信 ROS是一个分布式计算环境.一个运行中的ROS系统可以包含分布在多台计算机上多个节点.根据系统的配置方式,任何节点可能随时需要与任何其他节点进行通信. 因此,ROS对网络配置 ...
- Hive 学习笔记(启动方式,内置服务)
一.Hive介绍 Hive是基于Hadoop的一个数据仓库,Hive能够将SQL语句转化为MapReduce任务进行运行. Hive架构图分为以下四部分. 1.用户接口 Hive有三个用户接口: 命令 ...
- Service 简介 启动方式 生命周期 MD
Markdown版本笔记 我的GitHub首页 我的博客 我的微信 我的邮箱 MyAndroidBlogs baiqiantao baiqiantao bqt20094 baiqiantao@sina ...
- 如何用INNO安装添加快捷启动方式到Win7的快速启动栏(超级任务栏)
问题:如何用INNO安装添加快捷启动方式到Win7的快速启动栏(超级任务栏) 在XP下,添加方式是直接把快捷方式复制到%appdata%\Microsoft\Internet Explorer\Qui ...
随机推荐
- vue组件淡入浅出动画
点击动画 hello hello world! .test-enter, .test-leave-to { opacity: 0 } .test-enter-to, .test-leave { opa ...
- python机器学习——朴素贝叶斯算法
背景与原理: 朴素贝叶斯算法是机器学习领域最经典的算法之一,仍然是用来解决分类问题的. 那么对于分类问题,我们的模型始终是:用$m$组数据,每条数据形如$(x_{1},...,x_{n},y)$,表示 ...
- 利用expect交互批量修改普通用户过期密码
利用expect交互批量修改普通用户过期密码 因为公司接了一个密码托管的活,有10000多台机器,系统有 openSUSE,SUSE,Ubuntu,centos,Oracle-Linux, 而且什么版 ...
- 执行Maven的test命令报错
参考网址:https://blog.csdn.net/weixin_46688566/article/details/126470742 解决方案 在pom.xml文件中加入以下依赖: <plu ...
- 2月22日javaweb学习之Maven
Maveb是专门用于管理和构建java项目的工具,它的主要功能有: 1.提供一套标准化的项目结构. 2.提供一套标准化的构建流程(编译.测试.打包.发布......) 3.提供了一套依赖管理机制 Ma ...
- js 获取html加载的参数?file=123&time=2021
<script> function GetArgsFromHref(sHref, sArgName) { var args = sHref.split("?"); va ...
- 消息队列 RocketMQ4.x介绍和新概念讲解
消息队列 RocketMQ4.x介绍和新概念讲解 Apache RocketMQ作为阿里开源的一款高性能.高吞吐量的分布式消息中间件 RocketMQ4.x特点 支持Broker和Consumer端消 ...
- nodejs的框架koa
koa:应用程序是一个包含一组中间件函数的对象,它是按照类似堆栈的方式组织和执行的 应用程序: 1.导入 const Koa = require('koa'); 2.创建koa的app实例 const ...
- Verilog 预编译
Verilog 预编译 Verilog 语言支持宏定义(`define),参数 parameter,局域参数(localparam)以及`include等内容.这些数据常量的支持极大方便数字系统设计. ...
- Ubuntu实战
Ubuntu是什么 Ubuntu早期是一个由Debian Linux发展起来的以桌面应用为主的操作系统.作为Linux发行版中的后起 之秀,Ubuntu Linux在短短几年时间里便迅速成长为从Lin ...