
[Bullet3]三种碰撞检测及实现
官方文档:http://bulletphysics.org
开源代码:https://github.com/bulletphysics/bullet3/releases
API文档:http://bulletphysics.org/Bullet/BulletFull/annotated.html
bullet3的三种碰撞检测
以下三种方式都是可以达到碰撞检测的效果:
btCollisionWorld::contactTest检测指定对象是否与场景发生碰撞;btCollisionWorld::performDiscreteCollisionDetection检测场景中所有的碰撞;btDynamicsWorld::stepSimulation模拟运动。
还有一种射线检测,但是与这里的物体碰撞稍微有些区别,这里就不展开来讲了。
0. 准备工作
先创建一个场景,增加一个地板(box)
btDefaultCollisionConfiguration* g_colConfig;

btCollisionDispatcher* g_dispatcher;

btBroadphaseInterface* g_broadInterface;

btSequentialImpulseConstraintSolver* g_solver;

btDynamicsWorld* g_world;  // 场景信息,退出的时候需要delete

g_colConfig = new btDefaultCollisionConfiguration();

g_dispatcher = new btCollisionDispatcher(g_colConfig);

g_broadInterface = new btDbvtBroadphase();

g_solver = new btSequentialImpulseConstraintSolver;

g_world = new btDiscreteDynamicsWorld(g_dispatcher, g_broadInterface, g_solver, g_colConfig);

g_world->setGravity(btVector3(0,-10,0));      // 设置重力加速度

// add a test box

{

    btCollisionShape* shape = new btBoxShape(btVector3(btScalar(1000.),btScalar(10.),btScalar(1000.)));

    btTransform trans;

    trans.setIdentity();

    trans.setOrigin(btVector3(0, -10, 0));

    btScalar mass=0.f;

    btVector3 localInertia(0, 0, 0);

    bool isDynamic = (mass != 0.f);

    if (isDynamic)

        shape->calculateLocalInertia(mass, localInertia);

    btDefaultMotionState* myMotionState = new btDefaultMotionState(trans);

    btRigidBody::btRigidBodyConstructionInfo cInfo(mass, myMotionState, shape, localInertia);

    btRigidBody* body = new btRigidBody(cInfo);

    g_world->addRigidBody(body);

}
1. btCollisionWorld::contactTest
完整函数内容为
void btCollisionWorld::contactTest(btCollisionObject * colObj, ContactResultCallback & resultCallback)
contactTest会对确定的colObj对象与btCollisionWorld中的所有对象进行接触检测,并调用ContactResultCallBack回调。
其实这个函数不算碰撞检测,只是算接触检测,如果距离为0,是会触发回调的。
1.1. 继承回调的结构体
ContactResultCallback结构体有一个名为addSingleResult的纯虚函数,在继承的时候一定要实现addSingleResult函数。这个也是碰撞的时候执行的回调函数。是这个结构体的核心。碰撞信息会存储在btManifoldPoint & cp中,使用方法也比较简单,可以参考API文档的接口。其它地方的碰撞,也是用这个对象存储,处理方法是一样的。
// 碰撞检测回调

struct MyColCallBack : btCollisionWorld::ContactResultCallback

{

    public:

        btScalar addSingleResult(

            btManifoldPoint & cp,

            const btCollisionObjectWrapper * colObj0Wrap,

            int partId0,

            int index0,

            const btCollisionObjectWrapper * colObj1Wrap,

            int partId1,

            int index1)

        {

            btVector3 posA = cp.getPositionWorldOnA();

            btVector3 posB = cp.getPositionWorldOnB();

            printf("col pos for A {%f, %f, %f}\n", posA.getX(), posA.getY(), posA.getZ());

            printf("col pos for B {%f, %f, %f}\n", posB.getX(), posB.getY(), posB.getZ());

            return btScalar(0.f);

        };

};
1.2. 碰撞检测
// 创建一个球体,并加入到场景中

btCollisionShape* shape = new btSphereShape(btScalar(1.f));

btTransform trans;

trans.setIdentity();

trans.setOrigin(btVector3(0, 1, 0));

btScalar mass=1.f;

btVector3 localInertia(0, 0, 0);

bool isDynamic = (mass != 0.f);

if (isDynamic)

    shape->calculateLocalInertia(mass, localInertia);

btDefaultMotionState* myMotionState = new btDefaultMotionState(trans);

btRigidBody::btRigidBodyConstructionInfo cInfo(mass, myMotionState, shape, localInertia);

btRigidBody* g_body = new btRigidBody(cInfo);

g_world->addRigidBody(g_body);

// 创建回调并碰撞检测

MyColCallBack callBack;

g_world->contactTest(g_body, callBack);

// todo delete
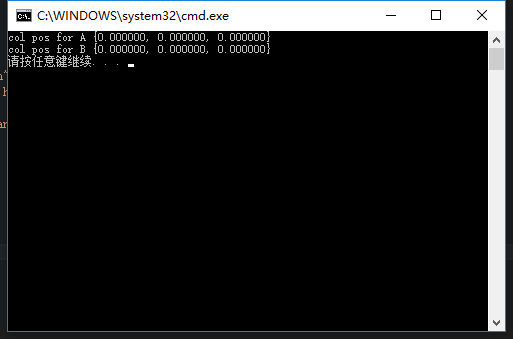
运行结果:
2. btCollisionWorld::performDiscreteCollisionDetection
performDiscreteCollisionDetection会对场景中的所有物体进行一次碰撞检测。而contactTest是对确定的物体进行碰撞检测。
g_world->performDiscreteCollisionDetection();

list<btCollisionObject*> m_collisionObjects;

int numManifolds = g_world->getDispatcher()->getNumManifolds();

for(int i=0; i<numManifolds; i++)

{

    btPersistentManifold* contactManifold = g_world->getDispatcher()->getManifoldByIndexInternal(i);

    btCollisionObject* obA = (btCollisionObject*)(contactManifold->getBody0());

    btCollisionObject* obB = (btCollisionObject*)(contactManifold->getBody1());

    int numContacts = contactManifold->getNumContacts();

    for(int j=0; j<numContacts; j++)

    {

        btManifoldPoint& pt = contactManifold->getContactPoint(j);

        if(pt.getDistance()<=0.f)

        {

            m_collisionObjects.push_back(obA);

            m_collisionObjects.push_back(obB);

            btVector3 posA = pt.getPositionWorldOnA();

            btVector3 posB = pt.getPositionWorldOnB();

            printf("%d A -> {%f, %f, %f}\n", i, posA.getX(), posA.getY(), posA.getZ()); // 碰撞点

            printf("%d B -> {%f, %f, %f}\n", i, posB.getX(), posB.getY(), posB.getZ());

        }

    }

}
这里需要注意一下,多个物体两两碰撞的时候,列表m_collisionObjects内是存在重复的可能的,往往需要去重一下。
m_collisionObjects.sort();

m_collisionObjects.unique();
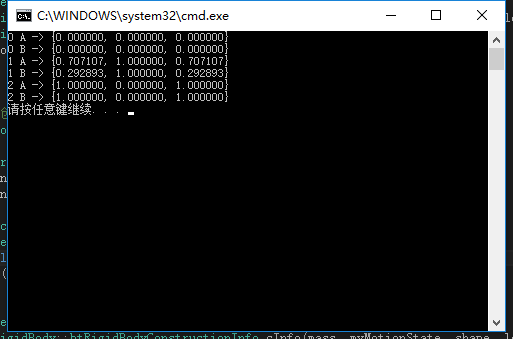
运行结果:
这里我多加了一个半径为1,位置为{1,1,0}的求,然后基本上两个球和地板发生了两两碰撞。
3. btDynamicsWorld::stepSimulation
完整的函数内容为:
virtual int btDynamicsWorld::stepSimulation(

    btScalar timeStep,

    int maxSubSteps = 1,

    btScalar fixedTimeStep = btScalar(1.)/btScalar(60.))
stepSimulation其实不是用来做碰撞检测的,而是用来做物理运动模拟的。既然能做运动模拟,那肯定也能够做碰撞检测了。
3.1. 模拟运动
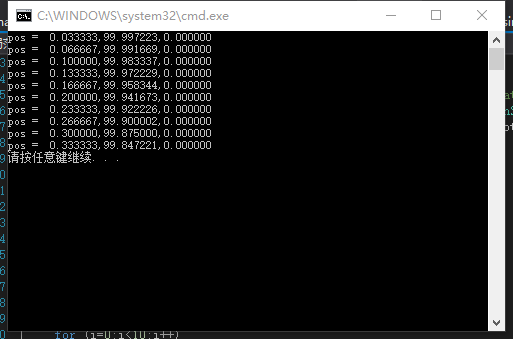
设置场景的重力加速为btVector3(0,-10,0),增加一个半径为1,位置为{0,100,0}的球体,并设置其质量为1,冲量为{2,0,0},即球体会以x轴速度为2,Y轴以-10的加速度做抛物线运动。
// 设置重力加速度

g_world->setGravity(btVector3(0,-10,0));

// 创建一个球体,并加入到场景中

btCollisionShape* shape = new btSphereShape(btScalar(1.f));

btTransform trans;

trans.setIdentity();

trans.setOrigin(btVector3(0, 100, 0));

btScalar mass=1.f;

btVector3 localInertia(0, 0, 0);

bool isDynamic = (mass != 0.f);

if (isDynamic)

    shape->calculateLocalInertia(mass, localInertia);

btDefaultMotionState* myMotionState = new btDefaultMotionState(trans);

btRigidBody::btRigidBodyConstructionInfo cInfo(mass, myMotionState, shape, localInertia);

btRigidBody* g_body = new btRigidBody(cInfo);

g_body->applyCentralImpulse(btVector3(2,0,0));  // 设置冲量

g_world->addRigidBody(g_body);

for (i=0;i<10;i++)

{

	g_world->stepSimulation(1.f/60.f,10);       // 模拟运动

    trans = g_body->getWorldTransform();

	printf("world pos  = %f,%f,%f\n", trans.getOrigin().getX(),

                                      trans.getOrigin().getY(),

                                      trans.getOrigin().getZ());

	}

}
执行结果
[Bullet3]三种碰撞检测及实现的更多相关文章
- Navisworks 提供了.NET, COM和NwCreate 三种API
Navisworks 提供了.NET, COM和NwCreate 三种API.而通常我们说Navisworks API其实指的只是COM或.NET,因为NwCreate的功能比较特殊.待我一一道来: ...
- 盛大游戏技术总监徐峥:Unity引擎使用的三种方式
在5月13日Unite 2017 案例分享专场上,盛大游戏技术总监徐峥分享了使用Unity引擎的三种方式,以下为详细内容: 大家好,我先简单介绍一下我自己,我是盛大游戏的技术总监徐峥.我今天想分享的主 ...
- 简谈百度坐标反转至WGS84的三种思路
文章版权由作者李晓晖和博客园共有,若转载请于明显处标明出处:http://www.cnblogs.com/naaoveGIS/ 1.背景 基于百度地图进行数据展示是目前项目中常见场景,但是因为百度地图 ...
- 测试一下StringBuffer和StringBuilder及字面常量拼接三种字符串的效率
之前一篇里写过字符串常用类的三种方式<java中的字符串相关知识整理>,只不过这个只是分析并不知道他们之间会有多大的区别,或者所谓的StringBuffer能提升多少拼接效率呢?为此写个简 ...
- Objective-C三种定时器CADisplayLink / NSTimer / GCD的使用
OC中的三种定时器:CADisplayLink.NSTimer.GCD 我们先来看看CADiskplayLink, 点进头文件里面看看, 用注释来说明下 @interface CADisplayLin ...
- css中的浮动与三种清除浮动的方法
说到浮动之前,先说一下CSS中margin属性的两种特殊现象 1, 外边距的合并现象: 如果两个div上下排序,给上面一个div设置margin-bottom,给下面一个div设置margin-top ...
- ASP.NET Core应用的错误处理[1]:三种呈现错误页面的方式
由于ASP.NET Core应用是一个同时处理多个请求的服务器应用,所以在处理某个请求过程中抛出的异常并不会导致整个应用的终止.出于安全方面的考量,为了避免敏感信息的外泄,客户端在默认的情况下并不会得 ...
- 【Win 10 应用开发】文件读写的三种方案
本文老周就跟伙伴们探讨一下关于文件读写的方法.总得来说嘛,有三种方案可以用,而且每种方案都各有特色,也说不上哪种较好.反正你得记住老祖宗留给我们的大智慧——事无定法,灵活运用者为上. OK,咱们开始吧 ...
- .NET Core采用的全新配置系统[6]: 深入了解三种针对文件(JSON、XML与INI)的配置源
物理文件是我们最常用到的原始配置的载体,最佳的配置文件格式主要由三种,它们分别是JSON.XML和INI,对应的配置源类型分别是JsonConfigurationSource.XmlConfigura ...
随机推荐
- OpenGL ES
前言 OpenGL ES是Khronos Group创建的一系列API中的一种(官方组织是:http://www.khronos.org/).在桌面计算机上有两套标准的 3DAPI:Direct3D和 ...
- UIButton常用属性小结(编辑中。。。)
Button的功能很黄很暴力,即能显示文字,又能显示图片,还能随时调整内部图片和文字的位置,用的地方很多. (1)按钮常用的四种状态: normal(普通状态) 默认情况(Default) 对应的枚举 ...
- iOS开发:创建真机调试证书 分类: ios相关 2015-04-10 10:22 149人阅读 评论(0) 收藏
关于苹果iOS开发,笔者也是从小白过来的,经历过各种困难和坑,其中就有关于开发证书,生产证书,in_house证书,add_Hoc证书申请过程中的问题,以及上架发布问题.今天就着重说一下关于针对于苹果 ...
- IOS即时通讯XMPP搭建openfire服务器 分类: ios技术 2015-03-07 11:30 53人阅读 评论(0) 收藏
一.下载并安装openfire 1.到http://www.igniterealtime.org/downloads/index.jsp下载最新openfire for mac版 比如:Openfir ...
- excel导入到Orcle
Excel导入到Oracle中 在Oracle中创建一个表,与excel的表头对应 将excel文件保存为.csv格式 创建一个.ctl文件 load data infile 'd:\xiaoyou. ...
- pypi 的使用
关于本人的package,情况比较简单,所有的.py文件全部放到了一个叫做FundsData的文件夹下(package下),上层目录也叫FundsData(其实叫什么都可以),其下放了setup.py ...
- oracle系列--解锁数据库
一.安装完成后解锁Scott数据库步骤: 进入SQL Plus 请输入用户名:sys输入口令:sys as sysdba //这里的口令是不可见的,注意空格SQL> alter user sc ...
- java中集合框架
java平台提供了一个全新的集合框架."集合框架"主要由一组用来操作对象的接口组成.不同接口描述一组不同数据类型. 在很大程度上,一旦您理解了接口,您就理解了框架.虽然您总要创建接 ...
- zabbix3.0.4 部署History
[root@zabbix-Test ~]# history 1 passwd root 2 exit 3 yum install ntpd* 4 yum inst ...
- HTML/CSS/JavaScript学习总结(转)
HTML 网站开发的主要原则是: – 用标签元素HTML描述网页的内容结构: – 用CSS描述网页的排版布局: – 用JavaScript描述网页的事件处理,即鼠标或键盘在网页元素上的动作后的程序 H ...