
Opencv 图片直方图
#include <iostream>
#include <opencv2/opencv.hpp>
using namespace std;
using namespace cv;
Mat img1, img2, img3, img_gray, map_x, map_y;
char win1[] = "window1";
char win2[] = "window2";
char win3[] = "window3";
char win4[] = "window4";
int threshold_value = 0;
int max_value = 255;
RNG rng(12345);
int Demo_Histogram();
int index = 0;
//Remap
int Demo_Histogram()
{
img1 = imread("D://images//1//9.jpg");
if (img1.empty())
{
cout << "could not load image..." << endl;
return 0;
}
imshow(win1, img1);
vector<Mat> bgr_planes;
//把多通道图像分为多个单通道图像
split(img1,bgr_planes);
//imshow(win2,bgr_planes);
int histSize = 256;
float range[] = {0,256};
const float *histRanges = {range};
Mat b_hist, g_hist, r_hist;
calcHist(&bgr_planes[0], 1, 0, Mat(), b_hist, 1, &histSize, &histRanges, true, false);
calcHist(&bgr_planes[1], 1, 0, Mat(), g_hist, 1, &histSize, &histRanges, true, false);
calcHist(&bgr_planes[2], 1, 0, Mat(), r_hist, 1, &histSize, &histRanges, true, false);
int hist_h = 400;
int hist_w = 512;
int bin_w = hist_w / histSize;
Mat histImage(hist_w,hist_h,CV_8UC3,Scalar(0,0,0));
//归一化处理
normalize(b_hist, b_hist, 0, hist_h, NORM_MINMAX, -1, Mat());
normalize(g_hist, g_hist, 0, hist_h, NORM_MINMAX, -1, Mat());
normalize(r_hist, r_hist, 0, hist_h, NORM_MINMAX, -1, Mat());
for (int i=1;i<histSize;i++)
{
line(histImage,
Point((i-1)*bin_w,hist_h-cvRound(b_hist.at<float>(i-1))),
Point((i)*bin_w, hist_h - cvRound(b_hist.at<float>(i))),
Scalar(255,0,2),2,LINE_AA);
line(histImage,
Point((i - 1)*bin_w, hist_h - cvRound(g_hist.at<float>(i - 1))),
Point((i)*bin_w, hist_h - cvRound(g_hist.at<float>(i))),
Scalar(0, 255, 2), 2, LINE_AA);
line(histImage,
Point((i - 1)*bin_w, hist_h - cvRound(r_hist.at<float>(i - 1))),
Point((i)*bin_w, hist_h - cvRound(r_hist.at<float>(i))),
Scalar(0, 0, 255), 2, LINE_AA);
}
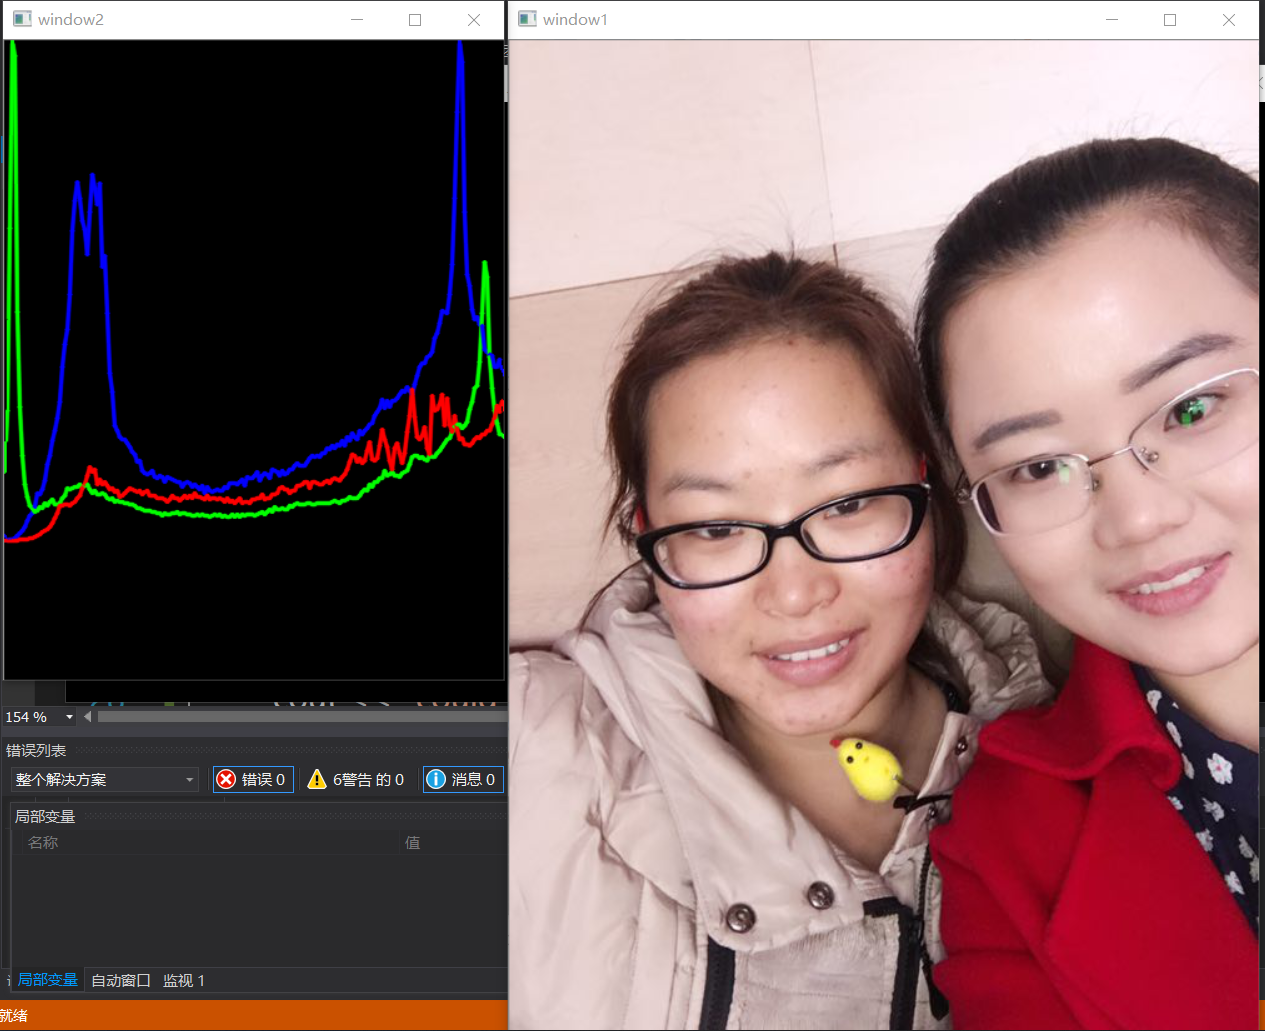
imshow(win2, histImage);
return 0;
}
int main()
{
Demo_Histogram();
waitKey(0);
return 0;
}
Opencv 图片直方图的更多相关文章
- 【计算机视觉】OpenCV中直方图处理函数简述
计算直方图calcHist 直方图是对数据集合的统计 ,并将统计结果分布于一系列提前定义的bins中.这里的数据不只指的是灰度值 ,统计数据可能是不论什么能有效描写叙述图像的特征. 如果有一个矩阵包括 ...
- opencv——图像直方图与反向投影
引言 在图像处理中,对于直方图这个概念,肯定不会陌生.但是其原理真的可以信手拈来吗? 本文篇幅有点长,在此列个目录,大家可以跳着看: 分析图像直方图的概念,以及opencv函数calcHist()对于 ...
- 基于opencv图片切割
基于opencv图片切割为n个3*3区块 工作原因,切割图片,任务急,暂留调通的源码,留以后用. package com.rosetta.image.test; import org.opencv.c ...
- Opencv图片明暗处理
Opencv图片明暗处理 #include <iostream> #include <opencv2/opencv.hpp> using namespace std; usin ...
- Python OpenCV图片转视频 工具贴(三)
Python OpenCV图片转视频 粘贴即用,注意使用时最好把自己的文件按照数字顺序命名.按照引导输入操作. # 一键傻瓜式引导图片串成视频 # 注意使用前最好把文件命名为数字顺序格式 import ...
- python opencv 图片缺陷检测(讲解直方图以及相关系数对比法)
一.利用直方图的方式进行批量的图片缺陷检测(方法简单) 二.步骤(完整代码见最后) 2.1灰度转换(将原图和要检测对比的图分开灰度化) 灰度化的作用是因为后面的直方图比较需要以像素256为基准进行相关 ...
- opencv图像直方图均衡化及其原理
直方图均衡化是什么有什么用 先说什么是直方图均衡化,通俗的说,以灰度图为例,原图的某一个像素为x,经过某个函数变为y.形成新的图.新的图的灰度值的分布是均匀的,这个过程就叫直方图均衡化. 图像直方图均 ...
- opencv —— equalizeHist 直方图均衡化实现对比度增强
直方图均匀化简介 从这张未经处理的灰度图可以看出,其灰度集中在非常小的一个范围内.这就导致了图片的强弱对比不强烈. 直方图均衡化的目的,就是把原始的直方图变换为在整个灰度范围(0~255)内均匀分布的 ...
- opencv 比较直方图方式 进行人脸检测对比
完整opencv(emgucv)人脸.检测.采集.识别.匹配.对比 //成对几何直方图匹配 public static string MatchHist() ...
随机推荐
- Python 函数 -xrange()
xrange() xrange() 函数用法与 range 完全相同,所不同的是生成的不是一个数组,而是一个生成器. 语法: xrange(stop) xrange(start, stop[, ste ...
- filter添加水印
1filter写法 先定义自己的responseWrapper chain.doFilter(request,responseWrapper); responseWrapper来输出 package ...
- bzoj 1101 [POI2007]Zap——反演
题目:https://www.lydsy.com/JudgeOnline/problem.php?id=1101 #include<cstdio> #include<cstring& ...
- 老齐python-基础4(元祖、字典、集合)
1.元祖 元祖的特性结合了字符串和列表 元祖是用圆括号括起来的,其中的元素之间用逗号(英文半角)隔开.元祖中的元素是任意类型的python对象(包括以后自定义的对象) 元祖中的元素不可更改,所以修改列 ...
- Java 代码块
一.简介 1.普通代码块: 类中方法的方法体 2.构造代码块: 构造块会在创建对象时被调用,每次创建时都会被调用,优先于类构造函数执行. 3.静态代码块: 用static{}包裹起来的代码片段,只会执 ...
- [转载,感觉写的非常详细]DUBBO配置方式详解
[转载,感觉写的非常详细]DUBBO配置方式详解 原文链接:http://www.cnblogs.com/chanshuyi/p/5144288.html DUBBO 是一个分布式服务框架,致力于提供 ...
- ESXI5.5开启snmp+zabbix 监控esxi 需要开启的服务
esxcli system snmp set --communities public esxcli system snmp set --enable trueesxcli network firew ...
- NGUI的UICamera
参考 https://blog.csdn.net/kakashi8841/article/details/20548429 全文请查看:http://note.youdao.com/notesha ...
- 第十章 Secret & Configmap (上)
敏感信息,直接保存在容器镜像中显然不妥,比如用户名.密码等.K8s提供的解决方案是Secret. Secret会以密文的方式存储数据,避免了在配置文件中保存敏感信息.Secret会以Volume的形式 ...
- 移动app非功能测试点收集
非功能测试 移动app测试的另一重要方面是移动app的非功能需求.移动app在推出市场或进行进一步开发前,移动测试员有许多需要测试的问题. 早期开发阶段要进行的第一个测试应该是实用性测试.通常是由al ...