一.alsps的初始化函数和重要结构体

epl2182_init //

Epl2182.c (kernel-3.10\drivers\misc\mediatek\alsps\epl2182-new)
    struct alsps_hw *hw = get_cust_alsps_hw(); //得到配置和硬件信息
        i2c_register_board_info(hw->i2c_num, &i2c_EPL2182, 1); //注册I2C信息
            list_add_tail(&devinfo->list, &__i2c_board_list); //加入到__i2c_board_list链表中
        alsps_driver_add(&epl2182_init_info); // alsps_local_init函数加入
            alsps_init_list[i] = obj; //加入到alsps_init_list[i] 数组中,以备后面用
 
alsps_local_init //这个函数在alsps核心调用,下面有分析
    get_cust_alsps_hw();  //得到配置和硬件信息
        epl2182_power(hw, 1); //上电
           //mtk专门的上电函数(pmic.c),很多模块都在用,if(hw->power_id != POWER_NONE_MACRO) 会进行上电操作,这里只是一个赋值操作power_on = on;
            hwPowerOn(hw->power_id, hw->power_vol, "EPL2182")
        i2c_add_driver(&epl2182_i2c_driver)  //I2C注册driver
 
i2c_driver 结构体:
static struct i2c_driver epl2182_i2c_driver =
{
    .probe      = epl2182_i2c_probe,
    .remove     = epl2182_i2c_remove,
    .detect     = epl2182_i2c_detect,
    .suspend    = epl2182_i2c_suspend,
    .resume     = epl2182_i2c_resume,
    .id_table   = epl2182_i2c_id,
    .driver = {
        .name           = EPL2182_DEV_NAME,
    },
};


二.I2C的alsps的probe函数
通过i2c_driver 与adapter的匹配调用epl2182_i2c_probe
epl2182_i2c_probe
    epl2182_get_addr(obj->hw, &obj->addr); //得到I2C的地址
    INIT_WORK(&obj->eint_work, epl2182_eint_work); //初始化中断工作任务
        epld = g_epl2182_ptr;   //得到epl2182私有数据
        elan_epl2182_I2C_Read(epld->client,REG_16,R_TWO_BYTE,0x02,read_data);  //i2c的读函数,读channel1,ps的数据
        elan_epl2182_I2C_Read(epld->client,REG_13,R_SINGLE_BYTE,0x01,read_data); //读取到PS的中断状态,0或者1
        ps_report_interrupt_data 
            ps_data_report(cxt->idev,value,3);
                input_report_rel(dev, EVENT_TYPE_PS_VALUE, (value+1));  //输入子系统上报数据
        input_report_rel(dev, EVENT_TYPE_PS_STATUS, status);
        input_sync(dev); 
    INIT_WORK(&obj->data_work, epl2182_check_ps_data);  //也是上报数据
    elan_epl2182_I2C_Write(client,REG_0,W_SINGLE_BYTE,0x02, EPL_S_SENSING_MODE); //把光照转换到电压的时间
    elan_epl2182_I2C_Write(client,REG_9,W_SINGLE_BYTE,0x02,EPL_INT_DISABLE); //把中断清零
    epl2182_init_client
        if(obj->hw->polling_mode_ps == 0) //这里是中断模式
        epl2182_setup_eint(client) //
            g_epl2182_ptr = obj;  //后面有用到epl2182的属性
        hw8k_init_device
            epl2182_i2c_client=client; //后面有用到
    misc_register(&epl2182_device) //注册混杂设备
    als_ctl.open_report_data= als_open_report_data;  //als_control的赋值
    als_ctl.enable_nodata = als_enable_nodata;
    als_ctl.set_delay  = als_set_delay;
 
 
混杂设备结构体:
static struct miscdevice epl2182_device =
{
    .minor = MISC_DYNAMIC_MINOR,
    .name = "als_ps",
    .fops = &epl2182_fops,
};
static struct file_operations epl2182_fops =
{
    .owner = THIS_MODULE,
    .open = epl2182_open,
    .release = epl2182_release,
    .unlocked_ioctl = epl2182_unlocked_ioctl,
};


三.alsps核心
在alsps.c中是alsp的上层部分,在epl2182_init之后调用
static struct platform_driver alsps_driver =
{
.probe      = alsps_probe,
.remove     = alsps_remove,    
.suspend    = alsps_suspend,
.resume     = alsps_resume,
.driver     = 
{
.name = ALSPS_PL_DEV_NAME,
        #ifdef CONFIG_OF
.of_match_table = alsps_of_match,
#endif
}
}; //平台driver结构体
 
alsps_init
    platform_driver_register(&alsps_driver) //注册平台驱动,在mt_devs.c中有平台device:platform_device alsps_sensor
        
alsps_probe  //匹配后调用它
    alsps_context_alloc_object
        alsps_context *obj = kzalloc(sizeof(*obj), GFP_KERNEL); //分配alsps_context 结构体,保存了很多属性
      
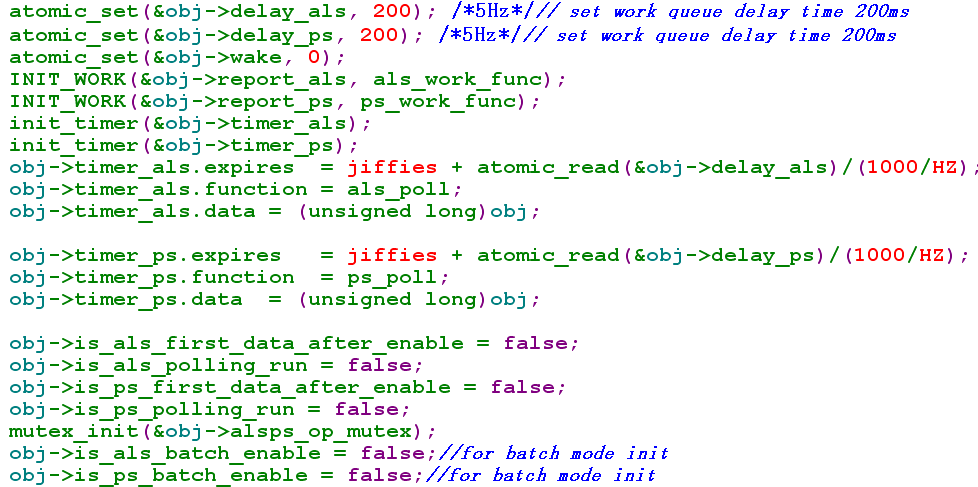
        初始化obj结构体,比如work的初始化:als_work_func,ps_work_func;定时器初始化,执行函数:als_poll,ps_poll分别执行schedule_work(&obj->report_als); schedule_work(&obj->report_ps);
        alsps_real_driver_init //初始化实际的alsps
            alsps_real_driver_init //
                alsps_init_list[i]->init(); //这就是具体alsps驱动注册的init函数,在这里调用了
    alsps_factory_device_init    //is_use_common_factory被设置为true,就会进行misc_register(&alsps_factory_device),这里不用。
    alsps_input_init //输入子系统的初始化,注册
        input_allocate_device
        input_register_device


四.应用读取sensor数据:
   als_store_active 和 ps_store_active启动sensor,然后上报数据,PS一般用中断,als一般用轮询!


五.Light sensor level和value的设置

[DESCRIPTION]
    Light sensor level和value的设置
[PLATFORM]
    MT6575 MT6577 MT6589
[SOLUTION]
    Als_level是从sensor读到的raw data, als_value是由als_level转换为上报android的值,以
ltr559为例:在cust_alsps.c中 :

该值要客制化,请联系sensor vender提供。

[DESCRIPTION]

  由于结构限制或者传感器本身原因,工厂模式下检测到ic出来的值变化不够明显,可检测的范围小等。导致自动背光效果不明显。

[SOLUTION]

      硬件上没有方法改动的话,建议合理的修改,cust_alsps.c中的.level和.value这2个数组的值,driver里处理数据的原理:
       从driver里传感器IC寄存器出来的数据是level值,根据此level值参照上述2个数组的对应关系,由level数组的下标取到.value数组的下标对应的值,然后上报value值给工厂模式和上层看到。

      所以需要您调cust_alsps.c里的那2个数组,如果是被遮挡而引起变化范围变小的话,应该是寄存器出来的level变小了,所以建议把cust-als.c里的level也相应的减小,value不变,则应该有所改善。多试几组减小.level的情况。

另外如果需要更细腻的背光等级,可以适当的把这2个数组加大,取值更连续一些。(这个映射还与android的value(LUX)--->255级背光的映射有关,也不是连续的)

请参考 frameworks\base\core\res\res\values\config.xml

六.兼容

当遇到两个sensor同一个i2c地址,只启用一个的时候,可以在注册的时候该一个地址,然后在probe中改回来就可以了。

 通过工程模式可以看到sensor的raw 打他,通过工厂测试模式可以看到所有senso人上报的数值。


七.工程测试模式中sensor的读取数据流程
    1.输入*987*0#进行测试,一般用于产线的测试
     epl2182_unlocked_ioctl   : 用的是poll(ps)
 
      2.*#*#3646633#*#*这样是可以读到sensor的原始数据,可以调试sensor是否有遮挡            
        epl2182_unlocked_ioctl 用的是poll


八.把ps改成轮询方式
   现在的机制是:
         1. PS单独开启的时候用中断;
          2.单独ALS是轮询
          3.PS与ALS一起开启的时候在als_get_data中轮询ALS,如果是中断模式还要轮询PS,因为轮询als的时候ps不会产生中断
 
   把PS也改下轮询:
         因为poll的时候会互相干扰,产生竞争,导致数据闪动,需要信号量来控制
        als_get_data
         mutex_lock(&epl2182_poll_mutex);
         ...............
         mutex_unlock(&epl2182_poll_mutex);
 
       ps_get_data
                       mutex_lock(&epl2182_poll_mutex);
                         ...............
                        mutex_unlock(&epl2182_poll_mutex);
 
     PS在打电话的时候不能休眠:加睡眠锁
       目前的driver架构是对于没有使用中断模式的距离传感器(cust_alsps.c .ps_polling=1)在驱动的i2c_probe里初始化一个wake lock,在Operate函数的ENABLE分支,如果是

enable的话就wake_lock(your_lock),disable的话就wake_unlock(your_lock)


Android ALSPS驱动分析的更多相关文章

  1. 【转】android电池(五):电池 充电IC(PM2301)驱动分析篇

    关键词:android 电池  电量计  PL2301任务初始化宏 power_supply 中断线程化 平台信息:内核:linux2.6/linux3.0系统:android/android4.0  ...

  2. 【转】android电池(四):电池 电量计(MAX17040)驱动分析篇

    关键词:android 电池  电量计  MAX17040 任务初始化宏 power_supply 平台信息:内核:linux2.6/linux3.0系统:android/android4.0 平台: ...

  3. Android USB驱动源码分析(-)

    Android USB驱动中,上层应用协议里最重要的一个文件是android/kernel/drivers/usb/gadget/android.c.这个文件实现USB的上层应用协议. 首先包含了一些 ...

  4. android电池(四):电池 电量计(MAX17040)驱动分析篇【转】

    本文转载自:http://blog.csdn.net/xubin341719/article/details/8969369 电池电量计,库仑计,用max17040这颗电量IC去计量电池电量,这种方法 ...

  5. Qualcomm Android display架构分析

    Android display架构分析(一) http://blog.csdn.net/BonderWu/archive/2010/08/12/5805961.aspx http://hi.baidu ...

  6. 高通Android display架构分析

    目录(?)[-] Kernel Space Display架构介绍 函数和数据结构介绍 函数和数据结构介绍 函数和数据结构介绍 数据流分析 初始化过程分析 User Space display接口 K ...

  7. s5k4ba摄像头驱动分析

    注释: 本驱动是基于S5PV310的,但是全天下的摄像头驱动都是采用V4L2,因此驱动框架流程基本差不多.其中fimc_init_camera()函数会回调.init函数,该函数主要就是通过IIC总线 ...

  8. Android源码分析(六)-----蓝牙Bluetooth源码目录分析

    一 :Bluetooth 的设置应用 packages\apps\Settings\src\com\android\settings\bluetooth* 蓝牙设置应用及设置参数,蓝牙状态,蓝牙设备等 ...

  9. Android源码分析(八)-----系统启动流程&IPC简述

    一 :系统启动流程图 从下往上依次启动linux kernel -->zygote-->SystemServer-->NativeService-->AndroidServic ...

随机推荐

  1. python抓取动态验证码,具体第几帧数的位置静态图片

    一.代码+注解 import os from PIL import Image import requests import io def save_img(): headers = { 'User- ...

  2. 配置通过Web网管登录交换机

    组网图形 图1 通过Web网管登录交换机组网图 通过Web网管登录交换机简介 Web网管是一种对交换机的管理方式,它利用交换机内置的Web服务器,为用户提供图形化的操作界面.用户可以从终端通过HTTP ...

  3. javascript模块化(简)

    这里书写一个个人理解以及整理的东西,关于模块化以及ES6语法推荐大家阅读阮一峰老师的ES6入门教程 地址:https://es6.ruanyifeng.com/ 比较散,请见谅 以前的js是没有模块化 ...

  4. Tensorflow--Debug

    1.解决tensorflow报错ValueError: Variable conv1/weights already exists, disallowed. 解决方法1:重开一个控制台 解决方法2:在 ...

  5. java后端选型20200729

    参考地址:https://gitee.com/shuzheng/zheng 后端技术: 技术 名称 官网 Spring Framework 容器 http://projects.spring.io/s ...

  6. 一套轻量级销售团队管理系统【CRM】

    项目描述 Hi,大家好,又到了源码分享时间啦,今天我们分享的源码一个<轻量级销售团队管理系统>,这套系统是一套轻量级的CRM系统,基于SSM的SpringBoot架构.这套项目用到很多潮流 ...

  7. 字符串截取 slice,substr,substring 的区别

    一 只传递一个参数时候 let str = '0123456'; str.slice(5); //'56' str.substr(5); // '56' str.substring(5); // '5 ...

  8. Setuptools 【Python工具包详解】

    什么是setuptools setuptools是Python distutils增强版的集合,它可以帮助我们更简单的创建和分发Python包,尤其是拥有依赖关系的.用户在使用setuptools创建 ...

  9. NB-IoT的HARQ过程是怎么样的

    NB-IoT的HARQ是一种将前向纠错(Forward Error Correction,FEC)编码和ARQ相结合而形成的技术.HARQ的基本原理是缓存没有正确接收到的数据,并且将重传数据和原始数据 ...

  10. 作为servlet容器的hi-nginx-java

    hi-nginx-java是一个独立于java官方的servlet规范,它有能力把NGINX直接编成servlet容器服务器.换言之,无需安装tomcat等容器服务器,也无需使用nginx的反向代理功 ...