
PCL 1.60 +windows+vs2010 安装与配置
PCL简介
PCL(Point Cloud Library)是在吸收了前人点云相关研究基础上建立起来的大型跨平台开源C++编程库,它实现了大量点云相关的通用算法和高效数据结构,涉及到点云获取、滤波、分割、配准、检索、特征提取、识别、追踪、曲面重建、可视化等。支持多种操作系统平台,可在Windows、Linux、Android、Mac OS X、部分嵌入式实时系统上运行。如果说OpenCV是2D信息获取与处理的结晶,那么PCL就在3D信息获取与处理上具有同等地位,PCL是BSD授权方式,可以免费进行商业和学术应用。
最近刚接触PCL,发现用到PCL的人还是比较少,可供学习的资料也不多,所以,我想从头开始学习,并记录下学习的过程。如果有兴趣一起学习的同学可以加我微信号zcs9602,我们一起交流学习。
学习资源:
PCL 1.8.0 比较全的安装包及安装步骤:http://unanancyowen.com/en/pcl18/
PCL 相关资料汇总:https://github.com/neilgu00365/Survey-for-SfMMission
PCL 中国点云库:http://www.pclcn.org/
环境:windows+vs2010
如果你没有vs2010我给你分享一个安装包链接:http://pan.baidu.com/s/1pL3I0dH 密码:a53o
一、下载
我用的是PCL 1.6.0 All-In-One Installer,Windows MSVC 2010 (32bit),所以,下面是以这个版本为主。其实,只要下载PCL-1.6.0-AllInOne-msvc2010-win32.exe、OpenNI 1.5.4 (patched)和Sensor 5.1.0 (patched)三个文件就可以了,PCL-1.6.0-AllInOne-msvc2010-win32.exe内部已经包含了全部的依赖库,安装的过程中,OpenNI会安装不上,所以要单独下载,其它的依赖库都可以不用下载。
二、安装
分别安装
1、PCL-1.6.0-AllInOne-msvc2010-win32.exe
2、OpenNI-Win32-1.5.4-Dev.msi
3、Sensor-Win-OpenSource32-5.1.0.msi
注意:你要编译的是Win32和Win64的版本要区别开,PCL和依赖库都统一用同一个版本的,否则运行的时候会报错。
三、配置
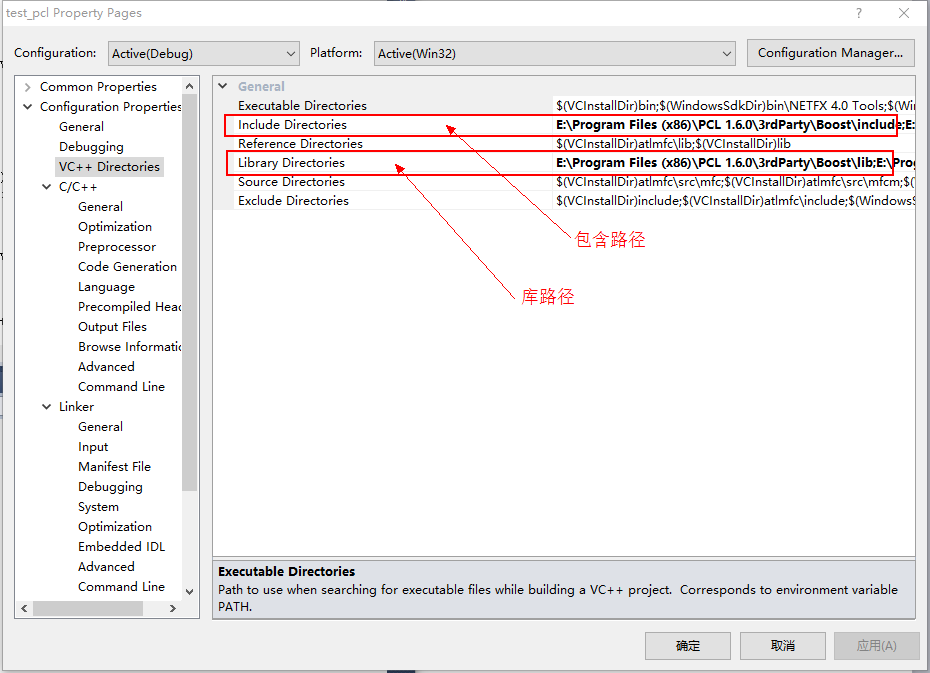
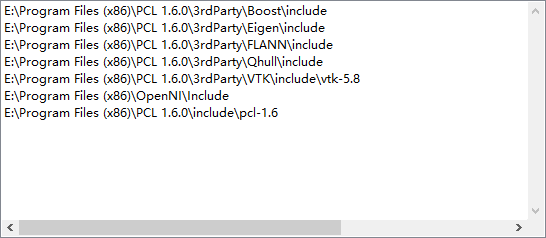
1、配置包含路径
将PCL安装路径下的3rdParty目录下的include添加进去,另外OpenNI单独安装的路径也添加进去,还有PCL安装路径下的Include\pcl-1.6也添加进去。
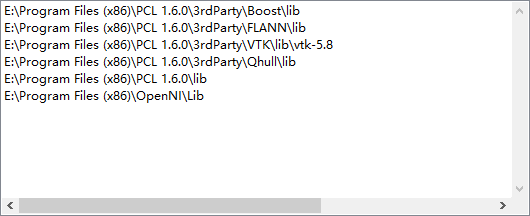
2、配置库路径
将PCL安装路径下的3rdParty目录下的lib添加进去,另外OpenNI单独安装的路径也添加进去,还有PCL安装路径下的lib也添加进去。
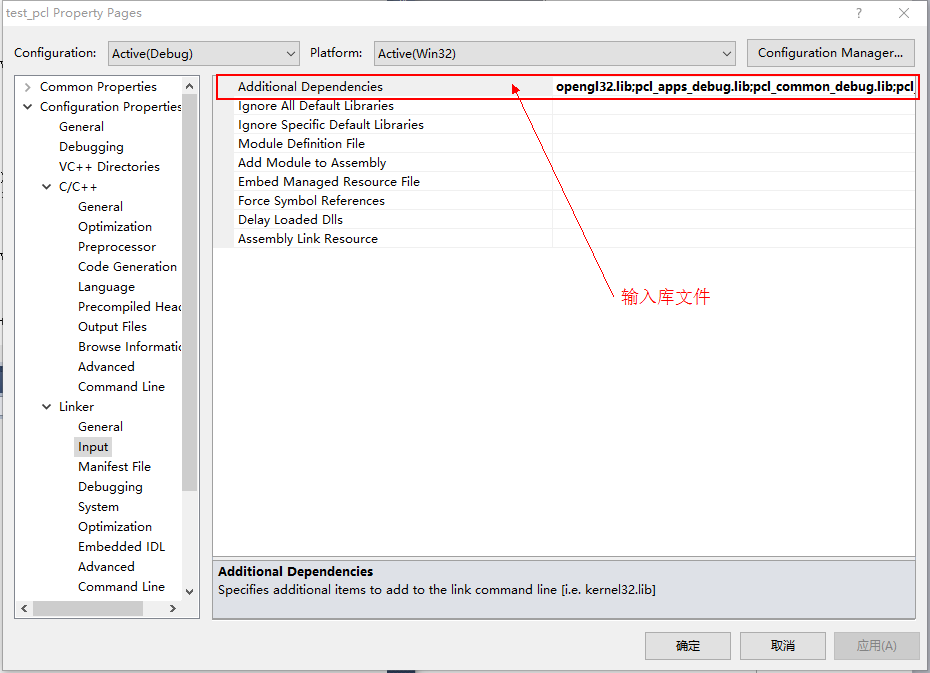
3、配置输入库文件
添加下列文件名
opengl32.lib

pcl_apps_debug.lib

pcl_common_debug.lib

pcl_features_debug.lib

pcl_filters_debug.lib

pcl_io_debug.lib

pcl_io_ply_debug.lib

pcl_kdtree_debug.lib

pcl_keypoints_debug.lib

pcl_octree_debug.lib

pcl_registration_debug.lib

pcl_sample_consensus_debug.lib

pcl_search_debug.lib

pcl_segmentation_debug.lib

pcl_surface_debug.lib

pcl_tracking_debug.lib

pcl_visualization_debug.lib

flann_cpp_s-gd.lib

boost_chrono-vc100-mt-gd-1_49.lib

boost_date_time-vc100-mt-gd-1_47.lib

boost_date_time-vc100-mt-gd-1_49.lib

boost_filesystem-vc100-mt-gd-1_47.lib

boost_filesystem-vc100-mt-gd-1_49.lib

boost_graph-vc100-mt-gd-1_49.lib

boost_graph_parallel-vc100-mt-gd-1_49.lib

boost_iostreams-vc100-mt-gd-1_47.lib

boost_iostreams-vc100-mt-gd-1_49.lib

boost_locale-vc100-mt-gd-1_49.lib

boost_math_c99-vc100-mt-gd-1_49.lib

boost_math_c99f-vc100-mt-gd-1_49.lib

boost_math_tr1-vc100-mt-gd-1_49.lib

boost_math_tr1f-vc100-mt-gd-1_49.lib

boost_mpi-vc100-mt-gd-1_49.lib

boost_prg_exec_monitor-vc100-mt-gd-1_49.lib

boost_program_options-vc100-mt-gd-1_49.lib

boost_random-vc100-mt-gd-1_49.lib

boost_regex-vc100-mt-gd-1_49.lib

boost_serialization-vc100-mt-gd-1_49.lib

boost_signals-vc100-mt-gd-1_49.lib

boost_system-vc100-mt-gd-1_47.lib

boost_system-vc100-mt-gd-1_49.lib

boost_thread-vc100-mt-gd-1_47.lib

boost_thread-vc100-mt-gd-1_49.lib

boost_timer-vc100-mt-gd-1_49.lib

boost_unit_test_framework-vc100-mt-gd-1_49.lib

boost_wave-vc100-mt-gd-1_49.lib

boost_wserialization-vc100-mt-gd-1_49.lib

libboost_chrono-vc100-mt-gd-1_49.lib

libboost_date_time-vc100-mt-gd-1_47.lib

libboost_date_time-vc100-mt-gd-1_49.lib

libboost_filesystem-vc100-mt-gd-1_47.lib

libboost_filesystem-vc100-mt-gd-1_49.lib

libboost_graph_parallel-vc100-mt-gd-1_49.lib

libboost_iostreams-vc100-mt-gd-1_47.lib

libboost_iostreams-vc100-mt-gd-1_49.lib

libboost_locale-vc100-mt-gd-1_49.lib

libboost_math_c99-vc100-mt-gd-1_49.lib

libboost_math_c99f-vc100-mt-gd-1_49.lib

libboost_math_tr1-vc100-mt-gd-1_49.lib

libboost_math_tr1f-vc100-mt-gd-1_49.lib

libboost_mpi-vc100-mt-gd-1_49.lib

libboost_prg_exec_monitor-vc100-mt-gd-1_49.lib

libboost_program_options-vc100-mt-gd-1_49.lib

libboost_random-vc100-mt-gd-1_49.lib

libboost_regex-vc100-mt-gd-1_49.lib

libboost_serialization-vc100-mt-gd-1_49.lib

libboost_signals-vc100-mt-gd-1_49.lib

libboost_system-vc100-mt-gd-1_47.lib

libboost_system-vc100-mt-gd-1_49.lib

libboost_test_exec_monitor-vc100-mt-gd-1_49.lib

libboost_thread-vc100-mt-gd-1_47.lib

libboost_thread-vc100-mt-gd-1_49.lib

libboost_timer-vc100-mt-gd-1_49.lib

libboost_unit_test_framework-vc100-mt-gd-1_49.lib

libboost_wave-vc100-mt-gd-1_49.lib

libboost_wserialization-vc100-mt-gd-1_49.lib

vtkalglib-gd.lib

vtkCharts-gd.lib

vtkCommon-gd.lib

vtkDICOMParser-gd.lib

vtkexoIIc-gd.lib

vtkexpat-gd.lib

vtkFiltering-gd.lib

vtkfreetype-gd.lib

vtkftgl-gd.lib

vtkGenericFiltering-gd.lib

vtkGeovis-gd.lib

vtkGraphics-gd.lib

vtkhdf5-gd.lib

vtkHybrid-gd.lib

vtkImaging-gd.lib

vtkInfovis-gd.lib

vtkIO-gd.lib

vtkjpeg-gd.lib

vtklibxml2-gd.lib

vtkmetaio-gd.lib

vtkNetCDF-gd.lib

vtkNetCDF_cxx-gd.lib

vtkpng-gd.lib

vtkproj4-gd.lib

vtkRendering-gd.lib

vtksqlite-gd.lib

vtksys-gd.lib

vtktiff-gd.lib

vtkverdict-gd.lib

vtkViews-gd.lib

vtkVolumeRendering-gd.lib

vtkWidgets-gd.lib

vtkzlib-gd.lib
文件有点多,这里可以有个比较快的方法:这里以vtk为例,
打开CMD->进入PCL的安装目录->进入3rdParty\VTK\lib\vtk-5.8目录->输入命令:dir /b *gd.lib -> list.txt
命令的意思是找出gd.lib结尾的文件并保存到list.txt文档里面。然后当前目录就会生成list.txt

四、Demo
例程:
#include <pcl/visualization/cloud_viewer.h>

#include <iostream>

#include <pcl/io/io.h>

#include <pcl/io/pcd_io.h>

int user_data;

void viewerOneOff (pcl::visualization::PCLVisualizer& viewer)

{

    viewer.setBackgroundColor (, , );

    pcl::PointXYZ o;

    o.x = 1.0;

    o.y = ;

    o.z = ;

    viewer.addSphere (o, 0.25, "sphere", );

    std::cout << "i only run once" << std::endl;

}

void viewerPsycho (pcl::visualization::PCLVisualizer& viewer)

{

    static unsigned count = ;

    std::stringstream ss;

    ss << "Once per viewer loop: " << count++;

    viewer.removeShape ("text", );

    viewer.addText (ss.str(), , , "text", );

    //FIXME: possible race condition here:

    user_data++;

}

int main ()

{

    pcl::PointCloud<pcl::PointXYZRGBA>::Ptr cloud (new pcl::PointCloud<pcl::PointXYZRGBA>);

    pcl::io::loadPCDFile ("my_point_cloud.pcd", *cloud);

    pcl::visualization::CloudViewer viewer("Cloud Viewer");

    //blocks until the cloud is actually rendered

    viewer.showCloud(cloud);

    //use the following functions to get access to the underlying more advanced/powerful

    //PCLVisualizer

    //This will only get called once

    viewer.runOnVisualizationThreadOnce (viewerOneOff);

    //This will get called once per visualization iteration

    viewer.runOnVisualizationThread (viewerPsycho);

    while (!viewer.wasStopped ())

    {

        //you can also do cool processing here

        //FIXME: Note that this is running in a separate thread from viewerPsycho

        //and you should guard against race conditions yourself...

        user_data++;

    }

    return ;

}
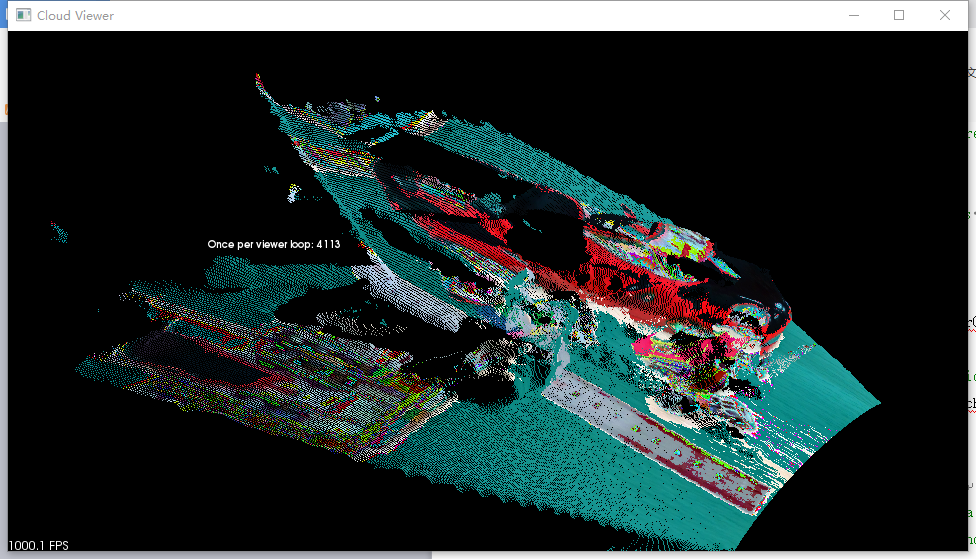
以上效果图是用realsense的SR300获取到我桌面的点云。
my_point_cloud.pcd 文件 链接:http://pan.baidu.com/s/1gfD2lF1 密码:cexi
五、总结分享
1、pcd读取有点慢,据说pcd数据以有序点云的方式保存会好一点,但是没我试了没看出来能快多少,这个有待研究。
2、SR300直接获取的深度图像和RGB图像坐标上有偏差,这个考虑下怎么做对齐。
3、如果工程配置上SR300的SDK和opencv,我们就不需要在另一个工程先保存pcd文件再读取,中间就可以省了很多步骤。
4、PCL的学习资料还是很少,目前听说比较好也就只有《点云库PCL学习教程》,我也买了一本,慢慢学吧。
公众号奉上~欢迎来搞!
PCL 1.60 +windows+vs2010 安装与配置的更多相关文章
- opencv学习(1.2) - Windows 10 安装OpenCV &配置VS 2015
windows 10 安装OpenCV&配置VS 2015 环境 系统:Windows 10 OpenCV版本:3.4.1 开发IDE:VS2015 社区版 下载安装 下载OpenCV 3.4 ...
- windows下安装和配置mongoDB
上次在mac下安装和配置了mongodb,这次在windows下也尝试安装和配置mongodb. 1.首先下载mongodb压缩包,下载后解压到D盘或E盘.如下: 2.配置环境变量:桌面—计算机右键— ...
- PHP学习之-Mongodb在Windows下安装及配置
Mongodb在Windows下安装及配置 1.下载 下载地址:http://www.mongodb.org/ 建议下载zip版本. 2.安装 下载windows版本安装就和普通的软件一样,直接下一步 ...
- PHP 1:在Windows上安装和配置PHP,Apache和My SQL
原文:PHP 1:在Windows上安装和配置PHP,Apache和My SQL 如果你Google一把类似的主题,你会发现相关的文章可以塞满你的硬盘.在这里之所以把它再次拿出来,目的是想记录我作为一 ...
- windows下安装和配置redis
1.windows下安装和配置redis 1.1 下载: 官网(linux下载地址):https://redis.io/ Windows系统下载地址:https://github.com/MSOpen ...
- windows下安装和配置多个版本的JDK
https://jingyan.baidu.com/article/47a29f2474ba55c015239957.html 如何在windows下安装和配置多个版本的jdk,本文将带你在windo ...
- 网络基础 Windows下安装和配置net-snmp 代理
Windows 下安装和配置net-snmp 代理[摘录] by:授客 QQ:1033553122 A. 安装 1. 安装前准备 ActivePerl-5.10.0.1004-MSWin ...
- 基于svnserve的SVN服务器(windows下安装与配置)
基于svnserve的SVN服务器(windows下安装与配置) 基于svnserve的SVN服务器(windows下安装与配置)关键字: svn 安装SVNserve 从http://subvers ...
- CentOS 6.5系统使用yum方式安装LAMP环境和phpMyAdmin,mysql8.0.1/mysql5.7.22+centos7,windows mysql安装、配置
介绍如何在CentOs6.2下面使用YUM配置安装LAMP环境,一些兄弟也很喜欢使用编译的安装方法,个人觉得如果不是对服务器做定制,用yum安装稳定简单,何必去download&make&am ...
随机推荐
- 【SQL】- 基础知识梳理(六) - 游标
游标的概念 结果集,结果集就是select查询之后返回的所有行数据的集合. 游标(Cursor): 是处理数据的一种方法. 它可以定位到结果集中的某一行,对数据进行读写. 也可以移动游标定位到你需要的 ...
- 用postal.js在AngularJS中实现订阅发布消息
点击查看AngularJS系列目录 用postal.js在AngularJS中实现event bus 用postal.js在AngularJS中实现event bus 理想状态下,在一个Angular ...
- Spring-boot:5分钟整合Dubbo构建分布式服务
概述: Dubbo是Alibaba开源的分布式服务框架,它最大的特点是按照分层的方式来架构,使用这种方式可以使各个层之间解耦合(或者最大限度地松耦合).从服务模型的角度来看,Dubbo采用的是一种非常 ...
- QCW切割 --铁片
1.QCW切割旋转轴限位部件 --刘锦峰协助 :铁片 功率85% 最大功率100 最小功率50 脉宽0.1ms 调整焦点-0.5左右
- Qt 打开文件的默认路径 QFileDialog::getOpenFileName()
为了说明QFileDialog::getOpenFileName()函数的用法,还是先把函数签名放在这里: QString QFileDialog::getOpenFileName ( ...
- matplotlib学习之绘图基础
matplotlib:http://www.cnblogs.com/jasonhaven/p/7609059.html 1.基本图形 散点图:显示两组数据的值,每个点的坐标位置由变量的值决定,头一组不 ...
- 编写通用shell脚本启动java项目,适用于多数服务,只需修改服务名即可
文件名:service-user.sh 文件内容: ##shell脚本的头文件必须有#!/bin/sh ##再次配置java环境变量以防报其他错误## java env#jdk安装目录export J ...
- 概率图论PGM的D-Separation(D分离)
目录[-] 本文大部分来自:http://www.zhujun.me/d-separation-separation-d.html 一.引言 二.三种情况分析 三.总结 四.应用例子 五.参考资料 其 ...
- 关于如何获取iframe中的元素
今天研究了一下iframe中元素的获取,发现有些地方还是有点坑的. 首先:如果使用纯前端手段,是没有办法获取非同源的iframe中的元素的,后面会提到后端手段 一.同源环境 1.首先在父页面获取ifr ...
- 电脑本机ping通Linux虚拟机的方法
一.安装VMware: 二.创建Linux虚拟机(centOS7): 三.开启虚拟机,在Linux桌面右键打开终端,输入查看虚拟机ip地址的命令:ifconfig -a 四.打开本机cmd窗口, ...