
多指灵巧手MoveIt!与Gazebo联合仿真框架搭建
至于为什么叫框架,一是因为灵巧手的3维模型没有按照基本的设计要求画,正常来说,设计机器人机构之前应该设计好机构需要多少个自由度/DOF,每个自由度是旋转/revolute类型还是滑移/prismatic类型,各个关节的自由度限位/limits,各个连杆的长度/a,每个自由度之间的扭角/α,偏移/d,整个机器人的工作空间/workspace等等;二是当前搭建的框架能实现的function和控制很基础,灵巧手其实是一个多机器人协同的系统,需要在MoveIt!的代码上进行更改,至少抓取矩阵这种概念在MoveIt!上是没有的,还有很多地方需要修改。
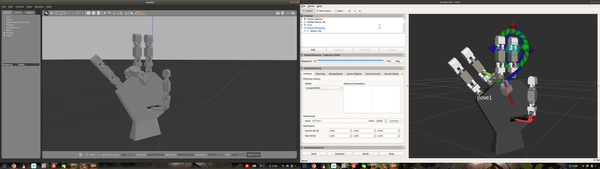
- 单纯的通过ROS控制Gazebo中的机器人模型
- 通过MoveIt!直接控制现实中的机器人
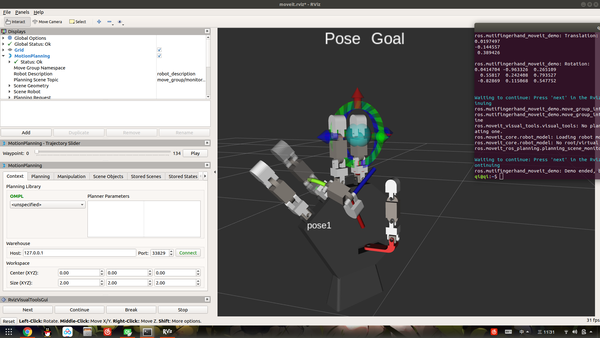
- MoveIt!与Gazebo联合仿真
- 使用Solidworks设计灵巧手,通过sw2urdf插件生成ROS包
- 机器人MoveIt!配置文件生成
- URDF适配Gazebo的简单修改
- ROS节点控制Gazebo中机器人模型
- Moveit!控制现实中的机器人
- MoveIt!与Gazebo联合仿真
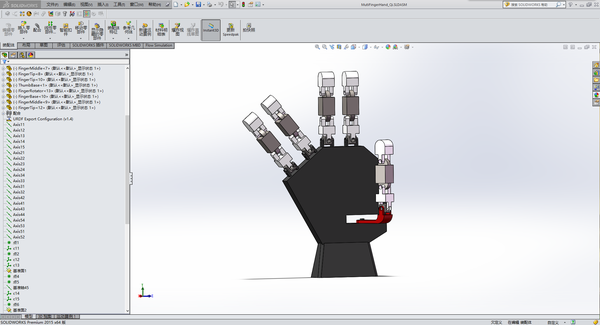
- 每个link都单独放入总装配体中,最好不要用子装配体
- 设计好装配体后,使用sw2urdf插件定义各个关节连杆的从属关系,在这之前,使用D-H方法自己画出各个轴和坐标系,不要自动生成,这样生成的URDF99%会错位。另外旋转轴的类型对于机械臂这种机器人一般选择revolute,移动的小车这种机器人就选择continous,以上两者的区别在于如果选择前者会在URDF文件中定义关节限位,固定的关节选择fixed。
- 如果你的机器人底座是固定的,那么你最好把base_link整体z坐标大于0,不然到时放到Gazebo的时候会与地面干涉,造成不必要的麻烦。
- 干涉检测那一部分自动生成后转到矩阵表示,检查是否符合自己的要求
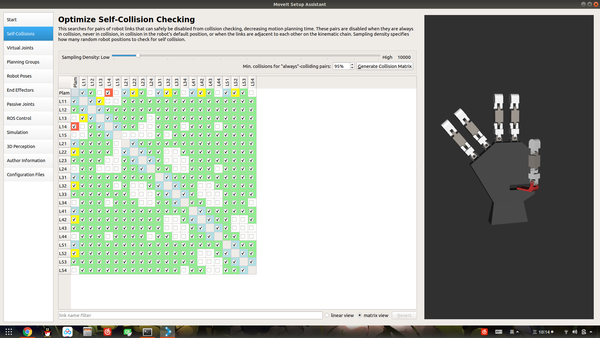
- virtual_joint的目的一般是为了将base_link和world坐标系相固连,在后面修改URDF的部分中为适配Gazebo已经添加了base_link和world的虚拟关节,所以在这里不再需要添加,各位自行决定.
- planning_group按照每个手指分组.
- Robot_Pose这一部分可以检测你的机器人关节的限位,如果动不了,一般是URDF中关节硬限位和软限位没有设置好.
- ROS_Control这块根据具体的控制器类型选择,先按组自动添加,然后再修改控制器类型,如果和Gazebo联合仿真的话,选择position_controllers/JointTrajectoryController这一类型,原因是由MoveIt!和仿真环境或实际机器人的通信方式所决定,具体可在MoveIt!官网介绍.当然以上两者联合仿真的话也不一定就要position_controllers/JointTrajectoryController这种控制器,你也可以选择其它控制器,然后将MoveIt!的client发出的action消息写个Server端进行解析,然后用过ROS_Control进行Gazebo控制.
move_group talks to the controllers on the robot using the FollowJointTrajectoryAction interface. This is a ROS action interface. A server on the robot needs to service this action - this server is not provided by move_group itself. move_group will only instantiate a client to talk to this controller action server on your robot.
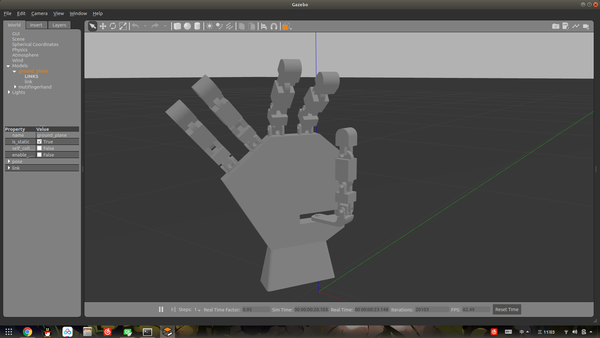
- Simulation这部分生成适配Gazebo的URDF文件,在原来基础上添加了传动/Transmission和连杆惯量以及gazebo_ros_control插件,这样才能真实的模拟真实物理环境,把这个URDF文件作为后面用的机器人描述文件.
- 添加一个virtual_link用以连接base_link和world,类型为固定.
- 设置好关节的软硬限位和旋转方向.
- 检查惯性等属性是否正确,gazebo_ros_control可以设置你的机器人的命名空间,注意这个命名需要和之后的controller.yaml文件和MoveIt!配置生成的ros_control.launch中的命名空间一致,不然到时候节点会找不到另一个命名空间的控制器.
mutifingerhand:

  joint_state_controller:

    type: joint_state_controller/JointStateController

    publish_rate: 50

  J11_controller:

    type: position_controllers/JointPositionController

    joint: J11

    pid: {p: 100.0, i: 0.01, d: 1}

  J12_controller:

    type: position_controllers/JointPositionController

    joint: J12

    pid: {p: 100.0, i: 0.01, d: 1}
  <include file="$(find mutifingerhand_moveit_config)/launch/move_group.launch">

    <arg name="allow_trajectory_execution" value="true"/>

    <arg name="fake_execution" value="true"/>

    <arg name="info" value="true"/>

    <arg name="debug" value="$(arg debug)"/>

    <arg name="pipeline" value="$(arg pipeline)"/>

  </include>
joint_state_controller:

  type: joint_state_controller/JointStateController

  publish_rate: 50

controller_list:

  - name: finger1_controller

    action_ns: follow_joint_trajectory

    type: FollowJointTrajectory

    default: true

    joints:

      - J11

      - J12

      - J13

      - J14

      - J15
#include <ros/ros.h>

#include "actionlib/server/action_server.h"

#include "actionlib/server/server_goal_handle.h"

#include <control_msgs/FollowJointTrajectoryAction.h>

class ControllerServerAction

{

protected:

  ros::NodeHandle nh_;

  actionlib::ActionServer<control_msgs::FollowJointTrajectoryAction>  action_server;

  actionlib::ServerGoalHandle<control_msgs::FollowJointTrajectoryAction> goal_handle_;

  control_msgs::FollowJointTrajectoryResult result_;

public:

  ControllerServerAction(std::string name) :

    action_server(nh_, name, boost::bind(&ControllerServerAction::pubGoalJoints, this, _1), false)

  {

    action_server.start();
// Moving to a pose goal

/* Uncomment below line when working with a real robot */
move_group.move();
多指灵巧手MoveIt!与Gazebo联合仿真框架搭建的更多相关文章
- 【探索之路】机器人篇(5)-Gazebo物理仿真环境搭建_让机器人运动起来
如果完成了前两步,那么其实我们已经可以去连接我们的现实中的机器人了. 但是,做机器人所需要的材料还没有到,所以我们这里先在电脑平台上仿真一下.这里我们用到的就算gazebo物理仿真环境,他能很好的和R ...
- 01_Keil与Proteus联合仿真的注意事项
01. 关于keil5和Proteus8的联合仿真的操作步骤,这里就不细说,给个链接,步骤差不多是最齐全的 CSDN博客链接:https://blog.csdn.net/wzk456/article/ ...
- (转)Quartus II和Modelsim的联合仿真(详细)
这篇文章不需要在modelsim中建库.映射.建工程等一些繁琐的步骤,直接使用modelsim中的默认work库.使用quartus+modelsim联合仿真. 首先推荐一篇文章 http://www ...
- 通过文件读写方式实现Matlab和Modelsim的联合仿真
虽然Modelsim的功能非常强大,仿真的波形可以以多种形式进行显示,但是当涉及到数字信号处理的算法的仿真验证的时候,则显得有点不足.而进行数字信号处理是Matlab的强项,不但有大量的关于数字信号处 ...
- ISE和Modelsim联合仿真(详细步骤讲解)
ISE和Modelsim联合仿真(转) 地址:http://www.cnblogs.com/feitian629/archive/2013/07/13/3188192.html 相信很多人会遇到过这个 ...
- vivado与modelsim的联合仿真(二)
最近在做Zynq的项目,曾经尝试使用ISE+PlanAhead+XPS+SDK组合和Vivado+SDK来搭建工程,使用中发现前者及其不方便后者有诸多不稳定.近期得闻Xilinx退出Vivado20 ...
- vivado2013.4和modelsim联合仿真
vivado2013.4和modelsim联合仿真 Hello,Panda 最近在做Zynq的项目,曾经尝试使用ISE+PlanAhe ...
- Xilinx ISE如何调用Modelsim进行联合仿真
图: 在对设计的芯片进行测试时,经常要用到FPGA,可是里面的仿真工具却不如Modelsim那么好用,且在规模比较大时,ISE在仿真时,软件经常会报告内存限制的问题,此时一般会切换到Modelsim软 ...
- vivado2017.1和modelsim10.5联合仿真
vivado2017.1和modelsim版本 vivado可在xilinx官网查询匹配的modelsim最低版本,下载modelsim前记得选用合适的版本号,如图 查询地址:https://www. ...
随机推荐
- jquery动态赋值id与动态取id方法
$("#" + packageNameId + "").text(packageName); $("#" + packageNumId + ...
- Canvas 如何画一个四分之一圆
转: Canvas 如何画一个四分之一圆 HTML: Document JS: var c = document.getElementById('ctx') var ctx = c.getContex ...
- 翻译:《实用的Python编程》03_03_Error_checking
目录 | 上一节 (3.2 深入函数) | 下一节 (3.4 模块) 3.3 错误检查 虽然前面已经介绍了异常,但本节补充一些有关错误检查和异常处理的其它细节. 程序是如何运行失败的 Python 不 ...
- 剑指 Offer 30. 包含min函数的栈 + 双栈实现求解栈中的最小值
剑指 Offer 30. 包含min函数的栈 Offer_30 题目描述: 题解分析: 题目其实考察的是栈的知识,本题的目的是使用两个栈来求解最小值. 第二个栈主要用来维护第一个栈中的最小值,所以它里 ...
- 蓝桥杯-分考场(dfs)
分考场 PREV-53 这题的解决方法使用dfs,因为数据很小,才100. 每次当前的人人是否可以和前面的组队,设置两个数组group和fri /*DFS求解:思路每次判断输入的人是否可以和前面的组队 ...
- Selenium 4.0beta: Grid 工作原理
Selenium 4.0 beta版已经发布,那么距离正式版已经不远了,在Selenium 4.0中变化比较大的就是Grid了,本文翻译了官方文档,重点介绍Grid 4的工作原理 Selenium G ...
- dex、apk完整性校验
对Dex进行完整性的检查,可通过CRC,或者Hash值.可将校验值放到String资源文件里,或者放到服务器中. 在代码中完成校验值对比逻辑,此部分代码后续不能再改变,否则CRC值会发生变化: 从生成 ...
- python之commands和subprocess入门介绍(可执行shell命令的模块)
一.commands模块 1.介绍 当我们使用Python进行编码的时候,但是又想运行一些shell命令,去创建文件夹.移动文件等等操作时,我们可以使用一些Python库去执行shell命令. com ...
- 后台开发-核心技术与应用实践--TCP协议
网络模型 为使不同计算机厂家的计算机能够互相通信,国际标准化组织 ISO 1981 年正式推荐了一个网络系统结构一一七层参考模型,也叫作开放系统互连模型. ISO 七层网络模型及其功能展示: 这个七层 ...
- JVM笔记 -- 来,教你类加载子系统
类加载子系统 类文件首先需要经过类加载子系统,进行加载,进类信息等加载到运行时数据区,生成Klass的实例. 在类加载子系统中有以下3个阶段操作(广义上的加载): 加载阶段 Bootstrap Cla ...