
Ethzasl MSF源码阅读(2):百川汇海
这里有个感觉,就是百川汇海。即IMU数据和相机的消息数据都汇集到msf_core进行处理。接上一篇,
1. 查看IMUHandler_ROS::IMUCallback和IMUHandler_ROS::StateCallback回调函数。
MUHandler_ROS::IMUCallback,传入的消息sensor_msgs::ImuConstPtr。
 void IMUCallback(const sensor_msgs::ImuConstPtr & msg)

 {

     static int lastseq = constants::INVALID_SEQUENCE;

     if (static_cast<int>(msg->header.seq) != lastseq +

         && lastseq != constants::INVALID_SEQUENCE) {

       MSF_WARN_STREAM(

           "msf_core: imu message drop curr seq:" << msg->header.seq

               << " expected: " << lastseq + );

     }

     lastseq = msg->header.seq;

     msf_core::Vector3 linacc;

     linacc << msg->linear_acceleration.x, msg->linear_acceleration.y, msg

         ->linear_acceleration.z;

     msf_core::Vector3 angvel;

     angvel << msg->angular_velocity.x, msg->angular_velocity.y, msg

         ->angular_velocity.z;

     this->ProcessIMU(linacc, angvel, msg->header.stamp.toSec(),

                       msg->header.seq);

   }
IMUHandler_ROS::StateCallback,传入的参数sensor_fusion_comm::ExtEkfConstPtr,这个需要理解一下。
 void StateCallback(const sensor_fusion_comm::ExtEkfConstPtr & msg)

 {

     static_cast<MSF_SensorManagerROS<EKFState_T>&>(this->manager_)

         .SetHLControllerStateBuffer(*msg);

     // Get the imu values.

     msf_core::Vector3 linacc;

     linacc << msg->linear_acceleration.x, msg->linear_acceleration.y, msg

         ->linear_acceleration.z;

     msf_core::Vector3 angvel;

     angvel << msg->angular_velocity.x, msg->angular_velocity.y, msg

         ->angular_velocity.z;

     int32_t flag = msg->flag;

     // Make sure we tell the HL to ignore if data playback is on.

     if (this->manager_.GetDataPlaybackStatus())

       flag = sensor_fusion_comm::ExtEkf::ignore_state;

     bool isnumeric = true;

     if (flag == sensor_fusion_comm::ExtEkf::current_state) {

       isnumeric = CheckForNumeric(

           Eigen::Map<const Eigen::Matrix<float, , > >(msg->state.data()),

           "before prediction p,v,q");

     }

     // Get the propagated states.

     msf_core::Vector3 p, v;

     msf_core::Quaternion q;

     p = Eigen::Matrix<double, , >(msg->state[], msg->state[],

                                     msg->state[]);

     v = Eigen::Matrix<double, , >(msg->state[], msg->state[],

                                     msg->state[]);

     q = Eigen::Quaternion<double>(msg->state[], msg->state[], msg->state[],

                                   msg->state[]);

     q.normalize();

     bool is_already_propagated = false;

     if (flag == sensor_fusion_comm::ExtEkf::current_state && isnumeric) {

       is_already_propagated = true;

     }

     this->ProcessState(linacc, angvel, p, v, q, is_already_propagated,

                         msg->header.stamp.toSec(), msg->header.seq);

   }
查看IMUHandler_ROS类的父类IMUHandler的ProcessIMU和ProcessState方法,如下:
 void ProcessIMU(const msf_core::Vector3& linear_acceleration,

                   const msf_core::Vector3& angular_velocity,

                   const double& msg_stamp, size_t msg_seq) {

    core_->ProcessIMU(linear_acceleration, angular_velocity, msg_stamp,

                       msg_seq);

  }

  void ProcessState(const msf_core::Vector3& linear_acceleration,

                     const msf_core::Vector3& angular_velocity,

                     const msf_core::Vector3& p, const msf_core::Vector3& v,

                     const msf_core::Quaternion& q, bool is_already_propagated,

                     const double& msg_stamp, size_t msg_seq) {

    core_->ProcessExternallyPropagatedState(linear_acceleration,

                                            angular_velocity, p, v, q,

                                            is_already_propagated,

                                            msg_stamp, msg_seq);

  }
可以发现对应了msf_core_的ProcessIMU和ProcessExternallyPropagatedState方法。
2. 查看PoseSensorHandler::MeasurementCallback回调函数。注意,在构造函数中挂载了三个不同的MeasurementCallback函数。
geometry_msgs::PoseWithCovarianceStamped,geometry_msgs::TransformStamped,geometry_msgs::PoseStamped三种消息类型。
 template<typename MEASUREMENT_TYPE, typename MANAGER_TYPE>

 void PoseSensorHandler<MEASUREMENT_TYPE, MANAGER_TYPE>::MeasurementCallback(

     const geometry_msgs::PoseWithCovarianceStampedConstPtr & msg)

 {

   this->SequenceWatchDog(msg->header.seq,

                          subPoseWithCovarianceStamped_.getTopic());

   MSF_INFO_STREAM_ONCE(

       "*** pose sensor got first measurement from topic "

           << this->topic_namespace_ << "/"

           << subPoseWithCovarianceStamped_.getTopic() << " ***");

   ProcessPoseMeasurement(msg);//注意

 }
查看 ProcessPoseMeasurement(msg)函数:
 template<typename MEASUREMENT_TYPE, typename MANAGER_TYPE>

 void PoseSensorHandler<MEASUREMENT_TYPE, MANAGER_TYPE>::ProcessPoseMeasurement(const geometry_msgs::PoseWithCovarianceStampedConstPtr & msg)

 {

   received_first_measurement_ = true;

   // Get the fixed states.

   int fixedstates = ;

   static_assert(msf_updates::EKFState::nStateVarsAtCompileTime < , "Your state "

       "has more than 32 variables. The code needs to be changed here to have a "

       "larger variable to mark the fixed_states");

   // Do not exceed the 32 bits of int.

   // Get all the fixed states and set flag bits.

   MANAGER_TYPE* mngr = dynamic_cast<MANAGER_TYPE*>(&manager_);

   // TODO(acmarkus): if we have multiple sensor handlers, they all share the same dynparams,

   // which me maybe don't want. E.g. if we have this for multiple AR Markers, we

   // may want to keep one fix --> move this to fixed parameters? Could be handled

   // with parameter namespace then.

   if (mngr) {

     if (mngr->Getcfg().pose_fixed_scale) {

       fixedstates |=  << MEASUREMENT_TYPE::AuxState::L;

     }

     if (mngr->Getcfg().pose_fixed_p_ic) {

       fixedstates |=  << MEASUREMENT_TYPE::AuxState::p_ic;

     }

     if (mngr->Getcfg().pose_fixed_q_ic) {

       fixedstates |=  << MEASUREMENT_TYPE::AuxState::q_ic;

     }

     if (mngr->Getcfg().pose_fixed_p_wv) {

       fixedstates |=  << MEASUREMENT_TYPE::AuxState::p_wv;

     }

     if (mngr->Getcfg().pose_fixed_q_wv) {

       fixedstates |=  << MEASUREMENT_TYPE::AuxState::q_wv;

     }

   }

   shared_ptr<MEASUREMENT_TYPE> meas(new MEASUREMENT_TYPE(

       n_zp_, n_zq_, measurement_world_sensor_, use_fixed_covariance_,

       provides_absolute_measurements_, this->sensorID,

       enable_mah_outlier_rejection_, mah_threshold_, fixedstates, distorter_));

   meas->MakeFromSensorReading(msg, msg->header.stamp.toSec() - delay_);

   z_p_ = meas->z_p_;  //store this for the init procedure

   z_q_ = meas->z_q_;

   this->manager_.msf_core_->AddMeasurement(meas);

 }
这里调用了this->manager_.msf_core_->AddMeasurement(meas),查看AddMeasurement方法。
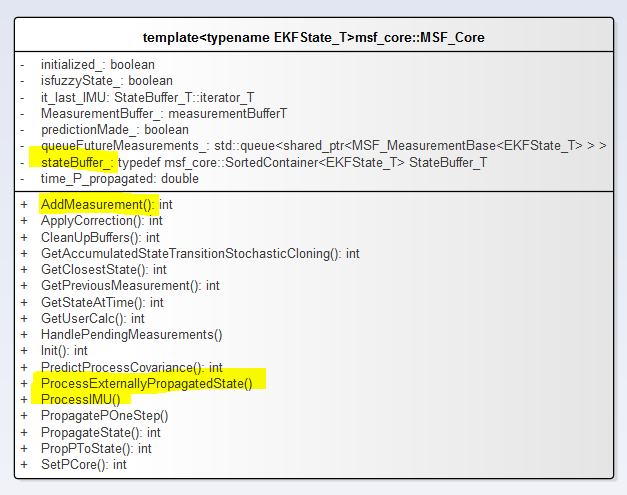
3.以上,最终对应于MSF_Core类的三个函数,即
ProcessIMU、ProcessExternallyPropagatedState、AddMeasurement。
4.MSF_Core类,MSF_core类负责汇集IMU消息和位姿观测值,同时实现了状态预测,而msf_updates::pose_measurement::PoseMeasurement<>实现了状态的更新。
这个在分析MSF_Core三个方法的时候再说明。
Ethzasl MSF源码阅读(2):百川汇海的更多相关文章
- Ethzasl MSF源码阅读(1):程序入口和主题订阅
关于IMU融合知乎上的一篇问答:有哪些开源项目是关于单目+imu做slam的? Ethz的Stephen Weiss的工作,是一个IMU松耦合的方法. 1.程序入口:ethzasl_msf\msf_u ...
- Ethzasl MSF源码阅读(3):MSF_Core和PoseMeasurement
1.MSF_Core的三个函数:ProcessIMU.ProcessExternallyPropagatedState和AddMeasurement MSF_Core维护了状态队列和观测值队列,这里需 ...
- 【原】FMDB源码阅读(三)
[原]FMDB源码阅读(三) 本文转载请注明出处 —— polobymulberry-博客园 1. 前言 FMDB比较优秀的地方就在于对多线程的处理.所以这一篇主要是研究FMDB的多线程处理的实现.而 ...
- 【原】FMDB源码阅读(二)
[原]FMDB源码阅读(二) 本文转载请注明出处 -- polobymulberry-博客园 1. 前言 上一篇只是简单地过了一下FMDB一个简单例子的基本流程,并没有涉及到FMDB的所有方方面面,比 ...
- 【原】FMDB源码阅读(一)
[原]FMDB源码阅读(一) 本文转载请注明出处 —— polobymulberry-博客园 1. 前言 说实话,之前的SDWebImage和AFNetworking这两个组件我还是使用过的,但是对于 ...
- 【原】AFNetworking源码阅读(六)
[原]AFNetworking源码阅读(六) 本文转载请注明出处 —— polobymulberry-博客园 1. 前言 这一篇的想讲的,一个就是分析一下AFSecurityPolicy文件,看看AF ...
- 【原】AFNetworking源码阅读(五)
[原]AFNetworking源码阅读(五) 本文转载请注明出处 —— polobymulberry-博客园 1. 前言 上一篇中提及到了Multipart Request的构建方法- [AFHTTP ...
- 【原】AFNetworking源码阅读(四)
[原]AFNetworking源码阅读(四) 本文转载请注明出处 —— polobymulberry-博客园 1. 前言 上一篇还遗留了很多问题,包括AFURLSessionManagerTaskDe ...
- 【原】AFNetworking源码阅读(三)
[原]AFNetworking源码阅读(三) 本文转载请注明出处 —— polobymulberry-博客园 1. 前言 上一篇的话,主要是讲了如何通过构建一个request来生成一个data tas ...
随机推荐
- Atitit 文员招募规范 attilax总结
Atitit 文员招募规范 attilax总结 1. 概念 2 2. 文员招募范文 2 3. 重大意义 3 3.1. 第一层 文章撰写 能力 3 3.2. 第二次 文档管理能力 文档索引 检索查找 ...
- Your APP_BUILD_SCRIPT points to an unknown file: ./jni/Android.mk
查下是不是有在环境变量中定义NDK_PROJECT_PATH 这个变量,如果有,删除试试
- Git操作自动触发企业微信机器人webhook
[本文出自天外归云的博客园] 背景 在git做一些merge或push的操作,我们希望可以自动在企业微信群发送自定义的通知. 服务代码 这里选用php作为网络服务的开发语言,关键的代码如下(githo ...
- ASP.NET MVC Web API 学习笔记---Web API概述及程序示例
1. Web API简单说明 近来很多大型的平台都公开了Web API.比如百度地图 Web API,做过地图相关的人都熟悉.公开服务这种方式可以使它易于与各种各样的设备和客户端平台集成功能,以及通过 ...
- Redis的KEYS命令引起宕机事件
摘要: 使用 Redis 的开发者必看,吸取教训啊! 原文:Redis 的 KEYS 命令引起 RDS 数据库雪崩,RDS 发生两次宕机,造成几百万的资金损失 作者:陈浩翔 Fundebug经授权转载 ...
- [Z] C#程序中设置全局代理(Global Proxy)
https://www.cnblogs.com/Javi/p/7274268.html 1. HttpWebRequest类的Proxy属性,只要设置了该属性就能够使用代理了,如下: 1 ...
- Direct3D 11 Tutorial 2: Rendering a Triangle_Direct3D 11 教程2:渲染一个三角形
概要 在之前的教程中,我们建立了一个最小的Direct3D 11的应用程序,它用来在窗口上输出一个单一颜色.在本次教程中,我们将扩展这个应用程序,在屏幕上渲染出一个单一颜色的三角形.我们将通过设置数据 ...
- 我们在学习JDBC的时候会过度到J2EE。
我们在学习JDBC的时候会过度到J2EE. 在Swing的组件中,基本上都是在AWT组件的名称前面加“J”. 一般情况下,除了Choise等组件: import javax.swing.*;好要加 ...
- eclipse 查看变量或方法在什么地方被调用的快捷键和快速显示方法入参提示信息
为了用eclipse写代码的时候,不用方向键移动光标,可以设置如下快捷键, Line Up:Alt+i 光标向上 Line Down:Alt+k 光标向下 Line Start:Alt+u 移到 ...
- 删除JS 对象属性(元素)
var a={"id":1,"name":"danlis"}; //添加属性 a.age=18; console.log(a); //结果: ...