
stm32与红外遥控器(NEC协议)
1.器件简介
本次测试采用R903V1红外接收头与NEC协议的红外遥控器,接收头原理图如下:
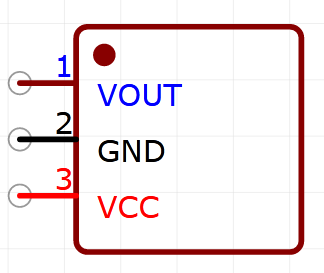
器件的供电电压VCC在2.7V~5.5V之间,输出电压VOUT正常在0.2v ~(VCC-0.3±0.2)v,注意高低电平输出脉冲宽度最小都在400us~800us之间。
NEC 码的位定义:一个脉冲对应 560us 的连续载波,一个逻辑 1 传输需要 2.25ms(560us脉冲+1680us 低电平),一个逻辑 0 的传输需要 1.125ms(560us 脉冲+560us 低电平)。而遥控接收头在收到脉冲的时候为低电平,在没有脉冲的时候为高电平,这样,我们在接收头端收到的信号为:逻辑 1 应该是 560us 低+1680us 高,逻辑 0 应该是 560us 低+560us 高。同时NEC码还规定了连发码由 9ms 低电平+2.5m 高电平+0.56ms 低电平+97.94ms 高电平组成。
NEC协议的数据格式:同步码头、地址码、地址反码、控制码、控制反码。同步码由一个 9ms 的低电平和一个 4.5ms 的高电平组成,地址码、地址反码、控制码、控制反码均是8 位数据格式。正常是按照低位在前,高位在后的顺序发送,但是我测试是按照高位在前,低位在后的。采用反码是为了增加传输的可靠性(可用于校验)。

2.硬件连接
简单说一下,红外接收器电压接3.3V,VOUT连接单片机的输入捕获引脚即可。
3.软件设计
使用stm32单片机的输入捕获功能,用stm32cubemx进行设置:

这里解释主要参数部分:
prescaler:预分频器,设置为72
counter mode:计数模式,设为向上计数
counter period:计数周期,设为65535
polarity selection:边沿检测方式,选择下降沿检测,程序里还是改成了上升沿检测
input filter:输入滤波器,设为8,是指连续采集到8个一样的高/低电平才计作高/低电平
在MAIN中开启输入捕获:


  while (1)

  {

        switch(cap_state)

        {

            case 0:

                __HAL_TIM_SET_CAPTUREPOLARITY(&htim5, TIM_CHANNEL_2, TIM_INPUTCHANNELPOLARITY_RISING);//设置为上升沿捕获

                HAL_TIM_IC_Start_IT(&htim5, TIM_CHANNEL_2);    //启动输入捕获

                cap_state++;

                break;

        }

    /* USER CODE END WHILE */

    /* USER CODE BEGIN 3 */

  }
main循环体
/定时器输入捕获中断回调函数

void HAL_TIM_IC_CaptureCallback(TIM_HandleTypeDef *htim)//捕获中断发生时执行

{

    if(htim->Instance==TIM5)

    {

        switch(cap_state)

        {

            case 1:

                rise_value[rise_i] = HAL_TIM_ReadCapturedValue(&htim5,TIM_CHANNEL_2);//取上升沿时刻

                __HAL_TIM_SET_CAPTUREPOLARITY(&htim5,TIM_CHANNEL_2,TIM_ICPOLARITY_FALLING);  //设置为下降沿捕获

                cap_state++;

                break;

            case 2:

                fall_value[fall_i] = HAL_TIM_ReadCapturedValue(&htim5,TIM_CHANNEL_2);//取下降沿时刻

                if(fall_value[fall_i] > rise_value[rise_i])

                {

                    rising_time[t_i] = fall_value[fall_i] - rise_value[rise_i];//高电平时间获取

                }else

                {

                    rising_time[t_i] = 65535 + fall_value[fall_i] - rise_value[rise_i];//高电平时间获取

                }

                //控制码

                if(same_i == 1)

                {

                    cnt+=1;

                    //地址码1~8

                    if(t_i<8)

                    {

                        if(rising_time[t_i]>500&&rising_time[t_i]<600)

                        {

                            address <<= 1;

                            address+=0;

                        }else if(rising_time[t_i]>1500&&rising_time[t_i]<1800)

                        {

                            address <<= 1;

                            address+=1;

                        }

                    }else if(t_i>16&&t_i<25)//控制码17~24

                    {

                        if(rising_time[t_i]>500&&rising_time[t_i]<600)

                        {

                            rec <<= 1;

                            rec+=0;

                        }else if(rising_time[t_i]>1500&&rising_time[t_i]<1800)

                        {

                            rec <<= 1;

                            rec+=1;

                        }

                    }

                        t_i++;

                        rise_i++;

                        fall_i++;

                }

                //同步码

                if(rising_time[t_i]>4300&&rising_time[t_i]<4700)

                {

                    //同步码正确

                    same_i=1;

                    t_i++;

                    rise_i++;

                    fall_i++;

                }

                HAL_TIM_IC_Stop_IT(&htim5,TIM_CHANNEL_2); //停止捕获

                cap_state=0;

                break;

        }

    }

}
输入捕获中断回调
//按键中断回调

void HAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin)

{

    //KEY0

    if (GPIO_Pin==GPIO_PIN_5)

    {

        HAL_Delay(20);/* 延时一小段时间,消除抖动 */

        if (HAL_GPIO_ReadPin(GPIOC,GPIO_PIN_5)==0)

        {

            HAL_GPIO_TogglePin(GPIOA,GPIO_PIN_8);

            for(int i=0;i<=fall_i;i++)

            {

                if(fall_value[i] > rise_value[i])

                {

                    rising_time[i] = fall_value[i] - rise_value[i];//高电平时间获取

                }else

                {

                    rising_time[i] = 65535 + fall_value[i] - rise_value[i];//高电平时间获取

                    printf("hear:%d\r\n",i);

                }

                printf("高电平[%d]:%d us 下降沿时刻[%d]:%d us 上升沿时刻[%d]:%d us\r\n",i,rising_time[i],i,fall_value[i],i,rise_value[i]);

            }

            printf("地址:%d  控制码:%lld\r\n",address,rec);

            rise_i=fall_i=same_i=t_i=cnt=address=rec=0;

        }

        __HAL_GPIO_EXTI_CLEAR_IT(GPIO_PIN_5);

    }

}
按键中断回调
大致说一下程序流程,在main中循环开启上升沿检测输入捕获功能(case 0),接着在输入捕获中断回调里记下上升沿触发时刻(rise_value),并改为下降沿检测捕获,再记下下降沿触发时刻(fall_value)并关闭捕获功能。
高电平持续时间(rising_time) = 下降沿触发时刻(fall_value) - 上升沿触发时刻(rise_value)
获取到一系列高电平以后(看示波器图),根据高电平持续时间进行数值移位换算,可以得到对应的地址码和控制码,串口打印如下:
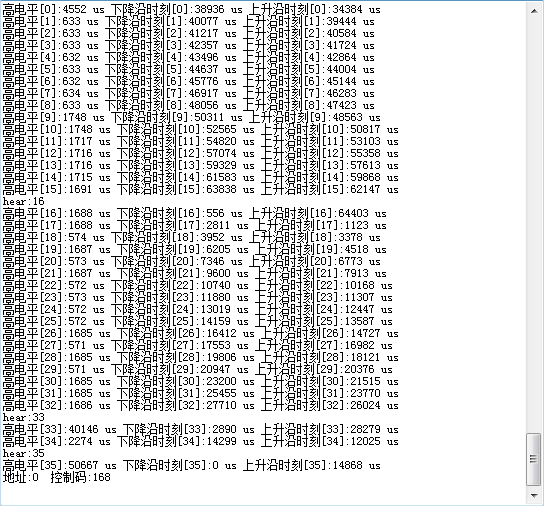
打印结果中的hear是下降沿时刻溢出的情况,计算时需要在下降沿时刻基础上再加65535才可以。
感兴趣的可以试一试,需要原工程的留言我发。
stm32与红外遥控器(NEC协议)的更多相关文章
- 红外遥控NEC协议使用总结
最近做了一个调试红外遥控三色灯的实习,花了一个多月的时间研究基于NEC协议的红外遥控,下面是这次实习技术方面的总结. 一.NEC协议特征: 8位地址和8位命令长度 每次传输两遍地址(用户码)和命令(按 ...
- 手把手教你DIY尼康ML-L3红外遥控器
项目介绍 ML-L3是用于尼康部分型号相机的无线红外遥控器,可以通过红外方式来控制快门的释放,支持B门拍摄.官方售价100RMB左右,山寨版售价10RMB左右.虽然也能实现基本的遥控功能,但是功能还是 ...
- 红外NEC协议
注意: 用示波器在接收头抓的电平看起来和NEC协议刚好相反, 那是因为:HS0038B 这个红外一体化接收头,当收到有载波的信号的时候,会输出一个低电平,空闲的时候会输出高电平. 具体情况,具体分析. ...
- 红外协议之NEC协议
NEC协议载波:38khz 其逻辑1与逻辑0的表示如图所示: 逻辑1为2.25ms,脉冲时间560us:逻辑0为1.12ms,脉冲时间560us.所以我们根据脉冲时间长短来解码.推荐载波占空比为1/3 ...
- 基于Arduino、STM32进行红外遥控信号接收
catalogue . 遥控器原理简介 . 红外遥控原理 . 常见红外遥控器红外线信号传输协议 . 遙控器的发展 . 实验过程 . 攻击面 . 基于STM32实现红外信号解码 1. 遥控器原理简介 0 ...
- NEC协议
注意: 用示波器在接收头抓的电平看起来和NEC协议刚好相反, 那是因为:HS0038B 这个红外一体化接收头,当收到有载波的信号的时候,会输出一个低电平,空闲的时候会输出高电平. 具体情况,具体分析. ...
- 基于STM32的红外遥控重点解析
本文有两个内容:一.红外遥控协议的的讲解:二.解码程序解析(参考正点原子的代码) 红外的介绍.优点.缺点就不给大家说了,进入正题 一.红外遥控协议的的讲解 红外遥控的编码目前广泛使用的是:NEC Pr ...
- STM32之红外遥控信号自学习实现
一.序言 很早前就想实现这个红外遥控自学习的这个实验,用于来自己控制房子里如空调等红外遥控设备的自动化,NEC的标准到具体的产品上可能就被厂家定义为不一样了,所以自学习就应该是接收到什么就发送什么,不 ...
- IRM3800 红外遥控器解码 linux驱动
这一次还是接在 Cemera 上.用 中断引脚 EINT20 也就是 GPG12. 之前焊的 51 板子上有一个红外接收器. 请注意了,是 标准的 NEC 码规范:首次发送的是9ms的高电平脉冲,其后 ...
随机推荐
- JAVA | Java 解决跨域问题
JAVA | Java 解决跨域问题 Table of Contents 引言 什么是跨域(CORS) 什么情况会跨域 解决方案 前端解决方案 后端解决方案 具体方式 一.使用Filter方式进行设置 ...
- Netty之ChannelOption的各种参数之EpollChannelOption.SO_REUSEPORT
socket选项 SO_REUSEPORT 转 miffa 发布于 2015/03/24 17:21 字数 3383 阅读 6076 收藏 6 点赞 1 评论 0 开发十年,就只剩下这套Java开发体 ...
- Github 个人首页的 README,这样玩儿~
本文首发于 Ficow Shen's Blog,原文地址: Github 个人首页的 README,这样玩儿~. 内容概览 前言 创建仓库 修改 README 的内容 总结 前言 大家最近有没有发现这 ...
- Redis中String类型的相关命令操作
String append 如果key已存在,则直接在value追加值,如果key不存在,则会插件一个新的value为空的key,然后在追加 127.0.0.1:6379> set name l ...
- Spring的IOC控制反转和依赖注入-重点-spring核心之一
IoC:Inverse of Control(控制反转): 读作"反转控制",更好理解,不是什么技术,而是一种设计思想,好比于MVC.就是将原本在程序中手动创建对象的控制权,交由S ...
- RESTful API 编写规范
RESTful API 编写规范 在一个RESTful系统里,客户端向服务端发起索取资源的操作只能通过HTTP协议语义来进行交互.最常用的HTTP协议语义有以下5个: GET GET:发送一条或者多条 ...
- 抛弃vue-webpack-template,踩坑Vue-Cli创建vue项目
官方指导网站https://cli.vuejs.org/ 一.全局安装@vue/cli //本人包管理工具使用yarn yarn global add @vue/cli 安装完成 二.创建vue项目 ...
- (leetcode每日打卡)秋叶收藏集【动态规划】
LCP 19.秋叶收藏集 题目链接 算法 动态规划 时间复杂度O(n) 1.题目要求最终形成[红.黄.红]三部分,每部分数量可以不相等,问最终调整操作数量最小是多少.这道题一开始考虑暴力去做,枚举两个 ...
- Lua 协同程序(coroutine)
什么是协同(coroutine)? Lua 协同程序(coroutine)与线程比较类似:拥有独立的堆栈,独立的局部变量,独立的指令指针,同时又与其它协同程序共享全局变量和其它大部分东西. 协同是非常 ...
- matlab中ischar确定输入是否为字符数组
来源:https://ww2.mathworks.cn/help/matlab/ref/ischar.html?searchHighlight=ischar&s_tid=doc_srchtit ...