
玩了下opencv的aruco(python版)
简单的玩了下opencv里头的aruco,用的手机相机,手机装了个 ip摄像头,这样视频就可以传到电脑上了。
首先是标定,我没打印chessboard,直接在电脑屏幕上显示,拍了17张,大概如下:
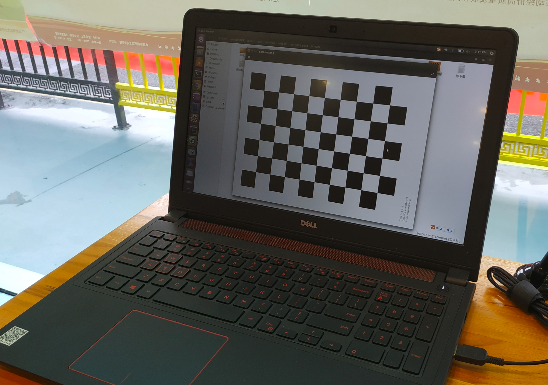
又在手机上装了个 尺子 之类的app,比划着量了下,每个格子大概是18.1 mm,这个棋盘是10 x 7的棋盘。
要pip install opencv-contrib-python才有扩展模块,扩展模块中包含aruco
然后标定了一下:
 import cv2

 import numpy as np

 import glob

 import matplotlib.pyplot as plt

 import matplotlib.patches as patches

 # 找棋盘格角点

 criteria = (cv2.TERM_CRITERIA_EPS + cv2.TERM_CRITERIA_MAX_ITER, 30, 0.001) # 阈值

 #棋盘格模板规格

 w = 9   # 10 - 1

 h = 6   # 7  - 1

 # 世界坐标系中的棋盘格点,例如(0,0,0), (1,0,0), (2,0,0) ....,(8,5,0),去掉Z坐标,记为二维矩阵

 objp = np.zeros((w*h,3), np.float32)

 objp[:,:2] = np.mgrid[0:w,0:h].T.reshape(-1,2)

 objp = objp*18.1  # 18.1 mm

 # 储存棋盘格角点的世界坐标和图像坐标对

 objpoints = [] # 在世界坐标系中的三维点

 imgpoints = [] # 在图像平面的二维点

 images = glob.glob('./chessboard/*.jpg')  #   拍摄的十几张棋盘图片所在目录

 i = 1

 for fname in images:

     img = cv2.imread(fname)

     gray = cv2.cvtColor(img,cv2.COLOR_BGR2GRAY)

     # 找到棋盘格角点

     ret, corners = cv2.findChessboardCorners(gray, (w,h),None)

     # 如果找到足够点对,将其存储起来

     if ret == True:

         print("i:", i)

         i = i+1

         cv2.cornerSubPix(gray,corners,(11,11),(-1,-1),criteria)

         objpoints.append(objp)

         imgpoints.append(corners)

         # 将角点在图像上显示

         cv2.drawChessboardCorners(img, (w,h), corners, ret)

         cv2.namedWindow('findCorners', cv2.WINDOW_NORMAL)

         cv2.resizeWindow('findCorners', 810, 405)

         cv2.imshow('findCorners',img)

         cv2.waitKey(1)

 cv2.destroyAllWindows()

 #%% 标定

 ret, mtx, dist, rvecs, tvecs = \

     cv2.calibrateCamera(objpoints, imgpoints, gray.shape[::-1], None, None)

 print("ret:",ret  )

 print("mtx:\n",mtx)      # 内参数矩阵

 print("dist:\n",dist   )   # 畸变系数   distortion cofficients = (k_1,k_2,p_1,p_2,k_3)

 print("rvecs:\n",rvecs)   # 旋转向量  # 外参数

 print("tvecs:\n",tvecs  )  # 平移向量  # 外参数
标定结果里对aruco有用的是 mtx 和 dist。
然后打印包含aruco的marker的纸,运行下面的代码就可以玩了:
 import numpy as np

 import time

 import cv2

 import cv2.aruco as aruco

 #with np.load('webcam_calibration_output.npz') as X:

 #    mtx, dist, _, _ = [X[i] for i in ('mtx','dist','rvecs','tvecs')]

 #mtx =

 #2946.48    0    1980.53

 #0    2945.41    1129.25

 #0    0    1

 mtx = np.array([

         [2946.48,       0, 1980.53],

         [      0, 2945.41, 1129.25],

         [      0,       0,       1],

         ])

 #我的手机拍棋盘的时候图片大小是 4000 x 2250

 #ip摄像头拍视频的时候设置的是 1920 x 1080,长宽比是一样的,

 #ip摄像头设置分辨率的时候注意一下

 dist = np.array( [0.226317, -1.21478, 0.00170689, -0.000334551, 1.9892] )

 video = "http://admin:admin@192.168.1.2:8081/"   # 手机ip摄像头

 # 根据ip摄像头在你手机上生成的ip地址更改,右上角可修改图像分辨率

 cap = cv2.VideoCapture(video)

 font = cv2.FONT_HERSHEY_SIMPLEX #font for displaying text (below)

 #num = 0

 while True:

     ret, frame = cap.read()

     # operations on the frame come here

     gray = cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)

     aruco_dict = aruco.Dictionary_get(aruco.DICT_6X6_250)

     parameters =  aruco.DetectorParameters_create()

     '''

     detectMarkers(...)

         detectMarkers(image, dictionary[, corners[, ids[, parameters[, rejectedI

         mgPoints]]]]) -> corners, ids, rejectedImgPoints

     '''

     #lists of ids and the corners beloning to each id

     corners, ids, rejectedImgPoints = aruco.detectMarkers(gray,

                                                           aruco_dict,

                                                           parameters=parameters)

 #    if ids != None:

     if ids is not None:

         rvec, tvec, _ = aruco.estimatePoseSingleMarkers(corners, 0.05, mtx, dist)

         # Estimate pose of each marker and return the values rvet and tvec---different

         # from camera coeficcients

         (rvec-tvec).any() # get rid of that nasty numpy value array error

 #        aruco.drawAxis(frame, mtx, dist, rvec, tvec, 0.1) #Draw Axis

 #        aruco.drawDetectedMarkers(frame, corners) #Draw A square around the markers

         for i in range(rvec.shape[0]):

             aruco.drawAxis(frame, mtx, dist, rvec[i, :, :], tvec[i, :, :], 0.03)

             aruco.drawDetectedMarkers(frame, corners)

         ###### DRAW ID #####

 #        cv2.putText(frame, "Id: " + str(ids), (0,64), font, 1, (0,255,0),2,cv2.LINE_AA)

     else:

         ##### DRAW "NO IDS" #####

         cv2.putText(frame, "No Ids", (0,64), font, 1, (0,255,0),2,cv2.LINE_AA)

     # Display the resulting frame

     cv2.imshow("frame",frame)

     key = cv2.waitKey(1)

     if key == 27:         # 按esc键退出

         print('esc break...')

         cap.release()

         cv2.destroyAllWindows()

         break

     if key == ord(' '):   # 按空格键保存

 #        num = num + 1

 #        filename = "frames_%s.jpg" % num  # 保存一张图像

         filename = str(time.time())[:10] + ".jpg"

         cv2.imwrite(filename, frame)
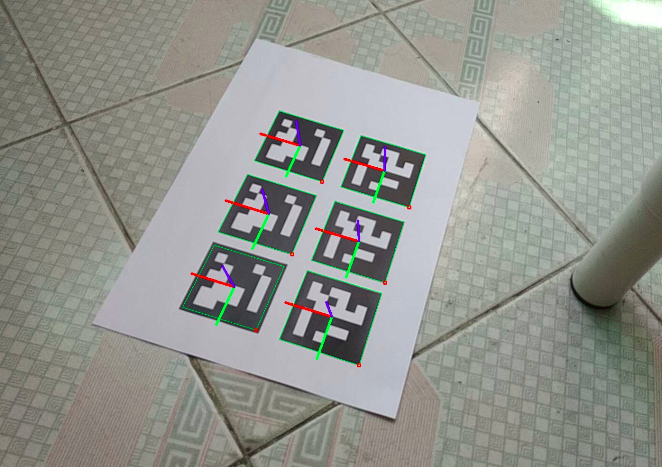
最后效果如下:
玩了下opencv的aruco(python版)的更多相关文章
- OpenCV计算机视觉实战(Python版)资源
疲劳检测 pan.baidu.com/s/1Ng_-utB8BSrXlgVelc8ovw #导入工具包 from scipy.spatial import distance as dist from ...
- Python下opencv使用笔记(一)(图像简单读取、显示与储存)
写在之前 从去年開始关注python这个软件,途中间间断断看与学过一些关于python的东西.感觉python确实是一个简单优美.easy上手的脚本编程语言,众多的第三方库使得python异常的强大. ...
- Ubuntu下OpenCV不能被某个python版本识别
Ubuntu下OpenCV不能被某个python版本识别 Solution: 可以进入相应版本的python,查看该python的path: python import sys print(sys.p ...
- 学习笔记24—win10环境下python版libsvm的安装
1.前言 由于毕业设计需要用到libsvm,所以最近专心于配置libsvm,曾经尝试过在matlab中安装,但是没有成功.最终在Python环境中完成安装. 2.LIBSVM介绍 LIBSVM 是台湾 ...
- Python下opencv使用笔记(图像频域滤波与傅里叶变换)
Python下opencv使用笔记(图像频域滤波与傅里叶变换) 转载一只程序喵 最后发布于2018-04-06 19:07:26 阅读数 1654 收藏 展开 本文转载自 https://blog ...
- [No000054] Windows 下Python3.5, NoteBook增强版安装
接着上周继续,没看的童鞋.请移步: http://www.cnblogs.com/Chary/p/No00004B.html 这里,假设你已经能够看到这个画面了: 接下来,我们继续 给药 : 安装no ...
- 自己动手实现智能家居之树莓派GPIO简介(Python版)
[前言] 一个热爱技术的人一定向往有一个科技感十足的环境吧,那何不亲自实践一下属于技术人的座右铭:“技术改变世界”. 就让我们一步步动手搭建一个属于自己的“智能家居平台”吧(不要对这个名词抬杠啦,技术 ...
- 【原】Learning Spark (Python版) 学习笔记(三)----工作原理、调优与Spark SQL
周末的任务是更新Learning Spark系列第三篇,以为自己写不完了,但为了改正拖延症,还是得完成给自己定的任务啊 = =.这三章主要讲Spark的运行过程(本地+集群),性能调优以及Spark ...
- 数据结构:顺序表(python版)
顺序表python版的实现(部分功能未实现) #!/usr/bin/env python # -*- coding:utf-8 -*- class SeqList(object): def __ini ...
随机推荐
- flex 布局 实现电商页面商品展示floor
有了上一篇,对flex的初次使用,心里痒痒的试着,实现了电商首页,商品展示的floor,先看下效果: 要实现首先是对组件构件的拆解,拆解如下: 页面布局如下: <div class=" ...
- http error: "request body stream exhausted"
'request body stream exhausted' after authentication challenge #661 Closed aburgel opened this issu ...
- 在IE浏览器中url传参长度问题
1.在这之前我一直以为,应该说是并没有去思考过,url地址传参的长度限制问题:知道在项目材料价格系统中遇到之后,才对这个问题进行了具体的探索.IE中最大的长度限制为2084个,用于get传递数据的长度 ...
- temporal credit assignment in reinforcement learning 【强化学习 经典论文】
Sutton 出版论文的主页: http://incompleteideas.net/publications.html Phd 论文: temporal credit assignment i ...
- Python学习之路基础篇--08Python基础+ 文件的基本操作和 注册小作业
1 文件的基本操作 #1. 打开文件的模式有(默认为文本模式): r ,只读模式[默认模式,文件必须存在,不存在则抛出异常] w,只写模式[不可读:不存在则创建:存在则清空内容] a, 只追加写模式[ ...
- python利用requests和threading模块,实现多线程爬取电影天堂最新电影信息。
利用爬到的数据,基于Django搭建的一个最新电影信息网站: n1celll.xyz (用的花生壳动态域名解析,服务器在自己的电脑上,纯属自娱自乐哈.) 今天想利用所学知识来爬取电影天堂所有最新电影 ...
- day08文件操作
今日内容 文件操作 内容详细 1.打开文件 1.open("作业讲解.py",mode="r",encoding="utf-8") 2.文件 ...
- Flask开发遇到的问题:BuildError: Could not build url for endpoint 'main.followers' with values ['username']. Did you mean 'main.user' instead?
@(Flask Web Development 12th chapter) 描述 Flask开发中遇到BuildError: Could not build url for endpoint 'mai ...
- Python练习三
1.使用while和for循环分别打印字符串s=’asdfer’中每个元素. s = "asdfer" index = 0 while index < int(len(s)) ...
- cookie 就是一些字符串信息
什么是 Cookie “cookie 是存储于访问者的计算机中的变量.每当同一台计算机通过浏览器请求某个页面时,就会发送这个 cookie.你可以使用JavaScript 来创建和取回cookie 的 ...