
单片机采集的MPU6050原始数据对应关系
转自:https://blog.csdn.net/u013636775/article/details/69668860
单片机采集的MPU6050原始数据对应关系
1.陀螺仪
如下图,
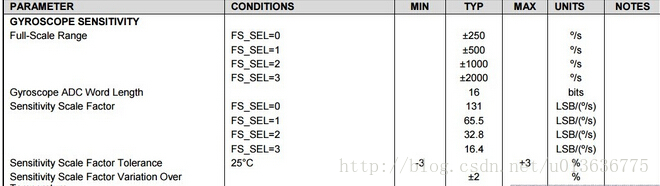
陀螺仪的范围有±250、±500、±2000可选,而对应的精度分别是131LSB/(°/s)、65.5LSB/(°/s)、32.8LSB/(°/s)、16.4 LSB/(°/s)
a.那么这个精度和范围的关系是什么?
首先MPU6050数据寄存器是一个16位的,由于最高位是符号位,故而数据寄存器的输出范围是-7FFF~7FFF ,也既是-32767~32767;
b.如果选择陀螺仪范围是±2000,那么意味着-32767对应的是-2000(°/s),32767对应是2000(°/s),当读取陀螺仪的值是1000的,对应的角速度计算如下:32767/2000 =1000/x; 既x = 1000/16.4(°/s),可以看出32767/2000 = 16.4 ,对应手册中的精度 16.4 LSB/(°/s),其他范围的也是如此。
c.在四轴姿态计算中,我们通常要把角度换算成弧度。我们知道2Pi代表360度,那么1度换算成弧度就是:
2Pi/360=(2*3.1415926)/360=0.0174532=1/57.30。
d.总结:当量程为-2000到+2000的范围,把陀螺仪获取的数据转换为真正的弧度每秒的公式:(gyro_x来代表从陀螺仪读到的数据): gyro_x/(16.40*57.30)=gyro_x*0.001064,单位为弧度每秒。
2.加速度计
如下图
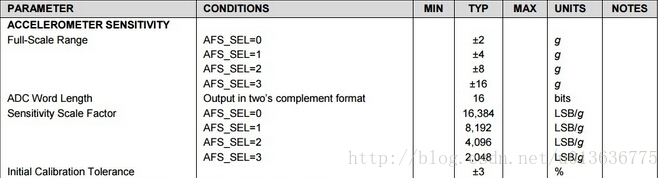
采用和陀螺仪同样的计算方法,当AFS_SEL=3时,数字-32767对应-16g,32767对应16g。把32767除以16,就可以得到2048, 即我们说的灵敏度。把从加速度计读出的数字除以2048,就可以换算成加速度的数值。举个例子,如果我们从加速度计读到的数字是1000,那么对应的加速度数据是1000/2048=0.49g。g为加速度的单位,重力加速度定义为1g, 等于9.8米每平方秒。
单片机采集的MPU6050原始数据对应关系的更多相关文章
- 9-51单片机ESP8266学习-AT指令(单片机采集温湿度数据通过8266发送给AndroidTCP客户端显示)
http://www.cnblogs.com/yangfengwu/p/8798512.html 补充:今天答应了一个朋友写一下如果单片机发过的是字符串应该怎么解析,答应了今天写,哦哦哦是明天了,闲话 ...
- 8-51单片机ESP8266学习-AT指令(单片机采集温湿度数据通过8266发送给C#TCP客户端显示)
http://www.cnblogs.com/yangfengwu/p/8785516.html 先写单片机端的程序 先把源码和资料链接放到这里 链接: https://pan.baidu.com/s ...
- ESA2GJK1DH1K基础篇: 阿里云物联网平台: 云平台显示单片机采集的温湿度数据,控制设备继电器(基于GPRS模块,AT指令TCP_MQTT通信)
实现的功能 上一节是使用的Wi-Fi模块连接的阿里云平台,这节呢咱用GPRS连接. 阿里云的设备配置还是按照上一节的,有个温度,有个湿度. 测试 一,打开单片机程序 二,根据自己的修改,然后下载进去单 ...
- MPU6050滤波、姿态融合(一阶互补、卡尔曼)
前几天做了6050原始数据的串口输出和上位机波形的查看.这篇博客我们来看一下对原始数据的处理. 任务:利用STC89C52RC对MPU6050原始数据进行滤波与姿态融合. 首先我摘抄了一段别人在昨晚这 ...
- 2-51单片机WIFI学习(开发板测试远程通信详细介绍)
前一篇链接(最后有APP安装包下载地址) http://www.cnblogs.com/yangfengwu/p/8720148.html 由于自己别的贴片的板子还没到,所以用自己的8266最小系统板 ...
- H.264采集、编码、传输的流程
转载自H.264采集.编码.传输的流程 1 采集到的原始数据放入buf中 2 转化为yuv格式放入yuv conv.RGB24_to_YV12(buf, yuv,IMAGE_WIDTH, IMAGE_ ...
- labview入门到出家11(补充)——基于单片机和labview开发的虚拟示波器
之前有小伙伴提到需要虚拟示波器的资料,有些库还有文件丢失了,直接给的工程跑不起来,这里我把关键的地方讲解一下,大家可以自行开发.其实开发不难,只是有些点会耗点时间.虚拟示波器,顾名思义就是非实物的 ...
- 追本溯源 解析“大数据生态环境”发展现状(CSDN)
程学旗先生是中科院计算所副总工.研究员.博士生导师.网络科学与技术重点实验室主任.本次程学旗带来了中国大数据生态系统的基础问题方面的内容分享.大数据的发展越来越快,但是对于大数据的认知大都还停留在最初 ...
- camera理论基础和工作原理
写在前面的话,本文是因为工作中需要编写摄像头程序,因为之前没有做过这类产品,所以网上搜索的资料,先整理如下,主要参考文章如下,如果有侵权,请联系我:另外,转载请注明出处.本文不一定全部正确,如果发现错 ...
随机推荐
- 在主线程中慎用WaitForSingleObject (WaitForMultipleObjects)
下面的代码我调试了将近一个星期,你能够看出什么地方出了问题吗?线程函数: DWORD WINAPI ThreadProc( while(!bTerminate) { // 从 ...
- 使用ZXing实现扫描多个条形码页面
1.前言 ZXing是google官方推出的跨平台的基于Java实现处理扫面二维码或者条形码的库.支持很多格式,一维条码支持UPC-A,UPC-E,EAN-8,Code 39,Code 93等格式,二 ...
- resin下发布项目报错java.lang.NoSuchMethodError: javax.persistence.Table.indexes()[Ljavax/persistence/Index
我的resin版本为4.0.56; 项目在tomcat下启动正常,打包在resin下发布时报错:java.lang.NoSuchMethodError: javax.persistence.Table ...
- Python学习---DjangoForm的总结大全
DjangoForm基础知识总结 1.Form是什么东西? 用于验证用户请求数据合法性的一个组件 2. Django的Form的实现步骤: a. 创建一个验证用户请求的模板 from django i ...
- Hibernate 一次查询分多次返回 避免内存溢出
public void grpcGpioDevice(StreamObserver<NI_GetAllDeviceListResponse> responseObserver, Map&l ...
- composer随笔
composer dump-autoload 生成autoload.php文件
- python 实现插入排序、冒泡排序、归并排序
def InsertSort(A): '''插入排序算法:传入一个list,对list中的数字进行排序''' print('插入排序前list元素顺序:',A) length=len(A) for i ...
- SharePoint问题杂集——要创建计时器作业,必须运行SVC
问题场景:在SharePoint2010服务器上使用PowerShell部署解决方案时,遇到问题: 解决办法是进入控制面板----管理工具----服务,找到SharePoint 2010 Admini ...
- 3.5星|《刷屏:视频时代的风传法则》:YouTube热门视频回顾与分析
刷屏:视频时代的疯传法则 作者2010年加入YouTube.本书是作者对YouTube上的热门视频的回顾与分析.第2-9章各讲一个类别的热门视频:恶搞.混音.网络歌曲.广告.现场目击.知识与科技.小众 ...
- php中上传图片
这里来看看php中如何上传图片的 先看代码check_image.php <html> <head> <title></title> <style ...