
LIS3DH三轴加速度计-实现欧拉角(俯仰角,横滚角)
1. LIS3DH管脚定义

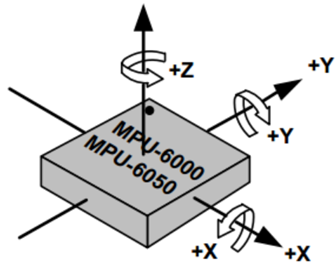
PS:LIS3DH和mpu6050的X和Y方向是相反的, mpu6050如下图所示:
2.LIS3DH加速度计介绍
由于LIS3DH只可以得到XYZ加速度,无法获取角速度,所以LIS3DH是无法测出偏航角(yaw).
3. LIS3DH之转换欧拉角介绍
3.1偏航角(yaw)
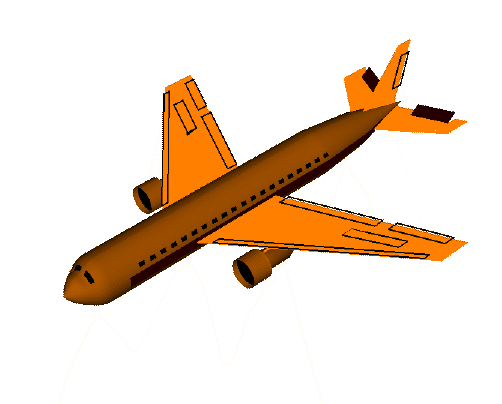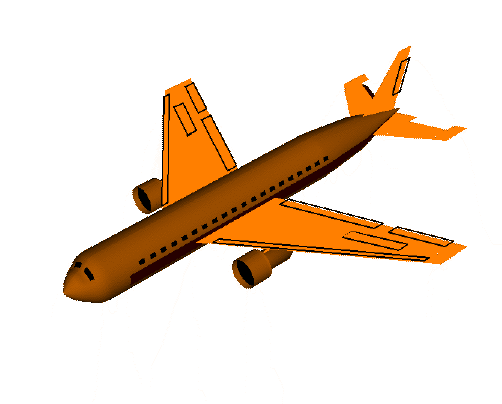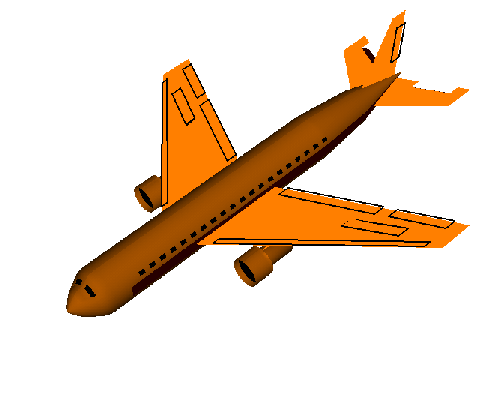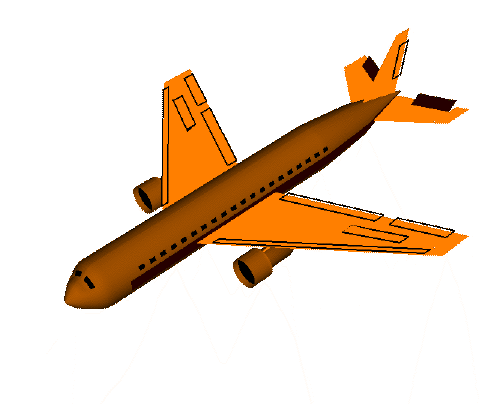
如下图所示,偏航角是指机头在水平面上的投影与地轴之间的夹角,以机头右偏为正.范围为[-180,180]

PS:由于LIS3DH无法测出,跳过.
3.2俯仰角(pitch)
如下图所示, 俯仰角是指机头与水平面的夹角,当飞机平行时则为0,抬头时则为正,范围为[-180,180]
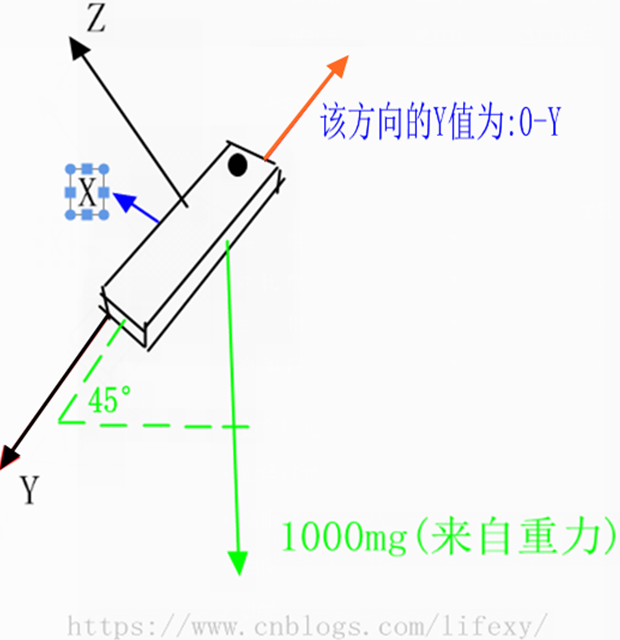
以45°为例,来解析LIS3DH
如下图所示:
转换为角度图为:
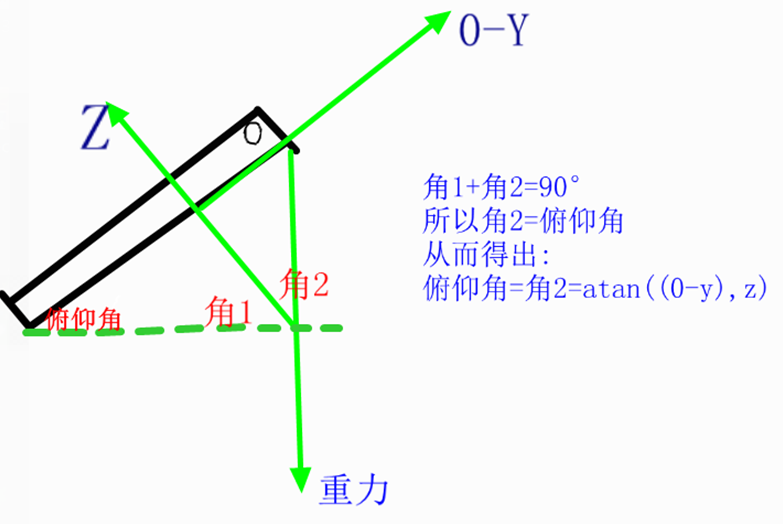
所以转换为角度为:
pitch = (short)(atan2((float)(-y),z) * / 3.14159); //转换为度数
3.3 横滚角(roll)
如下图所示, 横滚角指飞机两翼所在的平面与平行线之间的夹角,机体向右滚为正,范围为[-180,180].
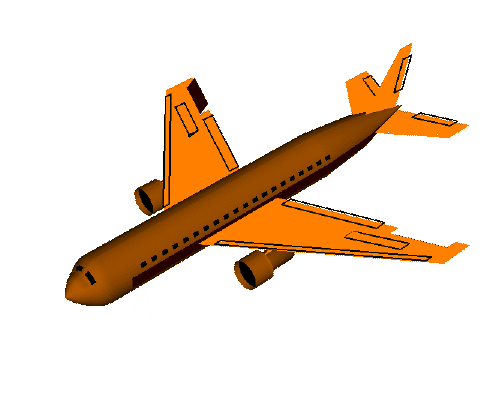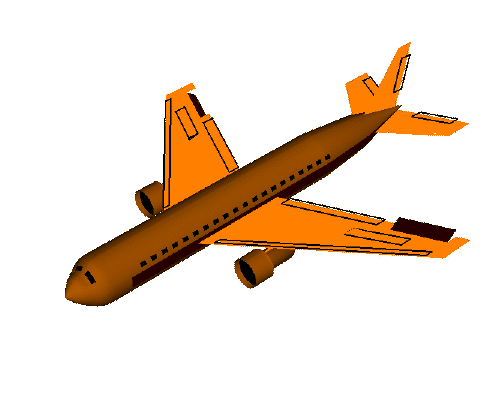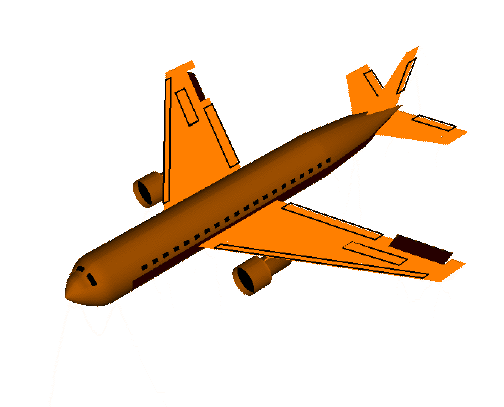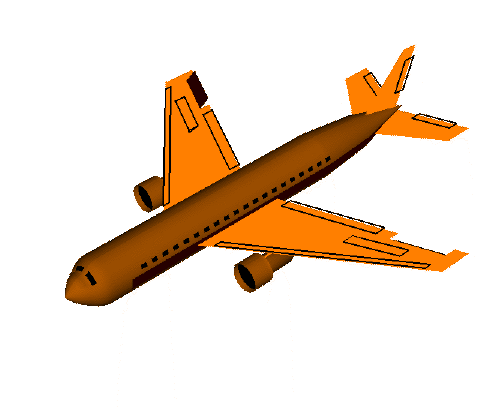
横滚角和俯仰角类似,不过变成了X与Z轴之间比例了.
所以转换为角度为:
pitch = (short)(atan2((float)(-y),z) * / 3.14159); //转换为度数
4.初始化代码
unsigned char Lis3dh_init(void)

{

     u8 val;

     unsigned char data;

     i2cInit();

     data = 0x47;

     if(i2cwrite(0x18, 0x20, , &data))return ; //50HZ  reg1

     data = ;

     if(i2cwrite(0x18, 0x21, , &data))return ; // reg2

     data = 0x00;

     if(i2cwrite(0x18, 0x22, , &data))return ; // reg3

     data = 0X00;

     if(i2cwrite(0x18, 0x23, , &data))return ; // +-2g reg4

     data = 0x00;

     if(i2cwrite(0x18, 0x24, , &data))return ; // reg5

     return ;

}
设置为+2g量程,并且传感器刷新率为50hz,也就是说我们延时20ms左右去读一次传感器即可.
5.运行代码
void CalcXYZ(short x,short y,short z)

{

    short pitch ,roll;

    u16 maxG=;

    pitch  = (short)(atan2((float)(-y),z) *  / 3.14159);     //转换为度数

    roll  = (short)(atan2((float)(x),z) *  / 3.14159);        //转换为度数

    printf("x%03dmg y%03dmg z%03dmg pitch:%3d roll:%3d \r\n",x,y,z,pitch,roll);

}

int main()

{

    u8 i;

    u8 buf[];

    short X,Y,Z;

    printf("Gsensor_init%d\r\n",Lis3dh_init());

    while()

    {

       i2cread(0x18,0x27, ,&i);      //读取0x27,判断是否有数据

       if((i&0x08))

       {
             for(i=;i<;i++)

                i2cread(0x18,0X28+i, ,&buf[i]);

               X = buf[]*+ buf[];

               Y = buf[]* + buf[];

               Z = buf[]* + buf[];

               X=(short)((float)(X)*/*);

               Y=(short)((float)(Y)*/*);

               Z=(short)((float)(Z)*/*);

               CalcXYZ(X,Y,Z);

           }

     }

}
6.打印截图
6.1当俯仰角pitch接近90°时
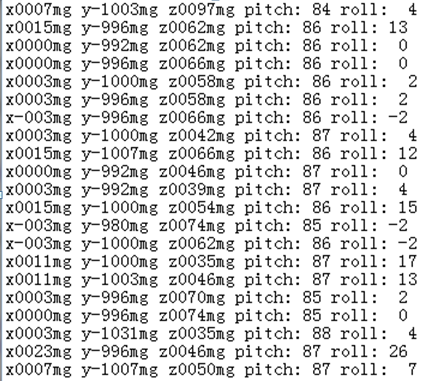
如上图可以看到,y是负的1000mg,这是因为它的y方向向下,所以计算俯仰角时,我们用的(0-y).
6.1当俯仰角pitch为0,翻滚角为45°时
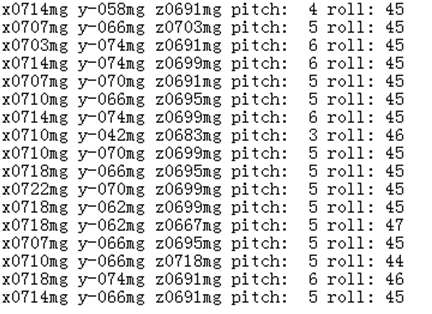
如上图可以看到X值为707左右,由于物体自重力为1000,所以707/1000,刚好对应sin45°(0.707)
LIS3DH三轴加速度计-实现欧拉角(俯仰角,横滚角)的更多相关文章
- Arduino I2C + 三轴加速度计LIS3DH
LIS3DH是ST公司生产的MEMS三轴加速度计芯片,实现运动传感的功能.主要特性有: 宽工作电压范围:1.71 ~ 3.6V 功耗:低功耗模式2μA:正常工作模式.ODR = 50Hz时功耗11μA ...
- Arduino I2C + 三轴加速度计ADXL345
ADXL345是ADI公司生产的三轴数字加速度计芯片,与ST的LIS3DH功能接近.主要特性有: 工作电压:2.0 ~ 3.6V 功耗:待机功耗0.1μA:工作时与数据输出频率(ODR)有关,如ODR ...
- [每日电路图] 8、三轴加速度计LIS3DH电路图及功耗等指标
看TI的官网资料:http://www.st.com/web/en/catalog/sense_power/FM89/SC444/PF250725 一.初次接触关注的信息: 1.1.概述中的关键信息 ...
- [算法][三轴、六轴、九轴传感器算法分析] 1、分享一个三轴加速计matlab动态可视化脚本
一.有啥用 这里用的是LIS3DH三轴加速计,输出为X.Y.Z轴的加速度,通过串口连接电脑,电脑里运行matlab脚本通过串口实时获取数据并做可视化显示. 这里虽然是针对LIS3DH的,其实稍作修改即 ...
- 【雕爷学编程】Arduino动手做(48)---三轴ADXL345模块
37款传感器与模块的提法,在网络上广泛流传,其实Arduino能够兼容的传感器模块肯定是不止37种的.鉴于本人手头积累了一些传感器和模块,依照实践(动手试试)出真知的理念,以学习和交流为目的,这里准备 ...
- STC8H开发(七): I2C驱动MPU6050三轴加速度+三轴角速度检测模块
目录 STC8H开发(一): 在Keil5中配置和使用FwLib_STC8封装库(图文详解) STC8H开发(二): 在Linux VSCode中配置和使用FwLib_STC8封装库(图文详解) ST ...
- 三轴陀螺仪与加速度计如何辅助 iPhone 定位的
在所有之前解释一下陀螺仪 根据Wiki的定义:「陀螺仪是用于测量角度或维持方向的设备,基于角动量守恒原理.」 这句话的要点是测量角度或维持方向,这是 iPhone 4 为何搭载此类设备的原因.机械陀螺 ...
- STM32—驱动六轴MPU6050输出欧拉角
文章目录 一.MPU6050介绍 1.MPU6050与陀螺仪.加速度计的关系: 2.整体概括 3.引脚说明 4.基本配置及相关寄存器 电源管理寄存器1 陀螺仪配置寄存器 加速度计配置寄存器 FIFO使 ...
- STC8H开发(六): SPI驱动ADXL345三轴加速度检测模块
目录 STC8H开发(一): 在Keil5中配置和使用FwLib_STC8封装库(图文详解) STC8H开发(二): 在Linux VSCode中配置和使用FwLib_STC8封装库(图文详解) ST ...
随机推荐
- appium--xpath定位元素用法
一.xpath的使用场景: 自动化测试中经常对元素进行操作时,如果存在id.name.content_desc时,可通过appium框架提供的方法find_element_by_id/name/tag ...
- 关于Node.js中的路径问题
在前端学习过程中,涉及到路径的问题非常多,相对路径,绝对路径等.有时候明明觉得没问题,但是还是会出错.或者说线下没问题,但是到了线上就出现问题,因此弄懂路径问题,非常关键.我们需要知道为什么这个地方既 ...
- 对EF的封装
using System; using System.Collections.Generic; using System.Linq; using System.Text; using System.D ...
- Bootstarp的安装以及简单的使用方法(pycharm中)
一.安装 首先打开Bootstarp的官网:https://v3.bootcss.com 下载完成后,解压压缩包,把解压后的文件导入pycham中 在HTML页面中的style中导入bootstrap ...
- ArcGIS JS 3.x使用webgl绘制热力图
ArcGIS Js Api 3.x 热力图在数据量达到三万左右的时候,绘制速度不尽人意,数据量再大些,缩放时候就会很卡,非常影响客户体验. 参考了一下网上webgl热力图,能达到更流畅 ...
- cesium 之图层管理器篇(附源码下载)
前言 cesium 官网的api文档介绍地址cesium官网api,里面详细的介绍 cesium 各个类的介绍,还有就是在线例子:cesium 官网在线例子,这个也是学习 cesium 的好素材. 内 ...
- [ gczdac ] 20190213 开博客啦!
测试一下! 今天开了新博客! 还自己改了下首页! 开心!!!!! 访者必阅 https://www.cnblogs.com/gczdac/ https://blog.csdn.net/qq_43540 ...
- php批量修改文件名称
<?php//利用PHP目录和文件函数遍历用户给出目录的所有的文件和文件夹,修改文件名称function fRename($dirname){ if(!is_dir($dirname)){ ec ...
- 【视频】Entity Framework Core 2.* 入门教程
视频专辑在B站上:https://www.bilibili.com/video/av34462368/ 内容暂时如下,还在更新中: 1. 简介 & 创建Model,生成数据库 2. 在ASP. ...
- 【机器学习】--Adaboost从初始到应用
一.前述 AdaBoost算法和GBDT(Gradient Boost Decision Tree,梯度提升决策树)算法是基于Boosting思想的机器学习算法.在Boosting思想中是通过对样本进 ...