
基于RRT的机器人自主探索建图
一、方法讲解:
本项目分为三个部分:机器人周围一定范围内基于RRT的全局检测,
根据上一步检测的未知区域点执行sklearn.cluster.MeanShift聚类,获取聚类中心;
根据聚类中心计算各点增益,取最大增益点为目标,调用move_base规划路径和控制机器人行走。
二、各部分详解:
2.1 基于RRT的全局检测:检测未知区域点并发布
以机器人为中心,激光采样范围为半径的正方形区域内,采用RRT算法计算未知区域点:如果RRT计算的某点在要计算的地图范围内,并且该点在地图内的状态为空闲区域点,则将该点加入RRT树;如果该点在地图的状态为未知状态区域,则该点不加入RRT树,并将该点发布出去;
2.2 根据上一步检测的未知区域点执行sklearn.cluster.MeanShift聚类,获取聚类中心:
该部分订阅全局检测的未知区域点,并利用MeanShift算法获取聚类中心;
2.3 根据聚类中心计算各点增益,取最大增益点为目标,调用move_base规划路径和控制行走。
根据设定的信息半径,和上一步的聚类中心,结合聚类中心离机器人的距离,计算各个聚类中心的信息增益,然后取信息增益最大的点作为目标点,调用move_base来向该点移动;新的聚类中心和增益不停被计算,因此在运动过程中目标点可能会改变,或者因为移动地图中原来的目标点变为空闲区域,则新的目标点会被计算。
三、效果展示:
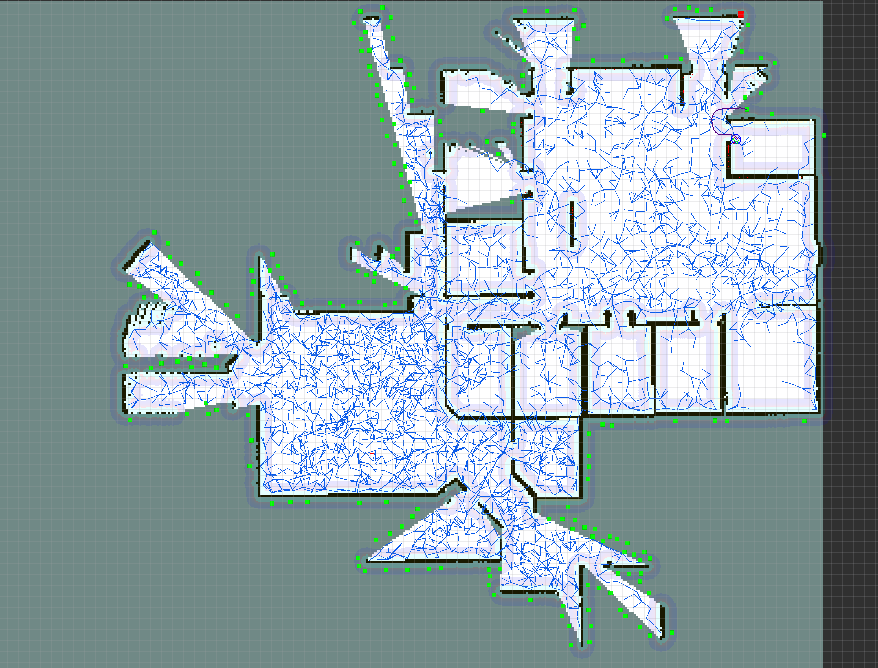
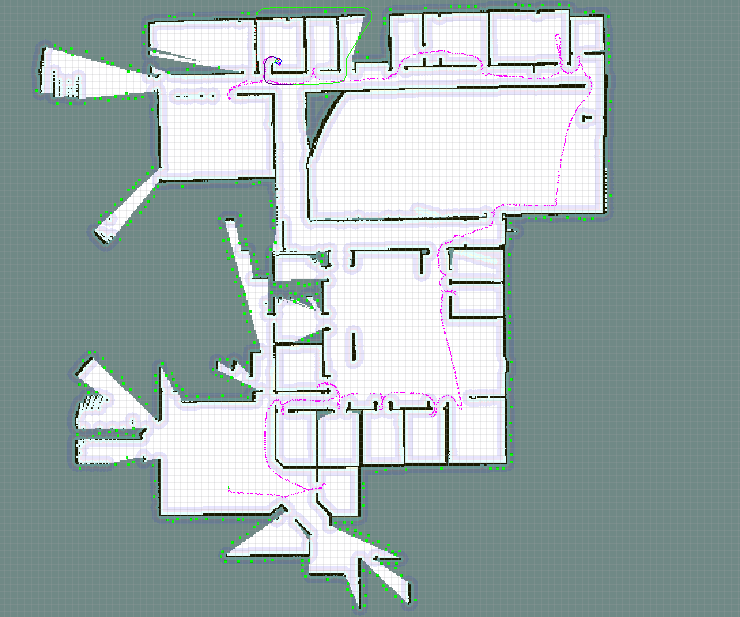
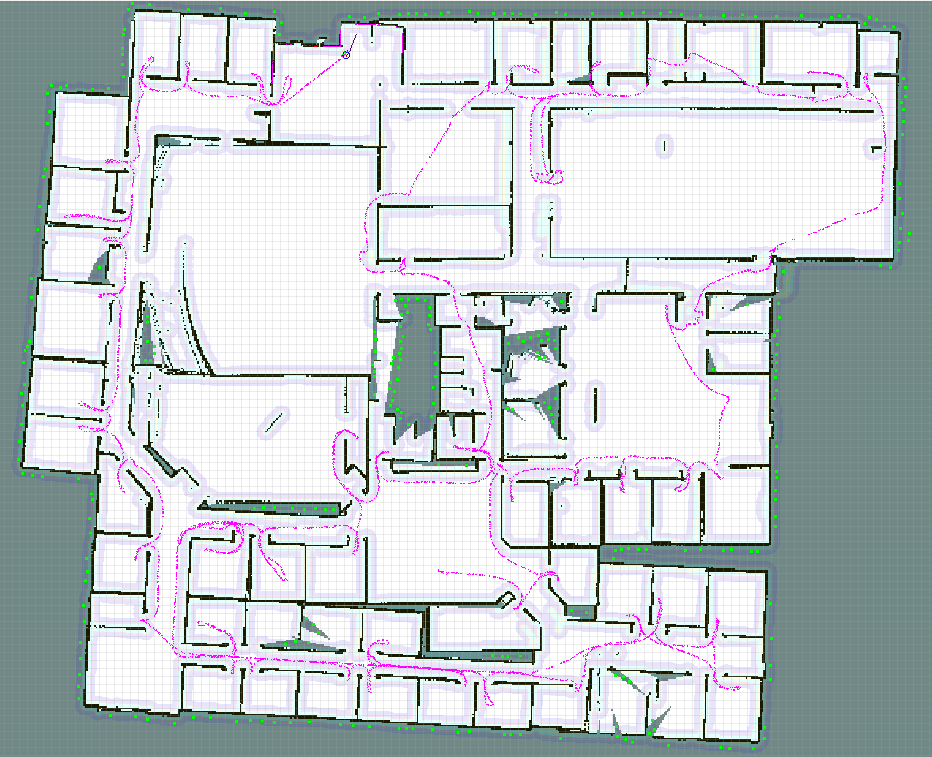
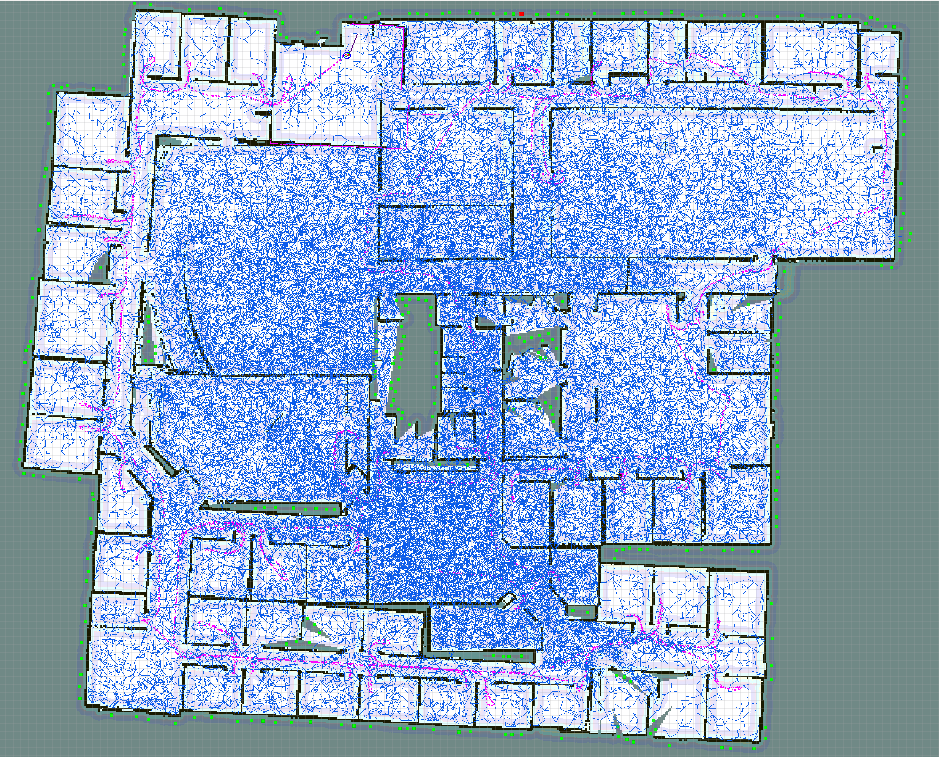
建图算法采用gmapping,激光角度220度.,激光范围14米。
蓝色线:全局RRT树;
绿色点:地图状态未知区域点
绿色线:move_base全局规划
紫色线:机器人移动轨迹。
例一:


例二、

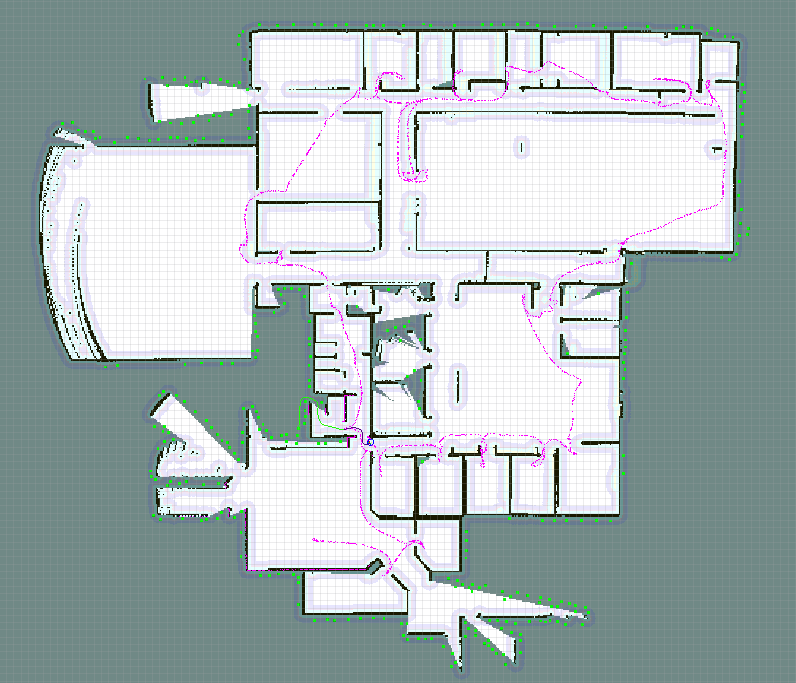
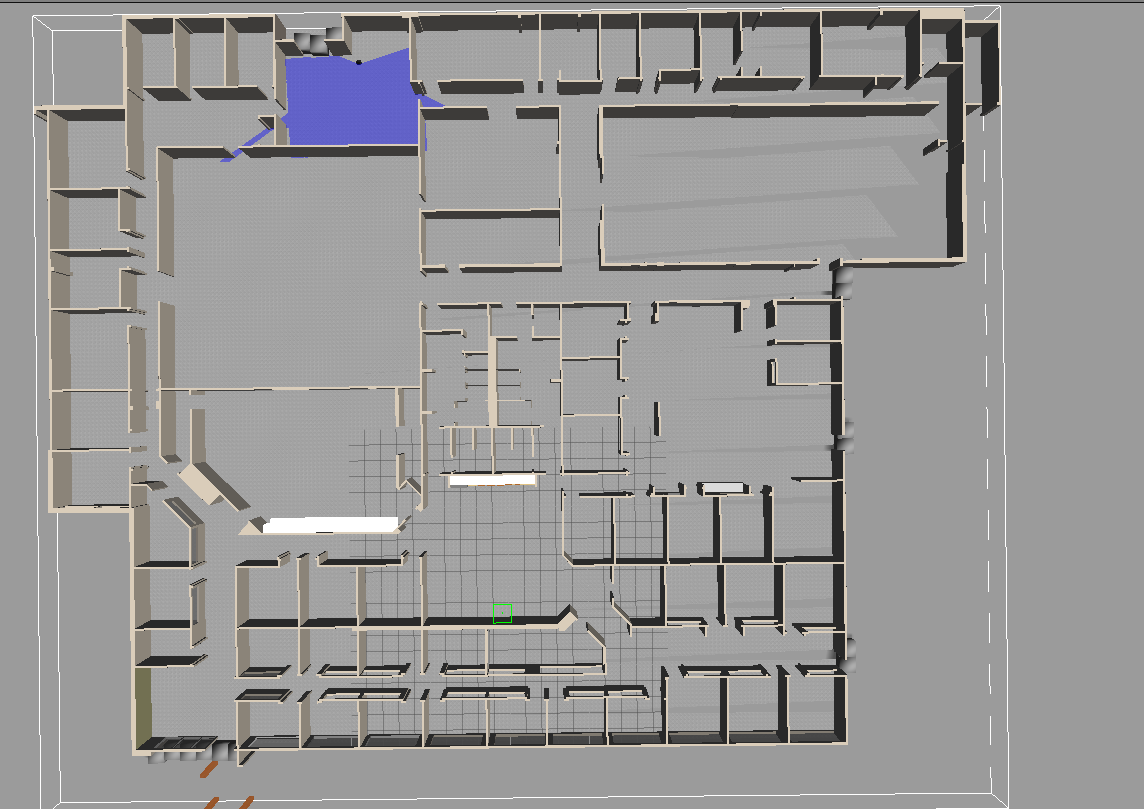
仿真环境下:左下角、底部及右下角图建歪了。
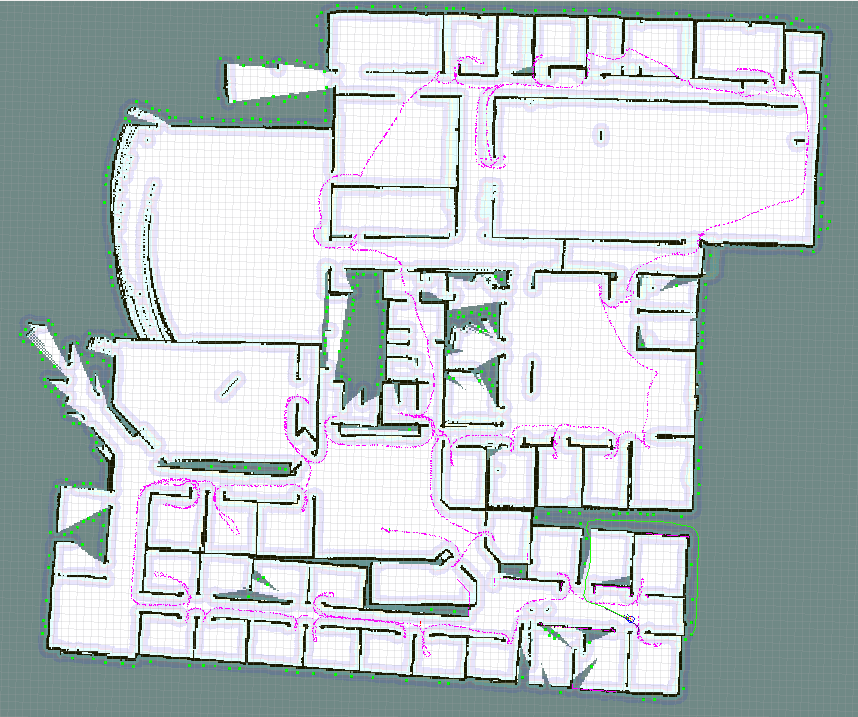
仿真模型大小:70米*64米
基于RRT的机器人自主探索建图的更多相关文章
- SLAM+语音机器人DIY系列:(六)SLAM建图与自主避障导航——2.google-cartographer机器人SLAM建图
摘要 通过前面的基础学习,本章进入最为激动的机器人自主导航的学习.在前面的学习铺垫后,终于迎来了最大乐趣的时刻,就是赋予我们的miiboo机器人能自由行走的生命.本章将围绕机器人SLAM建图.导航避障 ...
- 基于ros2 dashing的建图导航探索
基于ros2 dashing的建图导航探索 1. 环境准备 安装ros2 dashing, 参考链接: https://index.ros.org/doc/ros2/Installation/Dash ...
- 除了ROS ,机器人自主定位导航还能怎么做?
博客转载自:https://www.leiphone.com/news/201609/10QD7yp7JFV9H9Ni.html 雷锋网(公众号:雷锋网)按:本文作者科技剪刀手,思岚科技技术顾问. 随 ...
- cartographer环境建立以及建图测试(详细级)
- 机器人自主移动的秘密:实际应用中,SLAM究竟是如何实现的?(二)
博客转载自:https://www.leiphone.com/news/201612/FRzmoEI8Iud6CmT2.html 雷锋网(公众号:雷锋网)按:本文作者SLAMTEC(思岚科技公号sla ...
- 基于 Mathematica 的机器人仿真环境(机械臂篇)[转]
完美的教程,没有之一,收藏学习. 目的 本文手把手教你在 Mathematica 软件中搭建机器人的仿真环境,具体包括以下内容(所使用的版本是 Mathematica 11.1,更早的版本可能缺少某些 ...
- 【BZOJ-2879】美食节 最小费用最大流 + 动态建图
2879: [Noi2012]美食节 Time Limit: 10 Sec Memory Limit: 512 MBSubmit: 1366 Solved: 737[Submit][Status] ...
- 使用hector-slam和Kinect V1建图
一.建图实际操作 下载源码测试源码,depthimage_to_laserscan,参考https://blog.csdn.net/u010925447/article/details/5649468 ...
- 通过gmapping和伪造的odom,完成Kinect建图
传感器信息: 环境深度信息:sensor_msgs/laserScan -----> RGBD三维点云数据:通过ros功能包depthimage to laserscan完成深度相机数据转换成激 ...
随机推荐
- Ubuntu安装MySQL及使用Xshell连接MySQL出现的问题(2003-Can't connect to MySql server及1045错误)
不管在什么地方,什么时候,学习是快速提升自己的能力的一种体现!!!!!!!!!!! 以下所有的命令都是在root用户下操作(如果还没有设置root密码)如下: 安装好Ubuntu系统之后,打开终端先设 ...
- FullCalendar日历插件(中文API)
FullCalendar提供了丰富的属性设置和方法调用,开发者可以根据FullCalendar提供的API快速完成一个日历日程的开发,本文将FullCalendar的常用属性和方法.回调函数等整理成中 ...
- 【PHP】Maximum execution time of 30 seconds exceeded解决办法
Maximum execution time of 30 seconds exceeded,今天把这个错误的解决方案总结一下: 简单总结一下解决办法: 报错一:内存超限,具体报错语句忘了,简单说一下解 ...
- python学习之变量类型
变量: 变量是保存在内存中的值,根据变量类型开辟不同的内存空间且只允许符合该数据类型的数据才可以被存储在该内存空间中 变量赋值: 在Python中定义变量时,无需像其他语言一样需要声明数据类型.每个变 ...
- C++基础 const
1. C中的const C中const变量只是只读变量,有自己存储空间.可能被存放在 栈.堆.数据段,所以可以修改. 2. C++中const 可能分配空间,也可能不分配空间. 当 const 为全局 ...
- VUE前端无法启动
cd 到client中,使用npm run dev ,一直卡着也不报错,启动不了项目 可以直接使用 ,需要进入root目录进行 cnpm install npm -g
- Gold Balanced Lineup POJ - 3274
Description Farmer John's N cows (1 ≤ N ≤ 100,000) share many similarities. In fact, FJ has been abl ...
- Hadoop(初始Hadoop)
Hadoop核心组件 1.Hadoop生态系统 Hadoop具有以下特性: 方便:Hadoop运行在由一般商用机器构成的大型集群上,或者云计算服务上 健壮:Hadoop致力于在一般商用硬件上运行,其架 ...
- 6,MongoDB 之 Array Object 的特殊操作
相比关系型数据库, Array [1,2,3,4,5] 和 Object { 'name':'DragonFire' } 是MongoDB 比较特殊的类型了 特殊在哪里呢?在他们的操作上又有什么需要注 ...
- 关于IAR软件的Go to Definition of功能问题的解决方法
关于IAR软件的Go to Definition of功能问题的解决方法 首先,工程文件必须放在没有中文的路径下,如果路径里有中文应把中文该成英文 如:C:\Users\ABC\Desktop\新建文 ...