
如何在ROS中使用PCL(2)
记录关于我们运行roslaunch openni_launch openni.launch 命令时生成的话题以及这些话题的数据类型便于后期的处理,只有知道它们的数据结构,才能很好的对数据进行处理,我们观察到使用rostopic list的所有话题的列表,当然其中也有一些不经常使用的话题类型,比如下面这些话题是我们经常使用的
/camera/depth/image
/camera/depth/image_raw
/camera/depth/points
/camera/ir/image_raw
/camera/rgb/image_color
/camera/rgb/image_raw
发布的话题:
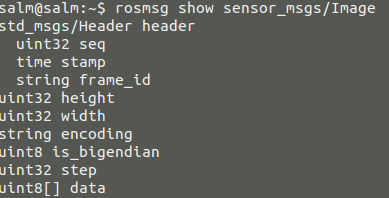
image_raw (sensor_msgs/Image) : 未处理的原始图像
使用命令查看sensor_msgs/Image的数据
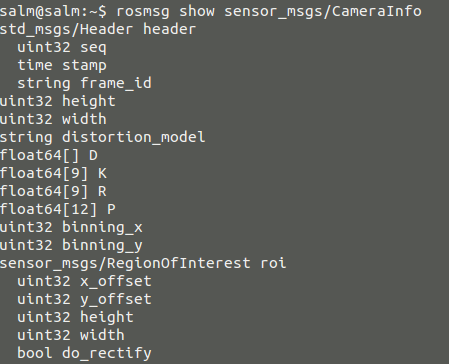
camera_info (sensor_msgs/CameraInfo):包含了相机标定配置以及相关数据
介绍几个ROS节点运行的几种工具。他们的作用是ROS格式点云或包与点云数据(PCD)文件格式之间的相互转换。
(1)bag_to_pcd
用法:rosrun pcl_ros bag_to_pcd <input_file.bag> <topic> <output_directory>
读取一个包文件,保存所有ROS点云消息在指定的PCD文件中。
(2)convert_pcd_to_image
用法:rosrun pcl_ros convert_pcd_to_image <cloud.pcd>
加载一个PCD文件,将其作为ROS图像消息每秒中发布五次。
(3) convert_pointcloud_to_image
用法:rosrun pcl_ros convert_pointcloud_to_image input:=/my_cloud output:=/my_image
查看图像:rosrun image_view image_view image:=/my_image
订阅一个ROS的点云的话题并以图像的信息发布出去。
(4)pcd_to_pointcloud
用法:rosrun pcl_ros pcd_to_pointcloud <file.pcd> [ <interval> ]
<file.pcd> is the (required) file name to read.
<interval> is the (optional) number of seconds to sleep between messages. If <interval> is zero or not specified the message is published once.
加载一个PCD文件,发布一次或多次作为ROS点云消息
(5)pointcloud_to_pcd
例如: rosrun pcl_ros pointcloud_to_pcd input:=/velodyne/pointcloud2
订阅一个ROS的话题和保存为点云PCD文件。每个消息被保存到一个单独的文件,名称是由一个可自定义的前缀参数,ROS时间的消息,和以PCD扩展的文件。
那么我们使用一个简单的例子来实现在ROS中进行平面的分割,同时注意到使用的数据转换的使用
/**************************************************************************

关于使用pcl/PointCloud<T>的举例应用。这一类型的数据格式是PCL库中定义的一种数据格式

这里面使用了两次数据转换从 sensor_msgs/PointCloud2 到 pcl/PointCloud<T> 和

                       从 pcl::ModelCoefficients 到 pcl_msgs::ModelCoefficients.

************************************************************************/

#include <iostream>

//ROS

#include <ros/ros.h>

// PCL specific includes

#include <sensor_msgs/PointCloud2.h>

#include <pcl_conversions/pcl_conversions.h>

#include <pcl/ros/conversions.h>

#include <pcl/point_cloud.h>

#include <pcl/point_types.h>

#include <pcl/io/pcd_io.h>

//关于平面分割的头文件

#include <pcl/sample_consensus/model_types.h>   //分割模型的头文件

#include <pcl/sample_consensus/method_types.h>   //采样一致性的方法

#include <pcl/segmentation/sac_segmentation.h>  //ransac分割法

ros::Publisher pub;

void

cloud_cb (const sensor_msgs::PointCloud2ConstPtr& input)

{

  // 将点云格式为sensor_msgs/PointCloud2 格式转为 pcl/PointCloud

  pcl::PointCloud<pcl::PointXYZ> cloud;

  pcl::fromROSMsg (*input, cloud);   //关键的一句数据的转换

  pcl::ModelCoefficients coefficients;   //申明模型的参数

  pcl::PointIndices inliers;             //申明存储模型的内点的索引

  // 创建一个分割方法

  pcl::SACSegmentation<pcl::PointXYZ> seg;

  // 这一句可以选择最优化参数的因子

  seg.setOptimizeCoefficients (true);

  // 以下都是强制性的需要设置的

  seg.setModelType (pcl::SACMODEL_PLANE);   //平面模型

  seg.setMethodType (pcl::SAC_RANSAC);    //分割平面模型所使用的分割方法

  seg.setDistanceThreshold (0.01);        //设置最小的阀值距离

  seg.setInputCloud (cloud.makeShared ());   //设置输入的点云

  seg.segment (inliers, coefficients);       //cloud.makeShared() 创建一个 boost shared_ptr

 // pcl_msgs::fromROSMsg(const sensor_msgs::PointCloud2 &, pcl::PointCloud<T>&);

  //pcl::io::savePCDFileASCII("test_pcd.pcd",cloud);

  // 把提取出来的内点形成的平面模型的参数发布出去

  pcl_msgs::ModelCoefficients ros_coefficients;

  pcl_conversions::fromPCL(coefficients, ros_coefficients);

  pub.publish (ros_coefficients);

}

int

main (int argc, char** argv)

{

  // Initialize ROS

  ros::init (argc, argv, "my_pcl_tutorial");

  ros::NodeHandle nh;

  // Create a ROS subscriber for the input point cloud

  ros::Subscriber sub = nh.subscribe ("input", , cloud_cb);

  // Create a ROS publisher for the output model coefficients

  pub = nh.advertise<pcl_msgs::ModelCoefficients> ("output", );

  // Spin

  ros::spin ();

}
在这里我们的input就是要订阅的话题/camera/depth/points
我们在rosrun 的时候注明input:=/camera/depth/points的这样就可以使用kienct发布的点云数据,同时你也可以指定点云的数据
如何在ROS中使用PCL(2)的更多相关文章
- 如何在ROS中使用PCL—数据格式(1)
在ROS中点云的数据类型 在ROS中表示点云的数据结构有: sensor_msgs::PointCloud sensor_msgs::PointCloud2 pcl::PointCl ...
- 我是如何在SQLServer中处理每天四亿三千万记录的
首先声明,我只是个程序员,不是专业的DBA,以下这篇文章是从一个问题的解决过程去写的,而不是一开始就给大家一个正确的结果,如果文中有不对的地方,请各位数据库大牛给予指正,以便我能够更好的处理此次业务. ...
- 如何在SpringBoot中使用JSP ?但强烈不推荐,果断改Themeleaf吧
做WEB项目,一定都用过JSP这个大牌.Spring MVC里面也可以很方便的将JSP与一个View关联起来,使用还是非常方便的.当你从一个传统的Spring MVC项目转入一个Spring Boot ...
- 如何在latex 中插入EPS格式图片
如何在latex 中插入EPS格式图片 第一步:生成.eps格式的图片 1.利用visio画图,另存为pdf格式的图片 利用Adobe Acrobat裁边,使图片大小合适 另存为.eps格式,如下图所 ...
- 如何正确的使用json?如何在.Net中使用json?
什么是json json是一种轻量级的数据交换格式,由N组键值对组成的字符串,完全独立于语言的文本格式. 为什么要使用json 在很久很久以前,调用第三方API时,我们通常是采用xml进行数据交互,但 ...
- [原创]如何在Parcelable中使用泛型
[原创]如何在Parcelable中使用泛型 实体类在实现Parcelable接口时,除了要实现它的几个方法之外,还另外要定义一个静态常量CREATOR,如下例所示: public static cl ...
- 如何在springMVC 中对REST服务使用mockmvc 做测试
如何在springMVC 中对REST服务使用mockmvc 做测试 博客分类: java 基础 springMVCmockMVC单元测试 spring 集成测试中对mock 的集成实在是太棒了!但 ...
- 如何在tomcat中如何部署java EE项目
如何在tomcat中如何部署java EE项目 1.直接把项目复制到Tomcat安装目录的webapps目录中,这是最简单的一种Tomcat项目部署的方法,也是初学者最常用的方法.2.在tomcat安 ...
- 【转】我是如何在SQLServer中处理每天四亿三千万记录的
原文转自:http://blog.jobbole.com/80395/ 首先声明,我只是个程序员,不是专业的DBA,以下这篇文章是从一个问题的解决过程去写的,而不是一开始就给大家一个正确的结果,如果文 ...
随机推荐
- MYSQL拒绝访问:not allowed to connect解决方法
分享下MYSQL拒绝访问报错not allowed to connect的解决方法. 可以在其它任何的主机上以root身份登录 mysql报如下错误,截取部分, message from server ...
- [sql]生产库全备/mysql库体积大小查看
将生产db全备到内网某机器 两个思路: 1, 直接内网mysqldump导出. 因为阿里云的rds只有私网ip,所以办公网机器无法直接连到rds执行mysqldump 解决: 通过ssh tunnel ...
- 03.反射--01【反射机制】【反射的应用场景】【Tomcat服务器】
https://blog.csdn.net/benjaminzhang666/article/details/9408611 https://blog.csdn.net/benjaminzhang66 ...
- Python 的并发编程
这篇文章将讲解 Python 并发编程的基本操作.并发和并行是对孪生兄弟,概念经常混淆.并发是指能够多任务处理,并行则是是能够同时多任务处理.Erlang 之父 Joe Armstrong 有一张非常 ...
- nginx、Apache、Lighttpd启用HSTS
302跳转 通常情况下,我们将用户的 HTTP 请求 302 跳转到 HTTPS,这会存在两个问题: 不够安全,302 跳转会暴露用户访问站点,也容易被劫持 拖慢访问速度,302 跳转需要一个 RTT ...
- Gartner 2018新技术成熟度曲线
https://blog.csdn.net/BtB5e6Nsu1g511Eg5XEg/article/details/82047719 近日,Gartner发布了2018年新技术成熟度曲线,首次将生物 ...
- 每日英语:Chinese Show Global Real-Estate Appetite
Chinese investors have been snapping up real estate in the world's most important cities this year. ...
- u3d中的INput
属性 属性: 功能: 轴 (Axes) 包含当前工程的所有定义的输入轴:数目 (Size) 该工程中不同输入轴的数量,元素 0.1.... 是要修改的特定的轴. 名称 (Name) 在游戏启动器中以及 ...
- lua 的 table 处理
lua 的整体效率是很高的,其中,它的 table 实现的很巧妙为这个效率贡献很大. lua 的 table 充当了数组和映射表的双重功能,所以在实现时就考虑了这些,让 table 在做数组使用时尽量 ...
- 对于iOS开发人工智能意味着什么
对于iOS开发人工智能意味着什么? 前言 近几年来人工智能的话题那是炙手可热.在国内很多大佬言必谈机器学习和大数据:在美国刚毕业的人工智能 PHD 也是众人追捧,工资直逼 NFL 四分卫.人工智能甚至 ...