
S7-1500 读取V90/S120/S210/G120的常用驱动参数
S7-1500 读取V90/S120的常用驱动参数
此程序已更新,可以下载例子程序
https://files.cnblogs.com/files/lion-zheng/PLC_async_drive.zip
1
不需要理解非周期通讯,调用这个FB就可以读取常用的驱动状态,程序块已经封装了非周期通讯功能。
故障代码、报警代码、扭矩、电流、直流母线电压、电机温度、驱动器温度
功率、转速
本文地址
http://www.cnblogs.com/lion-zheng/p/7853852.html
非周期通讯参考资料可在在西门子中文下载中心 搜索 非周期
http://www.ad.siemens.com.cn/download/
2
此功能块的输入管脚
| name | type | datatype | description |
|---|---|---|---|
| Hardware_ID | in | HW_IO | Profinet/Profibus网络标识ID * |
| Drive_Number | in | int | V90/CU310 = 1, G120 = 2 |
| Pulse | in | bool | 连接5HZ或2.5HZ的脉冲信号 |
| V90 | in | bool | 区分驱动类型,V90 = 1, cu310 = 0 |
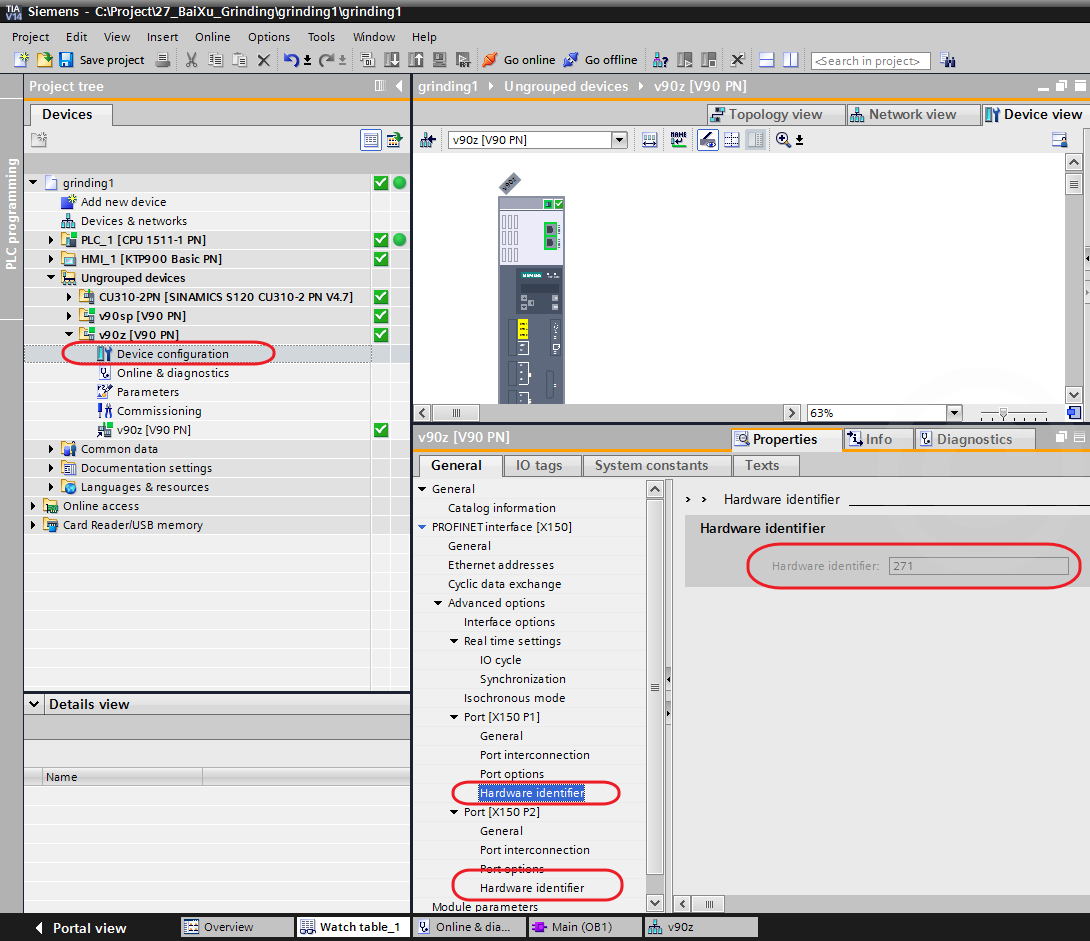
*HardwareID是以上参数中比较特别的一个,可以在TIA portal的Device configuration中找到。
如果一个设备有两个HardwareID,那么很可能,两个都可以用。
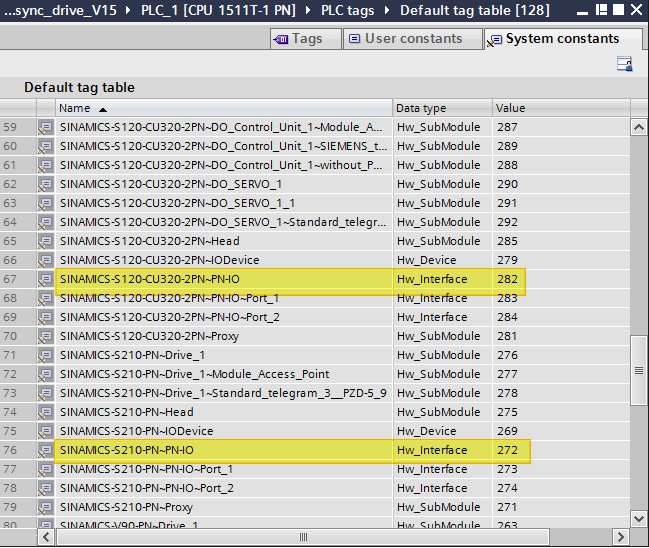
HardwareID也可以在TIA portal的Tags -> Default tag table -> System constants 中找到。
功能块的输出管脚
| name | type | datatype | description |
|---|---|---|---|
| FaultNumber | out | DINT | 故障代码 |
| AlarmNumber | out | DINT | 报警代码 |
| ActualTorque | out | real | 扭矩 |
| ActualCurrent | out | real | 电流 |
| DCvoltage | out | real | 直流母线电压 |
| MotorTemp | out | real | 电机温度 |
| DriveTemp | out | real | 驱动器温度 |
| ActualPower | out | real | 电机实际功率 |
| ActualRPM | out | real | 电机实际转速 |
功能块的调用效果,2个V90,1个CU310,可见只有HardwareID管脚略有不同

至此为止,你应该已经知道了此FB的功能和使用方法。下文是一些程序内部实现的细节。
3
在编写此程序块时,发现一个 WRREC 和 RDREC 程序块的特点。
当我们读取参数时,需要先调用WRREC来发送命令给驱动器,WRREC会返回Done信号。然而这个Done信号只保证了发送完成,并无法确认驱动已经准备好。因此我们需要延时一段时间,等待驱动准备好数据。V90需要大约50ms,S120需要30ms。延时后,再调用RDREC。发现此问题感谢我们的朋友 @内存1KB 的提醒。
1)正确的状态,WRREC之后,立即发送RDREC,出现故障
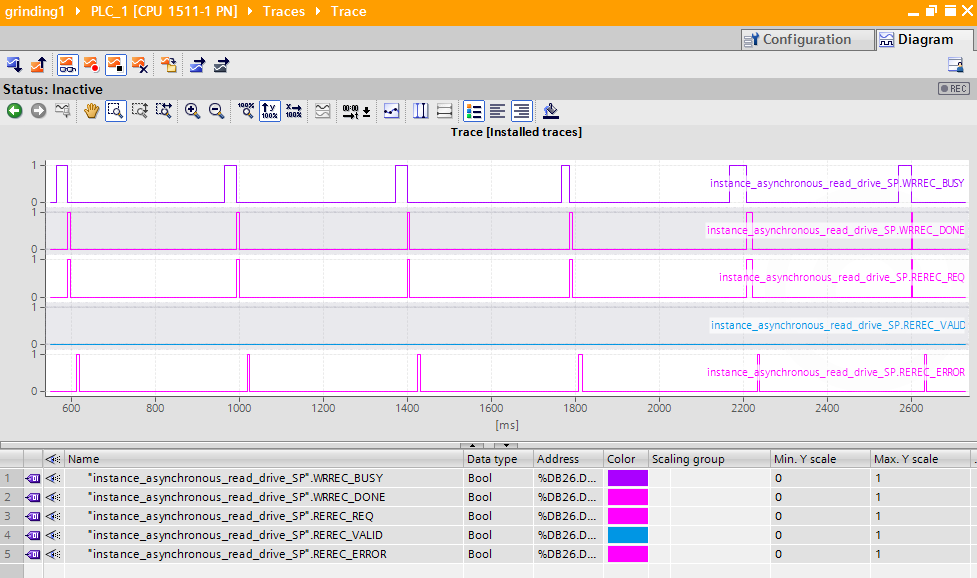
- 正确的时序,WRREC之后,延时50ms,再发送RDREC,没有故障

4
程序的细节
- 定义报文头
- 定义每一个需要读取的参数
- 调用WRREC
- 延时,并调用RDREC
- 输出变量到FB接口
//Telegram head

#write_record[0] := #task;

#write_record[1] := 01;//01 read-task, 02 write-task

#write_record[2] := INT_TO_BYTE(#Drive_Number);

#write_record[3] := 16#9;//number of parameter

//Parameter1 r2131 (16#853) fault number

#write_record[4] := 16#10;

#write_record[5] := 16#01;//number of index

#write_record[6] := 16#8;//parameter number

#write_record[7] := 16#53;//parameter number

#write_record[8] := 16#0;//first index number = 0

#write_record[9] := 16#0;//first index number = 0

//Parameter2 r2132 (16#854) alarm number

#write_record[10] := 16#10;

#write_record[11] := 16#01;//number of index

#write_record[12] := 16#8;//parameter number

#write_record[13] := 16#54;//parameter number

#write_record[14] := 16#0;//first index number = 0

#write_record[15] := 16#0;//first index number = 0

//Parameter3 r31 (16#1F) actual torque smoothed

#write_record[16] := 16#10;

#write_record[17] := 16#01;//number of index

#write_record[18] := 16#0;//parameter number

#write_record[19] := 16#1F;//parameter number

#write_record[20] := 16#0;//first index number = 0

#write_record[21] := 16#0;//first index number = 0

//Parameter4 r26 (16#1A) DC voltage smoothed

#write_record[22] := 16#10;

#write_record[23] := 16#01;//number of index

#write_record[24] := 16#0;//parameter number

#write_record[25] := 16#1A;//parameter number

#write_record[26] := 16#0;//first index number = 0

#write_record[27] := 16#0;//first index number = 0

//Parameter5 r27 (16#1B) ActualCurrent

#write_record[28] := 16#10;

#write_record[29] := 16#01;//number of index

#write_record[30] := 16#0;//parameter number

#write_record[31] := 16#1B;//parameter number

#write_record[32] := 16#0;//first index number = 0

#write_record[33] := 16#0;//first index number = 0

//Parameter6 r21 (16#15) ActualRpm

#write_record[34] := 16#10;

#write_record[35] := 16#01;//number of index

#write_record[36] := 16#0;//parameter number

#write_record[37] := 16#15;//parameter number

#write_record[38] := 16#0;//first index number = 0

#write_record[39] := 16#0;//first index number = 0

//Parameter7 r32 (16#20) ActualPower

#write_record[40] := 16#10;

#write_record[41] := 16#01;//number of index

#write_record[42] := 16#0;//parameter number

#write_record[43] := 16#20;//parameter number

#write_record[44] := 16#0;//first index number = 0

#write_record[45] := 16#0;//first index number = 0

//Parameter8 r35 (16#23) MotorTemp

//Parameter8 r632 (16#278)

#write_record[46] := 16#10;

#write_record[47] := 16#01;//number of index

IF #v90 THEN

    #write_record[48] := 16#2;//parameter number

    #write_record[49] := 16#78;//parameter number

ELSE

    #write_record[48] := 16#0;//parameter number

    #write_record[49] := 16#23;//parameter number

END_IF;

#write_record[50] := 16#0;//first index number = 0

#write_record[51] := 16#0;//first index number = 0

//Parameter9 r37 (16#25) DriveTemp

#write_record[52] := 16#10;

#write_record[53] := 16#01;//number of index

#write_record[54] := 16#0;//parameter number

#write_record[55] := 16#25;//parameter number

#write_record[56] := 16#0;//first index number = 0

#write_record[57] := 16#0;//first index number = 0

#R_TRIG_Instance(CLK:=#Pulse);

#WRREC_REQ := #R_TRIG_Instance.Q AND NOT #WRREC_BUSY AND NOT #REREC_BUSY;

#WRREC_Instance(REQ:=#WRREC_REQ,

                ID:=#Hardware_ID,

                INDEX:=47,

                DONE=>#WRREC_DONE,

                BUSY=>#WRREC_BUSY,

                ERROR=>#WRREC_ERROR,

                STATUS=>#WRREC_STATUS,

                RECORD:= #write_record);

#IEC_Timer_0_Instance(IN := #Pulse,

                      PT := T#100MS);

//#R_TRIG_Instance_1(CLK := #IEC_Timer_0_Instance.Q,

//                   Q => #REREC_REQ);

#REREC_REQ := #WRREC_DONE;

#RDREC_Instance(REQ:= #REREC_REQ,

                ID:= #Hardware_ID,

                INDEX:= 47,

                VALID=> #REREC_VALID,

                BUSY=> #REREC_BUSY,

                ERROR=> #REREC_ERROR,

                STATUS=> #REREC_STATUS,

                RECORD:= #read_record);

    //byte 0,1,2,3 telegram head

    //byte 4,5,6,7 ,parameter 1 ,r2131,fault code

    "Tag_23" := #read_record[6];

    "Tag_24" := #read_record[7];

    #FaultNumber := WORD_TO_DINT("Tag_25");

    //byte 8,9,10,11 ,parameter 2,r2132,alarm code

    "Tag_23" := #read_record[10];

    "Tag_24" := #read_record[11];

    #AlarmNumber := WORD_TO_DINT("Tag_25");

    //byte 12,13,14,15,16,17 ,parameter 3, r31 actual torque

    "Tag_23" := #read_record[14];

    "Tag_24" := #read_record[15];

    "Tag_26" := #read_record[16];

    "Tag_27" := #read_record[17];

    #ActualTorque := "Tag_28";

    //byte 18,19,20,21,22,23 ,parameter 4, r26 DC voltage

    "Tag_23" := #read_record[20];

    "Tag_24" := #read_record[21];

    "Tag_26" := #read_record[22];

    "Tag_27" := #read_record[23];

    #DCvoltage := "Tag_28";

    //byte 24,25,26,27,28,29 ,parameter 5, r27 actual current

    "Tag_23" := #read_record[26];

    "Tag_24" := #read_record[27];

    "Tag_26" := #read_record[28];

    "Tag_27" := #read_record[29];

    #ActualCurrent := "Tag_28";

    //byte 30,31,32,33,34,35 ,parameter 6, r21 actual RPM

    "Tag_23" := #read_record[32];

    "Tag_24" := #read_record[33];

    "Tag_26" := #read_record[34];

    "Tag_27" := #read_record[35];

    #ActualRPM := "Tag_28";

    //byte 36,37,38,39,40,41 ,parameter 7, r32 actual POWER

    "Tag_23" := #read_record[38];

    "Tag_24" := #read_record[39];

    "Tag_26" := #read_record[40];

    "Tag_27" := #read_record[41];

    #ActualPower := "Tag_28";

    //byte 42,43,44,45,46,47 ,parameter 8, r35 MOTOR TEMP

    "Tag_23" := #read_record[44];

    "Tag_24" := #read_record[45];

    "Tag_26" := #read_record[46];

    "Tag_27" := #read_record[47];

    #MotorTemp := "Tag_28";

    //byte 48,49,50,51,52,53 ,parameter 9, r35 MOTOR TEMP

    "Tag_23" := #read_record[50];

    "Tag_24" := #read_record[51];

    "Tag_26" := #read_record[52];

    "Tag_27" := #read_record[53];

    #DriveTemp := "Tag_28";
S7-1500 读取V90/S120/S210/G120的常用驱动参数的更多相关文章
- python学习笔记3.1_数据读取常用函数参数
一.read_table/read_csv常用函数参数 1.path:表明文件系统位置的字符串.url或文件型对象 2.sep或delimiter:用于分隔每行字段的字符序列或正则表达式 3.head ...
- Sharepoint 问题集锦 - 外部列表(external list) - 读取当前用户上下文或用户名作为筛选参数
在创建外部列表过程中,往往需要添加筛选参数,而较多开发用户,会关心如何在外部列表中,只显示当前用户相关的行.本例子中,我们以任务数据表来做例子,看看如何实现这个需求. 1)数据表tbl_task: t ...
- Php连接及读取和写入mysql数据库的常用代码
在这里我总结了常用的PHP连接MySQL数据库以及读取写入数据库的方法,希望能够帮到你,当然也是作为我自己的一个回顾总结. 1.为了更好地设置数据连接,一般会将数据连接所涉及的值定义成变量. $mys ...
- OpenCV计算机视觉学习(1)——图像基本操作(图像视频读取,ROI区域截取,常用cv函数解释)
1,计算机眼中的图像 我们打开经典的 Lena图片,看看计算机是如何看待图片的: 我们点击图中的一个小格子,发现计算机会将其分为R,G,B三种通道.每个通道分别由一堆0~256之间的数字组成,那Ope ...
- WPF RichTextBox读取存储文本的方法和常用属性
1. 取得已被选中的内容: (1)使用 RichTextBox.Document.Selection属性(2)访问RichTextBox.Document.Blocks属性的“blocks”中的Tex ...
- Web应用运行原理
web应用启动做了什么? 读取web.xml文件 - web.xml常用配置参数: 1).context-param(上下文参数)2).listener(监听器配置参数)3).filter(过滤器 ...
- C# 读写西门子PLC数据,包含S7协议和Fetch/Write协议,s7支持200smart,300PLC,1200PLC,1500PLC
本文将使用一个gitHub开源的组件技术来读写西门子plc数据,使用的是基于以太网的TCP/IP实现,不需要额外的组件,读取操作只要放到后台线程就不会卡死线程,本组件支持超级方便的高性能读写操作 官方 ...
- python 读写西门子PLC 包含S7协议和Fetch/Write协议,s7支持200smart,300PLC,1200PLC,1500PLC
本文将使用一个gitHub开源的组件技术来读写西门子plc数据,使用的是基于以太网的TCP/IP实现,不需要额外的组件,读取操作只要放到后台线程就不会卡死线程,本组件支持超级方便的高性能读写操作 nu ...
- java android 读写西门子PLC数据,包含S7协议和Fetch/Write协议,s7支持200smart,300PLC,1200PLC,1500PLC
本文将使用一个gitHub开源的组件技术来读写西门子plc数据,使用的是基于以太网的TCP/IP实现,不需要额外的组件,读取操作只要放到后台线程就不会卡死线程,本组件支持超级方便的高性能读写操作 gi ...
随机推荐
- POJ 1000 A+B
#include <stdio.h> int main() { int a,b; scanf("%d %d",&a, &b); printf(" ...
- AngularJS中【Error: [$rootScope:inprog]】的解决办法
AngularJs脏数据检查冲突 Error: [$rootScope:inprog] http://errors.angularjs.org/1.5.8/$rootScope/inprog?p0=% ...
- day34 协程
1. 前提 之前我们学习了线程.进程的概念,了解了在操作系统中进程是资源分配的最小单位,线程是CPU调度的最小单位.按道理来说我们已经算是把cpu的利用率提高很多了.但是我们知道无论是创建多进程还 ...
- day22 正则表达式 re
1. 正则表达式 正则表达式是对字符串操作的一种逻辑公式. 我们一般使用正则表达式对字符串进行匹配和过滤. 工具: 各大文本编辑器⼀般都有正则匹配功能. 我们也可以去http://tool.china ...
- redis 集合
> SADD myset1 a b c (integer) > SADD web maiziedu.com (integer) > SADD web maiziedu.com (in ...
- 1.搭建JavaEE开发环境
1.Web应用介绍: 2.Servlet简介 3.JSP简介 4.Servlet容器 Web服务器有静态资源和动态页面,静态资源是*.html(文件系统),动态页面是Servlet容器. 5.Tomc ...
- 图像数据转换成db(leveldb/lmdb)文件(转)
参考网站:http://www.cnblogs.com/denny402/p/5082341.html 在深度学习的实际应用中,我们经常用到的原始数据是图片文件,如jpg,jpeg,png,tif等格 ...
- 搜索提示(search suggest)文献阅读
Learning to Personalize Query Auto-Completion 样本 正例用用户的sug点击,其余是负例 特征 用户历史特征: query历史频次,候选和用户历史输入的ng ...
- dom4j使用
http://www.cnblogs.com/zfc2201/archive/2011/08/16/2141441.html http://www.blogjava.net/i369/articles ...
- MATLAB顺序结构程序和switch实现选择结构
数据操作 (1)数据输入: A=input(提示信息,选项) (2)数据输出: disp(输出项) (3)程序暂停 pause(延迟秒数)若无内容,则需用户按任意键继续 3.2if语句 整非零为真 矩 ...