
ROS kinetic + Realsens D435i + ORK + LINEMOD 物体识别
1. ORK
网址:https://wg-perception.github.io/object_recognition_core/
ORK (Object Recognition Kitchen) 是 ROS 集成的物体识别库,当前 Kinetic 版本的 ROS 只集成了部分功能包的二进制安装文件,所以需通过源码编译安装。
- 安装依赖库
sudo apt-get install meshlab

sudo apt-get install libosmesa6-dev

sudo apt-get install python-pyside.qtcore

sudo apt-get install python-pyside.qtgui
- 创建工作空间,下载功能包源码,编译
mkdir ork_ws && cd ork_ws

wstool init src https://raw.github.com/wg-perception/object_recognition_core/master/doc/source/ork.rosinstall.kinetic.plus

cd src && wstool update -j8

cd .. && rosdep install --from-paths src -i -y

catkin_make
- 设置环境变量
echo "export ~/ork_ws/devel/setup.bash" >> ~/.bashrc

source ~/.bashrc
2. CouchDB 建立模型库
ORK 中的 LINEMOD 算法基于模板匹配,需要建立已知物体的数据模型,根据采集的信息逐一匹配,找到与数据库中匹配的物体。首先,用 CouchDB 工具创建数据库:
- 安装
sudo apt-get install couchdb
- 测试是否安装成功,如图所示,说明安装成功
curl -X GET http://localhost:5984

- 在数据库中创建一条可乐罐模型的数据
rosrun object_recognition_core object_add.py -n "coke " -d "A universal can of coke" --commit
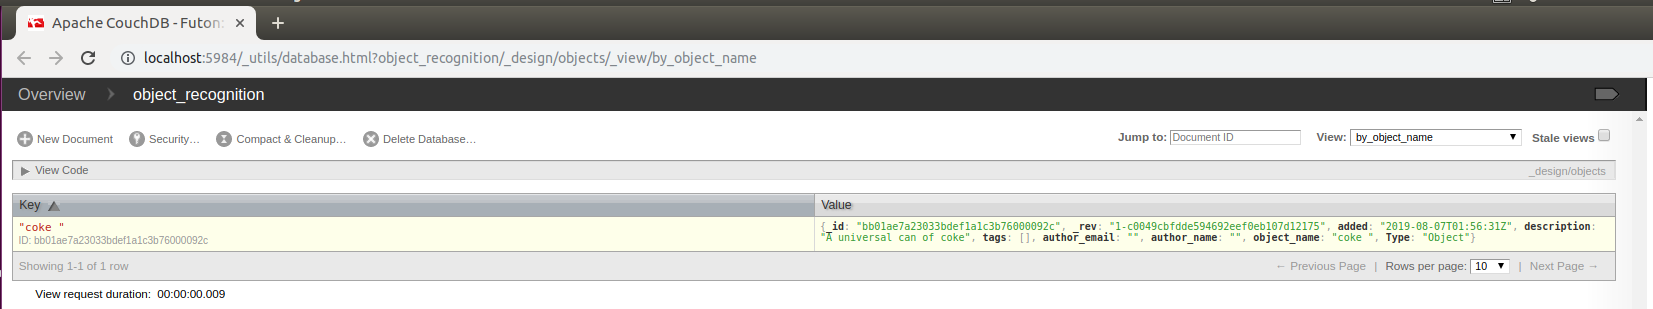
- 浏览器中查看 http://localhost:5984/_utils/database.html?object_recognition/_design/objects/_view/by_object_name,复制 id(一串类似乱码的数字),下面要用
- 加载可乐罐的 3D 模型,在 ork_tutorials 中包含了一个可乐罐模型 coke.stl,直接下载使用。下载 ork_tutorials
git clone https://github.com/wg-perception/ork_tutorials
- 将 coke.stl 模型加载到数据中
rosrun object_recognition_core mesh_add.py bb01ae7a23033bdef1a1c3b76000092c ~/ork_ws/src/ork_tutorials/data/coke.stl --commit
- 再次在浏览器中打开上面的网址,如下图所示
- 安装 couchapp 工具,在浏览器中查看具体的模型
sudo pip install git+https://github.com/couchapp/couchapp.git

rosrun object_recognition_core push.sh
- 在浏览器中查看


3. 模型训练
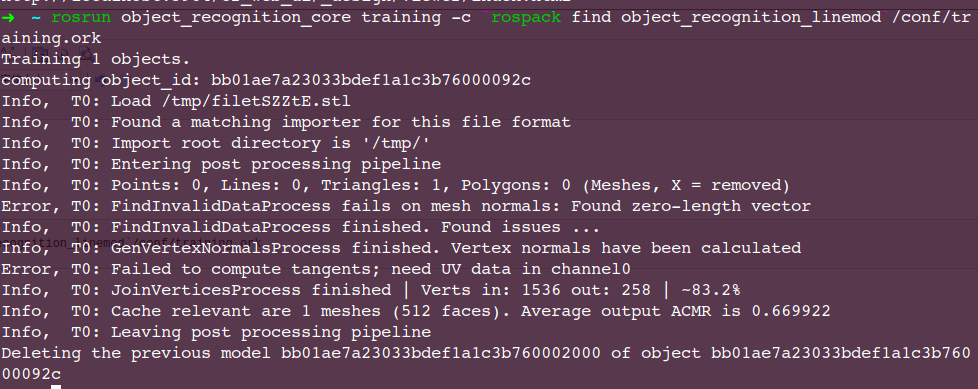
rosrun object_recognition_core training -c `rospack find object_recognition_linemod`/conf/training.ork
训练完如下图所示
4. 物体识别
- 启动 realsense d435i 相机
roslaunch realsense2_camera rs_camera.launch filters:=pointcloud
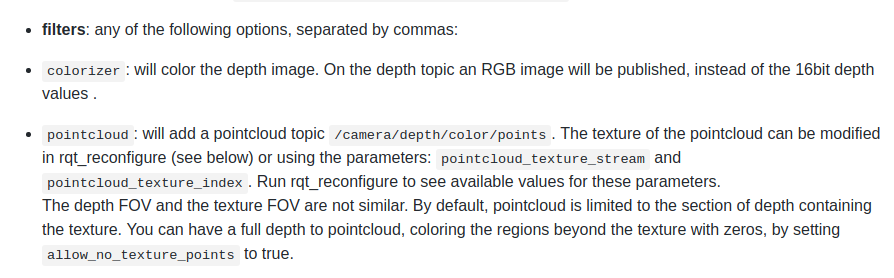
参考:https://github.com/IntelRealSense/realsense-ros
- 运行下述命令,进行物体检测
rosrun object_recognition_core detection -c `rospack find object_recognition_linemod`/conf/detection.ros.ork
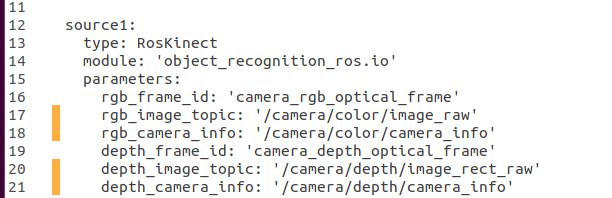
我们发现,detection.ros.ork 订阅了下面几个话题:

realsense 发布的对应的话题为:
/camera/depth/camera_info

/camera/depth/image_rect_raw

/camera/color/camera_info

/camera/color/image_raw
因此需要用 topic_tools relay 做话题映射,如下所示:
rosrun topic_tools relay /camera/depth/camera_info    /camera/depth_registered/camera_info

rosrun topic_tools relay /camera/depth/image_rect_raw    /camera/depth_registered/image_raw

rosrun topic_tools relay /camera/color/camera_info    /camera/rgb/icamera_info

rosrun topic_tools relay /camera/color/image_raw   /camera/rgb/image_rect_color
但每次都做映射太麻烦,干脆修改一下 detection.ros.ork 订阅的话题名:
gedit `rospack find object_recognition_linemod`/conf/detection.ros.ork
修改如下:
- 做完话题映射或上述设置后,再次运行 detection 命令:
rosrun object_recognition_core detection -c `rospack find object_recognition_linemod`/conf/detection.ros.ork
此时会出现下图所示信息:
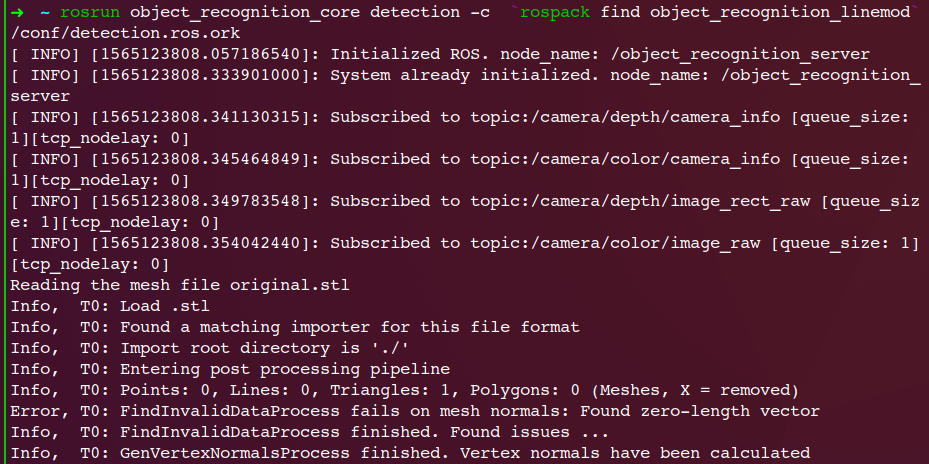
- 打开 rviz 查看
- 添加 Pointcloud2,选择话题 /camera/depth/color/points
- 添加 OrkObject,选择话题 /recognized_object_array (若能够成功识别,则会发布此话题)
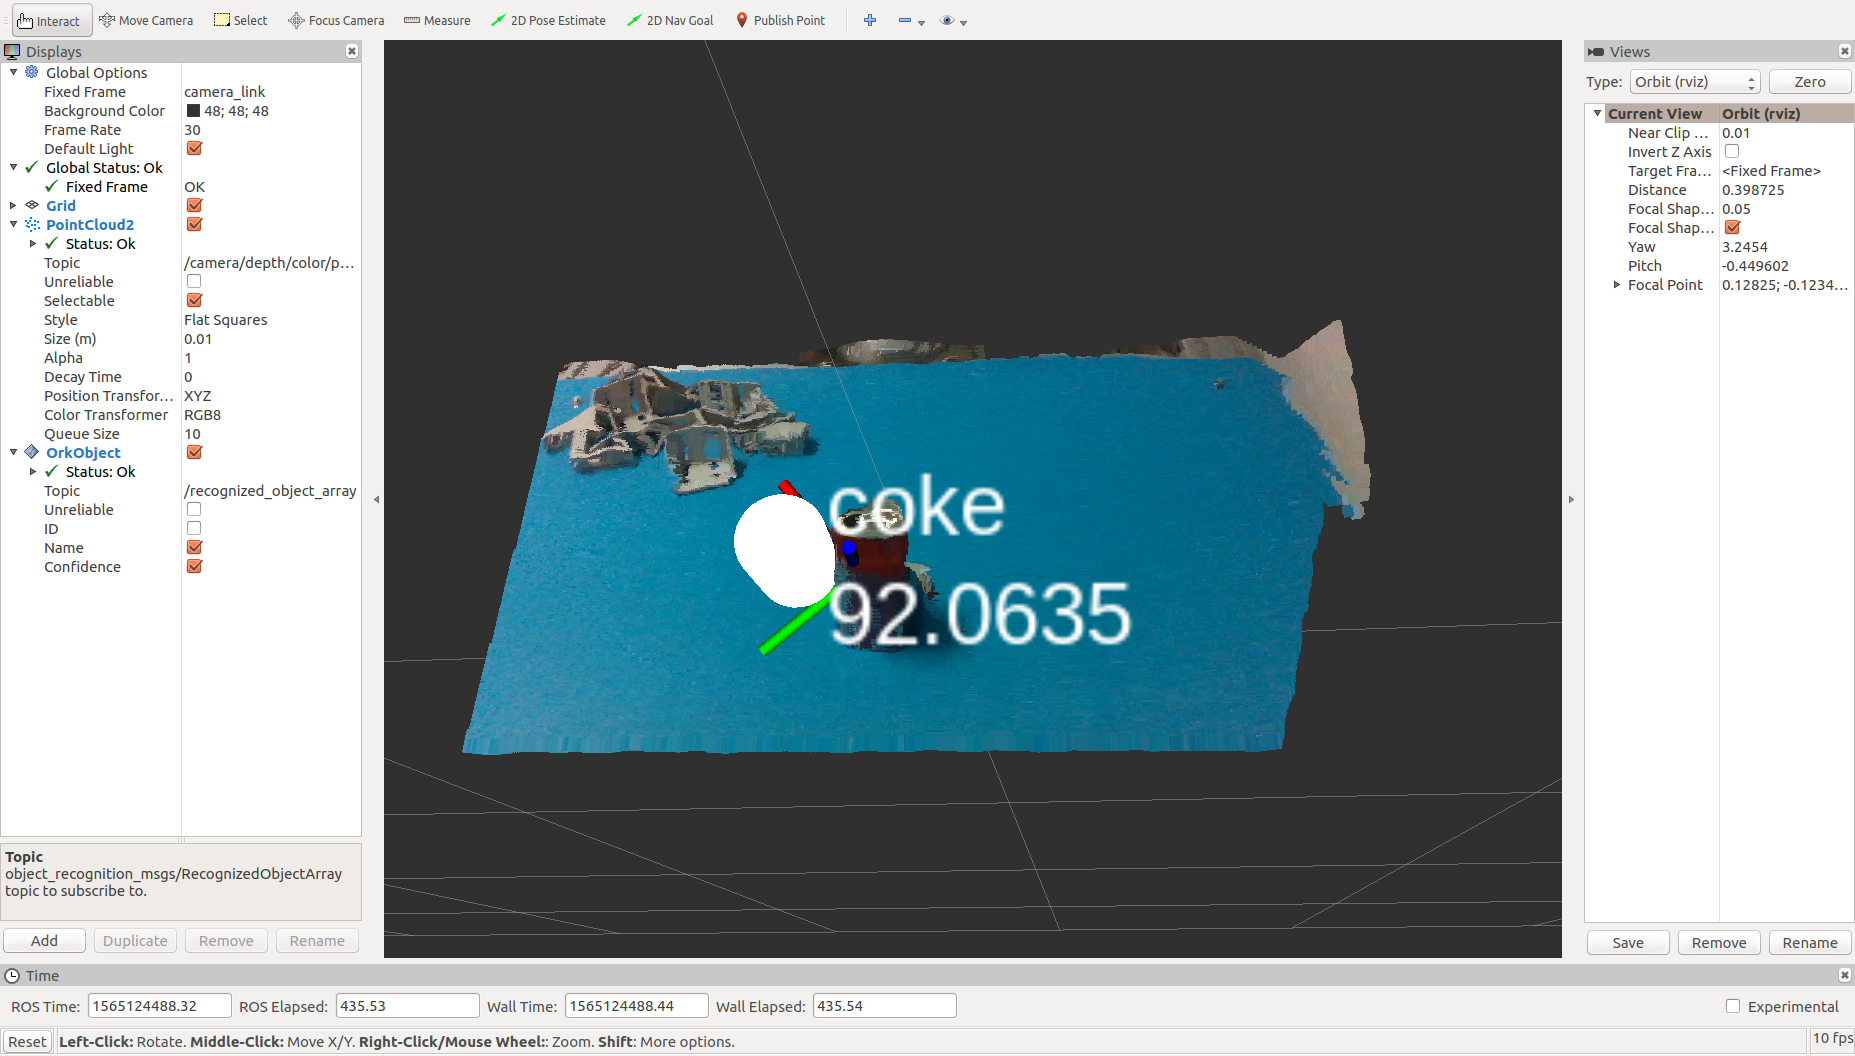
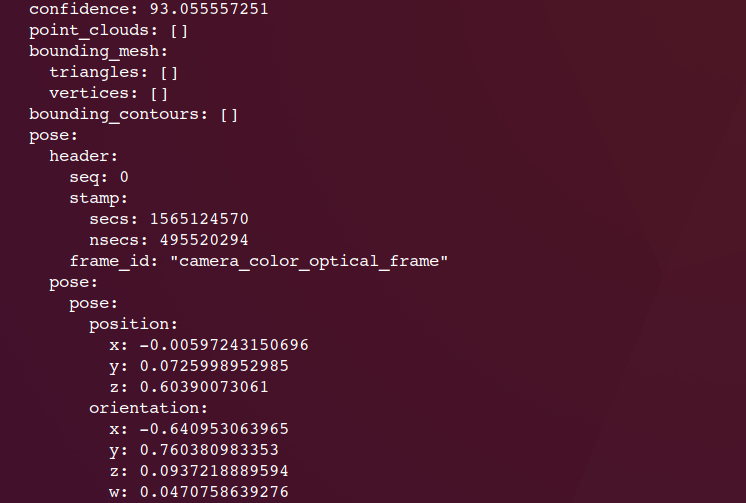
- 查看 /recognized_object_array 话题的实时内容
rostopic echo /recognized_object_array
- 查看节点图
rqt_graph

参考:
[1]. 官网:https://wg-perception.github.io/object_recognition_core/install.html#install
[2]. 《ROS机器人开发实践》胡春旭
[3]. https://blog.csdn.net/weixin_40799950/article/details/81911877
[4]. https://blog.techbridge.cc/2016/05/14/ros-object-recognition-kitchen/
ROS kinetic + Realsens D435i + ORK + LINEMOD 物体识别的更多相关文章
- Ubuntu 16.04 使用docker资料汇总与应用docker安装caffe并使用Classifier(ros kinetic+usb_cam+caffe)
Docker是开源的应用容器引擎.若想简单了解一下,可以参考百度百科词条Docker.好像只支持64位系统. Docker官网:https://www.docker.com/ Docker - 从入门 ...
- 谷歌开源的TensorFlow Object Detection API视频物体识别系统实现教程
视频中的物体识别 摘要 物体识别(Object Recognition)在计算机视觉领域里指的是在一张图像或一组视频序列中找到给定的物体.本文主要是利用谷歌开源TensorFlow Object De ...
- Ubuntu 16.04 + ROS Kinetic 机器人操作系统学习镜像分享与使用安装说明
Ubuntu 16.04 + ROS Kinetic 镜像分享与使用安装说明 内容概要:1 网盘文件介绍 2 镜像制作 3 系统使用与安装 ---- 祝ROS爱好者和开发者新年快乐:-) ---- ...
- ROS_Kinetic_02 ROS Kinetic 迁移指南及中文wiki指南(Migration guide)
ROS_Kinetic_02 ROS Kinetic 迁移指南(Migration guide) 对于ROS Kinetic Kame有些功能包已经更新改变,提供关于这些包的迁移注意或教程.主要针对于 ...
- ROS_Kinetic_01 在ubuntu 16.04安装ROS Kinetic 2017.01更新
ROS_Kinetic系列学习(一),在ubuntu 16.04安装ROS Kinetic. Celebrating 9 Years of ROS! ubuntu16.04已经发布半年多了,ROS的K ...
- SLAM+语音机器人DIY系列:(二)ROS入门——3.在ubuntu16.04中安装ROS kinetic
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- ros kinetic安装rbx1
1.首先安装一些依赖包 sudo apt-get install ros-kinetic-turtlebot-bringup \ ros-kinetic-turtlebot-create ros-ki ...
- Tensorflow object detection API 搭建物体识别模型(四)
四.模型测试 1)下载文件 在已经阅读并且实践过前3篇文章的情况下,读者会有一些文件夹.因为每个读者的实际操作不同,则文件夹中的内容不同.为了保持本篇文章的独立性,制作了可以独立运行的文件夹目标检测. ...
- Tensorflow object detection API 搭建物体识别模型(三)
三.模型训练 1)错误一: 在桌面的目标检测文件夹中打开cmd,即在路径中输入cmd后按Enter键运行.在cmd中运行命令: python /your_path/models-master/rese ...
随机推荐
- 教你如何在5分钟轻松部署squid正向代理
正向代理是一个位于客户端和原始服务器(origin server)之间的服务器,为了从原始服务器取得内容,客户端向代理发送一个请求并指定目标(原始服务器),然后代理向原始服务器转交请求并将获得的内容返 ...
- Django使用MySQL数据库的流程
Django使用MySQL数据库的流程 手动创建一个MySQL数据库 配置数据库 ENGINE MySQL NAME 数据库的名字 HOST ip PORT 3306 USER 用户名 PASSWOR ...
- fiddler 进行Android/IOS代理配置抓包
1.准备:Android+IOS设备 下载:fiddler抓包工具,不是最新版的链接: 链接:https://pan.baidu.com/s/1BaBfu2H4xgpsh1wmkfC8aQ ...
- java之递归
什么是递归 递归:指在当前方法内调用自己的这种现象. 递归的分类: 递归分为两种,直接递归和间接递归. 直接递归称为方法自身调用自己. 间接递归可以A方法调用B方法,B方法调用C方法,C方法调用A方法 ...
- 多项式总结(STAGE 1)
这么难的专题居然只给了这么短时间... 然而在NC的教导之下还是有一定的收获的. 必须打广告:0,1,2,3 附带一个垃圾博客:-1 按照习惯,堆砌结论而不加证明. Section1 导数: 基本形式 ...
- Java基础(六)
Spring依赖注入的几种方式 1.接口注入 2.setter方法注入 3.构造方法注入 Struts2的拦截器与过滤器的工作原理 1.Structs2拦截器是在访问某个Action或Action的某 ...
- 解决tail命令提示“tail: inotify 资源耗尽,无法使用 inotify 机制,回归为 polling 机制”
报错的原因是 inotify 跟踪的文件数量超出了系统设置的上限值,要是这个问题不经常出现可以使用临时解决方法,或者写入配置文件来永久解决. 临时解决方法: # 查看 inotify 的相关配置 $ ...
- Python三级菜单作业实现
数据结构: menu = { '北京':{ '海淀':{ '五道口':{ 'soho':{}, '网易':{}, 'google':{} }, '中关村':{ '爱奇艺':{}, '汽车之家':{}, ...
- Spring3:spring的事务操作
三.事务操作 1.导包 2. jdbc模板与开源连接池(DBCP与C3P0) 2.1DBCP 2.2C3P0 :: 2.3.抽取配置到属性文件 定义一个属性文件 在Spring的配置文件中引入属 ...
- ASP.NET Core部署系列一:发布到IIS上
前言: 当构建一个ASP.NET Core应用程序并且计划将其运行在IIS中时,你会发现Core应用程序和之前版本的ASP.NET程序在IIS中的运行方式是完全不一样的.与ASP.NET时代不同,AS ...