
ubuntu16.04 ROS安转及RVIZ启动
1、软件中心配置
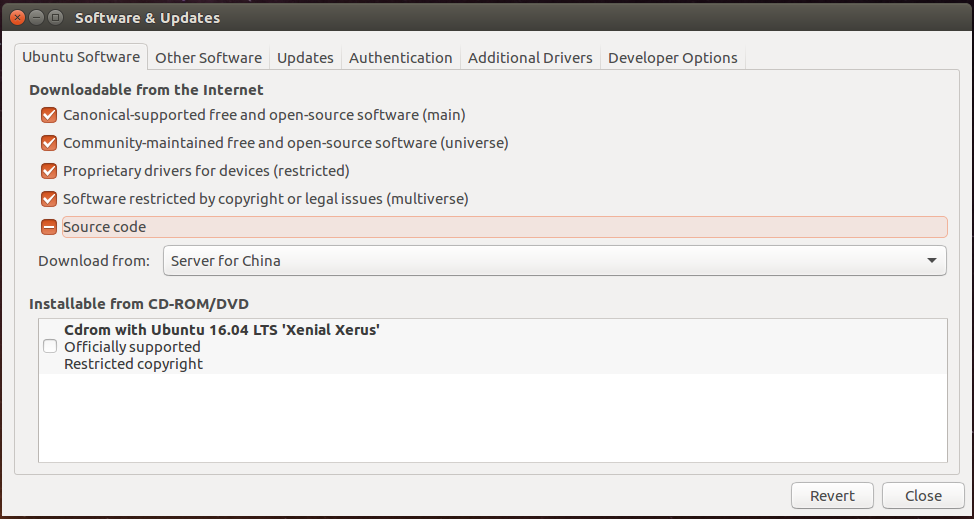
首先打开软件和更新对话框,打开后按照下图进行配置(确保你的"restricted", "universe," 和 "multiverse."前是打上勾的):
2、添加源
$ sudo sh -c 'echo "deb http://packages.ros.org/ros/ubuntu $(lsb_release -sc) main" > /etc/apt/sources.list.d/ros-latest.list'
设置秘钥:
$ sudo apt-key adv --keyserver hkp://ha.pool.sks-keyservers.net:80 --recv-key 0xB01FA116
3、安装ROS
首先确保系统软件处于最新版
$ sudo apt-get update
然后我们就可以安装 ROS 啦,但是问题又出现了,ROS kinetic 也有很多版本,比如工业版,基础版,高级版,豪华版,至尊豪华...
既然我们想要学习ROS,那就安装至尊豪华全功能版吧,指令如下:
$ sudo apt-get install ros-kinetic-desktop-full
安装完成后,可以用下面的命令来查看可使用的包:
$ apt-cache search ros-kinetic
到现在,虽然是安装完了,但是还不能用ROS , 需要做一下设置:
(1)需要先初始化 rosdep
$ sudo rosdep init

$ rosdep update
(2)然后初始化环境变量:
$ echo "source /opt/ros/kinetic/setup.bash" >> ~/.bashrc

$ source ~/.bashrc
上面两句非常重要,有的找不到 Package, 找不到node, 很多情况下都是没有添加source
(3)最后安装一个非常常用的插件:
$ sudo apt-get install python-rosinstall
4、测试ROS
启动ROS环境
$ roscore
看看是否显示 started core service [/rosout] 如果没问题,证明安装成功了。
5、启动RVIZ 步骤:
(1)启动 roscore
$ roscore
(2)另外打开一个控制台 输入以下命令:
$ rosrun rviz rviz
6、参考引用文档:
https://www.cnblogs.com/liu-fa/p/5779206.html
http://www.cnblogs.com/liu-fa/p/5761448.html
ubuntu16.04 ROS安转及RVIZ启动的更多相关文章
- Ubuntu16.04 + ROS下串口通讯
本文参考https://blog.csdn.net/weifengdq/article/details/84374690 由于工程需要,需要Ubuntu16.04 + ROS与STM32通讯,主要有两 ...
- ubuntu16.04 ROS环境下配置和运行SVO
ubuntu16.04 ROS环境下配置和运行SVO https://blog.csdn.net/nnUyi/article/details/78005552
- Ubuntu16.04 安装 Visual Studio Code之后启动不起来
$ cd ~/.config $ sudo rm -rf ./Code/ 参考博客:Ubuntu16.04 安装 Visual Studio Code之后启动不起来
- ubuntu16.04 程序开机自启动设置及启动优化
使用过程中,为了方便使用,有一些程序需要开机时自启动应用,下面将介绍一下ubuntu16.04下程序的开机自启动设置方法. 1 建立一个可执行程序的运行脚本如 keepalive.sh.内部写入要执 ...
- ubuntu16.04下部署tomcat9和java8启动一次需要七八分钟
一.环境如下 Ubuntu16.04 +tomcat9+openjdk1.8 二.问题 在tomcat的bin下执行./startup.sh 如下图没有问题 root@bogon:/usr/apac ...
- ubuntu16.04+ROS安装kinectV1
1.安装驱动 安装ROS软件包以下2种方式,任选一种即可,当然全部安装也没有问题 1)使用openni_launch sudo apt-get install ros-kinetic-openni-c ...
- Ubuntu16.04+Ros+Usb_Cam ORB SLAM2
转载自:https://www.jianshu.com/p/dbf39b9e4617亲测可用 1.其中编译ORB_SLAM2的 ./build.sh 和 ./build_ros.sh之前需要修改文 ...
- Ubuntu16.04的图形化界面无法启动问题
昨晚在 Ubuntu 下试图安装笔记本触控板的驱动的时候,突然 Ubuntu 的图形化界面不见了,尝试了 Ctrl + Alt + F1.F2.F3...无果,又在一些博客的指导下尝试在命令行使用 s ...
- Ubuntu16.04桌面系统如何配置和启动wireshark
上一篇介绍了在Ubuntu系统中安装wireshark 本篇介绍在Ubuntu系统中配置和启动wireshark: 安装好后,直接在终端运行$ wireshark.出于安全方面的考虑,普通用户不能够打 ...
随机推荐
- NN优化方法对照:梯度下降、随机梯度下降和批量梯度下降
1.前言 这几种方法呢都是在求最优解中常常出现的方法,主要是应用迭代的思想来逼近.在梯度下降算法中.都是环绕下面这个式子展开: 当中在上面的式子中hθ(x)代表.输入为x的时候的其当时θ參数下的输出值 ...
- intellij idea 提示找不到default activivty
更换环境之后 ,intellij idea 提示找不到默认的activity. 而查看源代码. 在代码中明显已经设置了默认activity了. 后来发现.程序中有个库工程中的AndroidMe ...
- LattePanda 项目之 P2.2 起飞条件检测系统(CLI & GUI)
前言 原创文章,转载引用务必注明链接,水平有限,如有疏漏,欢迎指正. 本文使用Markdown写成,为获得更好的阅读体验和正常的链接.图片显示,请访问我的博客原文: http://www.cnblog ...
- 安装odoo 9实录
安装Ubuntu,省略 下载 odoo源码 使用 git 下载源码 mkdir /opt/openerp/server cd /opt/openerp/server git clone https:/ ...
- C++零基础到入门
(1)C语言概述 (2)编写.运行一个简单的C语言程序 (3)数据类型 (4)运算符和表达式 如果你对C语言一窍不通,那你就好好看这篇文章,我会力争让你真正的做到从零基础到入门,同时这篇文章会让你基本 ...
- Django缓存问题
由于Django是动态网站,所有每次请求均会去数据进行相应的操作,当程序访问量大时,耗时必然会更加明显,最简单解决方式是使用:缓存,缓存将一个某个views的返回值保存至内存或者memcache中,5 ...
- Day1 [上]- 认识Python
python简单介绍: python的创始人为吉多·范罗苏姆(Guido van Rossum).1989年的圣诞节期间,吉多·范罗苏姆为了在阿姆斯特丹打发时间,决心开发一个新的脚本解释程序,作为AB ...
- windows快捷键大全(转载)
常见用法: F1 显示当前程序或者windows的帮助内容. F2 当你选中一个文件的话,这意味着“重命名” F3 当你在桌面上的时候是打开“查找:所有文件” 对话框 F10或ALT 激活当前程序的菜 ...
- EasyDarwin开源流媒体云平台之云台ptz控制设计与实现
本文转自EasyDarwin开源团队成员Alex的博客:http://blog.csdn.net/cai6811376/article/details/51912692 近日,EasyDarwin云平 ...
- svn提交异常file is scheduled for addition, but is missing
svn提交错误file is scheduled for addition, but is missing svn ci -m "" svn: E155010: Commit fa ...