
ROS机器人路径规划介绍--全局规划
ROS机器人路径规划算法主要包括2个部分:1)全局路径规划算法;2)局部路径规划算法;
一、全局路径规划 global planner
ROS 的navigation官方功能包提供了三种全局路径规划器:carrot_planner、global_planner、navfn,默认使用的是navfn,
其中:
1、carrot_planner
参考ROS wiki :http://wiki.ros.org/carrot_planner
简单的路径规划器,优点是:是即使规划的目标点在障碍物上,也可以执行。机器人会向着目标点前进,避开障碍物尽量靠近目标点。
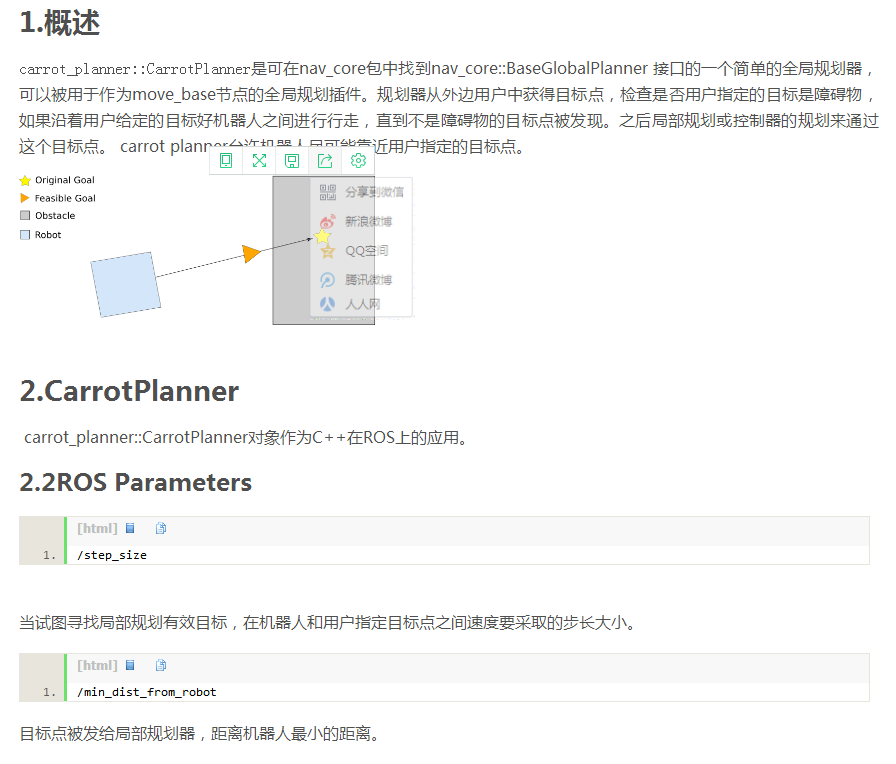
2、navfn:一个基于grid的全局规划器,navfn提供了一个快速的内插导航功能,可用于为移动基础创建计划。计划者假定一个圆形机器人,并在成本地图上运行,以从一个起点到一个网格的终点,找到一个最小的成本计划。导航功能是用Dijkstra的算法计算出来的,但对启发式的支持也可能在不久的将来添加。navfn还为navfn计划器提供了一个ROS包装器,它遵循navcore::在navcore中指定的BaseGlobalPlanner接口。
参考:http://wiki.ros.org/navfn
缺点是默认使用Dijkstra算法,对A*算法支持不好。
3、global_planner:替代navfn,支持A*算法。这个包提供了一个快速的、内插式全局规划器的实现。这个类遵循navcore::在navcore包中指定的BaseGlobalPlanner接口。它是作为一个更灵活的替代品来替代navfn。
参考:http://wiki.ros.org/global_planner
4、如何使用新的全局规划器。
目前ros默认使用的是navfn的全局规划器,使用Dijkstra的算法,如果需要使用A*算法,则需要更改全局路径规划器。
具体是在move_base包的launch文件里面更改:
<node pkg="move_base" type="move_base" respawn="false" name="move_base" output="screen">

 <param name="base_global_planner" value="global_planner/GlobalPlanner"/>
move_base将调用global_planner规划器进行路径规划。参数设置:

如图所示, 将use_dijkstra算法设置false就是使用A*算法。
也可以使用自己写的路径规划器进行路径规划,参考:
https://community.bwbot.org/topic/43
http://blog.csdn.net/heyijia0327/article/details/45030929
ROS机器人路径规划介绍--全局规划的更多相关文章
- 【2018.04.19 ROS机器人操作系统】机器人控制:运动规划、路径规划及轨迹规划简介之一
参考资料及致谢 本文的绝大部分内容转载自以下几篇文章,首先向原作者致谢,希望自己能在这些前辈们的基础上能有所总结提升. 1. 运动规划/路径规划/轨迹规划的联系与区别 https://blog.csd ...
- ros局部路径规划-DWA学习
ROS的路径规划器分为全局路径和局部路径规划,其中局部路径规划器使用的最广的为dwa,个人理解为: 首先全局路径规划会生成一条大致的全局路径,局部路径规划器会把全局路径给分段,然后根据分段的全局路径的 ...
- V-rep学习笔记:机器人路径规划1
Motion Planning Library V-REP 从3.3.0开始,使用运动规划库OMPL作为插件,通过调用API的方式代替以前的方法进行运动规划(The old path/motion ...
- 机器人路径规划其二 A-Star Algorithm【附动态图源码】
首先要说明的是,机器人路径规划与轨迹规划属于两个不同的概念,一般而言,轨迹规划针对的对象为机器人末端坐标系或者某个关节的位置速度加速度在时域的规划,常用的方法为多项式样条插值,梯形轨迹等等,而路径规划 ...
- V-rep学习笔记:机器人路径规划2
路径规划问题是机器人学研究的一个重要领域,它是指给定操作环境以及起始和目标的位置姿态,要求选择一条从起始点到目标点的路径,使运动物体(移动机器人或机械臂)能安全.无碰撞地通过所有的障碍物而达到目标位置 ...
- 机器人路径规划其一 Dijkstra Algorithm【附动态图源码】
首先要说明的是,机器人路径规划与轨迹规划属于两个不同的概念,一般而言,轨迹规划针对的对象为机器人末端坐标系或者某个关节的位置速度加速度在时域的规划,常用的方法为多项式样条插值,梯形轨迹等等,而路径规划 ...
- ROS机器人操作系统相关书籍、资料和学习路径
作者:Top Liu链接:https://zhuanlan.zhihu.com/p/30391098来源:知乎著作权归作者所有.商业转载请联系作者获得授权,非商业转载请注明出处. 本文是易科机器人实验 ...
- ros机器人之小乌龟仿真-路径记录
------------恢复内容开始------------ 通过自己不断地摸索,对ros系统有了一定的了解,首先装系统,这一过程中也遇到了很多问题,但通过不断地尝试,经过一天一夜的倒腾,总算是把系统 ...
- 制作自己的ros机器人(navigaion)前提--22
摘要: 原创博客:转载请表明出处:http://www.cnblogs.com/zxouxuewei/ 一.要求: 1.大家已经对ROS的基本概念(进程间通讯topic service 数据类型 m ...
随机推荐
- PHP面试常考之设计模式——建造者模式
建造者模式 介绍 建造者模式又名生成器模式,是一种对象构建模式.它可以将复杂对象的建造过程抽象出来(抽象类别),使这个抽象过程的不同实现方法可以构造出不同表现(属性)的对象. 建造者模式是一步一步创建 ...
- Saiku默认给数据类型的数据添加小数点问题处理(三十一)
Saiku默认给数据类型的数据添加小数点问题处理 不知道大家有没有遇到过saiku定义的维度信息,数据类型时 展示出来的数据会自动加上 .0的后缀. 比如我定义了一个维度为 年, 在数据库中为 int ...
- 对并发Map的测试
/** * ConcurrentHashMap效率最高 */ public class MapTest { public static void main(String[] args) throws ...
- java 类内部定义接口
java类内部可以定义接口,作用可以看作是对类功能的进一步补充,类里面包含两部分:一部分是自己的固定的,一部分是可以变化的,而这可变的部分就编程了一个接口. 另一个作用是避免命名冲突. 示例 类Fru ...
- JavaFx出现错误Caused by: java.lang.NullPointerException: Location is required的解决方法
问题截图: "C:\Program Files\Java\jdk1.8.0_131\bin\java.exe" "-javaagent:I:\IntelliJ IDEA ...
- 2018-8-10-win10-uwp-退出程序
原文:2018-8-10-win10-uwp-退出程序 title author date CreateTime categories win10 uwp 退出程序 lindexi 2018-08-1 ...
- 对RESTful Api的简单记录
1.五个动词 ①GET:读取(Read)--->查询操作 ②POST:新建(Create)--->添加操作 ③PUT:更新(Update)--->修改操作 ④PATCH:更新(Upd ...
- Web前端基础(5):CSS(二)
1. 盒模型 在CSS中,"box model"这一术语是用来设计和布局时使用,然后在网页中基本上都会显示一些方方正正的盒子.我们称为这种盒子叫盒模型. 盒模型有两种:标准模型和I ...
- iOS 唤起APP之URL Scheme
什么是URL Scheme 简单的说,由于苹果选择使用沙盒机制来保障用户的隐私和安全,APP只能访问自己沙盒数据,但同时也阻碍了应用间合理的信息共享.因此苹果提供了一个可以在APP之间跳转的方法:UR ...
- centos 的系统管理命令 service systemctl
centos 的 systemctl 命令 systemctl is-enabled *.service #查询服务是否开机启动 systemctl enable *.service # ...