
ros机器人之小乌龟仿真-路径记录
------------恢复内容开始------------
通过自己不断地摸索,对ros系统有了一定的了解,首先装系统,这一过程中也遇到了很多问题,但通过不断地尝试,经过一天一夜的倒腾,总算是把系统给安装好了,接下来配置环境,虽然这个过程比较艰辛,总是出现编译出错或者没有功能包依赖等各种问题。但是通过我们的努力,都一点一点的解决了,我会再接再厉,
1.首先运行个小乌龟例程:
打开一个终端:roscore #运行ros环境
打开一个终端:rosrun turtlesim turtlesim_node #运行小乌龟仿真器节点,打开小乌龟运行场景
打开一个终端:rosrun turtlesim turtle_teleop_key #运行键盘控制节点,通过方向键控制小乌龟的运动
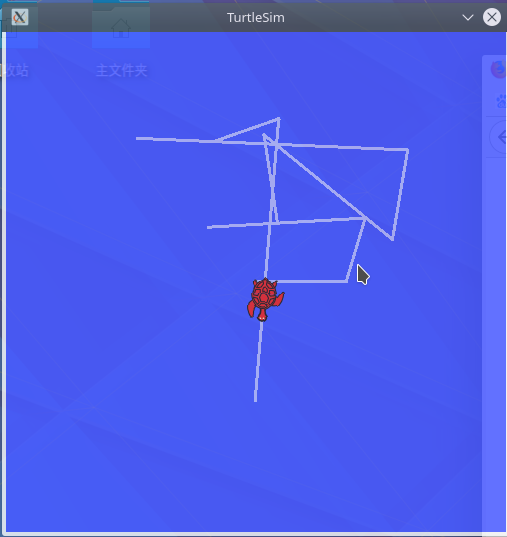
2.通过话题给小乌龟发送消息让小乌龟定向运动
命令如下
qqtsj ~ rostopic pub /turtle1/cmd_vel geometry_msgs/Twist "linear:
x: 3.0
y: 0.0
z: 2.0
angular:
x: 0.0
y: 0.0
z: 0.0"
publishing and latching message. Press ctrl-C to terminate
可以定向的改变小乌龟的角速度和线速度以及小乌龟的转动角度,但是这样只能发送一次消息。
若需以一定的频率不断地发送消息数据,则为如下命令
qqtsj ~ rostopic pub -r 10 /turtle1/cmd_vel geometry_msgs/Twist "linear:
x: 2.0
y: 0.0
z: 2.0
angular:
x: 0.0
y: 0.0
z: 3.0"
其中-r为循环,10为发送给消息的频率(单位为hz),然后小乌龟就会根据规定的速度和角度定向的运动,这就用到了ROS系统中的话题通信,以便后面研究机器人打下基础。
查看消息的结构:rosmsg show geometry/Twlist
服务:service
查看服务的列表(服务的内容):rosservice list
qqtsj ~ rosservice list
/clear
/kill
/reset
/rosout/get_loggers
/rosout/set_logger_level
/rostopic_26871_1579011097016/get_loggers
/rostopic_26871_1579011097016/set_logger_level
/spawn
/teleop_turtle/get_loggers
/teleop_turtle/set_logger_level
/turtle1/set_pen
/turtle1/teleport_absolute
/turtle1/teleport_relative
/turtlesim/get_loggers
/turtlesim/set_logger_level
建立一个新的海龟:rosservice call /spawn (Tab键两下)
qqtsj ~ rosservice call /spawn "x: 0.0
y: 0.0
theta: 0.0
name: 'turtle2'"
name: "turtle2"
路径记录
首先创建一个bag包,存放小乌龟运行的路径,记录下小乌龟的行进路线。命令为
qqtsj ~ rosbag record -a -O cmd_record
[ INFO] [1579021261.961366553]: Recording to cmd_record.bag.
[ INFO] [1579021261.962496904]: Subscribing to /turtle1/color_sensor
[ INFO] [1579021261.964809471]: Subscribing to /turtle2/color_sensor
[ INFO] [1579021261.966782329]: Subscribing to /rosout
[ INFO] [1579021261.968599482]: Subscribing to /turtle2/pose
[ INFO] [1579021261.970367259]: Subscribing to /rosout_agg
[ INFO] [1579021261.972389384]: Subscribing to /turtle1/cmd_vel
[ INFO] [1579021261.975169187]: Subscribing to /turtle1/pose
路径重现
在bag包中已经记录了小乌龟的路径,然后通过调用bag包去实现小乌龟路径的重现,小乌龟会按照记录的路径重新运动,如下
qqtsj ~ rosbag play cmd_record.bag
[ INFO] [1579021485.400287473]: Opening cmd_record.bag Waiting 0.2 seconds after advertising topics... done. Hit space to toggle paused, or 's' to step.
[RUNNING] Bag Time: 1579021261.977381 Duration: 0.000000 / [RUNNING] Bag Time: 1579021261.978402 Duration: 0.001021 / [RUNNING] Bag Time: 1579021262.078691 Duration: 0.101311 / [RUNNING] Bag Time: 1579021262.177369 Duration: 0.199988 / [RUNNING] Bag Time: 1579021262.185319 Duration: 0.207938 / [RUNNING] Bag Time: 1579021262.201285 Duration: 0.223904 / [RUNNING] Bag Time: 1579021262.217652 Duration: 0.240271 / [RUNNING] Bag Time: 1579021262.233162 Duration: 0.255782 / [RUNNING] Bag Time: 1579021262.249374 Duration: 0.271993 / [RUNNING] Bag Time: 1579021262.266055 Duration: 0.288674 / [RUNNING] Bag Time: 1579021262.281470 Duration: 0.304090 /
通过对小乌龟的控制,定向移动,路径记录,路径重现。对接下来ros机器人的研究有一定的帮助,会加深我们对机器人的理解。
ros机器人之小乌龟仿真-路径记录的更多相关文章
- ROS机器人操作系统相关书籍、资料和学习路径
作者:Top Liu链接:https://zhuanlan.zhihu.com/p/30391098来源:知乎著作权归作者所有.商业转载请联系作者获得授权,非商业转载请注明出处. 本文是易科机器人实验 ...
- ROS机器人程序设计(原书第2版)补充资料 (柒) 第七章 3D建模与仿真 urdf Gazebo V-Rep Webots Morse
ROS机器人程序设计(原书第2版)补充资料 (柒) 第七章 3D建模与仿真 urdf Gazebo V-Rep Webots Morse 书中,大部分出现hydro的地方,直接替换为indigo或ja ...
- ROS机器人路径规划介绍--全局规划
ROS机器人路径规划算法主要包括2个部分:1)全局路径规划算法:2)局部路径规划算法: 一.全局路径规划 global planner ROS 的navigation官方功能包提供了三种全局路径规划器 ...
- ROS机器人程序设计(原书第2版)补充资料 教学大纲
ROS机器人程序设计(原书第2版) 补充资料 教学大纲 针对该书稍后会补充教学大纲.教案.多媒体课件以及练习题等. <ROS机器人程序设计>课程简介 课程编号:XXXXXX 课程名称:RO ...
- ROSCon 2016视频和幻灯片发布 ROS机器人操作系统重要参考资料
ROSCon 2016视频和幻灯片发布 By Tully Foote on 十月19,2016 7:28 AM 全部PPT下载地址:http://pan.baidu.com/s/1gf2sn2F RO ...
- ROS机器人程序设计-学习小结-
ROS官网 |易科 |虞坤林 |古月居 |ROSClub 学习ROS相关书籍推荐:http://blog.csdn.net/zhangrelay/article/details/52244746 RO ...
- ros机器人开发概述
1. ROS项目开发流程? 参照古月大神写的ROS探索总结系列:http://blog.exbot.net/archives/619 具体项目设计可看看<程序员>杂志的最新一篇 ...
- ROS机器人程序设计(原书第2版)补充资料 (玖) 第九章 导航功能包集进阶 navigation
ROS机器人程序设计(原书第2版)补充资料 (玖) 第九章 导航功能包集进阶 navigation 书中,大部分出现hydro的地方,直接替换为indigo或jade或kinetic,即可在对应版本中 ...
- ROS机器人程序设计(原书第2版)补充资料 (零) 源代码、资料和印刷错误修订等 2017年01月01日更新
ROS机器人程序设计(原书第2版)补充资料 (零) 源代码等 ROS官网 版)部分内容修订 页:第1行,删去$ 页:第6行,float64 y 前面加一个空格 页:中间创建主题:下面程序不用换行,(& ...
随机推荐
- 【题解】Killer Names($O(n\log n)$做法)
[题解]Killer Names(\(O(n\log n)\)做法) HDU - 6143 感觉好久没做过这种直来直去的组合题,过来水一篇题解.还以为要写一个\(MTT\)或者三模数\(NTT\),想 ...
- $Poj3208$ 启示录 数位统计$DP$
Poj AcWing Description Sol 这题长得就比较像数位$DP$叭. 所以先用$DP$进行预处理,再基于拼凑思想,通过"试填法"求出最终的答案. 设$F[i] ...
- 【原创】够强!一行代码就修复了我提的Dubbo的Bug。
这是 why 技术的第 28 篇原创文章 之前在<Dubbo 一致性哈希负载均衡的源码和 Bug,了解一下?>中写到了我发现了一个 Dubbo 一致性哈希负载均衡算法的 Bug. 对于解决 ...
- 机器学习之路--seaborn
seaborn是基于plt的封装好的库.有很强的作图功能. 1.布局风格设置(图形的style)and 细节设置 用matplotlib作图: import numpy as np import ma ...
- Java虚拟机详解(十一)------双亲委派模型
在上一篇博客,我们介绍了类加载过程,包括5个阶段,分别是“加载”,“验证”,“准备”,“解析”,“初始化”,如下图所示: 本篇博客,我们来介绍Java虚拟机的双亲委派模型,在介绍之前,我先抛出一个问题 ...
- list的基本方法
数据类型列表 列表的创建 使用[ ]创建列表,元素之间使用逗号隔开, list()创建列表 列表添加新的元素 list.append() 在list末尾增加一个元素 list.insert(n, &q ...
- Windows安装EMQ服务器(mqtt)
先去EMQ官网下载安装包 https://www.emqx.io/downloads#broker 注意:此处一定不能下错成企业版的,不然EMQ会由于缺少企业license无法启动服务 解压到任意路径 ...
- 小技巧(2) 查询自己博客的SEO(如果违规,请先提醒)
今天,教大家查看自己博客的SEO. 首先,上网站http://seo.chinaz.com/ 接着,在网页输入框中输入自己博客地址(带后面路径,不是cnblogs.com这样的,类似https://w ...
- java通过word模板生成word文档
介绍 上次公司项目需要一个生成word文档的功能,有固定的模板根据业务填充数据即可,由于从来没做过,项目也比较着急于是去网上找有没有合适的工具类,找了好几种,看到其中有freeMark模板生成比较靠谱 ...
- 网络流 - 最大流构图入门 bzoj 1305
一次舞会有n个男孩和n个女孩.每首曲子开始时,所有男孩和女孩恰好配成n对跳交谊舞.每个男孩都不会和同一个女孩跳两首(或更多)舞曲.有一些男孩女孩相互喜欢,而其他相互不喜欢(不会“单向喜欢”).每个男孩 ...