
第七十八课 最短路径(Dijkstra)

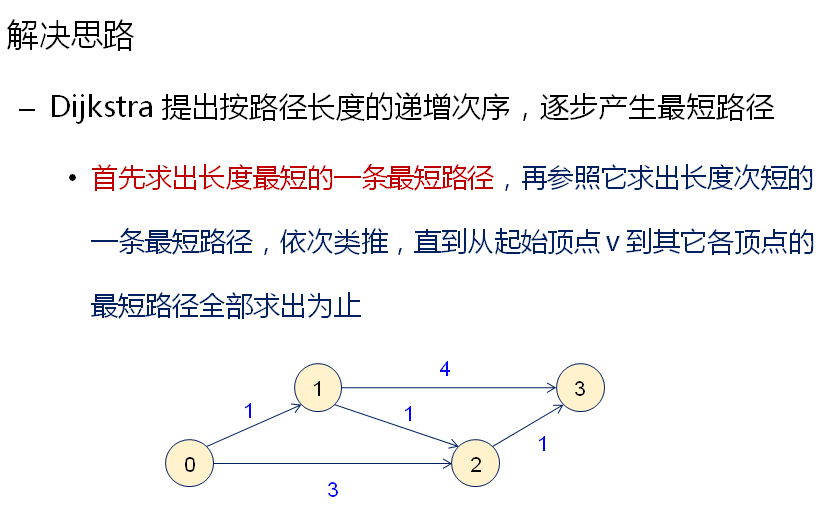
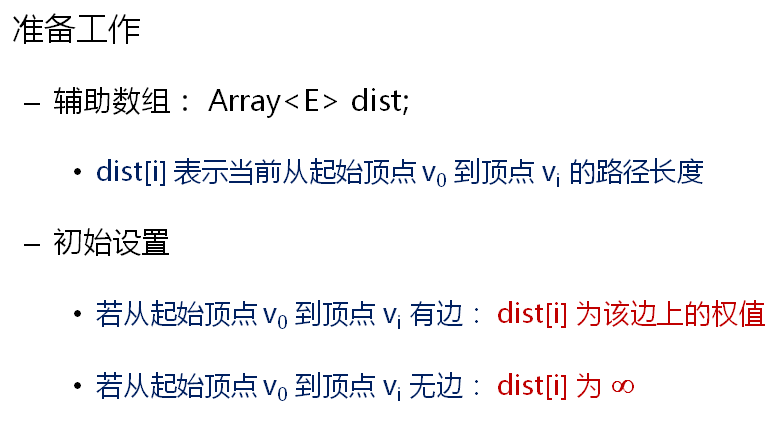
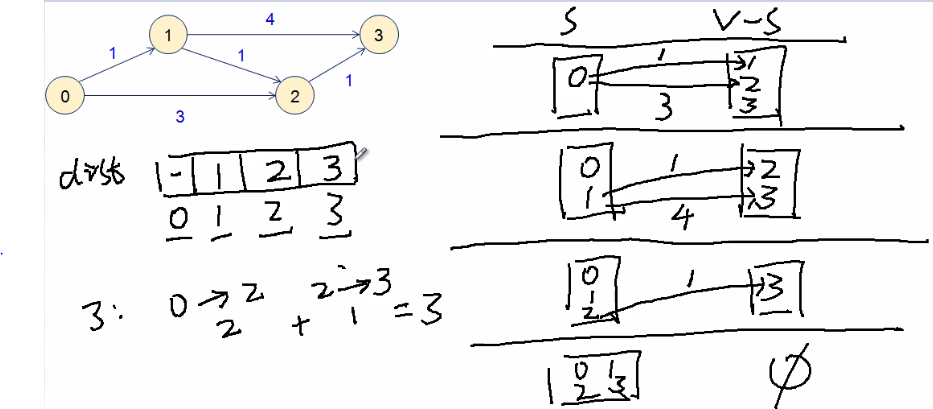
核心思想是从已知的最短路径推算未知的最短路径。


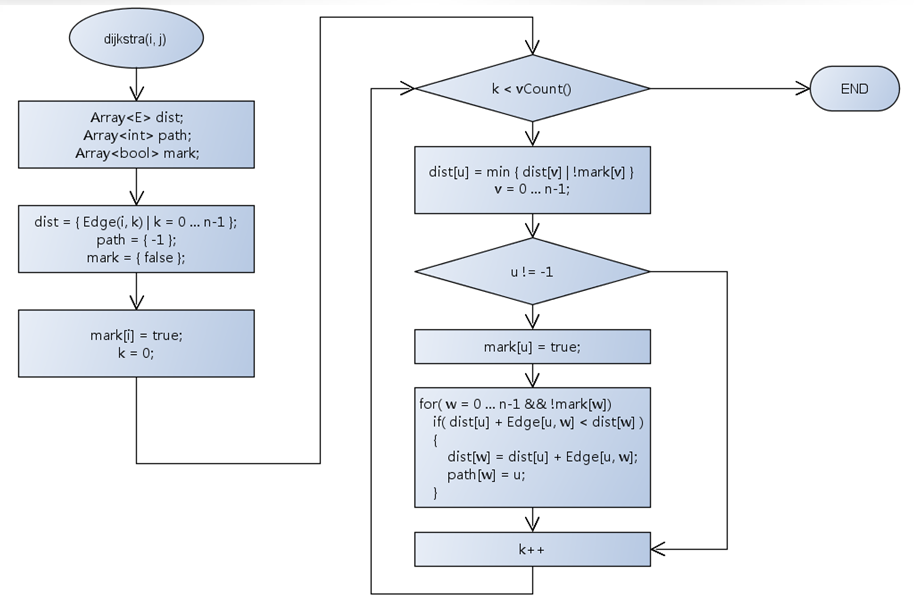
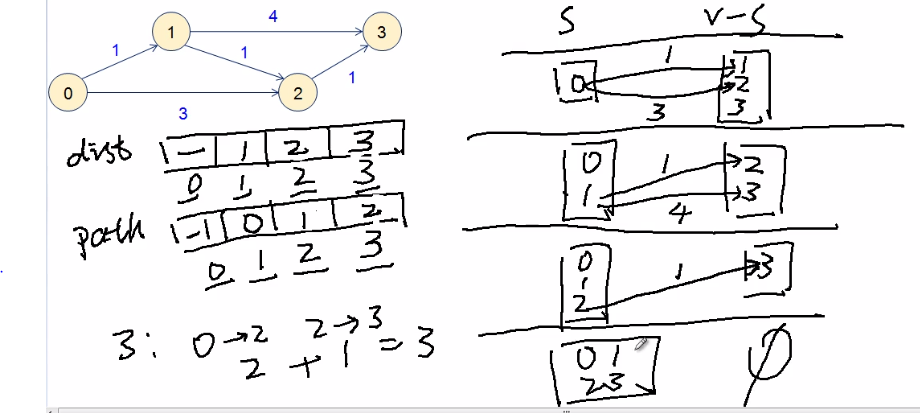
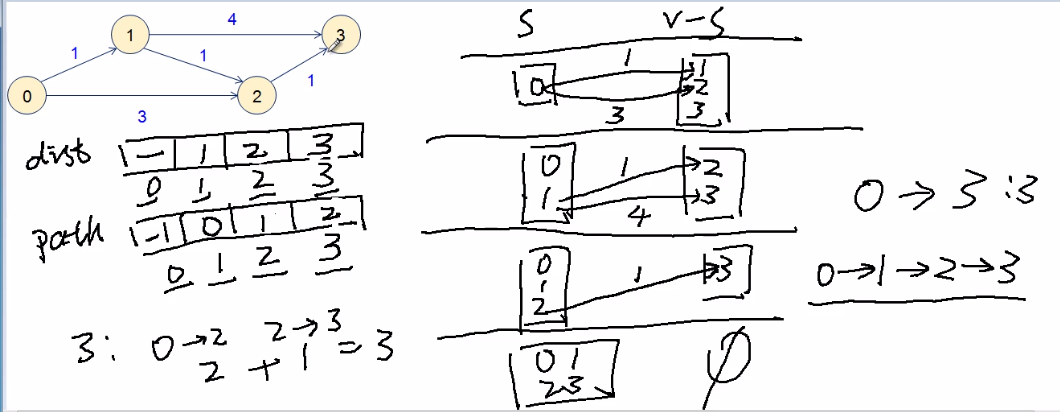
添加程序:
 #ifndef GRAPH_H

 #define GRAPH_H

 #include "Object.h"

 #include "SharedPointer.h"

 #include "Array.h"

 #include "DynamicArray.h"

 #include "LinkQueue.h"

 #include "LinkStack.h"

 #include "Sort.h"

 namespace DTLib

 {

 template < typename E >

 struct Edge : public Object

 {

     int b;

     int e;

     E data;

     Edge(int i=-, int j=-)

     {

         b = i;

         e = j;

     }

     Edge(int i, int j, const E& value)

     {

         b = i;

         e = j;

         data = value;

     }

     bool operator == (const Edge<E>& obj)

     {

         return (b == obj.b) && (e == obj.e);  //在这里不关注权值大小

     }

     bool operator != (const Edge<E>& obj)

     {

         return !(*this == obj);

     }

     bool operator < (const Edge<E>& obj)

     {

         return (data < obj.data);

     }

     bool operator > (const Edge<E>& obj)

     {

         return (data > obj.data);

     }

 };

 template < typename V, typename E >

 class Graph : public Object

 {

 protected:

     template < typename T >

     DynamicArray<T>* toArray(LinkQueue<T>& queue)

     {

         DynamicArray<T>* ret = new DynamicArray<T>(queue.length());

         if( ret != NULL )

         {

             for(int i=; i<ret->length(); i++, queue.remove())

             {

                 ret->set(i, queue.front());

             }

         }

         else

         {

             THROW_EXCEPTION(NoEnoughMemoryException, "No memory to create ret object...");

         }

         return ret;

     }

     SharedPointer< Array<Edge<E> > > getUndirectedEdges()

     {

         DynamicArray<Edge<E>>* ret = NULL;

         if( asUndirected() )

         {

             LinkQueue<Edge<E>> queue;

             for(int i=; i<vCount(); i++)

             {

                 for(int j=i; j<vCount(); j++)

                 {

                     if( isAdjacent(i, j) )

                     {

                         queue.add(Edge<E>(i, j, getEdge(i, j)));

                     }

                 }

             }

             ret = toArray(queue);

         }

         else

         {

             THROW_EXCEPTION(InvalidOperationException, "This function is for undirected graph only...");

         }

         return ret;

     }

     int find(Array<int>& p, int v)

     {

         while( p[v] != -)

         {

             v = p[v];

         }

         return v;

     }

 public:

     virtual V getVertex(int i) = ;

     virtual bool getVertex(int i, V& value) = ;

     virtual bool setVertex(int i, const V& value) = ;

     virtual SharedPointer< Array<int> > getAdjacent(int i) = ;

     virtual bool isAdjacent(int i, int j) = ;

     virtual E getEdge(int i, int j) = ;

     virtual bool getEdge(int i, int j, E& value) = ;

     virtual bool setEdge(int i, int j, const E& value) = ;

     virtual bool removeEdge(int i, int j) = ;

     virtual int vCount() = ;

     virtual int eCount() = ;

     virtual int OD(int i) = ;

     virtual int ID(int i) = ;

     virtual int TD(int i)

     {

         return ID(i) + OD(i);

     }

     bool asUndirected()

     {

         bool ret = true;

         for(int i=; i<vCount(); i++)

         {

             for(int j=; j<vCount(); j++)

             {

                 if( isAdjacent(i, j) )

                 {

                     ret = ret && isAdjacent(j, i) && (getEdge(i, j) == getEdge(j, i));

                 }

             }

         }

         return ret;

     }

     SharedPointer< Array< Edge<E > > > prim(const E& LIMIT, const bool MINIUM = true) //参数为理论上的最大权值

     {

         LinkQueue< Edge<E> > ret;

         if( asUndirected() )

         {

             DynamicArray<int> adjVex(vCount());

             DynamicArray<bool> mark(vCount());

             DynamicArray<E> cost(vCount());

             SharedPointer< Array<int> > aj = NULL;

             bool end = false;

             int v = ;

             for(int i=; i<vCount(); i++)

             {

                 adjVex[i] = -;

                 mark[i] = false;

                 cost[i] = LIMIT;

             }

             mark[v] = true;

             aj = getAdjacent(v);

             for(int j=; j<aj->length(); j++)

             {

                 cost[(*aj)[j]] = getEdge(v, (*aj)[j]);

                 adjVex[(*aj)[j]] = v;

             }

             for(int i=; (i<vCount()) && !end; i++)

             {

                 E m = LIMIT;

                 int k = -;

                 for(int j=; j<vCount(); j++)

                 {

                     if( !mark[j] && (MINIUM ? (cost[j] < m) : (cost[j] > m)))

                     {

                         m = cost[j];

                         k = j;

                     }

                 }

                 end = (k == -);

                 if( !end )

                 {

                     ret.add(Edge<E>(adjVex[k], k, getEdge(adjVex[k], k)));

                     mark[k] = true;

                     aj = getAdjacent(k);

                     for(int j=; j<aj->length(); j++)

                     {

                         if( !mark[(*aj)[j]] && (MINIUM ? (getEdge(k, (*aj)[j]) < cost[(*aj)[j]]) : (getEdge(k, (*aj)[j]) > cost[(*aj)[j]])) )

                         {

                             cost[(*aj)[j]] = getEdge(k, (*aj)[j]);

                             adjVex[(*aj)[j]] = k;

                         }

                     }

                 }

             }

         }

         else

         {

             THROW_EXCEPTION(InvalidOperationException, "Prim operator is for undirected graph only...");

         }

         if( ret.length() != (vCount() - ) )

         {

             THROW_EXCEPTION(InvalidOperationException, "No enough edge for prim operation...");

         }

         return toArray(ret);

     }

     SharedPointer< Array<Edge<E> > > kruskal(const bool MINMUM = true)

     {

         LinkQueue< Edge<E> > ret;

         SharedPointer< Array< Edge<E> > > edges = getUndirectedEdges();

         DynamicArray<int> p(vCount()); //前驱标记数组

         for(int i=; i<p.length(); i++)

         {

             p[i] = -;

         }

         Sort::Shell(*edges, MINMUM);

         for(int i=; (i<edges->length()) && (ret.length() < (vCount() - )); i++)

         {

             int b = find(p, (*edges)[i].b);

             int e = find(p, (*edges)[i].e);

             if( b != e )

             {

                 p[e] = b;

                 ret.add((*edges)[i]);

             }

         }

         if( ret.length() != (vCount() - ) )

         {

             THROW_EXCEPTION(InvalidOperationException, "No enough edges for Kruskal operation...");

         }

         return toArray(ret);

     }

     SharedPointer< Array<int> > BFS(int i)

     {

         DynamicArray<int>* ret = NULL;

         if( ( <= i) && (i < vCount()) )

         {

             LinkQueue<int> q;

             LinkQueue<int> r;

             DynamicArray<bool> visited(vCount());

             for(int i=; i<visited.length(); i++)

             {

                 visited[i] = false;

             }

             q.add(i);

             while( q.length() >  )

             {

                 int v = q.front();

                 q.remove();

                 if( !visited[v] )

                 {

                     SharedPointer< Array<int> > aj = getAdjacent(v);

                     for(int j=; j<aj->length(); j++)

                     {

                         q.add((*aj)[j]);

                     }

                     r.add(v);

                     visited[v] = true;

                 }

             }

             ret = toArray(r);

         }

         else

         {

             THROW_EXCEPTION(InvalidParameterException, "Index i is invalid...");

         }

         return ret;

     }

     SharedPointer< Array<int> > DFS(int i)

     {

         DynamicArray<int>* ret = NULL;

         if( ( <= i) && (i < vCount()) )

         {

             LinkStack<int> s;

             LinkQueue<int> r;

             DynamicArray<bool> visited(vCount());

             for(int j=; j<visited.length(); j++)

             {

                 visited[j] = false;

             }

             s.push(i);

             while( s.size() >  )

             {

                 int v = s.top();

                 s.pop();

                 if( !visited[v] )

                 {

                     SharedPointer< Array<int> > aj = getAdjacent(v);

                     for(int j=aj->length() - ; j>=; j--)

                     {

                         s.push((*aj)[j]);

                     }

                     r.add(v);

                     visited[v] = true;

                 }

             }

             ret = toArray(r);

         }

         else

         {

             THROW_EXCEPTION(InvalidParameterException, "Index i is invalid...");

         }

         return ret;

     }

     SharedPointer<Array<int>> dijkstra(int i, int j, const E& LIMIT)

     {

         LinkQueue<int> ret;

         if( ( <= i) && (i < vCount()) && ( <= j) && (j < vCount()) )

         {

             DynamicArray<E> dist(vCount());

             DynamicArray<int> path(vCount());

             DynamicArray<bool> mark(vCount());

             for(int k=; k<vCount(); k++)

             {

                 mark[k] = false;

                 path[k] = -;

                 dist[k] = isAdjacent(i, k) ? (path[k] = i, getEdge(i, k)) : LIMIT;

             }

             mark[i] = true;

             for(int k=; k<vCount(); k++)

             {

                 E m = LIMIT;

                 int u = -;

                 for(int w=; w<vCount(); w++)

                 {

                     if( !mark[w] && (dist[w] < m) )

                     {

                         m = dist[w];

                         u = w;

                     }

                 }

                 if( u == - )

                 {

                     break;

                 }

                 mark[u] = true;

                 for(int w=; w<vCount(); w++)

                 {

                     if( !mark[w] && isAdjacent(u, w) && (dist[u] + getEdge(u, w) < dist[w]) )

                     {

                         dist[w] = dist[u] + getEdge(u, w);

                         path[w] = u;

                     }

                 }

             }

             LinkStack<int> s;

             s.push(j);

             for(int k=path[j]; k != -; k=path[k])

             {

                 s.push(k);

             }

             while( s.size() >  )

             {

                 ret.add(s.top());

                 s.pop();

             }

         }

         else

         {

             THROW_EXCEPTION(InvalidParameterException, "Index<i, j> is invalid...");

         }

         if( ret.length() <  )

         {

             THROW_EXCEPTION(ArithmeticException, "There is no path grom i to j...");

         }

         return toArray(ret);

     }

 };

 }

 #endif // GRAPH_H
测试程序如下:
 #include <iostream>

 #include "MatrixGraph.h"

 #include "ListGraph.h"

 using namespace std;

 using namespace DTLib;

 template< typename V, typename E >

 Graph<V, E>& GraphEasy()

 {

     static MatrixGraph<, V, E> g;

     g.setEdge(, , );

     g.setEdge(, , );

     g.setEdge(, , );

     g.setEdge(, , );

     g.setEdge(, , );

     return g;

 }

 template< typename V, typename E >

 Graph<V, E>& GraphComplex()

 {

     static ListGraph<V, E> g();

     g.setEdge(, , );

     g.setEdge(, , );

     g.setEdge(, , );

     g.setEdge(, , );

     g.setEdge(, , );

     g.setEdge(, , );

     g.setEdge(, , );

     return g;

 }

 int main()

 {

     Graph<int, int>& g = GraphComplex<int, int>();

     SharedPointer< Array<int> > p = g.dijkstra(, , );

     for(int i=; i<p->length(); i++)

     {

         cout << (*p)[i] << " ";

     }

     cout << endl;

     return ;

 }
结果如下:

小结:
第七十八课 最短路径(Dijkstra)的更多相关文章
- 第七十九课 最短路径(Floyd)
程序如下: #ifndef GRAPH_H #define GRAPH_H #include "Object.h" #include "SharedPointer.h&q ...
- NeHe OpenGL教程 第十八课:二次几何体
转自[翻译]NeHe OpenGL 教程 前言 声明,此 NeHe OpenGL教程系列文章由51博客yarin翻译(2010-08-19),本博客为转载并稍加整理与修改.对NeHe的OpenGL管线 ...
- NeHe OpenGL教程 第四十八课:轨迹球
转自[翻译]NeHe OpenGL 教程 前言 声明,此 NeHe OpenGL教程系列文章由51博客yarin翻译(2010-08-19),本博客为转载并稍加整理与修改.对NeHe的OpenGL管线 ...
- NeHe OpenGL教程 第三十八课:资源文件
转自[翻译]NeHe OpenGL 教程 前言 声明,此 NeHe OpenGL教程系列文章由51博客yarin翻译(2010-08-19),本博客为转载并稍加整理与修改.对NeHe的OpenGL管线 ...
- NeHe OpenGL教程 第二十八课:贝塞尔曲面
转自[翻译]NeHe OpenGL 教程 前言 声明,此 NeHe OpenGL教程系列文章由51博客yarin翻译(2010-08-19),本博客为转载并稍加整理与修改.对NeHe的OpenGL管线 ...
- Unity3D研究院之Jenkins的使用(七十八)
长夜漫漫无心睡眠,来一篇嘿嘿.我相信如果已经用Shell脚本完成IOS和Android打包的朋友一定需要Jenkins 怎么才能让策划打包ipa和apk?怎么才能彻底省去程序的时间,只要在同一局域网内 ...
- (七十八)使用第三方框架INTULocationManager实现定位
前面(第七十五.七十六篇)讲述了如何通过CoreLocation获取位置,授权.获取等相当复杂,如果借助于第三方框架,可以简单的实现授权与定位. 首先在GitHub中搜索LocationManager ...
- 深入浅出CChart 每日一课——第十八课 女神的套娃,玩转对话框
前面笨笨已经给大家展示了CChart编程的N个例子.这些例子中,我们的CChart图像都是绘制在程序的主窗口中的. 在很多情况下,我们面对的情形不是这样的.这节课笨笨就给大家介绍一下怎样在对话框中用C ...
- 《手把手教你》系列基础篇(七十八)-java+ selenium自动化测试-框架设计基础-TestNG依赖测试- 中篇(详解教程)
1.简介 上一篇讲解了依赖测试的各种方法,今天继续讲解依赖测试的方法,这一篇主要是讲解和分享通过xml文件配置组名依赖方法( 主要是测试组的用法).废话不说,直接上干货. 2.实例 测试组:一个组可包 ...
随机推荐
- Lucene的深入
Lucene创建索引 第一.创建文档对象 第二.创建Field对象(各种类型)整数String.Text.Long.Float.Double等... Field对象 包含三大属性:是否分词,是否索引, ...
- container(容器),injection(注入)
1.container为什么会出现? 在书写程序的时候,我们常常需要对大量的对象引用进行管理.为了实现有效的归类管理,我们常常将同类的引用放置在同一数据容器中.由于数据容器中存放了我们随时可能需要使用 ...
- 论文笔记:Improving Deep Visual Representation for Person Re-identification by Global and Local Image-language Association
Improving Deep Visual Representation for Person Re-identification by Global and Local Image-language ...
- centos7安装node
centos7安装node 二进制文件安装 node=v10.13.0 file=node-${node}-linux-x64 wget https://nodejs.org/dist/${node} ...
- HBase和MongoDB的区别
Mongodb用于存储非结构化数据,尤其擅长存储json格式的数据.存储的量大概在10亿级别,再往上性能就下降了,除非另外分库.Hbase是架构在hdfs上的列式存储,擅长rowkey的快速查询,但模 ...
- Java GC机制中Minor GC/Full GC
Minor GC Young GC Full GC Major GC https://blog.csdn.net/chenleixing/article/details/46706039 内存划分为 ...
- 与vnpy相关的有用博客网址
https://blog.csdn.net/Trader_Python/article/list/1
- Go语言学习之10 Web开发与Mysql数据库
本节主要内容: 1. http编程2. mysql使用 1. http编程 (1)http编程分析 Go原生支持http,import(“net/http”) Go的http服务性能和nginx比较接 ...
- SpringBoot 配置阿里巴巴Druid连接池
在Spring Boot下默认提供了若干种可用的连接池(dbcp,dbcp2, tomcat, hikari),当然并不支持Druid,Druid来自于阿里系的一个开源连接池,它提供了非常优秀的监控功 ...
- RNA velocity | RNA速率
单细胞转录组确实是利器,但我们大多只利用了表达的信息,而从reads到表达之间的信息完全被我们忽略了. 最近nature发了一篇单细胞方法类文章,讲得就是如何利用RNA velocity来做细胞发育路 ...