
ubuntu16.04运行ros的时候编译工作空间catkin_make出现的一个问题Could not find a package configuration file provided by
最近在进行ros里面的gazebo仿真之前需要对自己创建的工作空间进行编译,但是进行编译的时候输入catkin_make出现如下错误提示
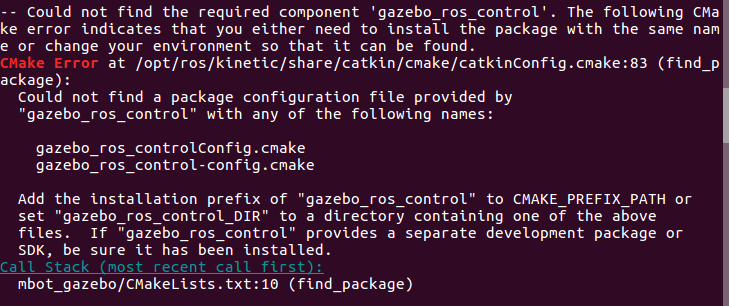
查阅ROS问答社区之后发现两个比较有用的链接,如下
https://answers.ros.org/question/215766/could-not-find-a-package-configuration-file-provided-by-controller_manager/
https://answers.ros.org/question/235846/did-ros-kinetic-gazebo-ros-control-package-release/
经过分析是没有安装或者更新gazebo-ros-control功能包,因此根据上面大神们的解答,我重新在终端运行sudo apt-get install ros-kinetic-gazebo-ros-pkgs ros-kinetic-gazebo-ros-control即可。
PS:在采用gazebo进行仿真的时候一定需要下载机器人模型文件,这样仿真才能成功,具体解决方法如下:
在根目录下,也就是HOME目录下,采用crtl+h可以看到隐藏目录,在.gazebo目录下新建一个models文件夹,然后参照这个大神的做法即可在线下载机器人模型文件库https://blog.csdn.net/qq_40213457/article/details/81021562
ubuntu16.04运行ros的时候编译工作空间catkin_make出现的一个问题Could not find a package configuration file provided by的更多相关文章
- ROS catkin_make error Could not find a package configuration file provided by "actionlib_msgs"
在使用ROS catkin_make编译的时候,出现类似如下错误 CMake Error at /opt/ros/kinetic/share/catkin/cmake/catkinConfig.cma ...
- ROS开发过程中遇到:Could not find a package configuration file provided by "qt_build" with any of the following names: qt_buildConfig.cmake qt_build-config.cmake........
最近在搭建QT开发ROS 界面的环境,遇到了很多问题,参考了很多资料,最后发现有些问题其实没有那么复杂,只是我们对整体环境还不了解,熟悉了以后你会发现有些问题就迎刃而解了. 在这个过程中,我首先新建了 ...
- Ubuntu16.04下的modules模块编译加载
一.首先编写对应的驱动程序的相关内容:(最简单的hello.c程序) #include<linux/init.h> #include<linux/module.h> MODUL ...
- ubuntu16.04安装Ros(kinetic版本)【亲测好用】
准备 1.ubuntu16.04 64位桌面版 ps:关于系统的下载和安装这里不做介绍,请自行百度,不是介绍重点 2.更改源 图上的几个勾默认是选上的,如果没有选上,选成上图这样(如果修改过勾,点击关 ...
- ubuntu16.04 运行elasticfusion
环境:Ubuntu16.04 64bit Kinect V1 XBOX 360 1.安装OpenNI2并试运行 https://fredfire1.wordpress.com/2016/09/2 ...
- Learning ROS: Ubuntu16.04下kinetic开发环境安装和初体验 Install + Configure + Navigating(look around) + Creating a Package(catkin_create_pkg) + Building a Package(catkin_make) + Understanding Nodes
本文主要部分来源于ROS官网的Tutorials. Ubuntu install of ROS Kinetic # Setup your sources.list sudo sh -c 'echo & ...
- ubuntu16.04 + Kdevelop + ROS开发和创建catkin_ws工作空间
https://blog.csdn.net/p942005405/article/details/75715288 https://blog.csdn.net/LOVE1055259415/artic ...
- ubuntu16.04 配置opensips服务器并编译pjsip测试
一.版本相关 1) ubuntu版本: 16.04 2) opensips版本:2.1.2 3) pjsip版本 :2.5.5 4) ffmpeg版本:3.3.4 5) sdl版本:2.0 6) vs ...
- ubuntu16.04下firefly rk3288的编译安卓4.4
一.背景 OS: ubuntu 16.04 二.配置交叉编译环境 2.1 安装openjdk sudo apt-get install openjdk-7-jdk 2.2 使在同一台机器上可以编译an ...
随机推荐
- restful接口定义的几种方式
GET (SELECT): Retrieve a specific Resource from the Server, or a listing of Resources. #从服务器检 ...
- shell脚本中gsub的应用
(1)文件filename的内容 cat awk_file 1 2 3 $1,200.00 1 2 3 $2,300.00 1 2 3 $4,000.00 (2)去掉第四列的$和,并汇总第四列的和 a ...
- rsyslog+loganalyzer配置
1.loganalyzer服务器搭建[root@localhost ~]# getenforce #查看selinux是否关闭[root@localhost ~]# setenforce 0 #临时关 ...
- SQL添加事务处理
--modi by lmt declare @errorSum int --记录错误数 begin Create table #CheckreqAccState(CheckReqID varchar( ...
- 站在Web3.0 理解IPFS是什么
尽管网络上,已经有不少文章讨论IPFS,不过真正讲明白IPFS想做什么的很少,文本尝试站在未来Web3.0的高度来看看IPFS究竟用来解决什么问题. DApp 的缺陷 对区块链有所了解的同学,知道区块 ...
- Failed to find configured root that contains
这个主要问题是在android系统下7.0 拍照时,Android提供FileProvider类来供应用之间共享数据. 出现这个问题多为xml文件 path 类型和代码中调用的类型不同导致的 以下为多 ...
- Android CmakeList
https://www.cnblogs.com/chenxibobo/p/7678389.html
- require 4种引入方式的区别
以下四种引入方式的区别: 自己创建的包里面封装了一些方法,只是把aa文件夹放在了node_modules文件夹里,所以在引用时,不需要写上相对路径,也不能在网上下载 这是网上别人封装好了的包,下载好了 ...
- centos7版本中ssh相关的设置
1.设置SSH连接端口1.1.关闭SELinux--关闭系统当前selinux# setenforce 0 --关闭系统永久selinux# sed -i 's/SELINUX=enforcing/S ...
- mysql 自定义插件调试
# 创建表的stack frame #0: 0x000000011d11f58a ha_spartan.so`Spartan_data::create_table(this=0x00007f9fc13 ...