
opencv之霍夫曼变换
霍夫变换不仅可以找出图片中的直线,也可以找出圆,椭圆,三角形等等,只要你能定义出直线方程,圆形的方程等等.
不得不说,现在网上的各种博客质量真的不行,网上一堆文章,乱TM瞎写,误人子弟.本身自己就没有理解的很清楚,又不去读算法实现的源码,写的云山雾罩的,越看越懵逼.
霍夫变换本身的思路是很简明的.这篇文章我们就以霍夫直线变换说明算法的思想.
霍夫变换
思考一下,二维平面里我们怎么表达直线.
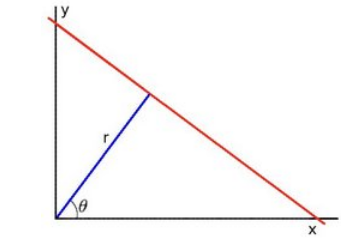
有两种表达方式:
- 直角坐标系(也叫笛卡尔坐标系)
- 极坐标系(也叫球坐标系)
第一种就是最常见的直角坐标系下的表达:y=ax+b的形式.
第二种就是极坐标系下的表达:
我们把直角坐标系下的直线方程用r,theta去表达直线方程的斜率和截距.
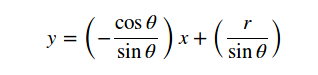
则得到极坐标下的表达: r=xcosθ+ysinθ
假设图像中某像素点坐标为(x,y).在直角坐标系下穿过这一点我们可以画出无数条直线.
转化到一个r-θ坐标系下,我们就可以绘制出一条曲线.也就是r=xcosθ+ysinθ中的x,y是已知数,θ和r是未知数
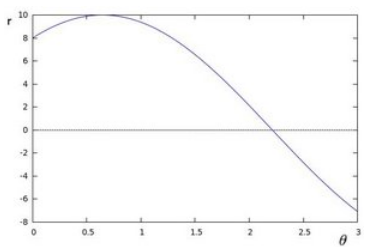
这条曲线上每一个θ对应一个r,代表了一条直线.这些直线的共同点是他们都穿过了坐标为(x,y)的像素点.

针对图像中的每一个像素点,我都可以绘制出一条曲线来表达穿过该点的无数条直线. 那曲线的交点代表什么呢? 很显然,代表着交点处的(θ,r)所代表的直线即穿过了像素点A,又穿过了像素点B,像素点C....
怎么样叫做"找到图中的一条直线"
回到我们的问题,我们想找出图像中的一条线.意味着什么?
很多博客说了,意味着找出一条直线,尽可能多地穿过各个像素点.
我TM随便在图像上画直线,不都能穿过很多像素点吗?
实际上,应该是找出一条直线尽可能多地穿过"有效像素点".这也是为什么霍夫变换前一定要先做边缘检测的原因.经过canny检测以后(不知道的参考上一篇文章),得到的图像矩阵,只有在边缘处其像素灰度值才是比较大的,反映在图像上就是白色亮点,在非边缘处,其灰度值是0,反映在图像上就是黑色.这些代表了边缘的像素点就是有效像素点.
即:假如我能找到这么一条直线,穿过了很多个有效像素点(这个就是我们需要调参的阈值),那我就说我在图像中找到了一条直线. . 同理,找圆,找三角形还是找任意形状都是一个道理.
比方说,下面这个图
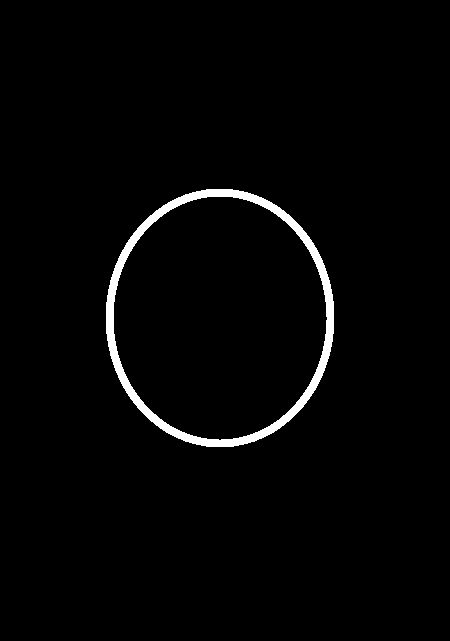
你就找不到一条直线,穿过很多个白点.所以图中是不存在直线的.
霍夫变换的过程
- canny边缘检测提取出边缘
- 对边缘图像中的每个像素点,
伪代码如下
for (every pixel)

{

    if(pixel is effective edge pixel)

    {

        for(int theta = 0; theta < 360; theta++)

        {

            r=xcosθ+ysinθ;//x,y为pixel坐标

            accum(theta,r) += 1; //(theta,r)所代表的直线经过的像素点数量加1

        }

    }

}

for(every element in accum)

{

    if (count of (theta,r) > thershold)

    {

        find line (theta,r)

    }

}
opencv示例
houghlines api
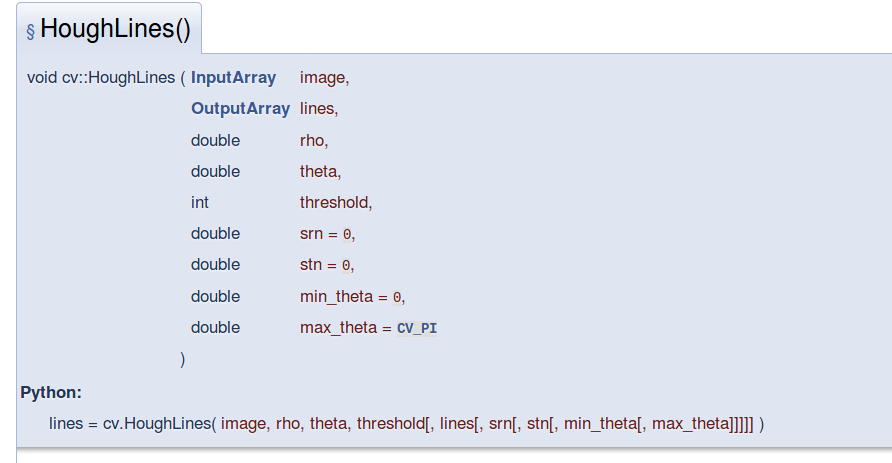
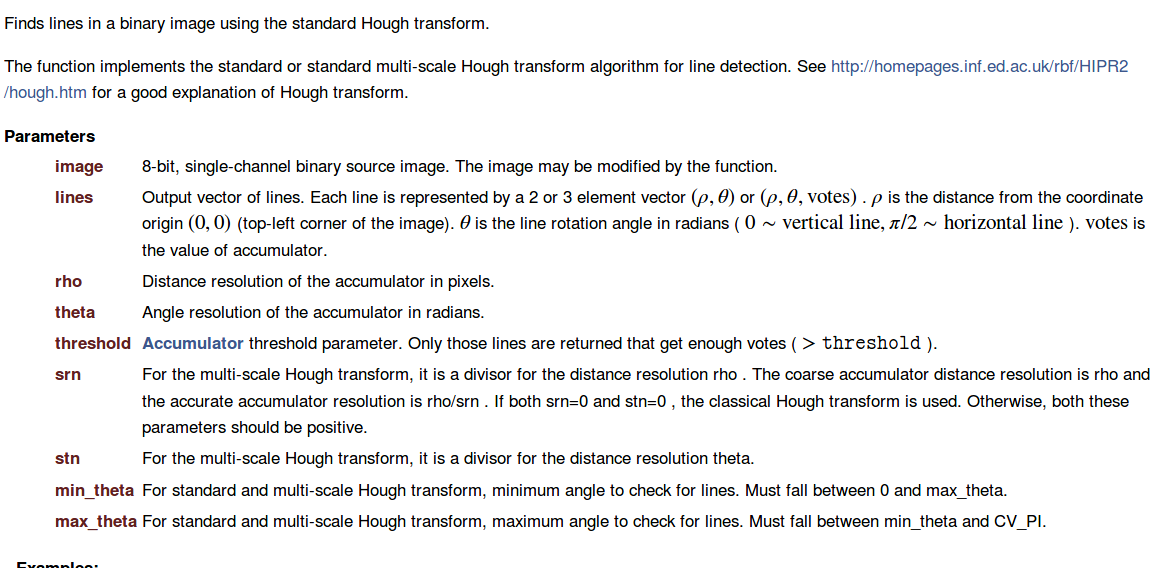
其中, double rho, double theta,决定了最终有多少种(theta,r)的组合.决定了过每个像素点的线的可能情况.这个值越小,粒度就越细,需要的计算量也越大. 一般取rho=1,即1像素.theta取1度.
下面是一个提取车位图片中直线的示例
import sys

import math

import cv2 as cv

import numpy as np

def test():

    src = cv.imread("/home/sc/disk/keepgoing/opencv_test/houghtest.jpg")

    src = cv.GaussianBlur(src, (3, 3), 0)

    gray = cv.cvtColor(src, cv.COLOR_BGR2GRAY)

    dst = cv.Canny(src, 150, 300, None, 3)

    lines = cv.HoughLines(dst, 1, np.pi / 180, 150, None, 0, 0)

    # Copy edges to the images that will display the results in BGR

    cdst = cv.cvtColor(dst, cv.COLOR_GRAY2BGR)

    cdstP = np.copy(cdst)

    lines = cv.HoughLines(dst, 1, np.pi / 180, 200, None, 0, 0)

    if lines is not None:

        for i in range(0, len(lines)):

            rho = lines[i][0][0]

            theta = lines[i][0][1]

            a = math.cos(theta)

            b = math.sin(theta)

            x0 = a * rho

            y0 = b * rho

            pt1 = (int(x0 + 1000*(-b)), int(y0 + 1000*(a)))

            pt2 = (int(x0 - 1000*(-b)), int(y0 - 1000*(a)))

            cv.line(cdst, pt1, pt2, (0,0,255), 3, cv.LINE_AA)

    cv.imshow("origin",src)

    cv.imshow("dst1",dst)

    cv.imshow("dst2",cdst)

    if 27 == cv.waitKey():

        cv.destroyAllWindows()

test()


opencv源码解读
static void

HoughLinesStandard( InputArray src, OutputArray lines, int type,

                    float rho, float theta,

                    int threshold, int linesMax,

                    double min_theta, double max_theta )

{

    CV_CheckType(type, type == CV_32FC2 || type == CV_32FC3, "Internal error");

    Mat img = src.getMat();

    int i, j;

    float irho = 1 / rho;

    CV_Assert( img.type() == CV_8UC1 );

    CV_Assert( linesMax > 0 );

    const uchar* image = img.ptr();

    int step = (int)img.step;

    int width = img.cols;

    int height = img.rows;

    int max_rho = width + height;

    int min_rho = -max_rho;

    CV_CheckGE(max_theta, min_theta, "max_theta must be greater than min_theta");

    int numangle = cvRound((max_theta - min_theta) / theta);

    int numrho = cvRound(((max_rho - min_rho) + 1) / rho);

#if defined HAVE_IPP && IPP_VERSION_X100 >= 810 && !IPP_DISABLE_HOUGH

    if (type == CV_32FC2 && CV_IPP_CHECK_COND)

    {

        IppiSize srcSize = { width, height };

        IppPointPolar delta = { rho, theta };

        IppPointPolar dstRoi[2] = {{(Ipp32f) min_rho, (Ipp32f) min_theta},{(Ipp32f) max_rho, (Ipp32f) max_theta}};

        int bufferSize;

        int nz = countNonZero(img);

        int ipp_linesMax = std::min(linesMax, nz*numangle/threshold);

        int linesCount = 0;

        std::vector<Vec2f> _lines(ipp_linesMax);

        IppStatus ok = ippiHoughLineGetSize_8u_C1R(srcSize, delta, ipp_linesMax, &bufferSize);

        Ipp8u* buffer = ippsMalloc_8u_L(bufferSize);

        if (ok >= 0) {ok = CV_INSTRUMENT_FUN_IPP(ippiHoughLine_Region_8u32f_C1R, image, step, srcSize, (IppPointPolar*) &_lines[0], dstRoi, ipp_linesMax, &linesCount, delta, threshold, buffer);};

        ippsFree(buffer);

        if (ok >= 0)

        {

            lines.create(linesCount, 1, CV_32FC2);

            Mat(linesCount, 1, CV_32FC2, &_lines[0]).copyTo(lines);

            CV_IMPL_ADD(CV_IMPL_IPP);

            return;

        }

        setIppErrorStatus();

    }

#endif

    Mat _accum = Mat::zeros( (numangle+2), (numrho+2), CV_32SC1 );

    std::vector<int> _sort_buf;

    AutoBuffer<float> _tabSin(numangle);

    AutoBuffer<float> _tabCos(numangle);

    int *accum = _accum.ptr<int>();

    float *tabSin = _tabSin.data(), *tabCos = _tabCos.data();

    // create sin and cos table

    createTrigTable( numangle, min_theta, theta,

                     irho, tabSin, tabCos);

    // stage 1. fill accumulator

    for( i = 0; i < height; i++ )

        for( j = 0; j < width; j++ )

        {

            if( image[i * step + j] != 0 )

                for(int n = 0; n < numangle; n++ )

                {

                    int r = cvRound( j * tabCos[n] + i * tabSin[n] );

                    r += (numrho - 1) / 2;

                    accum[(n+1) * (numrho+2) + r+1]++;

                }

        }

    // stage 2. find local maximums

    findLocalMaximums( numrho, numangle, threshold, accum, _sort_buf );

    // stage 3. sort the detected lines by accumulator value

    std::sort(_sort_buf.begin(), _sort_buf.end(), hough_cmp_gt(accum));

    // stage 4. store the first min(total,linesMax) lines to the output buffer

    linesMax = std::min(linesMax, (int)_sort_buf.size());

    double scale = 1./(numrho+2);

    lines.create(linesMax, 1, type);

    Mat _lines = lines.getMat();

    for( i = 0; i < linesMax; i++ )

    {

        LinePolar line;

        int idx = _sort_buf[i];

        int n = cvFloor(idx*scale) - 1;

        int r = idx - (n+1)*(numrho+2) - 1;

        line.rho = (r - (numrho - 1)*0.5f) * rho;

        line.angle = static_cast<float>(min_theta) + n * theta;

        if (type == CV_32FC2)

        {

            _lines.at<Vec2f>(i) = Vec2f(line.rho, line.angle);

        }

        else

        {

            CV_DbgAssert(type == CV_32FC3);

            _lines.at<Vec3f>(i) = Vec3f(line.rho, line.angle, (float)accum[idx]);

        }

    }

}
stage1即核心逻辑,挨个遍历有效像素,统计出各种(theta,r)代表的直线穿过的像素点点的数量
Mat _accum = Mat::zeros( (numangle+2), (numrho+2), CV_32SC1 );
可以看到统计直线穿过的点数量的矩阵的个数是 (2 + numangle) x (numrho+2),即与我们传入的double rho, double theta有关.这个值越小,相应的我们搜索的直线数量就越多.
opencv的实现里有一些可能是出于工程上的考虑,这点不太确定,比如这里为什么要(2 + numangle) x (numrho+2) 而不是 numangle x numrho
int max_rho = width + height;

int min_rho = -max_rho;
为什么是w + h,而没有用开平方根求对角线长度.
希望知道的朋友可以留言告诉我.
// stage 2. find local maximums
static void

findLocalMaximums( int numrho, int numangle, int threshold,

                   const int *accum, std::vector<int>& sort_buf )

{

    for(int r = 0; r < numrho; r++ )

        for(int n = 0; n < numangle; n++ )

        {

            int base = (n+1) * (numrho+2) + r+1;

            if( accum[base] > threshold &&

                accum[base] > accum[base - 1] && accum[base] >= accum[base + 1] &&

                accum[base] > accum[base - numrho - 2] && accum[base] >= accum[base + numrho + 2] )

                sort_buf.push_back(base);

        }

}
寻找计数的局部最大值.类似于非极大值抑制.进一步细化检测到的直线,把局部的很相似的直线只取最精准的.
// stage 3. sort the detected lines by accumulator value
按accum数量大小排序
// stage 4. store the first min(total,linesMax) lines to the output buffer
保存前n条lines到输出Buffer.
opencv之霍夫曼变换的更多相关文章
- OpenCV中的霍夫线变换和霍夫圆变换
一.霍夫线变换 霍夫线变换是OpenCv中一种寻找直线的方法,输入图像为边缘二值图. 原理: 一条直线在图像二维空间可由两个变量表示, 例如: 1.在 笛卡尔坐标系: 可由参数: (m,b) 斜率和截 ...
- OpenCV-Python 霍夫线变换 | 三十二
目标 在这一章当中, 我们将了解霍夫变换的概念. 我们将看到如何使用它来检测图像中的线条. 我们将看到以下函数:cv.HoughLines(),cv.HoughLinesP() 理论 如果可以用数学形 ...
- 【OpenCV入门教程之十四】OpenCV霍夫变换:霍夫线变换,霍夫圆变换合辑
http://blog.csdn.net/poem_qianmo/article/details/26977557 本系列文章由@浅墨_毛星云 出品,转载请注明出处. 文章链接:http://blog ...
- 学习 opencv---(13)opencv霍夫变换:霍夫线变换,霍夫圆变换
在本篇文章中,我们将一起学习opencv中霍夫变换相关的知识点,以及了解opencv中实现霍夫变换的HoughLines,HoughLinesP函数的使用方法,实现霍夫圆变换的HoughCircles ...
- 【OpenCV新手教程之十四】OpenCV霍夫变换:霍夫线变换,霍夫圆变换合辑
本系列文章由@浅墨_毛星云 出品,转载请注明出处. 文章链接:http://blog.csdn.net/poem_qianmo/article/details/26977557 作者:毛星云(浅墨) ...
- opencv —— HoughLines、HoughLinesP 霍夫线变换原理(标准霍夫线变换、多尺度霍夫线变换、累积概率霍夫线变换)及直线检测
霍夫线变换的原理 一条直线在图像二维空间可由两个变量表示,有以下两种情况: ① 在笛卡尔坐标系中:可由参数斜率和截距(k,b)表示. ② 在极坐标系中:可由参数极经和极角(r,θ)表示. 对于霍夫线变 ...
- opencv —— HoughCircles 霍夫圆变换原理及圆检测
霍夫圆变换原理 霍夫圆变换的基本原理与霍夫线变换(https://www.cnblogs.com/bjxqmy/p/12331656.html)大体类似. 对直线来说,一条直线能由极径极角(r,θ)表 ...
- JPEG解码——(4)霍夫曼解码
本篇是该系列的第四篇,主要介绍霍夫曼解码相关内容. 承接上篇,文件头解析完毕后,就进入了编码数据区域,即SOS的tag后的区域,也是图片数据量的大头所在. 1. 解码过程规则描述 a)从此颜色分量单元 ...
- 赫夫曼\哈夫曼\霍夫曼编码 (Huffman Tree)
哈夫曼树 给定n个权值作为n的叶子结点,构造一棵二叉树,若带权路径长度达到最小,称这样的二叉树为最优二叉树,也称为哈夫曼树(Huffman Tree).哈夫曼树是带权路径长度最短的树,权值较大的结点离 ...
随机推荐
- Python中yield解析
小探yield 查看 python yield 文档 yield expressions: Using a yield expression in a function's body causes t ...
- 【牛客Wannafly挑战赛12】 题解
传送门:https://www.nowcoder.com/acm/contest/79#question 说是比赛题解,其实我只会前三题: 后面的一定补 T1 题意,在一个长度为n的时间内,问如何选择 ...
- codeforces Educational Codeforces Round 24 (A~F)
题目链接:http://codeforces.com/contest/818 A. Diplomas and Certificates 题解:水题 #include <iostream> ...
- Codeforces 734C. Anton and Making Potions(二分)
Anton is playing a very interesting computer game, but now he is stuck at one of the levels. To pass ...
- hdu 5969 最大的位或(贪心)
Problem Description B君和G君聊天的时候想到了如下的问题.给定自然数l和r ,选取2个整数x,y满足l <= x <= y <= r ,使得x|y最大.其中|表示 ...
- 用PhpStrom线上连接修改linux服务器上代码配置
为了进一步提高自己的技能水平,不久前入手了一台服务器,不贵,一年也就不到两百,因为自己对于linux机器比较生疏,命令用的有点抠脚.老需要查阅处理. 于是我选择用PhpStrom直接连接线上服务器,通 ...
- 使用php安装pcntl模块
想添加个php多进程任务,突然发现服务器上php不支持pcntl扩展,再看了下也没有phpize这个模块 首先看下当前php版本 [root@htest ~]# php -v PHP 5.3.3 (c ...
- 对于synchronized的理解
一.synchronized 同步关键字,分为同步代码块和同步函数 二.对synchronized的理解(未加static关键字)(以下所说:对同步方法和同步代码块均适用) 对象的创建是以类为模板的 ...
- HTML制作WORD表格
效果图 table属性 align:让内容居中,取值为left.right.center border:设置表格的边框 cellspacing:单元格与单元格之间的距离 bgcolor:表格的背景色 ...
- Airflow: TypeError can't pickle memoryview objects
apache-airflow1.9.0 + python3 + rabbitmq + librabbitmq2.0.0 相关配置如下: broker_url = amqp://cord:123456@ ...