
OpenCV学习(18) 细化算法(6)
本章我们在学习一下基于索引表的细化算法。
假设要处理的图像为二值图,前景值为1,背景值为0。
索引表细化算法使用下面的8邻域表示法:
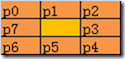
一个像素的8邻域,我们可以用8位二进制表示,比如下面的8邻域,表示为00111000=0x38=56
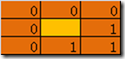
我们可以枚举出各种情况下,当前像素能否删除的表,该表大小为256。它的索引即为8邻域表示的值,表中存的值为0或1,0表示当前像素不能删除,1表示可以删除。deletemark[256]
比如下图第一个表示,索引值为0,它表示孤立点,不能删除,所以deletemark[0]=0,第二个表示索引值为17,它表示端点,也不能删除,所以deletemark[17]=0,第三个表示索引为21,删除的话会改变连通域数量,所以deletemark[21]=0,第四个表示索引值为96,此时可以删除,所以deletemark[96]=1。

最终我们会定义一张完整的表来表示当前像素能否删除。
索引表细化算法描述很简单。
1.找到轮廓,其值用4表示
2.查找值为4的轮廓,查找索引表判断能否删除,能删除的话把它置为0。
循环迭代1,2直到再也没有可以删除的点为止。
下面的算法的代码:
void gThin::cvidxThin1(cv::Mat& src, cv::Mat& dst)
        {

        if(src.type()!=CV_8UC1)
            {
            printf("只能处理二值或灰度图像\n");
            return;
            }
        //非原地操作时候,copy src到dst
        if(dst.data!=src.data)
            {
            src.copyTo(dst);
            }

        //    P0 P1 P2
        //    P7    P3
        //    P6 P5 P4
        unsigned char deletemark[256] = {
            0,0,0,0,0,0,0,1,    0,0,1,1,0,0,1,1,
            0,0,0,0,0,0,0,0,    0,0,1,1,1,0,1,1,
            0,0,0,0,0,0,0,0,    1,0,0,0,1,0,1,1,
            0,0,0,0,0,0,0,0,    1,0,1,1,1,0,1,1,
            0,0,0,0,0,0,0,0,    0,0,0,0,0,0,0,0,
            0,0,0,0,0,0,0,0,    0,0,0,0,0,0,0,0,
            0,0,0,0,0,0,0,0,    1,0,0,0,1,0,1,1,
            1,0,0,0,0,0,0,0,    1,0,1,1,1,0,1,1,
            0,0,1,1,0,0,1,1,    0,0,0,1,0,0,1,1,
            0,0,0,0,0,0,0,0,    0,0,0,1,0,0,1,1,
            1,1,0,1,0,0,0,1,    0,0,0,0,0,0,0,0,
            1,1,0,1,0,0,0,1,    1,1,0,0,1,0,0,0,
            0,1,1,1,0,0,1,1,    0,0,0,1,0,0,1,1,
            0,0,0,0,0,0,0,0,    0,0,0,0,0,1,1,1,
            1,1,1,1,0,0,1,1,    1,1,0,0,1,1,0,0,
            1,1,1,1,0,0,1,1,    1,1,0,0,1,1,0,0
            };//索引
        int i, j;
        int width, height;
        //之所以减1,是方便处理8邻域,防止越界
        width = src.cols -1;
        height = src.rows -1;
        int step = src.step;
        int  p0, p1, p2,p3,p4,p5,p6,p7;
        uchar* img;
        bool ifEnd;
        bool border = false; //交换删除的次序,防止从一边细化
        while(1)
            {

            border = !border;
            img = dst.data;
            for(i = 1; i < height; i++)
                {
                img += step;
                for(j =1; j<width; j++)
                    {
                    uchar* p = img + j;
                    //如果p点是背景点,继续循环
                    if(p[0]==0) continue;
                    p0 = p[-step-1]>0?1:0;
                    p1 = p[-step]>0?1:0;
                    p2 = p[-step+1]>0?1:0;
                    p3 = p[1]>0?1:0;
                    p4 = p[step+1]>0?1:0;
                    p5 = p[step]>0?1:0;
                    p6 = p[step-1]>0?1:0;
                    p7 = p[-1]>0?1:0;

                    //如果sum等于0,则不是内部点,是轮廓点,设置其像素值为2
                    int sum;
                    sum =  p0 & p1 & p2 & p3 & p4 & p5 & p6 & p7;

                    //判断是否是邻接点或孤立点,0,1分别对于那个孤立点和端点
                    if(sum==0)
                        {
                        dst.at<uchar>(i,j) = 4; //满足删除条件,设置当前像素为0
                        }

                    }
                }
            //printf("\n");
            //PrintMat(dst);
            //执行删除操作
            ifEnd = false;

            img = dst.data;
            for(i = 1; i < height; i++)
                {
                img += step;
                for(j =1; j<width; j++)
                    {
                    uchar* p = img + j;
                    //如果p点是背景点,继续循环
                    if(p[0]!=4) continue;
                    p0 = p[-step-1]>0?1:0;
                    p1 = p[-step]>0?1:0;
                    p2 = p[-step+1]>0?1:0;
                    p3 = p[1]>0?1:0;
                    p4 = p[step+1]>0?1:0;
                    p5 = p[step]>0?1:0;
                    p6 = p[step-1]>0?1:0;
                    p7 = p[-1]>0?1:0;

                    p1 = p1<<1;
                    p2 = p2<<2;
                    p3 = p3 <<3;
                    p4 = p4<<4;
                    p5 = p5<<5;
                    p6 = p6 <<6;
                    p7 = p7 << 7;

                    //求的8邻域在索引表中的索引
                    int sum;
                    sum = p0 | p1 | p2 | p3 | p4 | p5 | p6 | p7;

                    //判断是否是邻接点或孤立点,0,1分别对于那个孤立点和端点
                    if(deletemark[sum] == 1)
                        {
                        dst.at<uchar>(i,j) = 0; //满足删除条件,设置当前像素为0
                        ifEnd = true;
                        }

                    }
                }

            //printf("\n");
            //PrintMat(dst);
            //printf("\n");

            //已经没有可以细化的像素了,则退出迭代
            if(!ifEnd) break;
            }
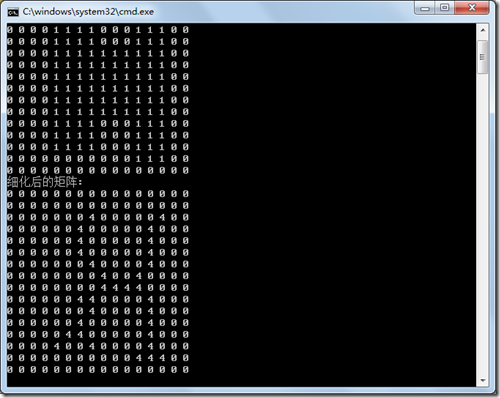
上面的算法可以看到细化后的轮廓偏右了,我们可以更改删除的循环条件,把循环拆分成三个,修改后的代码如下:
void gThin::cvidxThin(cv::Mat& src, cv::Mat& dst)
    {

    if(src.type()!=CV_8UC1)
        {
        printf("只能处理二值或灰度图像\n");
        return;
        }
    //非原地操作时候,copy src到dst
    if(dst.data!=src.data)
        {
        src.copyTo(dst);
        }

    //    P0 P1 P2
    //    P7    P3
    //    P6 P5 P4
    unsigned char deletemark[256] = {
        0,0,0,0,0,0,0,1,    0,0,1,1,0,0,1,1,
        0,0,0,0,0,0,0,0,    0,0,1,1,1,0,1,1,
        0,0,0,0,0,0,0,0,    1,0,0,0,1,0,1,1,
        0,0,0,0,0,0,0,0,    1,0,1,1,1,0,1,1,
        0,0,0,0,0,0,0,0,    0,0,0,0,0,0,0,0,
        0,0,0,0,0,0,0,0,    0,0,0,0,0,0,0,0,
        0,0,0,0,0,0,0,0,    1,0,0,0,1,0,1,1,
        1,0,0,0,0,0,0,0,    1,0,1,1,1,0,1,1,
        0,0,1,1,0,0,1,1,    0,0,0,1,0,0,1,1,
        0,0,0,0,0,0,0,0,    0,0,0,1,0,0,1,1,
        1,1,0,1,0,0,0,1,    0,0,0,0,0,0,0,0,
        1,1,0,1,0,0,0,1,    1,1,0,0,1,0,0,0,
        0,1,1,1,0,0,1,1,    0,0,0,1,0,0,1,1,
        0,0,0,0,0,0,0,0,    0,0,0,0,0,1,1,1,
        1,1,1,1,0,0,1,1,    1,1,0,0,1,1,0,0,
        1,1,1,1,0,0,1,1,    1,1,0,0,1,1,0,0
        };//索引
    int i, j;
    int width, height;
    //之所以减1,是方便处理8邻域,防止越界
    width = src.cols -1;
    height = src.rows -1;
    int step = src.step;
    int  p0, p1, p2,p3,p4,p5,p6,p7;
    uchar* img;
    bool ifEnd;
    bool border = false; //交换删除的次序,防止从一边细化
    while(1)
        {

        border = !border;
        img = dst.data;
        for(i = 1; i < height; i++)
            {
            img += step;
            for(j =1; j<width; j++)
                {
                uchar* p = img + j;
                //如果p点是背景点,继续循环
                if(p[0]==0) continue;
                p0 = p[-step-1]>0?1:0;
                p1 = p[-step]>0?1:0;
                p2 = p[-step+1]>0?1:0;
                p3 = p[1]>0?1:0;
                p4 = p[step+1]>0?1:0;
                p5 = p[step]>0?1:0;
                p6 = p[step-1]>0?1:0;
                p7 = p[-1]>0?1:0;

                //如果sum等于0,则不是内部点,是轮廓点,设置其像素值为2
                int sum;
                sum =  p0 & p1 & p2 & p3 & p4 & p5 & p6 & p7;

                //判断是否是邻接点或孤立点,0,1分别对于那个孤立点和端点
                if(sum==0)
                    {
                    dst.at<uchar>(i,j) = 4; //满足删除条件,设置当前像素为0
                    }

                }
            }
        //printf("\n");
        //PrintMat(dst);
        //执行删除操作
        ifEnd = false;

        img = dst.data;
        for(i = 1; i < height; i++)
            {
            img += step;
            for(j =1; j<width; j+=3)
                {
                uchar* p = img + j;
                //如果p点是背景点,继续循环
                if(p[0]!=4) continue;
                p0 = p[-step-1]>0?1:0;
                p1 = p[-step]>0?1:0;
                p2 = p[-step+1]>0?1:0;
                p3 = p[1]>0?1:0;
                p4 = p[step+1]>0?1:0;
                p5 = p[step]>0?1:0;
                p6 = p[step-1]>0?1:0;
                p7 = p[-1]>0?1:0;

                p1 = p1<<1;
                p2 = p2<<2;
                p3 = p3 <<3;
                p4 = p4<<4;
                p5 = p5<<5;
                p6 = p6 <<6;
                p7 = p7 << 7;

                //求的8邻域在索引表中的索引
                int sum;
                sum = p0 | p1 | p2 | p3 | p4 | p5 | p6 | p7;

                //判断是否是邻接点或孤立点,0,1分别对于那个孤立点和端点
                if(deletemark[sum] == 1)
                    {
                    dst.at<uchar>(i,j) = 0; //满足删除条件,设置当前像素为0
                    ifEnd = true;
                    }

                }
            }

        img = dst.data;
        for(i = 1; i < height; i++)
            {
            img += step;
            for(j =2; j<width; j+=3)
                {
                uchar* p = img + j;
                //如果p点是背景点,继续循环
                if(p[0]!=4) continue;
                p0 = p[-step-1]>0?1:0;
                p1 = p[-step]>0?1:0;
                p2 = p[-step+1]>0?1:0;
                p3 = p[1]>0?1:0;
                p4 = p[step+1]>0?1:0;
                p5 = p[step]>0?1:0;
                p6 = p[step-1]>0?1:0;
                p7 = p[-1]>0?1:0;

                p1 = p1<<1;
                p2 = p2<<2;
                p3 = p3 <<3;
                p4 = p4<<4;
                p5 = p5<<5;
                p6 = p6 <<6;
                p7 = p7 << 7;

                //求的8邻域在索引表中的索引
                int sum;
                sum = p0 | p1 | p2 | p3 | p4 | p5 | p6 | p7;

                //判断是否是邻接点或孤立点,0,1分别对于那个孤立点和端点
                if(deletemark[sum] == 1)
                    {
                    dst.at<uchar>(i,j) = 0; //满足删除条件,设置当前像素为0
                    ifEnd = true;
                    }

                }
            }

        img = dst.data;
        for(i = 1; i < height; i++)
            {
            img += step;
            for(j =3; j<width; j+=3)
                {
                uchar* p = img + j;
                //如果p点是背景点,继续循环
                if(p[0]!=4) continue;
                p0 = p[-step-1]>0?1:0;
                p1 = p[-step]>0?1:0;
                p2 = p[-step+1]>0?1:0;
                p3 = p[1]>0?1:0;
                p4 = p[step+1]>0?1:0;
                p5 = p[step]>0?1:0;
                p6 = p[step-1]>0?1:0;
                p7 = p[-1]>0?1:0;

                p1 = p1<<1;
                p2 = p2<<2;
                p3 = p3 <<3;
                p4 = p4<<4;
                p5 = p5<<5;
                p6 = p6 <<6;
                p7 = p7 << 7;

                //求的8邻域在索引表中的索引
                int sum;
                sum = p0 | p1 | p2 | p3 | p4 | p5 | p6 | p7;

                //判断是否是邻接点或孤立点,0,1分别对于那个孤立点和端点
                if(deletemark[sum] == 1)
                    {
                    dst.at<uchar>(i,j) = 0; //满足删除条件,设置当前像素为0
                    ifEnd = true;
                    }

                }
            }

        //printf("\n");
        //PrintMat(dst);
        //printf("\n");

        //已经没有可以细化的像素了,则退出迭代
        if(!ifEnd) break;
        }

    }
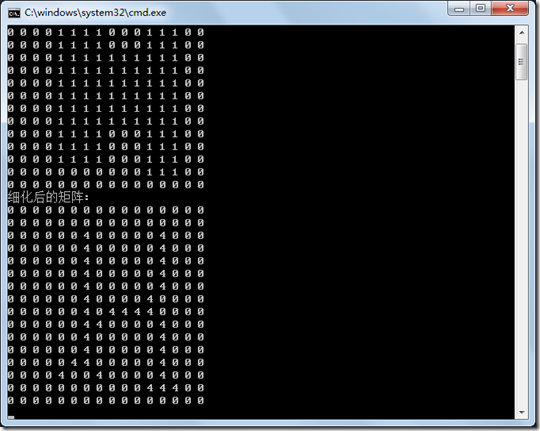
修改后的结果:
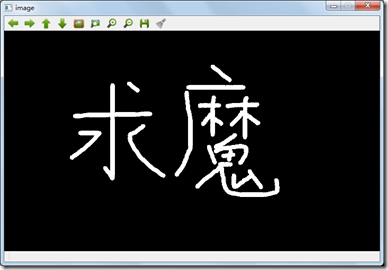
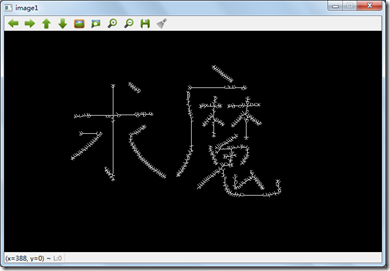
程序源代码:工程FirstOpenCV11
OpenCV学习(18) 细化算法(6)的更多相关文章
- OpenCV学习(16) 细化算法(4)
本章我们学习Rosenfeld细化算法,参考资料:http://yunpan.cn/QGRjHbkLBzCrn 在开始学习算法之前,我们先看下连通分量,以及4连通性,8连通性的概念: http://w ...
- OpenCV学习(15) 细化算法(3)
本章我们学习一下Hilditch算法的基本原理,从网上找资料的时候,竟然发现两个有很大差别的算法描述,而且都叫Hilditch算法.不知道那一个才是正宗的,两个算法实现的效果接近,第一种算 ...
- OpenCV学习(17) 细化算法(5)
本章我们看下Pavlidis细化算法,参考资料http://www.imageprocessingplace.com/downloads_V3/root_downloads/tutorials/con ...
- OpenCV学习(14) 细化算法(2)
前面一篇教程中,我们实现了Zhang的快速并行细化算法,从算法原理上,我们可以知道,算法是基于像素8邻域的形状来决定是否删除当前像素.还有很多与此算法相似的细化算法,只是判断的条件不一样. ...
- OpenCV学习(13) 细化算法(1)
程序编码参考经典的细化或者骨架算法文章: T. Y. Zhang and C. Y. Suen, "A fast parallel algorithm for thinning digita ...
- OpenCV学习(19) 细化算法(7)
最后再来看一种通过形态学腐蚀和开操作得到骨架的方法.http://felix.abecassis.me/2011/09/opencv-morphological-skeleton/ 代码非常简单: v ...
- c++opencv中线条细化算法
要达到的效果就是将线条尽量细化成单像素,按照论文上的Hilditch算法试了一下,发现效果不好,于是自己尝试着写了一下细化的算法,基本原理就是从上下左右四个方向向内收缩. 1.先是根据图片中的原则确定 ...
- OpenCV学习(9) 分水岭算法(3)
本教程我学习一下opencv中分水岭算法的具体实现方式. 原始图像和Mark图像,它们的大小都是32*32,分水岭算法的结果是得到两个连通域的轮廓图. 原始图像:(原始图像必须是3通道图像) Mark ...
- OpenCV学习(21) Grabcut算法详解
grab cut算法是graph cut算法的改进.在理解grab cut算之前,应该学习一下graph cut算法的概念及实现方式. 我搜集了一些graph cut资料:http://yunpan. ...
随机推荐
- Ruby windows7安装配置(最新版本)
1.下载最新版本的rubyinstaller并安装http://rubyinstaller.org/downloads/ 如下图所示设置路径,我安装时将所有选项都打够了,免除了后面需要什么配置麻烦. ...
- MVC框架定义
MVC全名是Model View Controller,是模型(model)-视图(view)-控制器(controller)的缩写,一种软件设计典范,用一种业务逻辑.数据.界面显示分离的方法组织代码 ...
- JAVA单向链表实现
JAVA单向链表实现 单向链表 链表和数组一样是一种最常用的线性数据结构,两者各有优缺点.数组我们知道是在内存上的一块连续的空间构成,所以其元素访问可以通过下标进行,随机访问速度很快,但数组也有其缺点 ...
- JAVAEE——BOS物流项目02:学习计划、动态添加选项卡、ztree、项目底层代码构建
1 学习计划 1.jQuery easyUI中动态添加选项卡 2.jquery ztree插件使用 n 下载ztree n 基于标准json数据构造ztree n 基于简单json数据构造ztree( ...
- Redis 服务器命令
1.BGREWRITEAOF 异步执行一个 AOF(AppendOnly File) 文件重写操作 2.BGSAVE 在后台异步保存当前数据库的数据到磁盘 3.CLIENT KILL [ip:port ...
- 第一次用python,成功的感觉不错。
自己的作业: 1. count = 0 while count <= 9 : count += 1 if count == 7 : continue print (count) 2. count ...
- PHP 笔记——面向对象编程知识点
类是属性和方法的集合,是面向对象编程方式的核心和基础,通过类可以将零散的用于实现某项功能的代码进行有效管理. 类是由class关键字.类名和成员组成的,类名不区分大小写. 在类中定义常量使用关键字 c ...
- [POI2017]Sabotaż
[POI2017]Sabotaż 题目大意: 一棵\(n(n\le5\times10^5)\)个结点的树,初始时有一个未知的黑点,其余全为白点.对于一个点,如果其子树中黑点所占比例超过\(x\),则这 ...
- bzoj 3275 最小割
给你一堆东西,叫你选一些东西出来,使得价值最大,要求选出的东西集合中的任意a,b满足性质p. 可以考虑: 1.拟阵? 2.二分图? 这道题由于数学硬伤,不知道不存在两条直角边是奇数,斜边是整数的直角三 ...
- Python环境右键定制
有时候,我们需要将py打包成exe.需要将ui转换成py.需要将py转换成pyc等等,命令行操作起来有点繁琐.所以做了这个教程: 1. py打包成exe 先安装cx_freeze,参照教程:http: ...