
ubuntu16.04下笔记本自带摄像头编译运行PTAM
ubuntu16.04下笔记本自带摄像头编译运行PTAM
转载请注明链接:https://i.cnblogs.com/EditPosts.aspx?postid=9014147
个人邮箱:feifanrensheng1@outlook.com
北航飞控一体化技术重点实验室
PTAM是视觉slam的一种开源算法,并做了关于增强现实的应用。代码是完全开源的,可以从github上获取:地址
作者2008年的文章 Parallel tracking and mapping for Small AR workspaces
支持多个系统上编译运行,可以在作者的项目主页上获取一些在其他系统上的安装教程,作者主页:http://www.robots.ox.ac.uk/~gk/
我主要尝试在ubuntu16.04上尝试对ptam进行编译安装。
具体的安装过程
一 依赖库的安装
1 安装 build工具
sudo apt-get update

sudo apt-get install build-essential cmake pkg-config
2 更新C++库
sudo apt-get install libboost-dev libboost-doc
3 安装线性代数的低级库
sudo apt-get install liblapack-dev libblas-dev
4 图像IO 和 摄像机驱动
sudo apt-get install libjpeg-dev libpng-dev libtiff-dev libdc1394--dev libv4l-dev
5 视频IO, 编解码和 视频显示库
sudo apt-get install libavcodec-dev libavformat-dev libavutil-dev libpostproc-dev libswscale-dev libavdevice-dev libsdl-dev

sudo apt-get install libgtk2.-dev libgstreamer0.-dev libgstreamer-plugins-base0.-dev
6 OpenGL
sudo apt-get install mesa-common-dev libgl1-mesa-dev libglu1-mesa-dev freeglut3-de
二 我们要安装ptam的三个第三方库
TooN libcvd Gvars3有依赖关系,所以一定要按照顺序安装,还有就是他们的版本问题也可能造成安装不成功,所以,推荐采用以下的版本搭配,我经过验证是可以编译成功的,在https://github.com/slowlythinking/PTAM 中获得(其中也包含PTAM的源码,但是存在问题);
TooN库一定要先安装
从git上获取这三个库
git clone https://github.com/slowlythinking/PTAM.git
然后把其中的PTAM文件夹删除,里面的文件存在问题,我们要重新编译。
TooN:
cd TooN

sudo ./configure && make && sudo make install

cd ../
libcvd:
cd libcvd

sudo ./configure --without-ffmpeg --without-v4lbuffer --without-dc1394v1 --without-dc1394v2

sudo make

sudo make install

cd ../
Gvars3:
sudo git clone git://github.com/edrosten/gvars.git

cd gvars

sudo ./configure --disable-widgets

sudo make

sudo make install
最后,使安装后的libs生效
cd ../

sudo ldconfig
opencv的安装可以根据网上的教程自行安装。
三 编译PTAM
进入之前的PTAM目录,从github上获取最新的ptam源码
git clone https://github.com/Oxford-PTAM/PTAM-GPL.git ptam

cd ptam

git checkout feature/Linuxmint15

cd Src

make
编译成功会得到CameraCalibrator, PTAM两个可执行文件,CameraCalibrator用于预先对相机进行校正
四 运行PTAM
首先你需要下载一个棋盘格图片,执行相机标定,
进入到上一步的Src目录,执行./CameraCalibrator,根据提示,使用下图右上角的CapFrame取帧,至少取不同角度的4帧以上,取帧结束以后,按下Optimize,计算相机本质矩阵(焦距等相机参数)。包括焦距f,相机中心cx,cy,还有两个畸变系数。
./CameraCalibrator
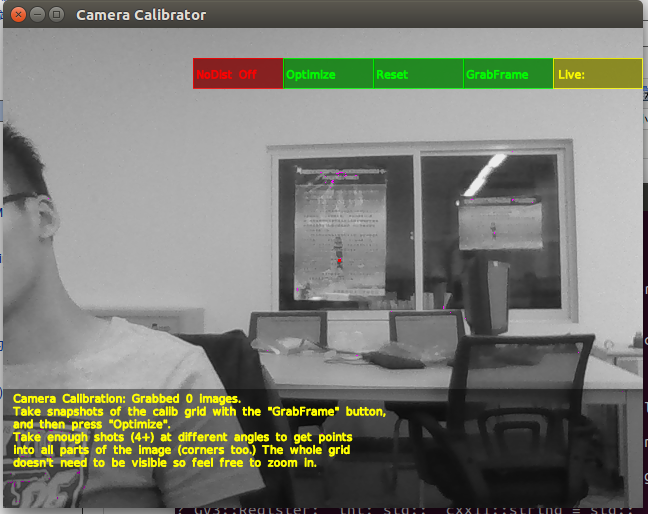
标定完成后,输出得到一个camera.cfg文件,然后就可以接着执行 ./PTAM
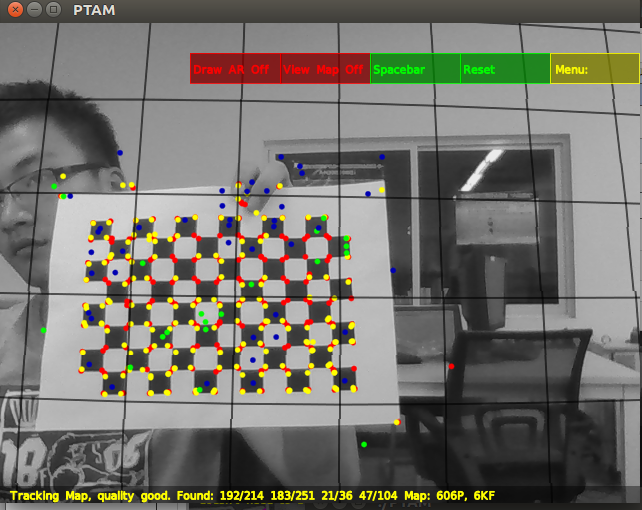
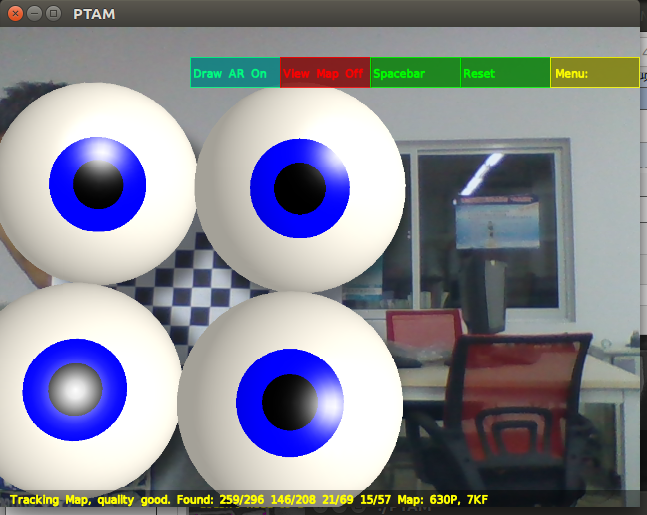
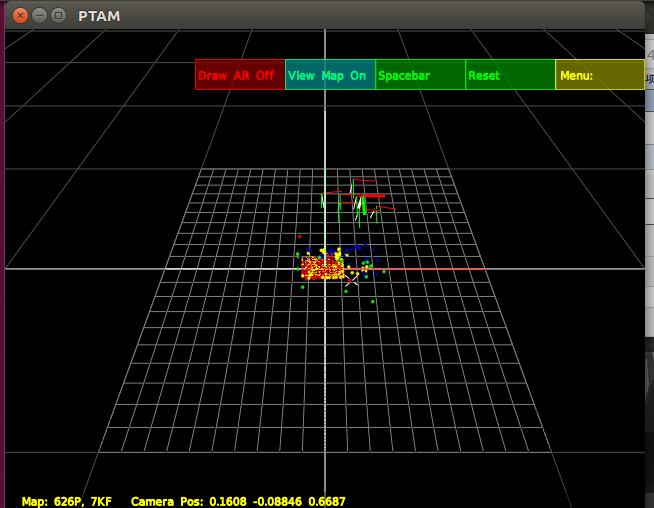
CameraCalibrator运行完毕之后运行PTAM,开始运行时由于需要初始化地图,需要用户选取两帧作为初始化的数据输入,具体操作步骤为按下空格键,程序会计算出这一帧的FAST角点显示在图像上,然后做轻微平移,再次按下空格键,初始化完毕。界面右上方有Draw AR off和View Map on,作用分别是把虚拟物品(此处为四只眼睛)显示到平面上和显示软件所建地图信息。以下是运行截图
更改调用外接摄像头
当然笔记本默认打开的是你的笔记本自带摄像头 /dev/video0
我在电脑上加了一个usb外接摄像头,罗技c270, 地址为/dev/video1
要想打开外接摄像头需要对VideoSource_Linux_V4L.cc文件中的内容进行更改,
string QuickCamFile = GV3::get<string>("VideoSource.V4LDevice", "/dev/video0");

更改为

string QuickCamFile = GV3::get<string>("VideoSource.V4LDevice", "/dev/video1");
这样,当调用程序时打开的就是你的usb外接摄像头。
参考教程:
https://blog.csdn.net/shhu1993/article/details/47783077
https://blog.csdn.net/jinghouxiang/article/details/46998235
http://blog.sina.com.cn/s/blog_7b83134b0102wabk.html
ptam的增强版ptamm下载地址
http://www.robots.ox.ac.uk/~bob/software/ptamm_download.html
ptamm需要多加一个库lib3ds
下载地址:http://www.lib3ds.org
lib3ds的版本为 :lib3ds-20080909.zip.
但是编译报错
明天继续解决
ubuntu16.04下笔记本自带摄像头编译运行PTAM的更多相关文章
- Ubuntu16.04下搭建开发环境及编译tiny4412 Android系统【转】
本文转载自:http://blog.csdn.net/songze_lee/article/details/72808631 版权声明:本文为博主原创文章,未经博主允许不得转载. 1.安装ssh服务器 ...
- Ubuntu16.04下安装MATLAB 2016b!完美运行
目录 1.下载MATLAB 2016b 2.挂载iso 3.安装MATLAB 4.破解 5.快捷键与运行 1.下载MATLAB 2016b 下载matlab 2016b for linux(可以百度搜 ...
- Ubuntu16.04下编译安装OpenCV3.4.0(C++ & python)
Ubuntu16.04下编译安装OpenCV3.4.0(C++ & python) 前提是已经安装了python2,python3 1)安装各种依赖库 sudo apt-get update ...
- Ubuntu16.04下编译OpenCV2.4.13静态库(.a文件)
Ubuntu16.04下编译OpenCV2.4.13静态库(.a文件) https://blog.csdn.net/woainishifu/article/details/79712110 我们在做项 ...
- Ubuntu16.04下编译安装及运行单目ORBSLAM2
官网有源代码和配置教程,地址是 https://github.com/raulmur/ORB_SLAM2 1 安装必要工具 首先,有两个工具是需要提前安装的.即cmake和Git. sudo apt- ...
- 【原创】Octovis在Ubuntu16.04下运行出现core dump的解决方案
本人SLAM研究新手,使用系统为Ubuntu16.04.本文原址:http://www.cnblogs.com/hitlrk/p/6667253.html 在学习SLAM的过程中,使用Octomap进 ...
- Ubuntu16.04下Office替代品Office Online
Ubuntu16.04下Office替代品 Ubuntu16.04下的office Libreoffice 这个是Ubuntu自带的Office,总是存在各种问题,如果用来阅读还是不错的,但是编辑就不 ...
- Ubuntu16.04下添加打印机FujiXerox CP116w
今天要打印一份北马的成绩单, 不想重启机器了, 在Ubuntu下尝试添加打印机, 最后成功了, 记录一下 打印机型号是FujiXerox CP116w, 通过WIFI连接的, 在Ubuntu16.04 ...
- ubuntu16.04下安装artoolkit5
目前对AR技术的常见理解就是CV(Computer Vision)+CG(Computer Graphic).CV的方法很多,简单些比如FREAK+ICP(ARToolKit中的NFT),复杂些就是S ...
随机推荐
- sublime text 删除插件
1.ctrl+shift+p 输入remove package 选择要删掉的插件即可 2.去掉产生临死文件的插件:phptools
- write solid code 零散(原文)
整理下目录,看了这个文件,幸好未删除. 以下是<write solid code>中的原文摘录. 1.How could I have prevented this bug? 2.How ...
- Android学习笔记——Menu(二)
知识点: 这次将继续上一篇文章没有讲完的Menu的学习,上下文菜单(Context menu)和弹出菜单(Popup menu). 上下文菜单 上下文菜单提供对UI界面上的特定项或上下文框架的操作,就 ...
- 什么是集群(Cluster)技术
什么是集群(Cluster)技术Cluster集群技术可如下定义:一组相互独立的服务器在网络中表现为单一的系统,并以单一系统的模式加以管理.此单一系统为客户工作站提供高可*性的服务.大多数模式下,集群 ...
- 单选按钮选中指定value值
$("input[name='BlogStatus'][value='" + rep.data.Status + "']").prop("checke ...
- Linq中使用Left Join rught join
准备一些测试数据,如下: use Test Create table Student( ID int identity(1,1) primary key, [Name] nvarchar(50) no ...
- C语言函数參数传递原理
C语言中參数的传递方式一般存在两种方式:一种是通过栈的形式传递.还有一种是通过寄存器的方式传递的. 这次.我们仅仅是具体描写叙述一下第一种參数传递方式,第二种方式在这里不做具体介绍. 首先,我们看一下 ...
- Java精选笔记_JSP技术
JSP技术 JSP概述 什么是JSP 在JSP全名是Java Server Page,它是建立在Servlet规范之上的动态网页开发技术. 在JSP文件中,HTML代码与Java代码共同存在,其中,H ...
- Android中文API
Android中文API http://www.android-doc.com/index.html
- python2.0_s12_day9_协程&Gevent协程
Python之路,Day9 - 异步IO\数据库\队列\缓存 本节内容 Gevent协程 Select\Poll\Epoll异步IO与事件驱动 Python连接Mysql数据库操作 协程 1.协程,又 ...