
改进初学者的PID-微分冲击
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助。作者Brett Beauregard的原文网址:http://brettbeauregard.com/blog/2011/04/improving-the-beginner%E2%80%99s-pid-derivative-kick/
1、问题
这个修改将稍微调整微分项。其目标是消除一种被称为“微分冲击”的现象。

上图说明了问题。由于error = Setpoint-Input,设定值的任何变化都会导致偏差的瞬时变化。这种变化的导数是无穷大(实际上,由于dt不是0,它只是一个非常大的数字。)这个数字被输入PID方程,这导致输出中出现不希望的峰值。幸运的是,有一种简单的方法可以摆脱这种情况。
2、解决方案
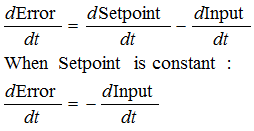
事实证明,当设定值发生变化时,偏差的导数等于输入的负导数。这最终成为一个完美的解决方案。我们减去(Kd *输入的导数)而不是添加(Kd *偏差的导数)。这被称为使用“基于测量的微分”。
3、代码
 /*working variables*/

 unsigned long lastTime;

 double Input,Output,Setpoint;

 double errSum,lastInput;

 double kp,ki,kd;

 int SampleTime = ; //1 sec

 void Compute()

 {

    unsigned long now = millis();

    int timeChange = (now - lastTime);

    if(timeChange>=SampleTime)

    {

       /*Compute all the working error variables*/

       double error = Setpoint - Input;

       errSum += error;

       double dInput = (Input - lastInput);

       /*Compute PID Output*/

       Output = kp * error + ki * errSum - kd * dInput;

       /*Remember some variables for next time*/

       lastInput = Input;

       lastTime = now;

    }

 }

 void SetTunings(double Kp,double Ki,double Kd)

 {

   double SampleTimeInSec = ((double)SampleTime)/;

    kp = Kp;

    ki = Ki * SampleTimeInSec;

    kd = Kd / SampleTimeInSec;

 }

 void SetSampleTime(int NewSampleTime)

 {

    if (NewSampleTime > )

    {

       double ratio  = (double)NewSampleTime

                       / (double)SampleTime;

       ki *= ratio;

       kd /= ratio;

       SampleTime = (unsigned long)NewSampleTime;

    }

 }
这里的修改非常简单。我们用-dInput替换+ dError。我们现在需要记住lastInput,而不是记住lastError
4、结果
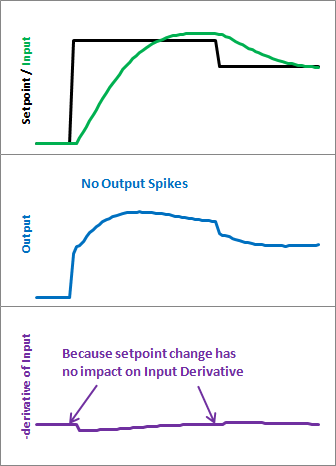
以下是这些修改对我们的影响。请注意,输入看起来仍然相同。所以我们得到相同的性能,但是每次设定点改变时我们都不会发出巨大的输出尖峰。
这也许没什么大不了的。这完全取决于应用程序对输出峰值有多敏感。但在我看来,没有冲击就不需要做更多的工作,所以为什么不把事情做好呢?
欢迎关注:
改进初学者的PID-微分冲击的更多相关文章
- 改进初学者的PID-介绍
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
- 改进初学者的PID-采样时间
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
- 改进初学者的PID-正反作用
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
- 改进初学者的PID-修改整定参数
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
- 改进初学者的PID-积分饱和
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
- 改进初学者的PID-测量的比例介绍
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
- 改进初学者的PID-初始化
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
- 改进初学者的PID-测量的比例编码
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
- 改进初学者的PID-手自动切换
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
随机推荐
- Java 通过HttpClient Post方式提交json请求
package com.sinosoft.ap.harmfullibrary.util; /** * 发送post请求 */import net.sf.json.JSONObject; import ...
- K Edit Distance
Description Given a set of strings which just has lower case letters and a target string, output all ...
- 洛谷P1019 单词接龙题解(超详细注释)
https://www.luogu.org/problem/P1019 #include<cstdio> #include<cstring> #include<iostr ...
- Day11:Flex布局
参考: 来源:http://www.ruanyifeng.com/blog/2015/07/flex-grammar.html 网页布局是css的一个重点. 盒子模型 display属性 positi ...
- [提权]sudo提权复现(CVE-2019-14287)
2019年10月14日, sudo 官方在发布了 CVE-2019-14287 的漏洞预警. 0x00 简介 sudo 是所有 unix操作系统(BSD, MacOS, GNU/Linux) 基本集成 ...
- mysql连接数
如何实时查看mysql当前连接数? 如何实时查看mysql当前连接数? 1.查看当前所有连接的详细资料: ./mysqladmin -uadmin -p -h10.140.1.1 processlis ...
- PHP无法使用curl_init()函数
主要针对在Ubuntu16.04搭建CRMEB环境时,监测环境会出现一个curl_init问题,这时只需执行如下命令即可解决: sudo apt-get install php-curl
- IIS错误代码500.21 ,Nhibernate更新报错,委托的使用。action传参数
快速阅读 IIS错误代码500.21 ,Nhibernate更新报错,委托的使用.action传参数 IIS错误代码500.21 HTTP 错误 500.21 - Internal Server Er ...
- 2019秋季 关于C语言指针等探索
C语言指针探索 本篇博客由学生所写,如有错误之处,请在评论区留言 1.输出指针所储存的地址,使指针间接访问所储存地址的内容 #include <stdio.h> int main(void ...
- TThread.Queue和TThread.Synchronize的区别
TThread.Queue和TThread.Synchronize的区别 效果上:二者的作用都是让业务代码在主线程中执行,差别: Synchronize是阻塞,Queue是非阻塞 代码上 两个方法最终 ...