
改进初学者的PID-初始化
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助。作者Brett Beauregard的原文网址:http://brettbeauregard.com/blog/2011/04/improving-the-beginner's-pid-initialization/
1、问题所在
在前一节中,我们实现了关闭和打开 PID 的功能。我们将其关闭,但现在让我们来看看当我们重新打开它时会发生什么:
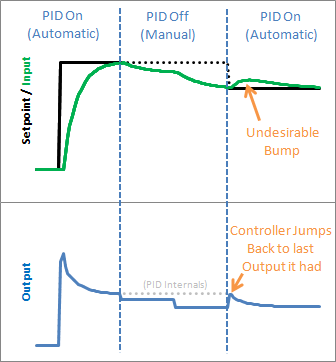
呵!PID跳回到它发送的最后一个输出值,然后从那里开始调整。这将导致我们不希望出现的输入颠簸。
2、解决方案
这个很容易解决。因为我们现在知道什么时候打开 (从手动到自动),我们只需为一个平稳的过渡做一些初始化。这意味着对2个工作变量的存储 (积分项和最后的输入项) 进行处理,以防止输出跳转。
3、代码
 /*working variables*/

 unsigned long lastTime;

 double Input,Output,Setpoint;

 double ITerm,lastInput;

 double kp,ki,kd;

 int SampleTime = ; //1 sec

 double outMin,outMax;

 bool inAuto = false;

 #define MANUAL 0

 #define AUTOMATIC 1

 void Compute()

 {

    if(!inAuto) return;

    unsigned long now = millis();

    int timeChange = (now - lastTime);

    if(timeChange>=SampleTime)

    {

       /*Compute all the working error variables*/

       double error = Setpoint - Input;

       ITerm+= (ki * error);

       if(ITerm> outMax) ITerm= outMax;

       else if(ITerm< outMin) ITerm= outMin;

       double dInput = (Input - lastInput);

       /*Compute PID Output*/

       Output = kp * error + ITerm- kd * dInput;

       if(Output> outMax) Output = outMax;

       else if(Output < outMin) Output = outMin;

       /*Remember some variables for next time*/

       lastInput = Input;

       lastTime = now;

    }

 }

 void SetTunings(double Kp,double Ki,double Kd)

 {

   double SampleTimeInSec = ((double)SampleTime)/;

    kp = Kp;

    ki = Ki * SampleTimeInSec;

    kd = Kd / SampleTimeInSec;

 }

 void SetSampleTime(int NewSampleTime)

 {

    if (NewSampleTime > )

    {

       double ratio  = (double)NewSampleTime

                       / (double)SampleTime;

       ki *= ratio;

       kd /= ratio;

       SampleTime = (unsigned long)NewSampleTime;

    }

 }

 void SetOutputLimits(double Min,double Max)

 {

    if(Min > Max) return;

    outMin = Min;

    outMax = Max;

    if(Output > outMax) Output = outMax;

    else if(Output < outMin) Output = outMin;

    if(ITerm> outMax) ITerm= outMax;

    else if(ITerm< outMin) ITerm= outMin;

 }

 void SetMode(int Mode)

 {

     bool newAuto = (Mode == AUTOMATIC);

     if(newAuto && !inAuto)

     {  /*we just went from manual to auto*/

         Initialize();

     }

     inAuto = newAuto;

 }

 void Initialize()

 {

    lastInput = Input;

    ITerm = Output;

    if(ITerm> outMax) ITerm= outMax;

    else if(ITerm< outMin) ITerm= outMin;

 }
我们修改了 SetMode (...) 以检测从手动到自动的转换,并添加了初始化功能。它通过设置“积分项=输出”来处理积分项,“最后输入=输入”以防止微分激增。比例项不依赖于过去的任何信息,因此不需要任何初始化。
4、最终结果
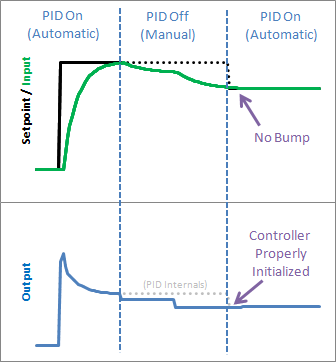
我们从上面的图表中看到,正确的初始化会导致从手动到自动的无扰动切换,这正是我们所追求的。
5、更新:为什么不 ITerm=0?
我最近收到了很多问题,问为什么我没有把 ITerm=0 设置为初始化。作为答案,我请您考虑以下方案:PID是手动的,用户已将输出设置为50。一段时间后,该过程稳定到75.2 的输入。用户将设置点75.2 打开 PID。会发生什么事?
我认为,切换到自动后,输出值应该保持在50。由于 P 和 D 项将为零,因此发生这种情况的唯一方法是将 ITerm项初始化为“输出”值。
如果您处于需要输出初始化为零的情况,则无需更改上面的代码。在将 PID 从“手动”转换为“自动”之前,只需在调用例程中设置Output=0。
欢迎关注:
改进初学者的PID-初始化的更多相关文章
- 改进初学者的PID-介绍
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
- 改进初学者的PID-正反作用
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
- 改进初学者的PID-修改整定参数
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
- 改进初学者的PID-采样时间
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
- 改进初学者的PID-测量的比例编码
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
- 改进初学者的PID-积分饱和
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
- 改进初学者的PID-测量的比例介绍
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
- 改进初学者的PID-手自动切换
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
- 改进初学者的PID-微分冲击
最近看到了Brett Beauregard发表的有关PID的系列文章,感觉对于理解PID算法很有帮助,于是将系列文章翻译过来!在自我提高的过程中,也希望对同道中人有所帮助.作者Brett Beaure ...
随机推荐
- storm整合kafka storm-kafka-client
pom.xml-注意jar-log4j---------------------<dependencies> <dependency> <groupId>org.a ...
- jquery 子元素筛选选择器
<!DOCTYPE html> <html> <head> <meta http-equiv="Content-type" content ...
- Unity进阶:行为树 01
版权申明: 本文原创首发于以下网站: 博客园『优梦创客』的空间:https://www.cnblogs.com/raymondking123 优梦创客的官方博客:https://91make.top ...
- Jmeter连接mysql,如何用delete、update、insert真正删除、更改、插入数据库里的数据;
1.如下图,当插入数据的时候如图对应填写,查询数据的时候上面插入的那条数据就会显示,但是如果不执行下图的提交数据:到数据库里查的时候,插入的这条数据实际上并没有插入成功: . 结果:如果没有提交数据, ...
- java技术思维导图(转载)
在网上看到有个人总结的java技术的东东,觉得很好,就保存下来了,码农还真是累啊,只有不断的学习才能有所提高,才能拿更多的RMB啊. java技术思维导图 服务端思维导图 前端思维导图
- git merge与git rebase区别(转载)
这是最近看的讲的比较通俗易懂的rebase与merge的区别了 https://www.jianshu.com/p/4079284dd970
- 关于AndroidStudio的apk打包遇到的问题记录
12月份末尾,想来个总结,主要是得记一些重要的. 首先就得是AndroidStudi内的apk打包,就是弄当前项目app的安装包出来. 下面就说下具体步骤和注意问题. 首先 : 看到AndroidSt ...
- 【学习笔记】Kruskal 重构树
1. 例题引入:BZOJ3551 用一道例题引入:BZOJ3551 题目大意:有 \(N\) 座山峰,每座山峰有他的高度 \(h_i\).有些山峰之间有双向道路相连,共 \(M\) 条路径,每条路径有 ...
- HDU - 5513 Efficient Tree(轮廓线DP)
前言 最近学了基于连通性的状压DP,也就是插头DP,写了几道题,发现这DP实质上就是状压+分类讨论,轮廓线什么的也特别的神奇.下面这题把我WA到死- HDU-5531 Efficient Tree 给 ...
- HDU-2196-Computer(树上DP)
链接: http://acm.hdu.edu.cn/showproblem.php?pid=2196 题意: A school bought the first computer some time ...