
曲线点抽稀算法-Python实现
何为抽稀
在处理矢量化数据时,记录中往往会有很多重复数据,对进一步数据处理带来诸多不便。多余的数据一方面浪费了较多的存储空间,另一方面造成所要表达的图形不光滑或不符合标准。因此要通过某种规则,在保证矢量曲线形状不变的情况下, 最大限度地减少数据点个数,这个过程称为抽稀。
通俗的讲就是对曲线进行采样简化,即在曲线上取有限个点,将其变为折线,并且能够在一定程度保持原有形状。比较常用的两种抽稀算法是:道格拉斯-普克(Douglas-Peuker)算法和垂距限值法。
道格拉斯-普克(Douglas-Peuker)算法
Douglas-Peuker算法(DP算法)过程如下:
- 1、连接曲线首尾两点A、B;
- 2、依次计算曲线上所有点到A、B两点所在曲线的距离;
- 3、计算最大距离D,如果D小于阈值threshold,则去掉曲线上出A、B外的所有点;如果D大于阈值threshold,则把曲线以最大距离分割成两段;
- 4、对所有曲线分段重复1-3步骤,知道所有D均小于阈值。即完成抽稀。
这种算法的抽稀精度与阈值有很大关系,阈值越大,简化程度越大,点减少的越多;反之简化程度越低,点保留的越多,形状也越趋于原曲线。
下面是Python代码实现:
# -*- coding: utf-8 -*-

"""

-------------------------------------------------

  File Name:    DouglasPeuker

  Description :  道格拉斯-普克抽稀算法

  Author :        J_hao

  date:          2017/8/16

-------------------------------------------------

  Change Activity:

                  2017/8/16: 道格拉斯-普克抽稀算法

-------------------------------------------------

"""

from __future__ import division

from math import sqrt, pow

__author__ = 'J_hao'

THRESHOLD = 0.0001  # 阈值

def point2LineDistance(point_a, point_b, point_c):

    """

    计算点a到点b c所在直线的距离

    :param point_a:

    :param point_b:

    :param point_c:

    :return:

    """

    # 首先计算b c 所在直线的斜率和截距

    if point_b[0] == point_c[0]:

        return 9999999

    slope = (point_b[1] - point_c[1]) / (point_b[0] - point_c[0])

    intercept = point_b[1] - slope * point_b[0]

    # 计算点a到b c所在直线的距离

    distance = abs(slope * point_a[0] - point_a[1] + intercept) / sqrt(1 + pow(slope, 2))

    return distance

class DouglasPeuker(object):

    def __init__(self):

        self.threshold = THRESHOLD

        self.qualify_list = list()

        self.disqualify_list = list()

    def diluting(self, point_list):

        """

        抽稀

        :param point_list:二维点列表

        :return:

        """

        if len(point_list) < 3:

            self.qualify_list.extend(point_list[::-1])

        else:

            # 找到与收尾两点连线距离最大的点

            max_distance_index, max_distance = 0, 0

            for index, point in enumerate(point_list):

                if index in [0, len(point_list) - 1]:

                    continue

                distance = point2LineDistance(point, point_list[0], point_list[-1])

                if distance > max_distance:

                    max_distance_index = index

                    max_distance = distance

            # 若最大距离小于阈值,则去掉所有中间点。 反之,则将曲线按最大距离点分割

            if max_distance < self.threshold:

                self.qualify_list.append(point_list[-1])

                self.qualify_list.append(point_list[0])

            else:

                # 将曲线按最大距离的点分割成两段

                sequence_a = point_list[:max_distance_index]

                sequence_b = point_list[max_distance_index:]

                for sequence in [sequence_a, sequence_b]:

                    if len(sequence) < 3 and sequence == sequence_b:

                        self.qualify_list.extend(sequence[::-1])

                    else:

                        self.disqualify_list.append(sequence)

    def main(self, point_list):

        self.diluting(point_list)

        while len(self.disqualify_list) > 0:

            self.diluting(self.disqualify_list.pop())

        print self.qualify_list

        print len(self.qualify_list)

if __name__ == '__main__':

    d = DouglasPeuker()

    d.main([[104.066228, 30.644527], [104.066279, 30.643528], [104.066296, 30.642528], [104.066314, 30.641529],

            [104.066332, 30.640529], [104.066383, 30.639530], [104.066400, 30.638530], [104.066451, 30.637531],

            [104.066468, 30.636532], [104.066518, 30.635533], [104.066535, 30.634533], [104.066586, 30.633534],

            [104.066636, 30.632536], [104.066686, 30.631537], [104.066735, 30.630538], [104.066785, 30.629539],

            [104.066802, 30.628539], [104.066820, 30.627540], [104.066871, 30.626541], [104.066888, 30.625541],

            [104.066906, 30.624541], [104.066924, 30.623541], [104.066942, 30.622542], [104.066960, 30.621542],

            [104.067011, 30.620543], [104.066122, 30.620086], [104.065124, 30.620021], [104.064124, 30.620022],

            [104.063124, 30.619990], [104.062125, 30.619958], [104.061125, 30.619926], [104.060126, 30.619894],

            [104.059126, 30.619895], [104.058127, 30.619928], [104.057518, 30.620722], [104.057625, 30.621716],

            [104.057735, 30.622710], [104.057878, 30.623700], [104.057984, 30.624694], [104.058094, 30.625688],

            [104.058204, 30.626682], [104.058315, 30.627676], [104.058425, 30.628670], [104.058502, 30.629667],

            [104.058518, 30.630667], [104.058503, 30.631667], [104.058521, 30.632666], [104.057664, 30.633182],

            [104.056664, 30.633174], [104.055664, 30.633166], [104.054672, 30.633289], [104.053758, 30.633694],

            [104.052852, 30.634118], [104.052623, 30.635091], [104.053145, 30.635945], [104.053675, 30.636793],

            [104.054200, 30.637643], [104.054756, 30.638475], [104.055295, 30.639317], [104.055843, 30.640153],

            [104.056387, 30.640993], [104.056933, 30.641830], [104.057478, 30.642669], [104.058023, 30.643507],

            [104.058595, 30.644327], [104.059152, 30.645158], [104.059663, 30.646018], [104.060171, 30.646879],

            [104.061170, 30.646855], [104.062168, 30.646781], [104.063167, 30.646823], [104.064167, 30.646814],

            [104.065163, 30.646725], [104.066157, 30.646618], [104.066231, 30.645620], [104.066247, 30.644621], ])
垂距限值法
垂距限值法其实和DP算法原理一样,但是垂距限值不是从整体角度考虑,而是依次扫描每一个点,检查是否符合要求。
算法过程如下:
- 1、以第二个点开始,计算第二个点到前一个点和后一个点所在直线的距离d;
- 2、如果d大于阈值,则保留第二个点,计算第三个点到第二个点和第四个点所在直线的距离d;若d小于阈值则舍弃第二个点,计算第三个点到第一个点和第四个点所在直线的距离d;
- 3、依次类推,直线曲线上倒数第二个点。
下面是Python代码实现:
# -*- coding: utf-8 -*-

"""

-------------------------------------------------

  File Name:    LimitVerticalDistance

  Description :  垂距限值抽稀算法

  Author :        J_hao

  date:          2017/8/17

-------------------------------------------------

  Change Activity:

                  2017/8/17:

-------------------------------------------------

"""

from __future__ import division

from math import sqrt, pow

__author__ = 'J_hao'

THRESHOLD = 0.0001  # 阈值

def point2LineDistance(point_a, point_b, point_c):

    """

    计算点a到点b c所在直线的距离

    :param point_a:

    :param point_b:

    :param point_c:

    :return:

    """

    # 首先计算b c 所在直线的斜率和截距

    if point_b[0] == point_c[0]:

        return 9999999

    slope = (point_b[1] - point_c[1]) / (point_b[0] - point_c[0])

    intercept = point_b[1] - slope * point_b[0]

    # 计算点a到b c所在直线的距离

    distance = abs(slope * point_a[0] - point_a[1] + intercept) / sqrt(1 + pow(slope, 2))

    return distance

class LimitVerticalDistance(object):

    def __init__(self):

        self.threshold = THRESHOLD

        self.qualify_list = list()

    def diluting(self, point_list):

        """

        抽稀

        :param point_list:二维点列表

        :return:

        """

        self.qualify_list.append(point_list[0])

        check_index = 1

        while check_index < len(point_list) - 1:

            distance = point2LineDistance(point_list[check_index],

                                          self.qualify_list[-1],

                                          point_list[check_index + 1])

            if distance < self.threshold:

                check_index += 1

            else:

                self.qualify_list.append(point_list[check_index])

                check_index += 1

        return self.qualify_list

if __name__ == '__main__':

    l = LimitVerticalDistance()

    diluting = l.diluting([[104.066228, 30.644527], [104.066279, 30.643528], [104.066296, 30.642528], [104.066314, 30.641529],

            [104.066332, 30.640529], [104.066383, 30.639530], [104.066400, 30.638530], [104.066451, 30.637531],

            [104.066468, 30.636532], [104.066518, 30.635533], [104.066535, 30.634533], [104.066586, 30.633534],

            [104.066636, 30.632536], [104.066686, 30.631537], [104.066735, 30.630538], [104.066785, 30.629539],

            [104.066802, 30.628539], [104.066820, 30.627540], [104.066871, 30.626541], [104.066888, 30.625541],

            [104.066906, 30.624541], [104.066924, 30.623541], [104.066942, 30.622542], [104.066960, 30.621542],

            [104.067011, 30.620543], [104.066122, 30.620086], [104.065124, 30.620021], [104.064124, 30.620022],

            [104.063124, 30.619990], [104.062125, 30.619958], [104.061125, 30.619926], [104.060126, 30.619894],

            [104.059126, 30.619895], [104.058127, 30.619928], [104.057518, 30.620722], [104.057625, 30.621716],

            [104.057735, 30.622710], [104.057878, 30.623700], [104.057984, 30.624694], [104.058094, 30.625688],

            [104.058204, 30.626682], [104.058315, 30.627676], [104.058425, 30.628670], [104.058502, 30.629667],

            [104.058518, 30.630667], [104.058503, 30.631667], [104.058521, 30.632666], [104.057664, 30.633182],

            [104.056664, 30.633174], [104.055664, 30.633166], [104.054672, 30.633289], [104.053758, 30.633694],

            [104.052852, 30.634118], [104.052623, 30.635091], [104.053145, 30.635945], [104.053675, 30.636793],

            [104.054200, 30.637643], [104.054756, 30.638475], [104.055295, 30.639317], [104.055843, 30.640153],

            [104.056387, 30.640993], [104.056933, 30.641830], [104.057478, 30.642669], [104.058023, 30.643507],

            [104.058595, 30.644327], [104.059152, 30.645158], [104.059663, 30.646018], [104.060171, 30.646879],

            [104.061170, 30.646855], [104.062168, 30.646781], [104.063167, 30.646823], [104.064167, 30.646814],

            [104.065163, 30.646725], [104.066157, 30.646618], [104.066231, 30.645620], [104.066247, 30.644621], ])

    print len(diluting)

    print(diluting)
最后
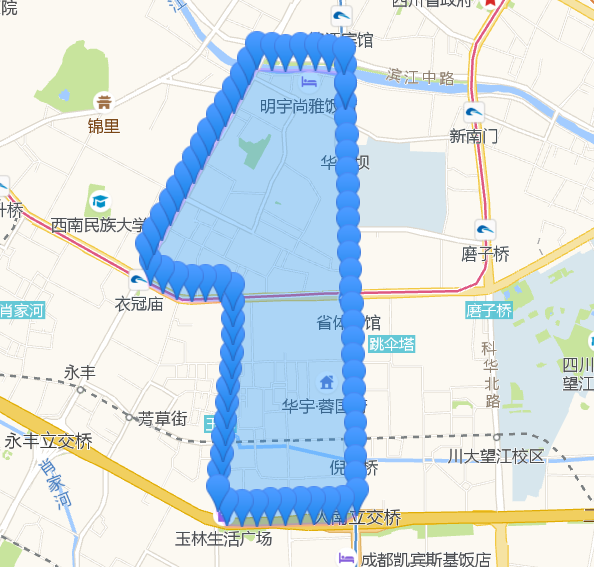
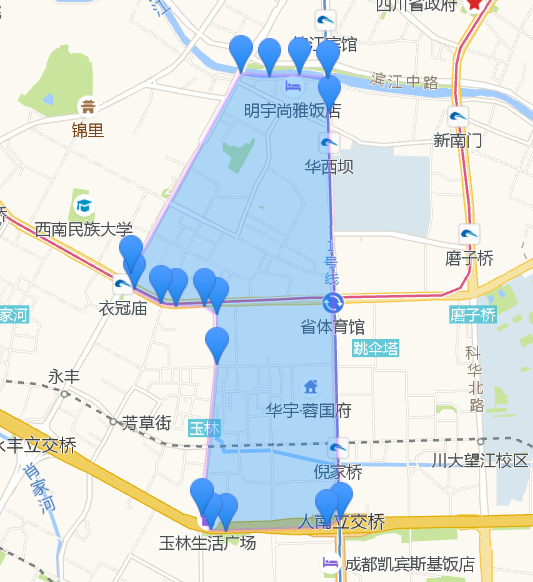
其实DP算法和垂距限值法原理一样,DP算法是从整体上考虑一条完整的曲线,实现时较垂距限值法复杂,但垂距限值法可能会在某些情况下导致局部最优。另外在实际使用中发现采用点到另外两点所在直线距离的方法来判断偏离,在曲线弧度比较大的情况下比较准确。如果在曲线弧度比较小,弯曲程度不明显时,这种方法抽稀效果不是很理想,建议使用三点所围成的三角形面积作为判断标准。下面是抽稀效果:
博文地址: http://www.spiderpy.cn/blog/detail/29
曲线点抽稀算法-Python实现的更多相关文章
- 模拟退火算法Python编程(2)约束条件的处理
1.最优化与线性规划 最优化问题的三要素是决策变量.目标函数和约束条件. 线性规划(Linear programming),是研究线性约束条件下线性目标函数的极值问题的优化方法,常用于解决利用现有的资 ...
- 模拟退火算法Python编程(3)整数规划问题
1.整数规划问题 整数规划问题在工业.经济.国防.医疗等各行各业应用十分广泛,是指规划中的变量(全部或部分)限制为整数,属于离散优化问题(Discrete Optimization). 线性规划问题的 ...
- pageRank算法 python实现
一.什么是pagerank PageRank的Page可是认为是网页,表示网页排名,也可以认为是Larry Page(google 产品经理),因为他是这个算法的发明者之一,还是google CEO( ...
- 常见排序算法-Python实现
常见排序算法-Python实现 python 排序 算法 1.二分法 python 32行 right = length- : ] ): test_list = [,,,,,, ...
- kmp算法python实现
kmp算法python实现 kmp算法 kmp算法用于字符串的模式匹配,也就是找到模式字符串在目标字符串的第一次出现的位置比如abababc那么bab在其位置1处,bc在其位置5处我们首先想到的最简单 ...
- KMP算法-Python版
KMP算法-Python版 传统法: 从左到右一个个匹配,如果这个过程中有某个字符不匹配,就跳回去,将模式串向右移动一位.这有什么难的? 我们可以 ...
- 压缩感知重构算法之IRLS算法python实现
压缩感知重构算法之OMP算法python实现 压缩感知重构算法之CoSaMP算法python实现 压缩感知重构算法之SP算法python实现 压缩感知重构算法之IHT算法python实现 压缩感知重构 ...
- 压缩感知重构算法之OLS算法python实现
压缩感知重构算法之OMP算法python实现 压缩感知重构算法之CoSaMP算法python实现 压缩感知重构算法之SP算法python实现 压缩感知重构算法之IHT算法python实现 压缩感知重构 ...
- 压缩感知重构算法之CoSaMP算法python实现
压缩感知重构算法之OMP算法python实现 压缩感知重构算法之CoSaMP算法python实现 压缩感知重构算法之SP算法python实现 压缩感知重构算法之IHT算法python实现 压缩感知重构 ...
随机推荐
- Jmeter(十三)用Jmeter自带录制工具代理录制手机端应用脚本APP脚本
JM 菜单栏(即编辑下面的绿色按钮),Templates -->Select Template 选择 Recording -->create: 然后在工作台 (WorkBench)下面的H ...
- vijos1034题解
题目: 若某个家族人员过于庞大,要判断两个是否是亲戚,确实还很不容易,现在给出某个亲戚关系图,求任意给出的两个人是否具有亲戚关系. 规定:x和y是亲戚,y和z是亲戚,那么x和z也是亲戚.如果x,y是亲 ...
- C#将datatable的某一列转换成json格式的字符串
将datatable的某一列转换成json格式的字符串(转换完后自己在字符串前后加{}) /// <summary> ///DataTable装换 Column数据 组合成json 现在的 ...
- 解决element-ui 中upload组件使用多个时无法绑定对应的元素
问题场景 我们在一个列表中分别都需要有upload组件的时候也就涉及到了多个upload同时存在: 因为一般可以在success回调中拿到上传成功的图片已经成功的response,多个也可以,这个没毛 ...
- 2,返回Json
一,使用Spring Boot默认Json解析框架jackson 1,创建一个实体类Persion package com.zh.json; public class Persion { privat ...
- 使用boost/property_tree进行XML操作
之前一直用tinyxml来进行XML文件操作,刚刚接触的一个测试项目是使用boost操作的,虽然不清楚这两者的差异,但boost使用起来还挺方便的,所以简单整理一些关于boost解析和创建XML文件的 ...
- HashMap TreeMap ConcurrentHashMap 源码
1 HashMap java se 1.6 1.1 父类 java.lang.Object 继承者 java.util.AbstractMap<K,V> 继承者 java.util.Has ...
- nyoj_61: 传纸条(一)
题目链接 使用双线dp,假设两个人同时从左上角移动到右下角,且满足路线不交叉,另k=x1+y1=x2+y2压缩状态进行优化.每次状态转移满足 x1,x2,y1,y2都在矩阵范围内,且(x2,y2)在相 ...
- 微信小程序开发问答《五十四》同步请求授权 & 用户拒绝授权,重新调起授权 ... ...
1.同步请求授权 需求分析: 1.在小程序首次打开的时候,我需要同时请求获取多个权限,由用户逐一授权. (['scope.userInfo','scope.userLocation','scope.a ...
- form表单提交图片禁止跳转
问题: 最近在做项目时,遇到上传图片需求,且在不跳转的情况下获取到返回信息 思路: 1. 使用ajax发送异步请求,经多次测试,最终以失败告终 2. iframe 禁止跳转(未尝试) 3. 修改fo ...