
PCL—点云滤波(基于点云频率) 低层次点云处理
博客转载自:http://www.cnblogs.com/ironstark/p/5010771.html
1.点云的频率
今天在阅读分割有关的文献时,惊喜的发现,点云和图像一样,有可能也存在频率的概念。但这个概念并未在文献中出现也未被使用,谨在本博文中滥用一下“高频”一词。点云表达的是三维空间中的一种信息,这种信息本身并没有一一对应的函数值。故点云本身并没有在讲诉一种变化的信号。但在抽象意义上,点云必然是在表达某种信号的,虽然没有明确的时间关系,但应该会存在某种空间关系(例如LiDar点云)。我们可以人为的指定点云空间中的一个点(例如Scan的重心或LiDar的“源”),基于此点来讨论点云在各个方向上所谓的频率。
在传统的信号处理中,高频信号一般指信号变化快,低频信号一般指信号变化缓慢。在图像处理中,高低频的概念被引申至不同方向上图像灰度的变化,傅里叶变换可以用于提取图像的周期成分滤除布纹噪声。在点云处理中,定义:点云法线向量差为点云所表达的信号。换言之,如果某处点云曲率大,则点云表达的是一个变化的信号。如果点云曲率小,则其表达的是一个不变的信号。这和我们的直观感受也是相近的,地面曲率小,它表达的信息量也小;人的五官部分曲率大,其表达了整个Scan中最大的信息量。
2.基于点云频率的滤波方法
虽然点云频率之前并没有被讨论,但使用频率信息的思想已经被广泛的应用在了各个方面,最著名的莫过于DoN算法。DoN算法被作者归类于点云分割算法中,但我认为并不准确,本质上DoN只是一种前处理,应该算是一种比较先进的点云滤波算法。分割本质上还是由欧式分割算法完成的。DoN 是 Difference of Normal 的简写。算法的目的是在去除点云低频滤波,低频信息(例如建筑物墙面,地面)往往会对分割产生干扰,高频信息(例如建筑物窗框,路面障碍锥)往往尺度上很小,直接采用 基于临近信息 的滤波器会将此类信息合并至墙面或路面中。所以DoN算法利用了多尺度空间的思想,算法如下:
1.在小尺度上计算点云法线1
2.在大尺度上计算点云法线2
3.法线1-法线2
4.滤去3中值较小的点
5.欧式分割
显然,在小尺度上是可以对高频信息进行检测的,此算法可以很好的小尺度高频信息。其在大规模点云(如LiDar点云)中优势尤其明显。
3.PCL对该算法的实现
算法运行过程可用图表示为:
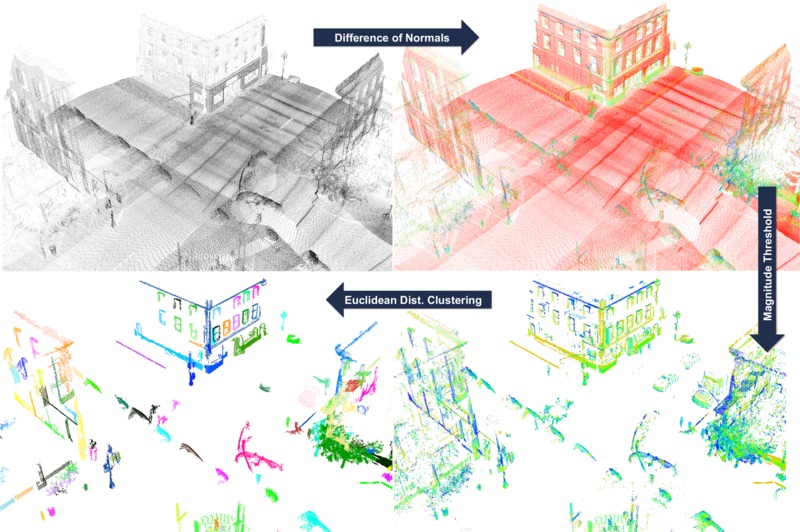
// Create a search tree, use KDTreee for non-organized data.
  pcl::search::Search<PointXYZRGB>::Ptr tree;
  if (cloud->isOrganized ())
  {
    tree.reset (new pcl::search::OrganizedNeighbor<PointXYZRGB> ());
  }
  else
  {
    tree.reset (new pcl::search::KdTree<PointXYZRGB> (false));
  }
  // Set the input pointcloud for the search tree
  tree->setInputCloud (cloud);

  //生成法线估计器(OMP是并行计算,忽略)
  pcl::NormalEstimationOMP<PointXYZRGB, PointNormal> ne;
  ne.setInputCloud (cloud);
  ne.setSearchMethod (tree);
  //设定法线方向(要做差,同向很重要)
    ne.setViewPoint (std::numeric_limits<float>::max (),    std::numeric_limits<float>::max (), std::numeric_limits<float>::max ());

  //计算小尺度法线
  pcl::PointCloud<PointNormal>::Ptr normals_large_scale (new pcl::PointCloud<PointNormal>);
  ne.setRadiusSearch (scale2);
  ne.compute (*normals_large_scale);
  //计算大尺度法线
  pcl::PointCloud<PointNormal>::Ptr normals_large_scale (new pcl::PointCloud<PointNormal>);
  ne.setRadiusSearch (scale2);
  ne.compute (*normals_large_scale);

  //生成DoN分割器
  pcl::DifferenceOfNormalsEstimation<PointXYZRGB, PointNormal, PointNormal> don;
  don.setInputCloud (cloud);
  don.setNormalScaleLarge (normals_large_scale);
  don.setNormalScaleSmall (normals_small_scale);

  //计算法线差
  PointCloud<PointNormal>::Ptr doncloud (new pcl::PointCloud<PointNormal>);
  copyPointCloud<PointXYZRGB, PointNormal>(*cloud, *doncloud);
  don.computeFeature (*doncloud);

  //生成滤波条件:把法线差和阈值比
    pcl::ConditionOr<PointNormal>::Ptr range_cond (
    new pcl::ConditionOr<PointNormal> ()
    );
  range_cond->addComparison (pcl::FieldComparison<PointNormal>::ConstPtr (
                               new pcl::FieldComparison<PointNormal> ("curvature", pcl::ComparisonOps::GT, threshold))
                             );
  //生成条件滤波器,输入滤波条件和点云
  pcl::ConditionalRemoval<PointNormal> condrem (range_cond);
  condrem.setInputCloud (doncloud);

  //导出滤波结果
  pcl::PointCloud<PointNormal>::Ptr doncloud_filtered (new pcl::PointCloud<PointNormal>);
  condrem.filter (*doncloud_filtered);

  //欧式聚类~~~(略)
PCL—点云滤波(基于点云频率) 低层次点云处理的更多相关文章
- PCL—点云分割(邻近信息) 低层次点云处理
博客转载自:http://www.cnblogs.com/ironstark/p/5000147.html 分割给人最直观的影响大概就是邻居和我不一样.比如某条界线这边是中华文明,界线那边是西方文,最 ...
- PCL—点云分割(基于凹凸性) 低层次点云处理
博客转载自:http://www.cnblogs.com/ironstark/p/5027269.html 1.图像分割的两条思路 场景分割时机器视觉中的重要任务,尤其对家庭机器人而言,优秀的场景分割 ...
- PCL—点云分割(超体聚类) 低层次点云处理
博客转载自:http://www.cnblogs.com/ironstark/p/5013968.html 1.超体聚类——一种来自图像的分割方法 超体(supervoxel)是一种集合,集合的元素是 ...
- PCL中outofcore模块---基于核外八叉树的大规模点云的显示
写在前面 最近公众号的活动让更多的人加入交流群,尝试提问更多的我问题,群主也在积极的招募更多的小伙伴与我一起分享,能够相互促进. 这里总结群友经常问,经常提的两个问题,并给出我的回答: (1) ...
- PCL—关键点检测(Harris)低层次点云处理
博客转载自:http://www.cnblogs.com/ironstark/p/5064848.html 除去NARF这种和特征检测联系比较紧密的方法外,一般来说特征检测都会对曲率变化比较剧烈的点更 ...
- PCL—关键点检测(rangeImage)低层次点云处理
博客转载自:http://www.cnblogs.com/ironstark/p/5046479.html 关键点又称为感兴趣的点,是低层次视觉通往高层次视觉的捷径,抑或是高层次感知对低层次处理手段的 ...
- PCL—关键点检测(NARF)低层次点云处理
博客转载自:http://www.cnblogs.com/ironstark/p/5051533.html 关键点检测本质上来说,并不是一个独立的部分,它往往和特征描述联系在一起,再将特征描述和识别. ...
- PCL—点云分割(基于形态学) 低层次点云处理
博客转载自:http://www.cnblogs.com/ironstark/p/5017428.html 1.航空测量与点云的形态学 航空测量是对地形地貌进行测量的一种高效手段.生成地形三维形貌一直 ...
- PCL—关键点检测(iss&Trajkovic)低层次点云处理
博客转载自:http://www.cnblogs.com/ironstark/p/5069311.html 关键点检测往往需要和特征提取联合在一起,关键点检测的一个重要性质就是旋转不变性,也就是说,物 ...
随机推荐
- 项目管理理论与实践(5)——UML应用(下)
本篇文章介绍UML的相关知识.参考<UML从入门到精通> 六.状态机视图 1. 概述 状态机视图通过对类对象的生存周期建立模型来描述对象随时间变化的动态行为.状态是给定类的对象的一组属性值 ...
- MySQL 事物和数据库锁
1.数据库事物 1. 什么是事务 事务是应用程序中一系列严密的操作,所有操作必须成功完成,否则在每个操作中所作的所有更改都会被撤消.也就是事务具有原子性,一个事务中的一系列的操作要么全部成功,要么一 ...
- JIRA 的安装和使用
需要的软件 6.0.3-x32.exe jira_6.x_language_zh_CN.jar jira_crack.zip http://pan.baidu.com/s/1dEbpJc1 (从网盘下 ...
- LeetCode OJ:Binary Tree Level Order Traversal II(二叉树的层序遍历)
Given a binary tree, return the bottom-up level order traversal of its nodes' values. (ie, from left ...
- 获得客户端ip
获得客户端ip private function GetIP(){ if(!empty($_SERVER["HTTP_CLIENT_IP"])){ ...
- PHP中不用第三个变量交换两个变量的值
相信大家在PHP面试或者学习中经常会遇到这个问题就是“不用第三个变量来交换两个变量的值”,今天正对这个问题来讨论一下: 第一种方法:首先会想到的 这种方法简单可行,顺利的交换了两个变量的值. 第二种方 ...
- 转载:Java就业企业面试问题-电商项目
转载: http://blog.csdn.net/qq_33448669/article/details/73657642
- Java继承与接口
public class test { public static void main(String[] args) { // TODO Auto-generated method stub B b= ...
- C#进阶之路(五):Linq初识
关于LINQ的文章,网上有很多,所以这篇文章我主要是总结下我自己的学习心得. 首先需要先了解的相关技术 1.隐式类型.匿名类型.对象初始化器 1)隐式类型,使用var关键字创建,C#编译器会根据用于初 ...
- linux NTP配置
时间是由计算机内的石英晶体振荡电路以:NetworkTimeProtocol(NTP):通常情况下,时间同步是按以下步骤进行的::(1):NTP客 户端向NTP服务器发出一个时间请:(2):当服务器接 ...